
Hersteller von Beinkomponenten für humanoide Roboter
CNCPioneer ist ein Spezialist für Präzisionskomponenten für humanoide Roboterbeine und ein zertifizierter chinesischer Hersteller von humanoiden Roboterbeinkomponenten. Das Unternehmen liefert Hüftgabel-Strukturkörper, Kniegelenkhalterungen, Sprunggelenk-Differentialgehäuse und Fußsohlenrahmen mit einer Winkelgenauigkeit der strukturellen Schnittstelle von ±0.02°, einer ermüdungsoptimierten Abrundungsradius-Nachgiebigkeit von ±0.05 mm und einer Massenverifizierung von ±0.5 g – mit über 66 MAZAK Dreh-Fräs- und VARIAXIS 5-Achs-Bearbeitungszentren, über 78 Schweizer CNC-Drehmaschinen und einer speziellen Drahterodiermaschine für OEMs humanoider Roboter und Entwickler von Laufrobotern weltweit seit 2011.
Was sind humanoide
Komponenten für Roboterbeine?
Die Beinkomponenten humanoider Roboter sind das Ensemble aus präzisionsgefertigten Struktur-, Kinematik-, ermüdungsbewerteten und Sensorkomponenten, die zusammen die untere Extremität des humanoiden Roboters bilden – das System, das Hüfte, Oberschenkel, Knie, Schienbein, Knöchel und Fuß umfasst und das Stehen, Gehen, Laufen und die Wiederherstellung nach Störungen durch die dynamische Belastung des Gangzyklus ermöglicht.
Beinkomponenten arbeiten unter Bedingungen, die sich qualitativ von denen der Arm- oder Rumpfkomponenten unterscheiden. Ein 60 kg schwerer Mensch, der sich mit 1.5 m/s bewegt, erfährt beim Fersenauftritt maximale Bodenreaktionskräfte von 1.3–1.8 × Körpergewicht über einen Zeitraum von 10–20 ms. Bei einem täglichen Gehtempo von 8 Stunden summieren sich über 10 Millionen Gangzyklen pro Jahr, wodurch die Belastungsgrenze erreicht wird, ab der nicht die Fließgrenze, sondern die Materialermüdung den Verschleißmechanismus darstellt. Daher sind die Abrundungsradien an den Spannungsspitzen, die Massenverteilung für die Schwungdynamik und die Links-/Rechts-Symmetrie der Kinematik primäre Qualitätskriterien und keine sekundären Zeichnungshinweise.
-
Ermüdungstechnik als Qualitätsdisziplin Die Radien der Lastpfadverrundungen wurden an jeder Hüftgabel, jedem Kniegelenk und jedem Knöchelgehäuse mittels optischem Komparator auf ±0.05 mm genau überprüft – eine um 0.5 mm zu kleine Verrundung kann die Lebensdauer im Feld von 4 Jahren auf 2 Jahre verkürzen.
-
Stoßtolerante Strukturgeometrie Die Belastung beim Fersenauftritt im ungünstigsten Fall (1.8× Körpergewicht) wurde hinsichtlich der Schienbeinrohrwand, der Geometrie des Knöchelansatzes und des Kniegelenks-Querschnitts sowohl für die statische Streckgrenze als auch für die 10⁷-Zyklen-Ermüdungsreserve analysiert.
-
Hüft-, Knie- und Sprunggelenksteile als kinematisches System Der kinematische Toleranzstapel wird von der Hüftaktuatorschnittstelle über Knie und Knöchel bis zum Fußkontakt berechnet – dabei wird überprüft, ob sich die Toleranzen der einzelnen Teile zu einer Genauigkeit auf Beinebene addieren, die der Ganzkörperregler tatsächlich kalibrieren kann.
-
Links-/Rechtsbeinsymmetrie als Standardpraxis Bilaterale Paare wurden mittels CMM auf kinematische Differenz (≤0.005 mm Mittenabstand) geprüft und auf Massendifferenz (≤0.5 g) präzisionsgewuchtet – wodurch die durch asymmetrische Beine verursachte Gangabweichung verhindert wird.

Warum CNCPioneer Ihr Humanoider sein sollte
Hersteller von Roboterbeinkomponenten?
Beinkomponenten übertragen den gesamten Gangzyklus – Fersenauftritt, Standphase, Abstoß und Schwungphase – über mehr als 10 Millionen Zyklen pro Jahr. Der Ansatz von CNCPioneer zur Gangbelastungsanalyse untersucht, was Beinkomponenten, die ihre geplante Lebensdauer erreichen, von solchen unterscheidet, die zwar die Erstmusterprüfung bestehen, aber innerhalb von zwei Jahren im Einsatz ausfallen.
Ermüdungstechnik als Qualitätsdisziplin
Die Lastpfad-Verrundungsradien wurden an jeder Hüftgabel, jedem Kniegelenklager, jedem Schienbeinelement und jedem Knöchelgehäuse mittels optischem Komparator auf ±0.05 mm überprüft – denn eine um 0.1 mm zu kleine Verrundung erhöht die Spannungskonzentration um 15–25 % und reduziert die Ermüdungslebensdauer von 10⁷ auf 6×10⁶ Zyklen.
Stoßtolerante Strukturgeometrie
Die beim Fersenauftritt auftretenden Spannungswellen wurden bei quasistatischen Belastungsraten von 10–100× an der Schienbeinwand, dem Knöchelansatz und dem Kniegelenksquerschnitt analysiert – wobei gleichzeitig die statische Streckgrenze unter dem 1.8-fachen Körpergewicht und die Ermüdungsreserve bei 10⁷ Zyklen überprüft wurden.
Hüft-, Knie- und Sprunggelenksteile als koordiniertes System
Der kinematische Toleranzstapel wird von der Hüftaktuatorschnittstelle über Knie und Knöchel bis zum Fußkontakt berechnet – der Parameter, der die Stabilitätsreserve des gesamten Körpers bestimmt, nicht die einzeln tolerierten Teile, die isoliert angegeben werden.
Links-/Rechtsbeinsymmetrie als Standardpraxis
Bilaterale Paare, die mittels CMM auf kinematische Schnittstellensymmetrie ( ±0.010mm ) verifiziert und auf Massendifferenz ( ≤0.5g ) präzisionsgewuchtet wurden , werden mit dokumentierten Symmetrieaufzeichnungen für die Controller-Initialisierung ausgeliefert.
Fähigkeit zur Abwicklung mehrerer Prozesse aus einer Hand
5-Achs-Verbundgeometrie für Hüft- und Sprunggelenkgehäuse; Fräs-Dreh-Präzision für Kniehalterungen und Strukturrohre; Schweizer CNC für Drehzapfen; Drahterodieren für gehärtete Keilwellen – eine qualifizierte Beziehung unter einem IATF 16949/AS9100D-System.
40–60 % Kostenvorteil chinesischer Hersteller
Die Kostenstruktur von CNCPioneer ermöglicht eine Reduzierung um 40–60 % gegenüber US-amerikanischen, europäischen und japanischen Lieferanten von Beinkomponenten bei gleicher Dokumentation der Ermüdungsfestigkeit und Massenanpassung – die Wirtschaftlichkeit der Stückliste ermöglicht es humanoiden Programmen, kommerzielle Preisziele mit Hardware zu erreichen, die den Anforderungen an die tatsächliche Lebensdauer gerecht wird.
Beinkomponenten für humanoide Roboter
Wir fertigen
Die Bearbeitung von Hüft-, Knie- und Sprunggelenksteilen durch CNCPioneer deckt die gesamte biomechanische Kette des Beins ab – von der Hüftgelenksschnittstelle bis zum Fußkontakt – wobei eine übergreifende Ermüdungstechnik auf jede Strukturkomponente angewendet wird.

Strukturelle Komponenten des Oberschenkels
Strukturrohre (Endflächenrechtwinkligkeit ±0.02°, Wandstärke 2.5–5.0 mm), Schalenpaneele und Hüft-/Knie-Übergangskonsolen – mit einer Spannweite von 280–420 mm, die das von der Hüfte erzeugte Drehmoment und die Bodenreaktionskraft auf das Knie übertragen und gleichzeitig Kabel und Sensorleitungen verlegen.

Kniegelenkskomponenten
Aktuatorgehäuse (350–900 g, schlagfeste 5 mm Wandstärke), Schwenkhalterungen (Abstand Aktuator-Schienbein-Mitte ±0.005 mm, Ermüdungsrundung ±0.05 mm) und Viergelenk-Kurbelgarnituren – das Gelenk mit dem höchsten einachsigen Drehmoment und der am stärksten ermüdungsanfällige Teil des Beins.

Fußkomponenten
Sohlenrahmen mit F/T-Sensor-Montageplattformen (Ebenheit 0.010 mm), Fersenaufprallstrukturen, Zehenmechanismuskomponenten und Hardware zur Integration der Fußsensoren – die Bodenschnittstelle, an der alle Beinaktuatorkräfte in für das Gleichgewicht kritische Bodenreaktionsdaten zusammenlaufen.
Branchen & Anwendungen
Die Beinkomponenten für humanoide Roboter von CNCPioneer werden weltweit an OEMs humanoider Roboter, Entwickler von Hardware für verkörperte KI, Entwickler von Laufrobotern und Vierbeinern, Hersteller von Exoskeletten, Entwickler von Prothesenmechanismen und Forschungseinrichtungen geliefert.
OEMs für humanoide Roboter
Komplette Lieferung von kundenspezifischen Beinkomponenten – alle Hüft-, Knie- und Sprunggelenkteile, Strukturbauteile, Sprunggelenkgehäuse und Fußsohlenrahmen – aus einer einzigen Herstellerbeziehung mit Gangbelastungs-DFM, Überprüfung der Ermüdungsrundungen und bilateraler Symmetrieanpassung.
Verkörperte KI-Hardware
Schnelle Iteration von Hüft-, Knie- und Sprunggelenkskomponenten für Venture-finanzierte Programme zur zweibeinigen Fortbewegung – vollständige bilaterale Beinkomponenten-Kits in 22–30 Tagen, DFM am selben Tag bei strukturellen Überarbeitungen und Pilotmengen zur Unterstützung von Meilensteinen bei Gangtests.
Beinroboter & Vierbeiner
Strukturkörper für die Hüftgabel, Kniegelenkhalterungen und Beinstrukturrohre für Vierbeiner- und Zweibeinerplattformen – stoßfeste Geometrie und ermüdungsgeprüfte Abrundungen für die hohe Belastung bei der Fortbewegung, die diese Programme erfordern.
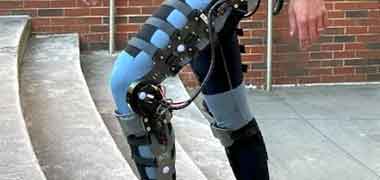
Exoskelett
Körperanpassende Oberschenkel- und Schienbeinschalen, Fußplattformen mit F/T-Sensoren und Pilotgeräte in begrenzter Stückzahl ohne Werkzeuginvestitionen für klinische Evaluierungsprogramme von Exoskeletten für die unteren Extremitäten.
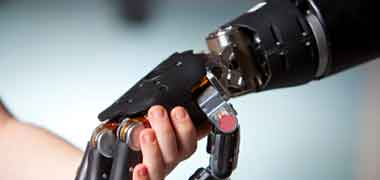
Prothesenmechanismus
Hüft-, Knie- und Sprunggelenksteile aus Ti-6Al-4V und 7075-T6 für motorisierte Beinprothesenmechanismen – biokompatible Werkstoffe, ermüdungsgeprüfte Strukturgeometrie und ISO 13485-konforme Dokumentation.
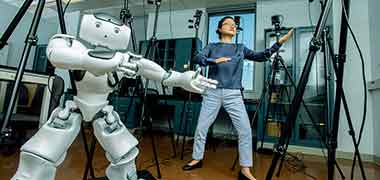
Forschungseinrichtungen
Einzelroboter-Bilateralbeinkomponenten-Kits mit vollständiger Ermüdungsgeometrie- und Massendokumentation für die humanoide Fortbewegungsforschung an Universitäten und nationalen Laboren.
Beinkomponente eines humanoiden Roboters
Prozesse und Fähigkeiten
Der Prozess von CNCPioneer für Beinkomponenten umfasst Hüft-, Knie- und Sprunggelenksteile von der Spezifikation der Gangbelastung bis hin zur PPAP-qualifizierten Serienproduktion – 24-Stunden-DFM-Prüfung, Lieferung eines beidseitigen Prototypen-Kits (18–30 Tage), Ermüdungs- und Kinematikprüfung sowie Produktionsqualifizierung.
Gangbelastungsanalyse (DFM) (24 Stunden)
Strukturelle Eignung bei Fersenaufprall und Einbeinstand · Berechnung der Ermüdungslebensdauer an jeder Spannungskonzentration · Kinematische Toleranzkette von der Hüfte bis zum Fuß · Masse vs. Zielwert pro Komponente mit Materialempfehlung.
Prototyp eines beidseitigen Beinsets (18–30 Tage)
Kniegelenkhalterungen 5–7 Tage; Hüftgelenkgehäuse und Sprunggelenk-Differenzialgehäuse (5-Achsen) 9–14 Tage; komplettes Einzelbein-Set 18–25 Tage; komplettes bilaterales Paar mit Symmetrieprüfung 22–30 Tage.
Ermüdungs- und kinematische Überprüfung
Optische Komparatorprüfung des Abrundungsradius an jedem ermüdungskritischen Bauteil · Mitutoyo CMM an allen kinematischen Schnittstellenpositionen und Bohrungswinkelbeziehungen · Bilaterale Paare auf Mittenabstand und Massendifferenz geprüft.
Produktion und statistische Kontrolle
PPAP Level 3 Qualifizierung mit Cpk ≥1.67 für die Koaxialität der Hüftgabelbohrung, den Mittenabstand der Kniehalterung und die Planheit des F/T-Sensors · Bis zu 72 % Reduzierung pro Einheit bei einem Volumen von über 1,000 Einheiten · Monatliche Flächenfreigaben von 2–3 Wochen.
Materialien für Beinkomponenten
7075-T6 (65 % der Programme) · 6061-T6 · AZ91D Magnesium · Ti-6Al-4V · 17-4PH H900 · 42CrMo4 · GCr15 Wälzlagerstahl · PEEK — alle bezogen mit vollständigen Werkszeugnissen und SII-RFA-Zusammensetzungsprüfung.
IATF 16949 / AS9100D Dokumentation
Konformitätsbescheinigungen pro Komponente, CMM-Berichte, Aufzeichnungen zur Überprüfung des Abrundungsradius, Aufzeichnungen zur bilateralen Symmetriedifferenz, Massenbilanzaufzeichnungen, Materialzertifizierungen, PPAP Level 3 für Serienprogramme, FAIR gemäß AS9102 für Verteidigungsprogramme.
Materialien für humanoide
Roboterbeinkomponenten
Die Materialauswahl für Beinkomponenten richtet sich primär nach der Dauerfestigkeit bei den Belastungsamplituden des Gangzyklus, nicht allein nach der Streckgrenze – jener Eigenschaft, die darüber entscheidet, ob eine Komponente 10⁷ Lastzyklen übersteht oder innerhalb von zwei Jahren im Einsatz versagt. 7075-T6 ist für die meisten Standardanwendungen ausreichend; Titan wird ab einem Hüftabduktionsmoment von 250 Nm erforderlich.
7075-T6
2.80 g/cm³ · 572 MPa Zugfestigkeit · σ_Ermüdung ≈160 MPa · Standard-Hüftgabeln, Kniegelenke und Schienbeinrohre – etwa 65 % der Programme für humanoide Beinkomponenten, die einen 1.33-fachen Ermüdungssicherheitsfaktor bei 10⁷ Zyklen für Standard-Drehmomentklassen bieten
6061-T6
2.70 g/cm³ · 310 MPa Zugfestigkeit · Dauerfestigkeit ≈ 96 MPa · Abdeckungen, Sensorhalterungen und Halterungen mit geringer Beanspruchung außerhalb des primären Lastpfads, wo Bearbeitbarkeit und Kosten die Anforderungen an die Dauerfestigkeit überwiegen
AZ91D
1.81 g/cm³ · 230 MPa Zugfestigkeit · σ_Ermüdung ≈70 MPa · Distale Schienbeinschalen, Fußpaneele und leichte Oberschenkelabdeckungen, bei denen ein minimales Schwungmoment wichtiger ist als eine maximale Ermüdungsfestigkeit entlang des Lastpfads
Ti-6Al-4V
4.43 g/cm³ · 950 MPa Zugfestigkeit · σ_Dauerfestigkeit ≈ 500 MPa (3.1 × 7075-T6) · Hochbelastbare Hüftgabeln, Sprunggelenkgehäuse und Fersenaufprallstrukturen bei Programmen, bei denen das Hüftabduktionsmoment 250 Nm übersteigt
17-4PH H900
7.75 g/cm³ · 1,310 MPa Zugfestigkeit · Dauerfestigkeit ≈620 MPa · Abtriebswellen, Hüftflansche und hochbelastete Bolzensitze an den Schnittstellen mit geringer Auflagefläche, wo das Verhältnis von Steifigkeit zu Gewicht entscheidend ist
42CrMo4
7.85 g/cm³ · 1,000 MPa Zugfestigkeit · σ_Dauer ≈450 MPa · Knieaktuatorwelleneinsätze und hochdrehmomentfähige Struktureinsätze an den Schnittstellen des Beins mit dem höchsten einachsigen Drehmoment
GCr15
7.80 g/cm³ · HRC 62–65 · Drehzapfensitze und Kniegelenkflächen sind über Millionen von Gangzyklen einer dauerhaften Rollbelastung ausgesetzt
PEEK
1.32 g/cm³ · 100 MPa Zugfestigkeit · Kabelführungsbügel und Isolationsabstandshalter im Schenkel, wo die elektrische Isolation und der reibungsarme Kabelkontakt die strukturellen Tragfähigkeitsanforderungen überwiegen.
Oberflächenbehandlungen für
Hüft-, Knie- und Sprunggelenksteile
Die Auswahl der Oberflächenbehandlung von Beinkomponenten wird ebenso sehr von der Ermüdungsbelastung an den lastführenden Oberflächen bestimmt wie von Korrosion oder kosmetischen Aspekten – mehrere Behandlungen verändern aktiv den Ermüdungssicherheitsfaktor an kritischen Stellen der Verrundungen, zum Guten oder zum Schlechten, wenn sie nicht mit der zugrunde liegenden Geometrie abgestimmt sind.
Hartanodisierung Typ III — MIL-A-8625
Standard für Aluminium-Beinstrukturbauteile – HV 400+ schützt die Lagerstellen der Drehzapfen vor Abrieb. Es erzeugt Druckeigenspannungen (−150 bis −250 MPa), die die Dauerfestigkeit an eloxierten Oberflächen verbessern können. Allerdings entstehen Anodisierungsrisse an Spannungskonzentrationen oberhalb der Dauerfestigkeitsgrenze des Grundmaterials – ein weiterer Grund, warum die Kehlnahtbearbeitung vor der Behandlung erfolgen muss.
Chemisch Nickel — MIL-C-26074
Obligatorischer Korrosionsschutz für Schienbein-, Oberschenkel- und Fußpanzer aus AZ91D-Magnesium. Die Plattierungszugabe ist in den Bearbeitungsmaßen berücksichtigt; die Maße nach der Plattierung liegen innerhalb von ±0.003 mm des Sollwerts.
Passivierung — ASTM A967
Obligatorisch für 17-4PH H900-Ausgangsflansche und Edelstahl-Hüft-Knie-Fußgelenk-Teileinsätze – Wiederherstellung der passiven Chromoxidschicht für maximale Korrosionsbeständigkeit ohne Maßtoleranz.
Pulverbeschichtung
Kosmetische Farbgebung und Korrosionsschutz für Schienbein- und Oberschenkelschalenpaneele in kommerziellen humanoiden Roboterprogrammen – farblich abgestimmt gemäß OEM-Spezifikation über alle Produktionschargen hinweg.
Kugelstrahlen
Die Erzeugung von Druckeigenspannungen (Almen A 0.15–0.25 mm) an den Ansätzen der Hüftgabelarme, den Schultern der Kniegelenkhalterungsbohrungen und den Ansätzen der Knöchelgehäusebefestigung erhöht die Dauerfestigkeit σ_endurance um 15–30 % an der gestrahlten Oberfläche und wandelt einen 1.33-fachen Ermüdungssicherheitsfaktor in einen 1.55–1.73-fachen um, wo Geometrie und Oberflächenbeschaffenheit allein keine ausreichende Reserve bieten.
DLC-Beschichtung — 1–3 μm
Extrem niedrige Reibung (μ 0.05–0.15) für Knie- und Sprunggelenks-Drehzapfen-Laufflächen – Verlängerung der Drehzapfen-Lebensdauer auf über 10⁷ Gelenkzyklen bei Gangzyklusbelastungen.
Alle Oberflächenbehandlungen für Hüft-, Knie- und Sprunggelenkteile – Hartanodisierung, stromlose Vernickelung, Passivierung, Pulverbeschichtung, Kugelstrahlen und DLC – werden unter Berücksichtigung der Maßhaltigkeit und Ermüdungsfestigkeit sowie der zugrundeliegenden Geometrie durchgeführt. Die Behandlungszertifikate, einschließlich der Almen-Streifenprotokolle für kugelgestrahlte Chargen, sind Bestandteil der Versanddokumentation für jedes Projekt.
IATF 16949 / AS9100D Qualitätssystem
für humanoide Roboterbeinkomponenten
Ein Beinbauteil, das die Erstmusterprüfung besteht, aber an der Wurzel einer lastbeanspruchten Verrundung eine zu geringe Dimension aufweist, kann dennoch innerhalb von zwei Jahren im Einsatz versagen. Das Qualitätssystem von CNCPioneer basiert auf der Belastung im Gangzyklus und nicht nur auf der statischen Maßkonformität.
Gangbelastungs-DFM-Überprüfung
Strukturelle Eignung bei Fersenaufprall und Einbeinstand, Dauerfestigkeit an allen Spannungskonzentrationsstellen und kinematische Toleranzkette von der Hüfte bis zum Fuß – Überprüfung vor Beginn jeglicher Bearbeitungsmaßnahmen.
Überprüfung der Ermüdungsgeometrie
Jeder Lastpfad-Verrundungsradius an ermüdungskritischen Bauteilen wird mittels optischer Komparator- oder CMM-Scan überprüft – Verrundungen am Hüftgabelfuß, an den Bohrungsschultern der Kniegelenkhalterung und an den Gehäuseansätzen des Sprunggelenks. Verrundungen außerhalb der Spezifikation führen zur Ausschussware vor der Oberflächenbehandlung.
Wareneingangsprüfung
SII-RFA-Zusammensetzungsprüfung jeder Charge – 7075-T6, AZ91D, Ti-6Al-4V, 17-4PH H900. Härteprüfung bei 17-4PH-Programmen. Vollständige Rückverfolgbarkeit vom Materialzertifikat bis zur Roboterseriennummer.
Überprüfung der bilateralen Symmetrie
Die linken/rechten Komponentenpaare wurden mittels Koordinatenmessgerät auf kinematische Dimensionsdifferenzen vermessen, präzisionsgewuchtet auf Massendifferenzen und als zusammengehörige bilaterale Sätze mit Differenzaufzeichnungen in der Versanddokumentation zusammengestellt.
Endkontrolle
Mitutoyo Koordinatenmessgerät (±0.001 mm): Kinematische Schnittstellen, Bohrungsdurchmesser, Winkelbeziehungen, Ebenheit des F/T-Sensors. Optischer Komparator: Verrundungsradien. Ultraschall-Wandvermessung: Schaftrohre und dünnwandige Schalen. Präzisionswaage: Masse und bilaterale Differenz.
Dokumentation
Konformitätsbescheinigungen pro Komponente, CMM-Berichte, Aufzeichnungen zur Überprüfung des Abrundungsradius, Aufzeichnungen zur bilateralen Symmetriedifferenz, Massenbilanzaufzeichnungen, Materialzertifizierungen, PPAP Level 3 für Serienprogramme, FAIR gemäß AS9102 für Verteidigungsprogramme.
IATF 16949 / AS9100D Qualitätssystem
Details
Die nach IATF 16949 und AS9100D zertifizierte Fabrik von CNCPioneer für Beinkomponenten für humanoide Roboter bestätigt die Einhaltung der Qualitätsanforderungen unabhängiger Audits, die sowohl von OEMs humanoider Roboter als auch von Entwicklern von Laufrobotern gefordert werden.
Dokumentation der Ermüdungsgeometrie
Für jede Lastpfadverrundung an ermüdungskritischen Teilen werden pro Bauteillos Aufzeichnungen zur Überprüfung des Verrundungsradius archiviert – der dimensionale Nachweis, dass der geplante Ermüdungssicherheitsfaktor bei jedem ausgelieferten Bauteil erreicht wird, nicht nur bei dem, das beim ersten Bemusterungsteil gemessen wird.
- 100%ige Überprüfung der Rundungen, ermüdungskritische Bauteile
- Aufzeichnungen des optischen Komparators
- Archiviert pro Komponentenlos
Überprüfung der bilateralen Symmetrie
Die Komponentenpaare für das linke und rechte Bein wurden mittels Koordinatenmessgerät auf kinematische Dimensionsdifferenzen geprüft und hinsichtlich Massendifferenzen präzisionsgewuchtet. Sie werden als aufeinander abgestimmte Sets mit dokumentierten Symmetrieaufzeichnungen für die Initialisierung des Ganzkörperreglers geliefert.
- Mittenabstandsdifferenz ≤0.005 mm
- Massendifferenz ≤0.5 g
- Differenzielle Aufzeichnungen pro Paar
Materialrückverfolgbarkeit & Cpk ≥ 1.67
Vollständige Materialrückverfolgbarkeit von der Chargennummer im Werkszeugnis bis zum Versand der fertigen Komponente. PPAP-Level-3-Qualifizierung mit Cpk ≥ 1.67 für die Koaxialität der Hüftgabelbohrung, den Mittenabstand der Kniehalterung und die Planheit des F/T-Sensors für Serienfertigungsprogramme.
- XRF-Legierungsprüfung bei jeder Bestellung
- Cpk ≥ 1.67 bei wichtigen Eigenschaften
- PPAP Stufe 3 für Volumenprogramme
PPAP Level 3 & Qualifizierung der Lieferkette für große Mengen
PPAP Level 3 Qualifizierung für OEM-Lieferketten von Roboteraktuatoren: Konstruktionsunterlagen, Prozessablauf (einschließlich Dokumentation der Einzelaufspannung), PFMEA (mit Abdeckung von Werkzeugverschleiß-Durchmesserdrift, Vermeidung von Nachspannvorgängen und Ausfallarten bei Dünnwandverformung).
- PPAP Level 3 für die OEM-Lieferung von Roboteraktuatoren
- Cpk ≥ 1.67 auf Zapfendurchmesser / Bohrung / Konzentrizität
- MSA Gage R&R an Lasermikrofon + Luftdruckmesser
FAQ zu Beinkomponenten für humanoide Roboter
Häufig gestellte Fragen von OEMs humanoider Roboter, Entwicklern von Laufrobotern und Forschungseinrichtungen zu CNCPioneers Gangbelastungstechnik, Ermüdungsrundungsprüfung und bilateralem Symmetrieprogramm.
Der Gangzyklus lässt sich in vier Phasen unterteilen, die jeweils unterschiedliche Komponenten beanspruchen. Die Fersenauftrittsphase (0–2 % des Zyklus) stellt die höchste momentane Belastung dar – die maximale vertikale Bodenreaktionskraft beträgt das 1.3- bis 1.8-Fache des Körpergewichts innerhalb von nur 10–20 ms und wird über Sprunggelenk, Schienbein und Knie auf die Hüfte übertragen. Hinzu kommt ein Dorsalflexionsmoment von 40–80 Nm im Sprunggelenk. Die Einbeinstandphase (10–50 %) ist die längste Phase – das Hüftgelenk trägt das 0.8- bis 1.0-Fache des Körpergewichts, begleitet von einem Abduktionsmoment von 100–250 Nm an der Hüftgabel, dem höchsten kontinuierlichen Moment im Bein. Die Abstoßphase (50–65 %) erzeugt ein Plantarflexionsmoment von 80–200 Nm im Sprunggelenk, das höchste Einzelgelenkmoment im Gangzyklus. In der Schwungphase (65–100 %) tritt keine Bodenreaktion auf, jedoch entstehen durch die schnelle Umkehr der Beingeschwindigkeit zweimal pro Zyklus Trägheitsmomente in Hüfte und Knie. Die DFM-Prüfung von CNCPioneer durchläuft alle vier Phasen anhand der Geometrie jedes Bauteils vor der Bearbeitung.
Der Verrundungsradius ist der geometrische Parameter mit dem größten Einfluss auf die Dauerfestigkeit, wird aber häufig nur in der Zeichnung vermerkt, anstatt ihn als primäres Prüfmerkmal zu berücksichtigen. Bei einer Schulterverjüngung von 8 mm an der Hüfte und dem Arm unter einem Abduktionsmoment von 200 Nm erzeugt eine Verrundung mit R 1.0 mm in 7075-T6 eine Spannungskonzentration von Kt ≈ 3.7 und eine Wechselspannung von ≈ 185 MPa – oberhalb der Dauerfestigkeitsgrenze von ≈ 160 MPa. Dies bedeutet einen Ermüdungsbruch unter 10⁷ Lastwechseln (etwa 3 × 10⁶). Eine Erhöhung auf R 3.0 mm senkt Kt auf ≈ 2.3 und die Spannung auf ≈ 115 MPa – unterhalb der Dauerfestigkeitsgrenze, was bei dieser Belastung praktisch eine unbegrenzte Dauerfestigkeit ermöglicht. Eine um 1.0 mm zu kleine Rundung (R2.0 mm gegenüber R3.0 mm) besteht zwar noch eine oberflächliche Sichtprüfung, die Dauerfestigkeit sinkt jedoch auf etwa 2 × 10⁷ Lastwechsel – grenzwertig für ein 5-Jahres-Ziel. CNCPioneer überprüft jede ermüdungskritische Rundung mit einem optischen Komparator auf ±0.05 mm, sodass der geplante Sicherheitsfaktor auch tatsächlich erreicht wird.
Drei messbare Effekte. Seitliche Abweichung beim Gehen: Eine Asymmetrie des Kniegelenkabstands von 0.010 mm zwischen linkem und rechtem Bein führt zu unterschiedlichen effektiven Schienbeinlängen. Dadurch befinden sich die Füße bei identischen Gelenkbahnen bei jedem Schritt in unterschiedlichen vorderen Positionen. Über 1,000 Schritte summiert sich dies zu einer seitlichen Abweichung von etwa 10 mm, was die Geheffizienz um 3–5 % reduziert. Seitliche Drehmomentasymmetrie: Ein Massenunterschied von 10 g zwischen den Schienbeinschonern des linken und rechten Beins verschiebt die Schwingungsfrequenz der Beine um etwa 0.15 % und erzwingt so asymmetrische Hüftdrehmomente bei symmetrischer Schrittfolge. Seitliche Asymmetrie der Standstabilität: Ein Unterschied in der Ebenheit der Fuß-/Drehmomentsensorplattform zwischen den Füßen führt bei identischem tatsächlichem Kontakt zu unterschiedlichen gemessenen Bodenreaktionskräften. Daher reagiert der Balanceregler asymmetrisch auf einen symmetrischen Stand – was sich in seitlichem Körperschwanken äußert. Das bilaterale Programm von CNCPioneer hält die Mittenabstandsdifferenz auf ≤0.005 mm, die Massendifferenz auf ≤0.5 g und die F/T-Ebenheitsdifferenz auf ≤0.003 mm zwischen den gepaarten Bauteilen konstant.
Vier wiederkehrende Fehlerarten. Ermüdungsrisse am Hüftgelenkarm an der Wurzelverrundung, verursacht durch eine unterhalb der Spezifikation gefertigte Verrundung oder eine zwar korrekt gefertigte, aber gemäß der ursprünglichen Gangbelastungsanalyse zu kleine Verrundung – verhindert durch den DFM-spezifizierten Mindestradius plus ±0.05 mm optische Komparatorprüfung, Kugelstrahlen als optionale Verbesserung. Knicken des Schienbeinrohrs am Knieende beim Fersenauftritt, verursacht durch eine zu dünne Wandstärke oder eine interne Spannungskonzentration in der primären Lastzone – verhindert durch die DFM-Spezifikation für die Mindestwandstärke, die prozessbegleitende Ultraschallprüfung und eine Konstruktionsregel, die bearbeitete Merkmale innerhalb von 30 mm von den Knie- und Sprunggelenksflächen ausschließt. Bruch des Sprunggelenkgehäuseansatzes am Lasteintrittspunkt beim Fersenauftritt – verhindert durch die Spezifikation und Überprüfung der Verrundung an der Ansatzwurzel, eine Mindestwandstärke von 5 mm und die Möglichkeit einer Ti-6Al-4V-Aufrüstung für Programme mit höchster Nutzlast. Ermüdungsrisse am Fußsohlenrahmen im Vorfußbereich unter wiederholter Abstoßbelastung – verhindert durch die Spezifikation der Verrundung, eine Oberflächenrauheit von Ra 0.8 μm und die Überprüfung der Mindestwandstärke am Übergang. Alle vier Punkte werden im Rahmen der standardmäßigen DFM-Überprüfung von CNCPioneer behandelt und werden erst nach dem Einsatz im Feld entdeckt.
Aluminium 7075-T6 (σ_endurance ≈160 MPa) ist für die meisten Standardprogramme für humanoide Beine bei üblichen Gehgeschwindigkeiten ausreichend. Die Geometrie der Hüftgabel hält die Biegespannung unter 120 MPa, was einem Sicherheitsfaktor von 1.33 bei 10⁷ Zyklen entspricht. Titan Ti-6Al-4V (σ_endurance ≈500 MPa, 3.1-mal höher) wird erforderlich, sobald das Hüftabduktionsmoment etwa 250 Nm überschreitet, da dies die Spannung im Gabelarm von 7075-T6 auf über 130 MPa ansteigen lässt und die Dauerfestigkeit unter den Zielwert reduziert. Magnesium AZ91D bietet die niedrigste verfügbare Dichte, tauscht aber die Dauerfestigkeit (σ_endurance ≈70 MPa) gegen die Dauerfestigkeit ein und eignet sich für distale Schienbeinschalen und Fußplatten, bei denen die Schwungmasse wichtiger ist als die Lastpfadreserve. 17-4PH H900 und 42CrMo4 eignen sich für Anwendungen mit geringem Platzbedarf und hoher Beanspruchung, wie z. B. Abtriebsflansche und Welleneinsätze für Aktuatoren, bei denen das Verhältnis von Steifigkeit zu Gewicht bei kompaktem Querschnitt entscheidend ist. Die DFM-Analyse von CNCPioneer führt die Ermüdungsberechnung für jedes Bauteil einzeln durch, anstatt standardmäßig ein einziges Material für das gesamte Bein zu verwenden.
Prototyp: Kniegelenkhalterung 5–7 Werktage; Hüftgelenkgehäuse (3-DOF, 5-Achsen) 10–14 Tage; Sprunggelenkgehäuse (2-DOF, 5-Achsen-Verbundbohrung) 9–14 Tage; Fußsohlenrahmen mit F/T-Sensorplattform 5–7 Tage; komplettes Einzelbein-Set 18–25 Tage; komplettes Doppelbein-Set mit Symmetrieprüfung 22–30 Tage. Die Pilotproduktion (25–100 Doppelbein-Sets) dauert 5–7 Wochen pro Charge inklusive Symmetriepaarung; die PPAP-Level-3-Qualifizierung dauert 6–8 Wochen ab vollständiger Pilotdatenerhebung. Die Serienproduktion erfolgt in monatlichen Lieferungen im Abstand von 2–3 Wochen – die Jahreskapazität beträgt über 50,000 Doppelbein-Sets für 5-Achsen-Hüft-/Sprunggelenk-Programme und über 200,000 für Kniegelenkhalterungs- und Schienbeinrohr-Programme. Bei repräsentativer Größe kostet eine Kniegelenkhalterung, die in den USA als Prototyp 145 US-Dollar kostet, bei CNCPioneer als Prototyp 85 US-Dollar und bei einer jährlichen bilateralen Produktionsmenge von 5,000 Einheiten 32–38 US-Dollar – bei 50–80 verschiedenen Teilenummern pro Bein ergibt sich eine Einsparung von etwa 2,000–4,500 US-Dollar pro bilateralem Satz im Vergleich zur Beschaffung in den USA.
Fordern Sie ein Angebot für Beinkomponenten für humanoide Roboter an
Laden Sie Ihre Zeichnungen der Beinkomponenten Ihres humanoiden Roboters, Montagemodelle oder die Stückliste für das Bein hoch und erhalten Sie innerhalb von 24 Stunden eine kostenlose DFM-Überprüfung der Gangbelastung sowie ein wettbewerbsfähiges Angebot – inklusive struktureller Eignung beim Fersenauftritt, Ermüdungslebensdauer an kritischen Stellen der Verrundung, kinematischer Toleranzkette von der Hüfte bis zum Fuß, Spezifikation der bilateralen Symmetrie und vollständiger Preisgestaltung vom Prototyp bis zur Serienproduktion.