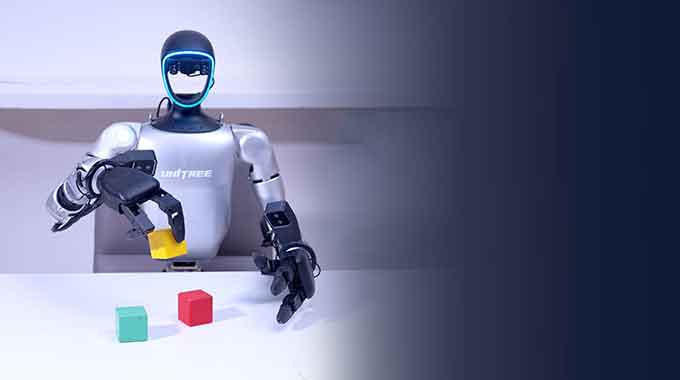
Si entras hoy en cualquier laboratorio de robótica, verás la misma paradoja: robots humanoides que pueden correr, saltar y dar volteretas hacia atrás, pero que tienen dificultades para coger un bolígrafo.
El problema de las piernas está prácticamente resuelto. Boston Dynamics dedicó dos décadas a perfeccionar la locomoción bípeda. Unitree puso esa capacidad a disposición del público por menos de 20 000 dólares. El movimiento cuadrúpedo y bípedo es ahora un producto que se puede adquirir fácilmente.
Las manos no lo son. Y esa brecha, entre un robot que puede entrar en una habitación y un robot que realmente puede hacer algo útil una vez que está allí, es el desafío de ingeniería que define esta década.
Consideremos lo que hace una mano humana en una sola mañana: abotonarse una camisa, cascar un huevo, teclear, abrir la puerta de un coche, sujetar una taza de café sin aplastarla. Cada acción requiere una geometría de contacto diferente, un perfil de fuerza distinto y una coordinación diferente entre docenas de tendones y 27 huesos. La mano contiene más terminaciones nerviosas por centímetro cuadrado que casi cualquier otra parte del cuerpo. Es, sin duda, la evolución mecánicamente más compleja de un efector final jamás producida.
Replicarlo en metal y motores es realmente difícil; no es un reto de ingeniería, sino un problema de investigación aún sin resolver. Las mejores manos robóticas del mundo cuestan entre 50,000 y 150,000 dólares y aun así no alcanzan la capacidad de manipulación de un niño de diez años.
Pero esto es lo que ha cambiado en los últimos tres años: la brecha se está reduciendo rápidamente. El Dex3-1 de Unitree se vende por menos de 3,000 dólares. Inspire Robots comercializa una mano de 12 grados de libertad que los investigadores utilizan. La mano Optimus de Tesla ya está enhebrando agujas en demostraciones de fábrica. El hardware se está volviendo accesible. El conocimiento de ingeniería se está documentando.
Esta guía es la documentación que no existía cuando la necesitabas. Abarca desde los principios básicos —por qué las manos son difíciles de fabricar, cómo se comparan los diferentes enfoques de actuación— hasta las decisiones de diseño que determinan si tu mano será una pieza de demostración o una herramienta de trabajo. El segundo artículo de esta serie describe en detalle el flujo de trabajo de fabricación CNC. Este artículo cubre todo lo que necesitas saber antes de realizar el primer corte.
Por qué las manos robóticas son excepcionalmente difíciles
Comprender qué es lo que hace que las manos sean difíciles, específicamente, evita que se resuelvan los problemas equivocados.
1.1 — La tensión fundamental: destreza frente a embalaje
Cada articulación que se añade a una mano robótica debe ser accionada por algo. En una mano humana, esos actuadores son los músculos del antebrazo, conectados a los huesos de los dedos mediante largos tendones que se extienden a través de la muñeca. El antebrazo es, en esencia, un banco de actuadores remotos: una brillante solución evolutiva a un problema de espacio.
En una mano robótica, nos enfrentamos a la misma limitación: los dedos prácticamente no tienen espacio para motores . Un dedo humano típico mide entre 15 y 20 mm de ancho. Un servomotor capaz de generar 1 kg·cm de par tiene aproximadamente 12 mm en su dimensión más pequeña, y eso sin contar la caja de engranajes, el codificador y los elementos de montaje.
Esta única limitación explica prácticamente todas las decisiones de diseño en todas las manos robóticas jamás construidas:
- ¿Dónde se encuentran los actuadores? ¿Con el dedo, la palma de la mano, el antebrazo o el control remoto?
- ¿Cómo se transmite la energía? ¿Eje directo, tendones, trenes de engranajes, sistema hidráulico, sistema neumático?
- ¿Qué sacrificas? ¿Fuerza, velocidad, precisión de posicionamiento, capacidad de reversa o simplicidad?
No existe un diseño que sea perfecto en todos los aspectos. Cada partida es una apuesta diferente sobre qué capacidades son las más importantes.
1.2 — Grados de libertad frente a controlabilidad
Una mano humana tiene entre 21 y 27 grados de libertad (GDL), dependiendo de cómo se cuenten. Sin embargo, el sistema nervioso humano no controla cada uno de ellos de forma independiente, sino que utiliza sinergias aprendidas: patrones de movimiento articular coordinados que corresponden a tipos de agarre comunes. Las investigaciones demuestran que aproximadamente el 80 % de las tareas de manipulación cotidianas pueden realizarse con tan solo 5 a 7 patrones de movimiento sinérgicos.
Esta idea impulsa todo el campo del diseño de manos subactuadas:
| Filosofía DOF | Nuevo enfoque | Compensación |
|---|---|---|
| Totalmente activado | Un motor por articulación | Control máximo; complejidad masiva |
| Subactuado | Menos motores que DOF; articulaciones acopladas mecánicamente. | Adaptación pasiva a la forma del objeto; menos precisa |
| Impulsado por la sinergia | Los motores impulsan los componentes principales, no las juntas. | Eficiente para tareas comunes; deficiente para agarres inusuales. |
| Configuración fija | Dedos rígidos, sin manipulación con la mano | Sencillo y robusto; sin destreza. |
La mayoría de las manos robóticas prácticas actuales utilizan enfoques de actuación reducida o basados en la sinergia, no porque la actuación completa sea imposible, sino porque la complejidad del control de 21 articulaciones actuadas de forma independiente supera lo que los sistemas en tiempo real pueden gestionar de forma fiable.
1.3 — El problema de la detección
Una mano humana no solo se mueve, sino que también siente. La propiocepción indica dónde están los dedos. Los mecanorreceptores cutáneos informan sobre qué se está tocando, con qué fuerza y si se resbala. Los termorreceptores indican si hay calor. Los receptores del dolor detienen el movimiento antes de que se produzcan daños en los tejidos.
Sin una capacidad de detección equivalente, una mano robótica funciona a ciegas. No puede:
- Saber cuándo un objeto está a punto de resbalarse de su agarre
- Ajusta la fuerza de agarre para objetos frágiles sin aplastarlos.
- Comprueba si un tornillo se está apretando o si se está dañando.
- Detectar la geometría de contacto para guiar la manipulación en la mano
La mayoría de las manos robóticas actuales tienen una capacidad táctil deficiente o nula. Esto no es un problema de hardware, ya que existen sensores táctiles. Se trata de un problema de integración: conseguir más de 50 canales de sensores desde la mano hasta la muñeca sin ocupar el espacio necesario para el cableado de los tendones de los actuadores es un verdadero desafío en cuanto al diseño.
Grados de libertad: Diseñando la arquitectura
2.1 — Análisis de la profundidad de campo de los dedos
Antes de elegir un método de actuación, defina con precisión qué debe hacer su mano. Los grados de libertad (DOF) son la estructura básica; si los modifica posteriormente, tendrá que rediseñar todo.
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — Niveles de DOF: Qué obtienes en cada nivel
| Recuento de grados de libertad | Lo Que Puede Hacer | Lo que no puedes hacer | Ejemplos |
|---|---|---|---|
| 4–6 grados de libertad | Agarre de fuerza, agarre de pinza, agarre cilíndrico | Manipulación con la mano, agarre de llave, uso de herramientas | Pinza Robotiq 2F-85 |
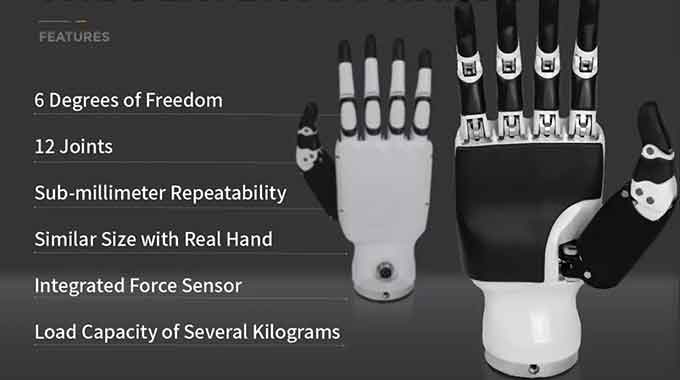
| 8–12 grados de libertad | La mayoría de los agarres cotidianos, uso básico de herramientas | Reorientación compleja en la mano | Unitree Dex3-1, Inspire RH56 |
| 13–16 grados de libertad | Taxonomía de comprensión completa, manipulación sencilla en la mano | Tareas finas con la punta de los dedos | Mano de Sombra C6, Wonik Allegro |
| 17–21 grados de libertad | Capacidad de manipulación casi humana | Nada, pero la complejidad del control es enorme. | DLR Hand II, investigación sobre la mano de Barrett |
Recomendación práctica para un primer diseño: Propóngase entre 12 y 15 grados de libertad (DOF). Esto cubre la gran mayoría de las tareas de manipulación que hacen útiles a los robots humanoides, al tiempo que mantiene la complejidad del control manejable y el diseño mecánico factible.
Métodos de actuación: La decisión de diseño fundamental
Esta decisión define el carácter de toda tu mano. No existe una respuesta universalmente correcta: cada enfoque tiene ventajas específicas que lo convierten en la opción idónea para casos de uso concretos.
3.1 — Método A: Accionamiento por tendón (accionamiento por cable)
Los motores se ubican de forma remota: en la palma de la mano, el antebrazo o incluso el torso del robot. Los cables (tendones) transmiten la fuerza a las articulaciones de los dedos mediante poleas y conductos.
Cómo funciona:
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
Características detalladas:
| Atributo | Valoración | Notas |
|---|---|---|
| Envase para dedos | ★ ★ ★ ★ ★ | Sin motores en los dedos: dedos delgados y ligeros. |
| eficiencia de transmisión de fuerza | ★ ★ ★ ☆ ☆ | Pérdidas por fricción en conductos: 15–35% dependiendo del recorrido. |
| capacidad de marcha atrás | ★ ★ ★ ★ ☆ | Los cables se estiran; las juntas se pueden empujar hacia atrás. |
| Durabilidad | ★ ★ ★ ☆ ☆ | Los cables se deshilachan, los conductos se desgastan; elemento de mantenimiento |
| Complejidad: | ★★ ☆☆☆ | El enrutamiento, el tensado y la compensación de la fricción son difíciles |
| Rigidez | ★ ★ ★ ☆ ☆ | La flexibilidad del tendón limita la precisión de la posición. |
Implicaciones del mecanizado CNC:
- Ranuras de la polea: el radio debe coincidir exactamente con el diámetro del cable (±0.05 mm); un radio incorrecto provoca desgaste y desprendimiento del cable.
- Ángulos de entrada/salida de conductos: las curvas pronunciadas aumentan drásticamente la fricción; diseño con un radio de curvatura mínimo de ≥ 15°.
- Tambores de cabrestante: el paso de la ranura debe ser exacto para un bobinado uniforme; acabado superficial Ra ≤ 0.4 µm
Ideal para: Manos con forma humana donde la apariencia visual y la delgadez de los dedos son importantes. Shadow Hand, Unitree Dex3-1 y la mayoría de las manos de investigación utilizan este enfoque.
3.2 — Método B: Accionamiento directo (motor en el dedo)
Un motor, normalmente un micromotor de CC sin escobillas o sin núcleo, está integrado directamente en cada segmento del dedo y conectado a la articulación mediante una pequeña caja de engranajes o un mecanismo de articulación.
Cómo funciona:
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
Características detalladas:
| Atributo | Valoración | Notas |
|---|---|---|
| Controlar la simplicidad | ★ ★ ★ ★ ★ | Sin enrutamiento de tendones; cada articulación es totalmente independiente. |
| Precisión de posición | ★ ★ ★ ★ ★ | Sin estiramiento del cable; conexión mecánica directa |
| Embalaje | ★★ ☆☆☆ | Dedos voluminosos; difícil de lograr proporciones humanas. |
| Salida de fuerza | ★ ★ ★ ☆ ☆ | Limitado por lo que cabe en el dedo |
| capacidad de marcha atrás | ★★ ☆☆☆ | La caja de cambios crea inercia reflejada. |
| Mantenimiento | ★ ★ ★ ★ ★ | Sencillo: los motores son accesibles y reemplazables. |
Implicaciones del mecanizado CNC:
- Carcasas del motor: desviación del orificio ≤ 0.01 mm para un asentamiento fiable del motor.
- Carcasas de la caja de engranajes: el cojinete del portaplanetarios se ajusta en H7/p6 — fundamental para la calidad del engranaje
- Geometría de los eslabones: perfiles 3D complejos; se recomienda el mecanizado de 5 ejes para una precisión de una sola configuración.
Ideal para: Investigación y creación de prototipos donde la simplicidad del control es más importante que la estética. Wonik Allegro Hand y muchas plataformas académicas utilizan este enfoque.
3.3 — Método C: Accionamiento neumático
El aire comprimido acciona actuadores flexibles (músculos artificiales neumáticos o fuelles) para mover las articulaciones de los dedos.
Características detalladas:
| Atributo | Valoración | Notas |
|---|---|---|
| Densidad de fuerza | ★ ★ ★ ★ ★ | Excelente relación fuerza-peso |
| Cumplimiento | ★ ★ ★ ★ ★ | Suave por naturaleza; seguro para el contacto humano. |
| Control de posición | ★★ ☆☆☆ | Es difícil lograr ángulos de articulación precisos. |
| Velocidad | ★ ★ ★ ★ ☆ | Actuación rápida cuando las válvulas responden. |
| Infraestructura | ★ ☆☆☆☆ | Requiere compresor, válvulas y tuberías; no es portátil. |
| Relevancia del CNC | Bajo | Las carcasas y los colectores se pueden mecanizar. |
Ideal para: Investigación en robótica blanda, dispositivos de rehabilitación médica y aplicaciones seguras de contacto humano. No apto para manos humanoides de uso general.
3.4 — Método D: Aleación con memoria de forma (SMA) / Otros materiales exóticos
Los cables SMA se contraen al calentarse, actuando como actuadores lineales. Son interesantes para la miniaturización, pero presentan limitaciones importantes en el ancho de banda (tiempo de ciclo lento) y un alto consumo de energía. No se recomiendan para uso práctico en esta etapa.
3.5 — Matriz de decisión
| Prioridad | Mejor enfoque |
|---|---|
| Dedos delgados y proporcionados a un ser humano | Impulsado por tendones |
| Control sencillo, depuración fácil. | Manejo directo |
| Máxima potencia de salida | Accionamiento por tendones (motores remotos de alto par) |
| Interacción humana segura | Neumático o tendón con elementos flexibles |
| Desafío/precisión del mecanizado CNC | Accionamiento directo (las tolerancias de la carcasa del motor son exigentes). |
| Fiabilidad de la producción | Transmisión directa (menos piezas de desgaste) |
Diseños de referencia comerciales: Cómo lucen las mejores manos
Antes de diseñar desde cero, estudia qué hicieron las mejores plataformas actuales y por qué. Cada diseño aquí presentado es un conjunto de decisiones de ingeniería documentadas.
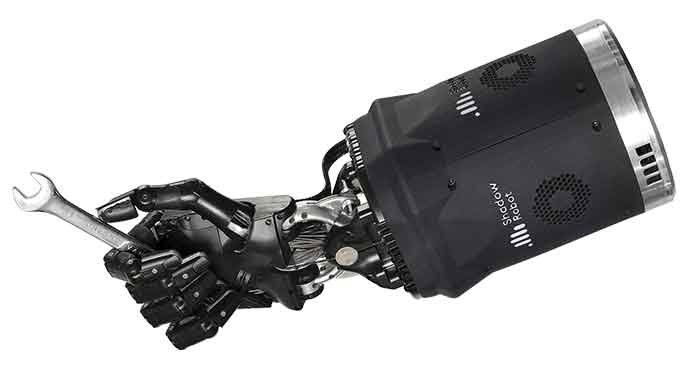
4.1 — Mano diestra de la sombra C6
El referente de excelencia en la investigación. El punto de referencia con el que se compara todo lo demás.
| Especificación | Valor |
|---|---|
| DOF | 24 (20 accionados) |
| Actuación | Accionamiento por tendones; 40 músculos neumáticos McKibben |
| Peso | ~4 kg (incluido el paquete de actuadores del antebrazo) |
| Detectar | Codificadores de posición en todas las articulaciones; matriz táctil opcional. |
| Precio | ~ $ 150,000 USD |
Idea clave del diseño: Utiliza pares de músculos antagonistas —un tendón flexor y uno extensor para cada articulación—, lo que proporciona un control activo en ambas direcciones. Así es como funcionan los dedos humanos. El resultado es una flexibilidad y un control de fuerza excepcionales, pero duplica el número de actuadores y la complejidad.
Lección de CNC: Los segmentos de los dedos de la Mano Sombra están fabricados en aluminio mecanizado con precisión, no impresos en 3D. Las trayectorias de los tendones son canales mecanizados con transiciones suaves y de radio uniforme. Cada milímetro de la geometría de la trayectoria está diseñado con precisión.
4.2 — Unitree Dex3-1
El desarrollo comercial más importante de los últimos dos años. Los precios accesibles lo cambian todo.
| Especificación | Valor |
|---|---|
| DOF | 7 por mano (pulgar: 3 grados de libertad activos; cada dedo: 2 grados de libertad activos) |
| Actuación | Accionamiento por tendones; motores sin escobillas en la palma de la mano |
| Peso | ~ 580 g |
| Fuerza máxima en la punta de los dedos | ~30 N |
| Precio | ~ $ 3,000 USD |
Idea clave de diseño: Unitree optó deliberadamente por reducir drásticamente los grados de libertad (DOF) a cambio de fiabilidad y precio. El pulgar tiene 3 DOF (suficientes para la mayoría de los agarres); los dedos tienen una activación reducida. El resultado es que puede realizar el 70 % de las tareas de manipulación del mundo real con un coste equivalente al 3 % del de Shadow Hand.
Lección de CNC: El Dex3-1 utiliza aluminio fundido y mecanizado para sus componentes estructurales, con tolerancias muy ajustadas en las interfaces de los rodamientos y las salidas del enrutamiento de los tendones. La carcasa de la palma es una pieza multifuncional compleja: guía de cables, soporte del motor y estructura, todo en una sola pieza.
4.3 — Wonik Allegro Hand
La plataforma de investigación de accionamiento directo más popular. Pila de control de código abierto.
| Especificación | Valor |
|---|---|
| DOF | 16 (4 por dedo × 4 dedos) |
| Actuación | Accionamiento directo; un servomotor sin escobillas por articulación. |
| Peso | ~ 1.1 kg |
| Par de torsión por articulación | ~0.7 N·m en las articulaciones de los dedos |
| Precio | ~ $ 15,000 USD |
Idea clave de diseño: El control independiente de cada articulación la convierte en la plataforma ideal para la investigación en aprendizaje automático; cada articulación se corresponde directamente con una variable de control. Si bien los dedos son algo voluminosos para un dispositivo humano, la arquitectura de control es la más limpia de todas las manos robóticas comerciales.
Lección de CNC: Los segmentos de los dedos del Allegro están mecanizados en aluminio con orificios para los servomotores. Las tolerancias en los orificios de los motores determinan si la articulación funciona correctamente o se atasca. Este es un problema de mecanizado de precisión disfrazado de problema de robótica.
4.4 — Inspire-Robots RH56BFX
La herramienta comercial más sofisticada y de mayor precisión de China. Se utiliza en proyectos piloto industriales y de investigación de alto nivel.
| Especificación | Valor |
|---|---|
| DOF | 12 (6 por mano; pulgar: 2, cada dedo: 2) |
| Actuación | Accionamiento por tendones; motores sin escobillas en carcasa tipo palma |
| Peso | ~ 480 g |
| fuerza de la punta del dedo | ~10 N de presión |
| Precio | ~ $ 8,000 USD |
Idea clave de diseño: Optimizado para la fiabilidad de agarre industrial por encima de la destreza en investigación. El número simplificado de grados de libertad implica menos cables que tender, menos modos de fallo y bucles de control más rápidos. Maneja los agarres más importantes en la fabricación —agarre de fuerza, agarre de pinza, agarre cilíndrico— con alta fiabilidad.
Integración de sensores
5.1 — Tipos de sensores y su función
| Tipo de sensor | Ubicacion | Medidas | Requisito de latencia |
|---|---|---|---|
| codificador de posición articular | Cada articulación | Posición angular | <1 ms |
| fuerza/torque de la yema del dedo | yema del dedo | Magnitud y dirección de la fuerza de contacto | <5 ms |
| Matriz táctil | Yemas de los dedos, palma | Mapa de presión de contacto distribuida | <10 ms |
| Sensor de tensión del tendón | Trayectoria del tendón | Tensión del cable (para control de fuerza) | <2 ms |
| IMU | Palma | Orientación de la mano y aceleración | <5 ms |
| Cámara | Externamente o en la uña | Retroalimentación visual para la manipulación | <30 ms |
5.2 — Detección de la posición de las articulaciones
En las manos articuladas accionadas por tendones, la detección de la posición a nivel articular es más difícil de lo que parece. El codificador del motor indica la longitud del cable enrollado, no el ángulo de la articulación. La flexibilidad y la holgura en el recorrido del tendón provocan que estos dos valores diverjan bajo carga.
Soluciones, en orden de preferencia:
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — Detección táctil — El problema de detección más difícil
El problema fundamental de la detección táctil no reside en los sensores, sino en su integración:
- Los sensores BioTac (SynTouch) funcionan de maravilla, pero cuestan 2,000 dólares cada uno y son frágiles.
- Los conjuntos de sensores barométricos (varios BMP388 en una almohadilla para el dedo) son baratos pero de baja resolución.
- Los conjuntos resistivos FSR son sencillos, pero no lineales y sensibles a la temperatura.
- Los paneles táctiles capacitivos ofrecen la mejor combinación de resolución y robustez.
Desafío del mecanizado CNC: La integración de sensores táctiles requiere cavidades mecanizadas con precisión en la superficie de las yemas de los dedos. Si son demasiado superficiales, el sensor sobresale y se daña; si son demasiado profundas, se pierde el contacto. Tolerancia típica: ±0.05 mm en profundidad, ±0.1 mm en posición.
5.4 — Conjunto de sensores recomendado — Montaje práctico
Para una primera mano funcional, este conjunto mínimo de sensores cubre las necesidades de retroalimentación más importantes:
| Sensor | Cantidad | Propósito | Presupuesto |
|---|---|---|---|
| Codificador magnético AS5048A | 1 por motor | Posición del motor | $ 3 cada |
| Resistencia de fuerza FSR 400 | 5 (uno por cada yema del dedo) | Detección de contacto | $ 5 cada |
| IMU de 9 ejes BNO085 | 1 (en la palma de la mano) | Orientación de la mano | $15 |
| Sensor de corriente INA219 | 1 por motor | Estimación del par mediante corriente | $ 2 cada |
Coste total de los sensores para una mano de 12 grados de libertad con 6 motores: aproximadamente entre 80 y 120 dólares . Esto proporciona detección de contacto, estimación de par y orientación, suficiente para implementar un control de agarre básico.
Arquitectura del sistema de control
6.1 — Los tres bucles
El control robótico de la mano opera simultáneamente en tres escalas de tiempo:
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
El bucle interno debe funcionar lo suficientemente rápido como para que el sistema mecánico nunca perciba la discretización. Para la mayoría de las articulaciones de manos robóticas, un control de posición de 1 kHz es suficiente; las tareas que requieren sensibilidad a la fuerza pueden necesitar bucles de control de corriente de 5 a 10 kHz.
6.2 — Planificación de la comprensión — El problema de la taxonomía
No todos los agarres son iguales. Los investigadores clasifican los agarres de la mano humana en una taxonomía; la taxonomía de agarre de Cutkosky es la más utilizada:
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
Cada agarre se corresponde con una configuración angular articular específica: una "posición de agarre". Para una mano de 12 grados de libertad, se pueden predefinir entre 8 y 12 posiciones que cubren la mayoría de las manipulaciones del mundo real:
cpp
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — Control de fuerza — Cómo hacer que la mano se sienta
El control de la posición por sí solo produce agarres rígidos y peligrosos. El control de la fuerza —regular la presión de los dedos, no solo su posición— es lo que hace que una mano sea segura para objetos frágiles y capaz de reaccionar ante resbalones.
El control de impedancia es el método preferido para una manipulación diestra:
cpp
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
Esto produce una mano que se comprime ligeramente al encontrar resistencia, en lugar de forzarla, algo fundamental para manipular huevos, aparatos electrónicos o manos humanas.
Protocolo de pruebas y validación
7.1 — Secuencia de pruebas
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — Métricas que importan
| Métrico | método de medida | Objetivo |
|---|---|---|
| Precisión de la posición articular | Ángulo de mando frente a ángulo medido | < 1° RMS |
| Precisión de la fuerza de la punta del dedo | Célula de carga controlada frente a celda de carga | < 5% de error |
| Tasa de éxito de la comprensión | 20 ensayos por tipo de objeto | >% 90 |
| Tiempo de ciclo (abierto → cerrado) | Disparador del temporizador | <500 ms |
| Repetibilidad de la fuerza | 20 comandos de agarre idénticos | Variación < 3% |
| Vida útil por fatiga del tendón | Ciclos hasta el primer fallo | > 100,000 ciclos |
7.3 — La prueba de deslizamiento — La prueba individual más importante
Toma un objeto cilíndrico liso: una taza de metal, una botella de vidrio. Aplica una fuerza de agarre cercana al límite de deslizamiento. Luego, reduce lentamente la fuerza aplicada hasta que el objeto se deslice. Anota la fuerza de deslizamiento. Repite el proceso 20 veces.
Una mano con buen control de la fuerza debe mostrar:
- Umbral de deslizamiento consistente en todos los ensayos (variación < 10%).
- Sin caídas repentinas: pérdida de contacto gradual y predecible.
- Recuperación en 200 ms una vez detectado el deslizamiento.
Una mano con un control deficiente de la fuerza muestra una alta variabilidad entre ensayos, caídas repentinas y un comportamiento inconsistente. Estos son síntomas de una retroalimentación sensorial deficiente, una elasticidad tendinosa sin compensación o un ancho de banda motor insuficiente.
Problemas y soluciones habituales
| Síntoma | Causa principal | Solución |
|---|---|---|
| Las articulaciones de los dedos se unen en el rango medio. | El ángulo de enrutamiento del tendón provoca una carga lateral. | Rediseñar la geometría de salida del conducto; agregar un punto de enrutamiento intermedio. |
| Los tendones se deshilachan rápidamente. | Desajuste del radio de la ranura de la polea con el diámetro del cable | Poleas de máquina con radio de cable exacto + 0.1 mm de holgura |
| La fuerza ejercida por la yema del dedo varía con el tiempo. | Deslizamiento del tendón bajo carga sostenida | Utilice trenzado Dyneema SK75 de baja deformación; añada compensación de tensión en el firmware. |
| El objeto que se tiene en la mano se cae sin previo aviso. | Sin detección de deslizamiento o respuesta lenta | Añade sensores FSR en las yemas de los dedos; reduce la latencia de detección de deslizamiento a < 10 ms. |
| Sobrecalentamiento del motor durante el agarre sostenido | Alta corriente para par de retención estático | Añadir sujeción por par: reducir la corriente una vez establecido el agarre. |
| La precisión de posicionamiento se degrada con la temperatura. | El KV del motor varía con la temperatura del bobinado. | Implementar un modelo de posición con compensación de temperatura. |
| Los dedos chocan entre sí | No se realiza comprobación de colisión en el espacio articular. | Agregar evitación de colisiones en el planificador de movimiento; definir regiones prohibidas del espacio articular |
| Agarre de pinza deficiente para objetos pequeños | La geometría de la yema del dedo es incorrecta para un contacto preciso. | Insertos de precisión para la punta de los dedos, diseñados específicamente para máquinas, con superficie de almohadilla cóncava. |
Hoja de ruta de desarrollo
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
Resumen: Por qué este es el problema adecuado para abordar.
El problema de la mano robótica tiene dos propiedades que lo hacen ideal para que lo aborde un maquinista CNC experto:
La falta de precisión mecánica es real y determinante. La mayoría de las manos robóticas de aficionados fallan porque sus piezas no son lo suficientemente precisas: las trayectorias de los tendones tienen bordes afilados, las ranuras de las poleas no coinciden con los diámetros de los cables y los rodamientos no encajan bien. No se trata de problemas de software, sino de problemas de mecanizado. Un constructor con acceso a una máquina CNC real y los conocimientos necesarios para usarla correctamente puede producir manos que, sencillamente, funcionan mejor que cualquier cosa que pueda fabricar una impresora 3D.
La brecha de conocimiento es mayor que la brecha de hardware. Cada vez hay más componentes excelentes disponibles. Lo que falta es una documentación clara y exhaustiva sobre cómo integrarlos en un sistema funcional. El segundo artículo de esta serie, que abarca el flujo de trabajo de fabricación CNC para cada componente manual principal, ofrece precisamente esa documentación.