
Carcasas de sensores para eVTOL y
Ejes codificadores para control de vuelo
CNCPioneer es un especialista en mecanizado de carcasas de sensores y ejes de codificadores para eVTOL, certificado según las normas AS9100D e IATF 16949, que ofrece cuerpos de carcasa IMU no magnéticos TC4, marcos de montaje de clústeres de triple IMU, carcasas de sondas pitot-estáticas, carcasas de sensores LIDAR y ópticos, soportes de aislamiento de magnetómetros, marcos estructurales de bahías de aviónica, ejes de codificadores de posición de motor y programas de ejes y carcasas de resolvers, con un diámetro interior de la carcasa IMU de ±0.003 mm, perpendicularidad cara-diámetro de 0.005 mm/100 mm, TIR del eje del codificador de ±0.003 mm rectificado con CBN, μ_r no magnético ≤1.005 verificado por VSM por lote y programas de calibración atérmica Invar 36 en más de 66 centros de fresado-torneado MAZAK, más de 78 tornos CNC suizos y plataformas VARIAXIS de 5 ejes desde 2011.
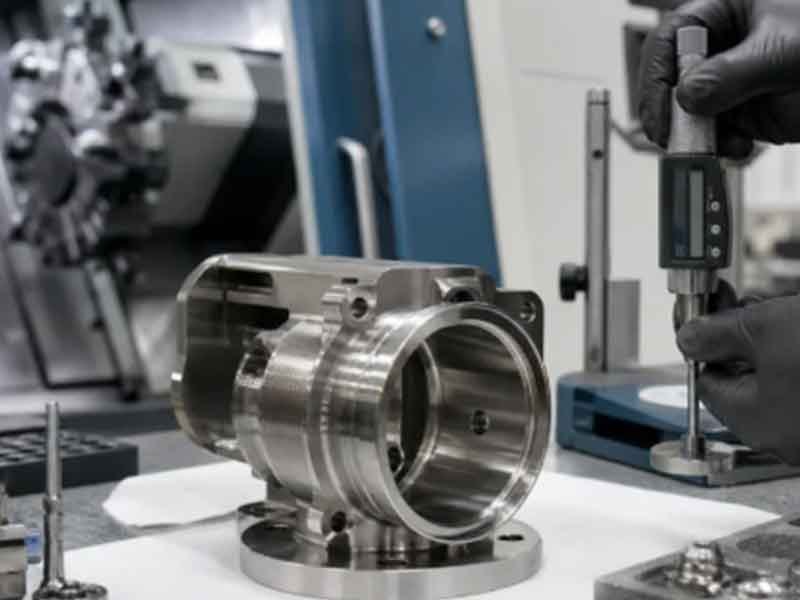
¿Qué es la carcasa del sensor eVTOL?
¿Y mecanizado del eje del codificador?
El mecanizado de la carcasa del sensor y el eje del codificador de los eVTOL es un proceso de fabricación CNC de precisión —ejecutado en plataformas de mecanizado simultáneo de 5 ejes MAZAK VARIAXIS, centros de torneado y fresado MAZAK, sistemas de torneado CNC suizos y equipos de rectificado cilíndrico de precisión— que produce los cuerpos estructurales, los bastidores de montaje, las carcasas de precisión de orificio y los ejes giratorios de precisión que constituyen la infraestructura mecánica de los sistemas de sensores de control de vuelo, navegación, monitorización de la propulsión y autonomía de los eVTOL. Los sensores de control de vuelo y los codificadores de retroalimentación de posición de un eVTOL comercial no son dispositivos electrónicos independientes, sino instrumentos de precisión instalados en cuerpos estructurales mecanizados que deben mantener la alineación del eje de medición del sensor, el aislamiento de vibraciones, la estabilidad térmica y la limpieza electromagnética dentro de las tolerancias que requiere la precisión calibrada del sensor.
El mecanizado de la carcasa del sensor eVTOL es técnicamente distinto de la fabricación convencional de carcasas de sensores aeroespaciales en tres ámbitos. Primero, el requisito de material no magnético en la estructura adyacente al sensor: las IMU, los magnetómetros y los sensores de corriente de efecto Hall producen errores de medición proporcionales a la permeabilidad magnética del material estructural circundante, lo que requiere TC4 (μ_r = 1.00003), acero inoxidable austenítico 316L (μ_r ≤1.005 verificado por VSM), 6061-T6 (μ_r = 1.00002) y PEEK, mientras que se elimina el acero 4340 QT (μ_r ≈40–200), 17-4PH H900 (μ_r ≈40–80 martensítico) y acero inoxidable 304 trabajado en frío (μ_r ≈1.10) de cualquier función estructural adyacente al magnetómetro. Segundo, precisión de la posición del eje del codificador como fundamento de la estabilidad del control de vuelo: el eje del codificador de posición del motor TIR ±0.003 mm debido al rectificado cilíndrico de CBN garantiza que la señal de posición que llega al algoritmo FOC refleje la posición angular real del rotor sin el error inducido por la excentricidad de una vez por revolución que produce una ondulación de par correlacionada en 6 a 12 motores de propulsión simultáneamente. Tercero, geometría de montaje del sensor como precisión del control de vuelo: la perpendicularidad de la cara mecanizada, la concentricidad del orificio y la posición real del patrón de montaje determinan con qué precisión los ejes calibrados del sensor se alinean con el marco de referencia del cuerpo de la aeronave, una desalineación que no se puede compensar mediante la calibración para sensores que requieren integridad del eje durante maniobras de vuelo dinámicas.
-
La verificación de permeabilidad VSM elimina el error de orientación del material de la carcasa. Cada lote de acero inoxidable TC4 y 316L se verificó mediante VSM con μ_r ≤1.005 antes del mecanizado, lo que evita el trabajo en frío del 316L (μ_r 1.02–1.15), que produce una perturbación del campo magnético de 264 nT a r = 80 mm, superando el requisito de precisión de orientación de 30 nT en 8.8 veces. En el estudio de caso de CNCPioneer: la carcasa TC4 redujo el error de orientación medido de ±0.35° (material incorrecto) a ±0.08° (TC4), dentro de la especificación de ±0.10°.
-
La concentricidad del orificio de la IMU de ±0.003 mm limita la desalineación del eje de instalación. Una unidad de medición inercial (IMU) Honeywell HGuide solo alcanza una precisión de 0.01°/hora si el orificio de la carcasa que aloja el cuerpo de la IMU está mecanizado con una concentricidad de ±0.003 mm; un orificio de ±0.020 mm, debido al mecanizado estándar, inclina los ejes de medición de la IMU en 0.046° con respecto al punto de referencia estructural de la aeronave, creando un sesgo angular constante que el filtro de Kalman de control de vuelo debe compensar, consumiendo ancho de banda de estimación que debería dedicarse a la estimación del estado dinámico.
-
El rectificado con CBN logra una tolerancia de torsión de ±0.003 mm para eliminar la ondulación del par FOC. El eje del codificador con una tolerancia de ±0.003 mm debido al rectificado cilíndrico de CBN entre centros de precisión elimina la contribución de la excentricidad mecánica a la distorsión de la señal de posición del motor, evitando una ondulación de par del 0.1 % por revolución por motor que se acumula hasta una vibración de la estructura del avión de 1.14 N·m a la frecuencia de rotación del motor para un eVTOL de 12 motores con fases de excentricidad correlacionadas; una tolerancia de ±0.003 mm reduce esto 3.3 veces a 0.03 %.
-
Ventaja de costes del 40-60% en componentes de precisión para eVTOL en China Kit de carcasa de sensor por aeronave para 5,000 aeronaves/año: 6,685 dólares de CNCPioneer frente a 14 500-18 000 dólares de mecanizado de precisión aeroespacial estadounidense, lo que supone una reducción anual de costes de adquisición de entre 39 y 57 millones de dólares en el volumen de producción comercial de eVTOL, con la misma calidad AS9100D, cumplimiento de materiales no magnéticos, precisión dimensional y documentación FAIR.
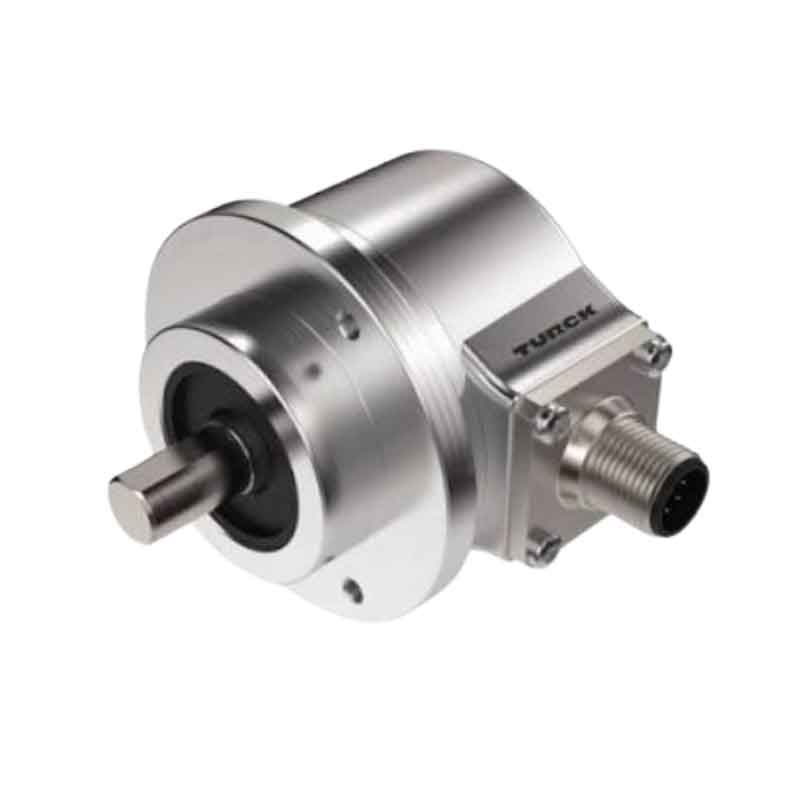
¿Por qué elegir CNCPioneer para sensores eVTOL?
¿Carcasas y ejes de codificador?
Entre los proveedores mundiales de mecanizado de carcasas de sensores y ejes de codificadores para eVTOL, la competencia de CNCPioneer en el mecanizado de materiales no magnéticos, la concentricidad de los orificios CNC suizos para la alineación del eje del sensor, el rectificado cilíndrico de precisión del eje del codificador, los programas de bastidores de montaje de aviónica de 5 ejes, el DFM de aviónica para eVTOL y la ventaja de costes de China establecen a nuestra fábrica como el socio preferido en hardware de sensores de control de vuelo en toda la cadena de suministro de aviónica para eVTOL.
Competencia en el mecanizado de materiales no magnéticos
El requisito técnico más distintivo de los programas de carcasas de sensores de control de vuelo eVTOL es la especificación de materiales no magnéticos. CNCPioneer especifica, verifica y mecaniza titanio TC4, acero inoxidable austenítico 316L, aluminio 6061-T6 y PEEK como materiales de carcasa no magnéticos para aplicaciones adyacentes a IMU, magnetómetro, sensor Hall y sensor de corriente. La verificación de permeabilidad VSM del material entrante μ_r ≤1.005 en cada lote de TC4 y acero inoxidable 316L evita el uso inadvertido de 316L trabajado en frío (μ_r 1.02–1.15 debido a la martensita inducida por deformación) que los certificados de materiales estándar no pueden identificar; una inversión de desarrollo de 2 años no disponible en las instalaciones de mecanizado chinas de uso general, y el control de calidad que eliminó el 77 % del error de rumbo en el programa de estudio de caso de CNCPioneer.
Concentricidad del orificio CNC suizo para la alineación del eje del sensor
La precisión del orificio de la carcasa de la IMU del eVTOL (±0.003 mm) limita la desalineación angular inducida por la instalación entre los ejes de medición calibrados de la IMU y el datum estructural de la aeronave. Los programas de torneado CNC suizos de CNCPioneer mecanizan los orificios de la carcasa del sensor con soporte de buje guía, produciendo una concentricidad del orificio a la cara de montaje de ±0.003 mm y una perpendicularidad del orificio de 0.005 mm/100 mm en una sola configuración sin necesidad de volver a sujetar . Para una IMU Honeywell HGuide con un nivel de ruido de velocidad angular de 10 μrad: una excentricidad del orificio de 0.003 mm en una profundidad de carcasa de 30 mm introduce una incertidumbre de alineación de 100 μrad, 10 veces el nivel de ruido del sensor, una fuente de error evitable que el mecanizado de precisión de la carcasa elimina a nivel mecánico en lugar de compensarla en el software de control de vuelo.
Rectificado cilíndrico de precisión del eje del codificador
La precisión del codificador de posición del motor en los accionamientos FOC de eVTOL no está limitada por la resolución del codificador (estándar de 12 a 16 bits), sino por la excentricidad mecánica del eje que lleva el objetivo del codificador. Los programas de rectificado cilíndrico de CBN del eje del codificador de CNCPioneer producen TIR ≤0.003 mm a partir del rectificado de precisión entre centros , eliminando la contribución de la excentricidad mecánica a la distorsión armónica de la señal de posición. Para eVTOL de 12 motores con excentricidad correlacionada del eje del codificador de ±0.010 mm (torneado estándar): fuerza de vibración total en el peor de los casos de 1.14 N·m a la frecuencia de rotación del motor. Reducir a ±0.003 mm rectificado con CBN elimina 3.3 veces, reduciendo esa contribución sistemática a 0.33 N·m RSS o 0.34 N·m en el peor de los casos, cómodamente dentro de las especificaciones de vibración de la estructura del avión.
Programas de bastidores de montaje de aviónica de 5 ejes
Los bastidores estructurales de la bahía de aviónica de los eVTOL deben mantener la relación espacial entre los ejes de medición de los sensores y los ejes del fuselaje de la aeronave con la precisión que requieren los algoritmos de fusión de sensores de control de vuelo. Los programas MAZAK VARIAXIS de 5 ejes de CNCPioneer mecanizan los bastidores estructurales de la bahía de aviónica con una perpendicularidad de la cara de montaje de ±0.010° con respecto al eje de diseño y una posición real del orificio de fijación de ±0.010 mm con respecto al datum estructural del bastidor ; todas las características desde un mismo datum en una sola configuración para una precisión de posición real de ±0.010 mm. La coordinación de unión EMC Alodine Clase 3 MIL-DTL-5541 (resistencia de contacto ≤5 mΩ/cm²) está integrada de serie en los programas de suministro de bastidores de aviónica para el cumplimiento de EMC DO-160G.
Diseño para la fabricación de sistemas de aviónica eVTOL: No magnético, vibración y CTE
El DFM de 48 horas de CNCPioneer para programas de carcasas de sensores y ejes de codificadores de eVTOL abarca dominios que van más allá del DFM de mecanizado estructural estándar: análisis cuantitativo de permeabilidad VSM a partir del tipo de sensor, la geometría de la carcasa y la proximidad del magnetómetro ; cálculo de desajuste CTE en todo el rango de eVTOL de −40 °C a +85 °C (carcasa TC4: inclinación inducida por CTE de 0.002 mm; carcasa 6061-T6: 0.051 mm — 25 veces mayor, excediendo la tolerancia de alineación); análisis de frecuencia natural de vibración que garantiza que la resonancia de la carcasa no caiga dentro del espectro de excitación del rotor y el motor del eVTOL (10–200 Hz); y evaluación de Invar 36 para programas de carcasas de sensores atérmicas (CTE 1.2 ppm/°C — cambio de 0.030 mm en todo el rango frente a 0.590 mm de aluminio).
Ventajas de costos de los componentes de precisión para eVTOL en China
El mecanizado de la carcasa del sensor y del eje del codificador en instalaciones de mecanizado de precisión aeroespacial de EE. UU. y Europa cuesta entre un 40 % y un 60 % más que los programas equivalentes AS9100D de CNCPioneer con el mismo cumplimiento de materiales no magnéticos, precisión dimensional y documentación. Kit por aeronave a 5,000 aeronaves/año: 6,685 $ de CNCPioneer frente a 14 500-18 000 $, lo que supone una reducción anual de costes de adquisición de entre 39 y 57 millones de $ a escala de producción comercial de eVTOL . CNCPioneer coordina toda la cadena de suministro de hardware estructural de aviónica (mecanizado de la carcasa de la IMU TC4 + Alodine Clase 3 para marcos de aviónica de aluminio + suministro de sujetadores no magnéticos + rectificado de CBN del eje del codificador) como una única relación de suministro AS9100D, reduciendo el tiempo de entrega del hardware de aviónica de 8-12 semanas (múltiples proveedores) a 2-4 semanas.
Carcasa del sensor y eje del codificador del eVTOL
Componentes que fabricamos
Los programas de CNCPioneer para carcasas de sensores y ejes de codificadores en eVTOL abarcan toda la infraestructura mecánica de los sensores de control de vuelo, desde cuerpos de carcasa IMU no magnéticos TC4 con un diámetro interior de ±0.003 mm y μ_r ≤1.005 verificado por VSM, pasando por el rectificado de ejes de codificadores con CBN a ±0.003 mm TIR, hasta bastidores estructurales de bahías de aviónica de 5 ejes con unión EMC Alodine Clase 3, para todos los tipos de sensores de control de vuelo en programas de certificación de eVTOL comerciales.

Carcasas de IMU TC4
Cuerpos de carcasa IMU de control de vuelo primario recocidos TC4 AMS 4928 no magnéticos (μ_r = 1.00003; VSM verificado ≤1.005 por lote entrante) para Honeywell HGuide, Collins MEMS IMU y equivalentes. Orificio de registro del cuerpo IMU ±0.003 mm H6; concentricidad del orificio al eje de la cara de montaje ±0.003 mm; cilindricidad ±0.002 mm/50 mm; perpendicularidad del hombro 0.005 mm; planitud de la cara de montaje 0.005 mm/100 mm; perpendicularidad de la cara al orificio 0.005 mm/100 mm; posición verdadera del patrón de pernos ±0.010 mm del eje del orificio; avellanado de montaje del aislador elastomérico ±0.020 mm; ASTM E595 TML ≤0.010 %; masa verificada ±0.5 g. Bastidores de montaje para clústeres IMU de triple redundancia: tres posiciones de orificio ±0.003 mm H6; posición entre orificios ±0.020 mm; relación angular entre orificios ±0.010° — mecanizados en TC4 para igualar el coeficiente de dilatación térmica (CTE) con la carcasa de titanio-compuesto HGuide n580 y eliminar el riesgo de rotación del inserto por desajuste del CTE. Cumplen con la norma FAIR según AS9102 en todos los nuevos números de pieza de la carcasa.

Carcasas para sensores y sondas de datos de aire
Cuerpos de carcasa de sonda pitot-estática de acero inoxidable 316L recocido en solución (VSM μ_r ≤1.005 verificado; pasivación ASTM A967): orificio de la sonda ±0.020 mm; paso angular de la matriz de puertos estáticos ±0.25°; diámetro del puerto ±0.020 mm; Ra 0.4 μm en la entrada del puerto (borde afilado para coeficientes de presión bien caracterizados); orificio del elemento calefactor ±0.050 mm. Cuerpos de sonda de presión de 5 orificios (buje guía CNC suizo para rectitud del eje ±0.020 mm/100 mm; posición del puerto ±0.010° CMM de 5 ejes; uniformidad de diámetro de los 5 puertos ±0.005 mm) para ángulo de ataque y deslizamiento lateral en conversión de eVTOL de rotor basculante. Carcasas de altímetros de radar (6061-T6; orificio del módulo de antena ±0.010 mm; marco de ventana de PEEK transparente a RF ±0.100 mm; ranura para junta tórica IP67 ±0.020 mm). Carcasas de sensores de proximidad LIDAR (6061-T6 anodizado negro tipo III; orificio del sensor ±0.010 mm; perpendicularidad 0.010 mm; marco de ventana óptica ±0.050 mm; características de montaje de aislamiento elastomérico en los orificios de los pernos).

Ejes del codificador de posición del motor
17-4PH H900 (HRC 44; estándar) o TC4 AMS 4928 (no magnético; programas de motor adyacentes al magnetómetro) ejes de codificador dedicados y secciones de codificador de eje de motor para accionamientos FOC de eVTOL. Montaje del objetivo del codificador OD: ±0.002 mm h6; Ra 0.2 μm de rectificado cilíndrico de CBN entre centros de precisión; redondez ±0.001 mm; TIR ±0.003 mm verificado en 5 posiciones axiales en probador de redondez. Perpendicularidad del hombro de retención axial 0.005 mm. Datum de índice (plano o chavetero para referencia de conmutación angular) ±0.010° a través de CMM de 5 ejes. Diámetro del paso de rosca de la tuerca de bloqueo ±0.005 mm. Extremo del eje del codificador magnético en el eje: planitud 0.005 mm; perpendicularidad 0.005 mm; Diámetro exterior de ajuste a presión ±0.003 mm. Diámetro exterior del cubo del disco del codificador óptico ±0.001 mm (programas con resolución de 16 a 21 bits; rectificado entre centros de 0.0005 mm/pasada, 15 pasadas finales). Recubrimiento DLC de 1 a 2 μm PVD (medición del diámetro exterior posterior al recubrimiento DLC mediante calibre neumático) para programas de ensamblaje repetidos. Opción de equilibrio dinámico ISO 1940 G1.0.

Programas de ejes y carcasas de resolvedores
Programas de resolución para entornos de motores eVTOL de alta vibración y alta temperatura (góndolas de rotor basculante, motores que superan los límites de temperatura del codificador óptico). Eje de resolución: montaje del rotor OD ±0.002 mm (interferencia diseñada para uniformidad del espacio de aire); redondez ±0.001 mm (excentricidad de 0.001 mm en un espacio de aire de 0.200 mm = variación del 0.5 % → error de ángulo de resolución sinusoidal de 0.003°). Orificio de la carcasa del estator de resolución ±0.002 mm H7; concentricidad con el orificio del cojinete del eje del motor ±0.003 mm de una configuración de fresado-torneado MAZAK simple (la excentricidad del orificio de la carcasa es el principal contribuyente a la asimetría del espacio de aire con una excentricidad de ±0.010 mm → espacio de aire de ±5 % → error de resolución de ±0.03°); perpendicularidad de la cara de montaje de la carcasa 0.005 mm; Planitud 0.005 mm. Carcasas del codificador de ángulo de inclinación (6061-T6; diámetro del sensor ±0.005 mm; concentricidad entre el diámetro del sensor y el del cojinete del eje de inclinación ±0.005 mm; posición angular de referencia del datum del codificador ±0.020°). Probador de redondez del 100 % TIR por lote; FAIR según AS9102.

Estructuras de montaje del compartimento de aviónica
Marcos estructurales mecanizados que ubican FCC, módulos de aviónica y cableado de interconexión en la bahía de aviónica de la aeronave para arquitecturas fly-by-wire eVTOL de triple redundancia. Ancho de ranura de riel ARINC 404/600 ±0.010 mm; rectitud del riel ±0.050 mm/500 mm; alineación del bloque de conector trasero ±0.020 mm; planitud de la cara de soporte estructural del plano posterior 0.010 mm/200 mm (evita la fatiga de la junta de soldadura BGA por curvatura de PCB bajo vibración eVTOL). Disposiciones de montaje de aislador de vibración elastomérico: orificio ±0.010 mm para OD del aislador AN; objetivo de frecuencia natural 15–25 Hz. Alodine Clase 3 MIL-DTL-5541 en todas las superficies de aluminio en zonas de unión EMC: resistencia de contacto ≤5 mΩ/cm² para cumplimiento EMC DO-160G (coordinado en el procesamiento mensual de lotes de marcos de aviónica). Mecanizado en 5 ejes a partir de 6061-T6 o 7075-T6; posición real del orificio de fijación ±0.010 mm respecto al plano de referencia estructural. FAIR según AS9102.

Soportes para sensores y carcasas especiales
Soportes de aislamiento para magnetómetro TC4 (verificados mediante VSM no magnético; alineación angular del eje del orificio ±0.050° con respecto al eje de la aeronave verificada mediante CMM de 5 ejes; especificación de sujetador TC4 para todos los puntos de fijación dentro de un radio de 300 mm; bucles de tierra de protección aislante con pasacables de PEEK). Cuerpos de montaje para sensor de flujo óptico (6061-T6 anodizado duro negro tipo III; registro de cámara ±0.020 mm; perpendicularidad del eje óptico 0.010 mm; apertura del campo de visión ±0.100 mm con borde afilado). Cuerpos de montaje para sensor de seguimiento y equilibrio de palas (TC4 no magnético; orificio del sensor ±0.020 mm; perpendicularidad del disco del rotor 0.010 mm; verificación DFM de la holgura del rotor). Cuerpos de calibración atérmica de Invar 36 (CTE 1.2 ppm/°C; variación dimensional de 0.030 mm de -40 °C a +85 °C frente a 0.590 mm de aluminio: soportes de referencia angular atérmicos y mandriles de calibración de codificadores). Cuerpos de montaje con aislamiento de vibraciones FCC; cuerpos estructurales con superficie de unión para galgas extensométricas; cuerpos de montaje estructurales para celdas de carga.
Industrias y aplicaciones
Los programas de CNCPioneer para carcasas de sensores y ejes de codificadores de eVTOL están al servicio de todas las organizaciones que desarrollan, integran, fabrican o certifican sistemas de control de vuelo, arquitecturas de aviónica y sistemas de monitorización de propulsión de eVTOL, desde la integración de la aviónica a nivel de aeronave hasta el suministro de matrices de sensores para sistemas de autonomía y la justificación de la certificación DO-311A / SC-VTOL.
Fabricantes de aeronaves eVTOL
Programas completos de hardware mecanizado para carcasas de sensores y ejes de codificadores para la integración de aviónica de control de vuelo: cuerpos de carcasa IMU no magnéticos TC4; marcos de montaje estructurales de bahías de aviónica con unión EMC Alodine Clase 3; programas de ejes de codificadores para retroalimentación de posición de accionamiento del motor; programas de carcasas de resolutores; cuerpos de sondas de sensores de datos de aire; programas de carcasas de sensores LIDAR y de flujo óptico; y suministro completo de kits de carcasas de sensores por aeronave con documentación AS9100D FAIR en todos los nuevos números de pieza de carcasas.
Equipos de integración de aviónica para la movilidad aérea urbana
Integradores de sistemas de aviónica que ensamblan módulos de control de vuelo de Honeywell, Collins, Garmin, Safran y equivalentes de nivel 1 en instalaciones estructurales de aeronaves eVTOL: programas de perforación de precisión para el registro de carcasas de sensores TC4 y 6061-T6; suministro de rieles y marcos de montaje para bahías de aviónica; coordinación de sujetadores TC4 no magnéticos para instalaciones adyacentes al magnetómetro; y suministro de kits de carcasas de sensores por aeronave sincronizado con los cronogramas de integración de la aviónica.
Sistema de control de vuelo eVTOL
Los fabricantes de equipos originales de sistemas de control de vuelo desarrollan aviónica FBW integrada para programas eVTOL: programas de ejes de codificador para subsistemas de retroalimentación de posición del motor; perforación de precisión de la carcasa del resolver para retroalimentación de posición analógica en entornos de góndola de rotor basculante de alta vibración; programas de bastidores de montaje de clústeres IMU para arquitecturas de sensores de triple redundancia según la categoría mejorada SC-VTOL propuesta por EASA; y programas de carcasas de bahías de sensores estructurales para la integración de sistemas FBW personalizados.
Sistema de piloto automático y autonomía para eVTOL
Proveedores de sistemas de autonomía que desarrollan sistemas de vuelo estacionario sin GNSS, aterrizaje visual y evitación de obstáculos para eVTOL: cuerpos de montaje para sensores de flujo óptico (anodizado duro negro; alineación de ejes ±0.010°); programas de carcasas para LIDAR; soportes de aislamiento para magnetómetros TC4 para precisión de referencia de rumbo; hardware estructural no magnético para conjuntos de sensores; y programas de cuerpos de accesorios de calibración Invar 36 (CTE 1.2 ppm/°C) para estructuras de referencia de calibración de sensores atérmicos.
Monitorización de la propulsión del taxi aéreo eléctrico
Proveedores de sistemas de monitorización del estado del motor y análisis de vibraciones: programas de montaje de cuerpos para acelerómetros y sensores de vibración; hardware de montaje para sensores de seguimiento y equilibrio de palas en TC4 no magnético; mecanizado de cuerpos estructurales para la instalación de sensores de galgas extensométricas con geometría precisa de la superficie de unión para la transferencia de deformación calibrada; programas de soportes para sensores de monitorización del estado estructural; y programas de cuerpos de montaje estructurales para células de carga para la medición de la fuerza de contacto en los puntales del tren de aterrizaje.
Ingeniería de certificación de eVTOL
Las empresas de certificación de terceros que proporcionan justificación de la instalación de sensores de aviónica para la aeronavegabilidad de la batería DO-311A y la categoría mejorada SC-VTOL — CNCPioneer proporciona documentación de cumplimiento de materiales no magnéticos (registros de permeabilidad VSM por lote con trazabilidad del número de serie de la carcasa); datos de capacidad dimensional de alineación del eje del sensor (registros Cpk de perpendicularidad del orificio de la CMM); datos de capacidad de excentricidad del eje del codificador que respaldan las afirmaciones de precisión de la retroalimentación de la posición del accionamiento del motor en el paquete de datos de certificación del sistema de propulsión.
Carcasa del sensor y eje del codificador del eVTOL
Proceso y capacidades de mecanizado
El mecanizado de la carcasa del sensor y el eje del codificador de los eVTOL de CNCPioneer se realiza en más de 66 centros de torneado y fresado MAZAK, plataformas de mecanizado simultáneo de 5 ejes MAZAK VARIAXIS, más de 78 tornos CNC suizos, sistemas de rectificado cilíndrico de precisión y electroerosión por hilo, con barras recocidas en solución TC4 AMS 4928 y 316L preseleccionadas mediante verificación de permeabilidad VSM en stock de seguridad, y coordinación de unión EMC de clase 3 de Alodine integrada en las cadenas de suministro de la estructura de la aviónica.
DFM de aviónica para eVTOL de 48 horas
Adecuación de la permeabilidad no magnética para cada material en el conjunto de la carcasa (análisis de permeabilidad VSM a partir del tipo de sensor y proximidad: cálculo cuantitativo de B_perturb en la geometría propuesta sensor-carcasa) · Recomendación de coincidencia de CTE (TC4 vs 6061-T6 vs Invar 36 a partir del material del cuerpo del sensor y el rango de temperatura: cálculo de expansión diferencial del orificio para la deriva de alineación del eje de la IMU) · Posibilidad de lograr la perpendicularidad y concentricidad del orificio de la IMU a partir de la especificación de precisión de alineación del eje del sensor (asignación de presupuesto de tolerancia: 40 % de perpendicularidad del orificio, 30 % de concentricidad, 20 % de planitud, 10 % de posición del sujetador) · Predicción de la excentricidad del eje del codificador a partir de la geometría y el material del eje · Viabilidad de la concentricidad del orificio de la carcasa del resolvedor al cojinete del eje a partir del enfoque de mecanizado de una sola configuración · Adecuación de la frecuencia natural de vibración para los diseños de carcasas de sensores (la resonancia de la carcasa no debe caer dentro del espectro de excitación eVTOL de 10 a 200 Hz) · Ruta de cumplimiento de desgasificación ASTM E595 para carcasas cerradas Programas de bahías de aviónica · Especificación de unión EMC Clase 3 de Alodine para bastidores de montaje de aviónica.
Programas de alojamiento de IMU no magnéticas TC4
Secuencia de la carcasa de la IMU TC4 AMS 4928: Verificación VSM μ_r en el lote entrante → Composición SII XRF (Al 5.5–6.75%; V 3.5–4.5%) → Mecanizado en bruto → Estabilización térmica 20 min a 20 °C ±1 °C → Acabado del orificio (±0.003 mm H6; Ra 0.4 μm; concentricidad ±0.003 mm medida en proceso por CMM) → Acabado de la superficie de montaje (planitud 0.005 mm/100 mm; perpendicularidad al eje del orificio 0.005 mm/100 mm) → Patrón de pernos de fijación (indexado en 5 ejes ±0.010 mm posición real desde el eje del orificio) → Avellanados del aislador elastomérico (±0.020 mm) → Características del saliente del conector → Verificación de masa ±0.5 g. Marco de clúster de triple IMU: tres posiciones de orificio confirmadas por CMM en proceso entre orificios antes de comprometerse con el siguiente eje de orificio. CMM: diámetro del orificio, concentricidad, cilindricidad, perpendicularidad, planitud, patrón de fijación, características angulares de 5 ejes. FAIR según AS9102 en todos los nuevos números de pieza.
Programas de rectificado de CBN para ejes codificadores
Secuencia de rectificado del eje del codificador TC4 o 17-4PH: torneado basto → endurecimiento (17-4PH H900: HRC 44–47 antes del rectificado; TC4: no se requiere endurecimiento) → producción del centro mediante CNC suizo (concentricidad de ±0.001 mm con respecto al diámetro exterior del eje — referencia de rectificado) → rectificado cilíndrico basto (CBN grano 120, entre centros de precisión) → estabilización térmica 15 min (TC4 CTE 8.6 ppm/°C × aumento de 20 °C × 80 mm OD = 0.014 mm — requiere fluido de rectificado controlado a 20 °C ±0.3 °C) → rectificado de precisión CBN grano 600 (0.0005 mm/paso × 20 pasos; chispa de 8 revoluciones para recuperación elástica del TC4 a un módulo elástico de 110 GPa) → Calibre neumático en proceso cada 5 pasadas → OD ±0.002 mm; Ra 0.1 μm; redondez ±0.001 mm; TIR ±0.003 mm → datum de índice fresado de 5 ejes ±0.010° → opción de recubrimiento DLC (PVD de 1–2 μm; calibre neumático OD posterior al DLC). Muela de CBN rectificada cada 8 ejes; TIR de la muela ≤0.0005 mm verificada antes de cada sesión de rectificado.
Programas de estructuras de aviónica de 5 ejes y alojamientos complejos
Mecanizado simultáneo de 5 ejes MAZAK VARIAXIS para: bastidores de montaje de clúster triple de IMU (tres posiciones de orificio de IMU en una configuración; posición entre orificios ±0.020 mm posición verdadera; relación angular entre orificios ±0.010° — todo a partir de un datum de 5 ejes, eliminando el error angular de reenganche de la matriz de transformación entre IMU) · bastidores estructurales de bahía de aviónica (ranuras de riel ARINC ±0.010 mm; guía de conector trasero ±0.020 mm; orificios de aislador elastomérico ±0.010 mm; patrón de fijación ±0.010 mm — todo a partir de un datum estructural en un programa de 5 ejes) · soportes de aislamiento de magnetómetro (alineación angular del eje del orificio ±0.050° del eje de la aeronave verificada por CMM de 5 ejes) · cuerpos de sonda de presión de 5 orificios (perforación de puerto indexada del eje C ±0.010° del eje de la sonda) · cojinete de eje a orificio de la carcasa del resolver Concentricidad de ±0.003 mm gracias a una única configuración de fresado-torneado MAZAK que elimina el error de recolocación debido a la dimensión crítica de concentricidad del espacio de aire.
Programas de materiales no magnéticos y especiales
TC4 AMS 4928 recocido (μ_r = 1.00003; CTE 8.6 ppm/°C — ajuste óptimo de CTE para cuerpos de IMU de titanio compuesto; stock de seguridad con cribado VSM) · 6061-T6 T651 (μ_r = 1.00002; ligero; carcasas de datos de aire, bastidores de aviónica, cuerpos de sensores ópticos; anodizado tipo II/III; Alodine Clase 3) · Acero inoxidable 316L recocido en solución (VSM μ_r ≤1.005 por lote — NO barra estirada en frío; AMS 5653; cuerpos de sonda pitot, carcasas para exteriores; pasivación ASTM A967) · Invar 36 UNS K93600 (CTE 1.2 ppm/°C; accesorios de calibración atérmica — ferromagnético; NO para programas adyacentes al magnetómetro) · PEEK Victrex 450G (μ_r = 1.000; transparente a RF; bujes de aislamiento, marcos de ventana del altímetro de radar) · 7075-T6 (riel de bahía de aviónica donde 6061-T6 es insuficiente para soportar tensiones) · Ti-3Al-2.5V Grado 9 (cuerpos de ejes de sonda de pared delgada) · 17-4PH H900 (ejes de codificador no adyacentes a magnetómetros: ferromagnéticos; cambiar a TC4 para programas de codificador no críticos magnéticamente).
Paquete de documentación AS9100D y AS9102
Certificado de conformidad · Informe CMM por número de serie (diámetro del orificio, concentricidad, cilindricidad, perpendicularidad, planitud de la cara, patrón de fijación, características angulares de 5 ejes: 100 % de las dimensiones del dibujo según AS9102 FAIR) · Probador de redondez (redondez del diámetro exterior del eje del codificador y TIR en 5 posiciones axiales; redondez del orificio de la carcasa del resolver y de la IMU) · Perfilometría (Ra del eje del codificador en 3 posiciones; Ra del orificio de la carcasa; Ra de la superficie de contacto) · Indicador de barrido de bloque en V (corroboración del TIR del eje del codificador) · Curva de permeabilidad VSM archivada por lote de material vinculada a los números de serie de la carcasa en la base de datos AS9100D · Informe de lote de material SII XRF · Datos de material ASTM E595 TML por lote para programas de aviónica cerrados · Certificado Alodine Clase 3 MIL-DTL-5541 por lote de bastidor de aviónica · Certificado de pasivación ASTM A967 (programas 316L) · Certificado de recubrimiento DLC y verificación del diámetro exterior posterior al DLC · Masa por número de serie ±0.1 g · AS9102 FAIR en todos los nuevos números de pieza · PPAP Nivel 3 para cadenas de suministro de aviónica eVTOL de gran volumen · Registros conservados durante 20 años.
Materiales para carcasas de sensores de eVTOL
y ejes de codificador
La selección del material para la carcasa del sensor del eVTOL se rige por tres requisitos simultáneos exclusivos de las aplicaciones de sensores de control de vuelo: permeabilidad magnética (μ_r ≤1.005 para programas adyacentes al magnetómetro), coeficiente de dilatación térmica (CTE) compatible con el cuerpo del sensor instalado (para evitar la deriva de calibración en todo el rango operativo del eVTOL) y adecuación estructural al entorno de vibración del sensor. Los materiales aeroespaciales estándar, como el 4340 QT, el 17-4PH H900 y el acero inoxidable 304 trabajado en frío, no superan las tres pruebas simultáneamente.
Titanio TC4 AMS 4928 recocido
μ_r = 1.00003 (B_perturb = 0.012 nT a r = 100 mm — 3,333 veces menor que el acero inoxidable 304, 1,250 veces menor que el 316L estirado en frío a μ_r = 1.10); CTE 8.6 ppm/°C — coincidencia óptima de CTE con las estructuras de cuerpo de IMU de compuesto de titanio (inclinación de expansión del orificio inducida por CTE de 0.004° en el rango de servicio de 110 °C frente a 0.10° para la carcasa 6061-T6 — coincidencia de CTE 25 veces mejor); resistente a la corrosión (capa pasiva de TiO₂; no se requiere tratamiento superficial; no hay preocupación de que el anodizado afecte las propiedades magnéticas de la superficie de la carcasa). El stock de seguridad TC4 AMS 4928 precomprado con preselección de permeabilidad VSM (cada lote de barras verificado por VSM con μ_r ≤1.005 antes de su colocación en el inventario) elimina la demora en la repetición de la prueba de permeabilidad por pedido a ritmos de producción. Condición STA AMS 6931 (rendimiento de 1,000 MPa) para la estructura primaria de la carcasa del sensor crítica en caso de colisión en programas de eVTOL tripulados.
Aluminio 6061-T6 / 7075-T6
μ_r = 1.00002 (paramagnético; B_perturb despreciable para cualquier proximidad de sensor: no se requiere verificación VSM); excelente maquinabilidad para geometría de marco de aviónica compleja; ligero (2.70 g/cm³ frente a TC4 4.43 g/cm³). 6061-T6 T651 (σ_y 275 MPa; material dominante del marco de aviónica, carcasa LIDAR, carcasa del sensor óptico, cuerpo de la sonda de datos de aire); 7075-T6 (σ_y 503 MPa: riel de bahía de aviónica donde 6061-T6 es insuficiente en tensión, soportes de sensores de alta carga). CTE 23.6 ppm/°C: aceptable para sensores con CTE de cuerpo de aluminio/anodizado, pero no para cuerpos IMU de compuesto de titanio donde se recomienda la carcasa TC4 para la coincidencia de CTE. Anodizado transparente tipo II (enmascarado del orificio); Anodizado duro negro tipo III para interiores de carcasas de sensores ópticos; Alodine Clase 3 MIL-DTL-5541 para zonas de unión EMC en bastidores de aviónica.
Acero inoxidable 316L — Verificado por VSM por lote
μ_r ≤1.005 en estado recocido en solución (AMS 5653); resistencia a la corrosión en lluvia, hielo y contaminación urbana; no magnético para programas adyacentes al magnetómetro cuando se verifica el lote. CRÍTICO: 316L en estado de barra estirada en frío (μ_r 1.02–1.15 de martensita inducida por deformación) NO es aceptable para programas de carcasas de sensores no magnéticos; los certificados de materiales estándar no pueden identificar esto. CNCPioneer especifica 316L recocido en solución (NO barra estirada en frío) y verifica cada lote por VSM en un campo aplicado de 0–100 Oe; μ_r >1.005 rechaza todo el lote antes del mecanizado. Incluso el acero 316L recocido en solución a μ_r = 1.005 produce B_perturb = 13 nT a r = 100 mm (dentro del margen de especificación de 30 nT) frente al acero 4340 a μ_r = 100: B_perturb = 26 000 nT. Pasivación según la norma ASTM A967 posterior al mecanizado en todos los lotes de carcasas de sensores de 316L.
Invar 36 UNS K93600
CTE = 1.2 ppm/°C — cambio dimensional de 0.030 mm de −40 °C a +85 °C (cuerpo de referencia de 200 mm) frente a TC4 0.215 mm y aluminio 0.590 mm. Invar 36 es el material correcto para accesorios de referencia angular de precisión, mandriles de calibración de codificadores y cuerpos de referencia de calibración de sensores donde la deriva térmica en el cuerpo de la carcasa se malinterpretaría como deriva del sensor — aplicaciones donde la estabilidad dimensional en todo el rango operativo del eVTOL rige la validez de la calibración del sensor sin recalibración periódica del campo. CRÍTICO: Invar 36 es ferromagnético (aleación Fe-36 %Ni; μ_r = 8–10) — NO aceptable para ningún programa de carcasa de sensor adyacente al magnetómetro o adyacente a la IMU. Estrictamente para cuerpos de accesorios de calibración atérmicos donde no se requieren propiedades no magnéticas. SII XRF: Ni 35.0–37.0 %; Fe balance por lote.
PEEK Victrex 450G y PTFE
PEEK: μ_r = 1.000 (perfectamente no magnético); dieléctrico (aislamiento eléctrico entre la electrónica del sensor y el cuerpo de la carcasa de aluminio estructural: evita corrientes de bucle de tierra en la zona de proximidad del magnetómetro); transparente a RF en la banda de ondas milimétricas (marcos de ventana de la carcasa del altímetro de radar mecanizados a una apertura de ±0.100 mm); CTE ≈ 47–50 ppm/°C (utilizado en aplicaciones de ajuste de holgura); ASTM E595 TML ≤0.030%; grado virgen FTIR confirmado por lote. Aplicaciones: cuerpos de buje de aislamiento IMU, cuerpos de montaje de aislamiento de codificador, marcos de ventana transparentes a RF de altímetro de radar, pasacables de paso de cable de soporte de magnetómetro que proporcionan aislamiento eléctrico entre el blindaje del cable y el cuerpo del soporte TC4. PTFE virgen: μ_r = 1.000; transparente a RF; cuerpos de ventana de la carcasa del altímetro de radar; revestimientos de puerto estático de montaje empotrado. Mecanizado de orificios de PEEK con herramientas de PCD con una precisión de ±0.005 mm y una rugosidad superficial Ra ≤0.4 μm en las superficies de contacto.
17-4PH H900 — Material estándar del eje del codificador
HRC 44–47; límite elástico de 1,310 MPa; excelente resistencia al desgaste en superficies de montaje del objetivo del codificador; la mayoría de los programas de ejes de codificador. μ_r ≈ 40–80 (ferromagnético en condición martensítica H900) — NO aceptable a menos de 200 mm de magnetómetros o sensores de corriente de efecto Hall. Para ejes de codificador de motor estándar no adyacentes a sensores magnéticos: 17-4PH H900 es el material de eje de codificador preferido (la dureza proporciona una superficie de montaje del objetivo del codificador resistente al desgaste; el envejecimiento H900 se completa antes del rectificado CBN para eliminar la distorsión del tratamiento térmico de las características dimensionales finales). Para programas de codificador de motor adyacentes a magnetómetros (motores a menos de 200 mm de sensores de referencia de rumbo): DFM señala la proximidad y especifica TC4 AMS 4928 (no magnético; propiedades mecánicas adecuadas para el eje del codificador; permeabilidad VSM verificada a partir del stock de seguridad TC4). DFM verifica en cada programa la geometría de la disposición motor-sensor proporcionada por el cliente.
Tratamientos de superficie para eVTOL
Programas de alojamiento de sensores
Los tratamientos superficiales de la carcasa del sensor del eVTOL se especifican según el tipo de sensor, los requisitos de compatibilidad electromagnética (CEM) y la exposición ambiental, no según criterios generales de resistencia a la corrosión. Las superficies de registro de los orificios se enmascaran durante todos los tratamientos superficiales; las dimensiones de los orificios posteriores al tratamiento se verifican con una máquina de medición por coordenadas (MMC) o un calibrador neumático para confirmar la conformidad dimensional en el estado de entrega.
Alodine Clase 3: Unión electromagnética para estructuras de aviónica
MIL-DTL-5541 Alodine Clase 3 (conversión de cromato eléctricamente conductor — no Clase 1A que es eléctricamente aislante) en todas las superficies del marco estructural de aluminio de la bahía de aviónica en la fijación del cable de unión y las zonas de contacto del chasis — resistencia de contacto ≤5 mΩ/cm² para continuidad de unión del chasis EMC que suprime el acoplamiento de ruido de modo común entre módulos de aviónica a través de rutas de corriente del chasis. Obligatorio en marcos de montaje de computadoras de control de vuelo para cumplimiento de calificación EMC RTCA DO-160G. CNCPioneer coordina el procesamiento mensual de Alodine Clase 3 del marco de aviónica en una instalación de recubrimiento de conversión calificada; certificado de recubrimiento único por lote mensual. Dimensión del orificio posterior a Alodine verificada; resistencia de contacto medida por lote. El anodizado (eléctricamente aislante) NO es explícitamente un sustituto de Alodine Clase 3 en zonas de unión EMC — un error de especificación común que las marcas DFM de aviónica de CNCPioneer en los planos del cliente.
Carcasas de sensores ópticos con anodizado duro tipo III negro
Anodizado duro MIL-A-8625 Tipo III en tinte negro para interiores de carcasas de LIDAR, cámara de flujo óptico y sensor de imagen donde la reflexión de luz parásita degrada el rendimiento del sensor: anodizado duro HV 400+ en tinte negro; emisividad >0.9 para una reflexión de luz mínima en la banda visible e infrarroja cercana. Los orificios de registro del sensor se enmascaran durante el proceso de anodizado (un crecimiento de anodizado de 5 a 25 μm por lado eliminaría el espacio libre del orificio e impediría la instalación del sensor); la dimensión del orificio posterior al anodizado se verifica con un calibre neumático ±0.003 mm antes del envío. Anodizado transparente Tipo II (5–10 μm; MIL-A-8625) para carcasas de sensores estándar 6061-T6 y 7075-T6 y soportes estructurales de aviónica donde no se requiere el rechazo de luz parásita. El anodizado es un aislante eléctrico; para cualquier superficie que requiera continuidad eléctrica (zonas de unión EMC, zonas de contacto de asientos de sujetadores), se especifica Alodine Clase 3 y el protocolo de enmascaramiento del orificio es el mismo.
Pasivación y sin tratamiento: programas 316L y TC4
Cuerpos de carcasas de sensores de acero inoxidable 316L (sondas pitot-estáticas, carcasas LIDAR montadas en exteriores): pasivación posterior al mecanizado obligatoria según ASTM A967: restaura la capa pasiva de óxido de cromo en todas las superficies mecanizadas que se interrumpen durante las operaciones de torneado, taladrado y fresado; verificado mediante prueba de cámara de humedad según el método ASTM A967. Carcasas de sensores de titanio TC4: NO se requiere tratamiento superficial protector: la capa pasiva de TiO₂ proporciona resistencia a la corrosión en todos los entornos operativos de eVTOL, incluida la niebla salina marina y la contaminación urbana. La ausencia de tratamiento superficial elimina cualquier preocupación sobre la alteración de las propiedades magnéticas de la superficie de la carcasa cerca del sensor por parte del anodizado; carcasa TC4 ASTM E595 TML ≤0.010 % verificada a partir de datos del proveedor de materiales para programas de bahía de aviónica cerrada. Recubrimiento DLC (PVD de 1–2 μm; HV 2,000+) en superficies de contacto del eje del codificador para programas repetidos de montaje/desmontaje: OD posterior al DLC verificado por medidor de aire; incorporado en el objetivo de OD en tierra previo al DLC.
Todos los tratamientos superficiales en los programas de carcasas de sensores eVTOL —anodizado tipo II/III (MIL-A-8625), Alodine Clase 3 (MIL-DTL-5541), pasivación (ASTM A967), recubrimiento DLC— están documentados con certificaciones de tratamiento y verificación dimensional posterior al tratamiento en el paquete de envío. El protocolo de máscara de orificio se aplica en todos los orificios de registro del sensor en cada lote de tratamiento superficial; la verificación dimensional del orificio posterior al tratamiento es un control de calidad obligatorio antes de la aprobación de la inspección final.
Garantía de calidad para eVTOL
Programas para la carcasa del sensor y el eje del codificador
El control de calidad de la carcasa del sensor y del eje del codificador de los eVTOL aborda cuatro dimensiones críticas para la seguridad aérea: verificación de la permeabilidad del VSM como puerta de seguridad de materiales no magnéticos; verificación del diámetro del orificio del CMM al 100 % en los programas de carcasas de IMU y resolver; TIR del comprobador de redondez al 100 % por lote de eje del codificador; y trazabilidad del registro VSM de materiales no magnéticos por número de serie de la carcasa para la justificación de aeronavegabilidad DO-311A.
Análisis DFM y no magnético de 48 horas
Adecuación de la permeabilidad no magnética para cada material en el conjunto de la carcasa: cálculo cuantitativo de la permeabilidad VSM B_perturb a partir del tipo de sensor, la geometría de la carcasa y la proximidad del magnetómetro (B_perturb = (μ_r − 1) × H_Earth × (r_source/r)³); Comparación de umbral con presupuesto de precisión de rumbo de 30 nT · Cálculo de desajuste de CTE a partir de materiales de carcasa y cuerpo del sensor en todo el rango de temperatura del eVTOL (−40 °C a +85 °C) · Asignación de presupuesto de tolerancia de perpendicularidad del orificio de la IMU a partir de la especificación de precisión del control de vuelo (40 % a perpendicularidad del orificio, 30 % a concentricidad, 20 % a planitud de la cara, 10 % a posición del sujetador) · Predicción de excentricidad del eje del codificador a partir del material del eje, longitud y proceso de rectificado · Adecuación de la frecuencia natural de vibración para diseños de montaje de aislamiento de carcasa de sensor · Evaluación de idoneidad de Invar 36 para programas de accesorios de referencia atérmicos · Requisito de unión EMC de Alodine Clase 3 para programas de marco de bahía de aviónica · Ruta de cumplimiento de desgasificación ASTM E595 para programas de aviónica cerrados.
Verificación de materiales y puerta de permeabilidad VSM
Composición SII XRF en cada lote de material entrante: TC4 (Al 5.5–6.75%; V 3.5–4.5%); 316L (C ≤0.030%; Mo 2.0–3.0%); 6061-T6 (Mg 0.80–1.20%; Si 0.40–0.80%); Invar 36 (Ni 35.0–37.0%; Fe balance); EN 10204 3.1 archivado por lote. Permeabilidad magnética VSM: cada lote de TC4 y 316L para programas de carcasas de sensores no magnéticos: una muestra de 25 mm × 25 mm × 10 mm por sección de lote; campo aplicado 0–100 Oe (0–8,000 A/m); μ_r medida en todos los niveles de campo; aceptación μ_r ≤1.005; Rechazo de cualquier lote que muestre μ_r >1.005 antes de que comience cualquier mecanizado; curva VSM almacenada en el registro de calidad AS9100D por certificado de lote de material con trazabilidad a los números de serie de la carcasa mecanizada a partir de ese lote. Aluminio 6061-T6: SII XRF solamente (μ_r = 1.000021; no se requiere VSM). Ejes de codificador 17-4PH H900: dureza HRC 44–47 por lote antes del rectificado; nota μ_r = 40–80 — no para programas no críticos magnéticos.
Controles en proceso: rectificado de orificios y ejes de codificadores
Agujero de la carcasa del sensor TC4: diámetro del agujero y concentricidad de la CMM en proceso después del mandrinado final; cilindricidad en 5 posiciones axiales antes de proceder a las operaciones de la cara de montaje: agujero confirmado antes de que el mecanizado de la cara comprometa la perpendicularidad combinada del agujero a la cara. Marco del clúster triple-IMU: CMM en proceso después del agujero 1 confirmado antes de comprometer las posiciones del agujero 2 y del agujero 3; posición entre agujeros ±0.020 mm confirmada en cada agujero antes de la indexación del eje C a la siguiente posición. Rectificado del eje del codificador: calibre de aire en proceso a intervalos de 5 pasadas durante el rectificado de CBN; equilibrio térmico 15 min antes de la medición final; chispa de 8 revoluciones antes de la retracción de la rueda (la recuperación del resorte TC4 a un módulo elástico de 110 GPa requiere una chispa extendida en comparación con el acero estándar); TIR de la rueda de CBN ≤0.0005 mm verificado antes de cada sesión de rectificado del eje (acondicionamiento de la rueda cada 8 ejes). Ranura del riel del marco de aviónica: ancho de la ranura y rectitud de la CMM en proceso después del mecanizado del primer riel; Confirma el datum DRF antes de que los rieles restantes se comprometan en un programa de 5 ejes.
Verificación TIR del orificio de la CMM al 100 % y del eje del codificador al 100 %
Cada carcasa de IMU y carcasa de resolver: 100 % de diámetro del orificio de la CMM, concentricidad, cilindricidad, perpendicularidad y planitud de la cara — no se muestrea; la cobertura del 100 % garantiza el cumplimiento de las especificaciones en todas las unidades enviadas a los equipos de integración de aviónica. Cada lote de eje de codificador: 100 % de redondez del diámetro exterior y TIR del comprobador de redondez en 5 posiciones axiales, corroborado por el indicador de barrido del bloque en V. CMM (Mitutoyo ±0.001 mm): todos los diámetros de los orificios, concentricidad, cilindricidad, perpendicularidad de la cara, planitud de la cara, patrón de fijación, características angulares de 5 ejes. Comprobador de redondez: redondez del diámetro exterior y TIR del eje del codificador; redondez del orificio de la carcasa de IMU y resolver. Perfilometría: Ra del eje del codificador en 3 posiciones; Ra del orificio de la carcasa. Características angulares de 5 ejes: relaciones angulares entre orificios (±0.010°) y alineación del eje del soporte del magnetómetro (±0.050°) medidas en CMM con capacidad de medición angular de 5 ejes.
Archivo de registros de trazabilidad no magnética y VSM
Registro de permeabilidad VSM para cada lote de TC4 y 316L archivado en la base de datos de calidad AS9100D; registro VSM del lote vinculado a los números de serie de la carcasa mecanizados a partir de ese lote, proporcionando una cadena completa de trazabilidad del material no magnético desde la curva VSM a través del certificado del lote de material a través del número de serie de la carcasa hasta el número de serie de la aeronave. Disponible para auditoría de proveedores de aviónica, revisión de justificación de aeronavegabilidad e investigación de incidentes en servicio por parte de socios de ingeniería de certificación de eVTOL. Formato del registro VSM: campo aplicado (Oe), magnetización medida M(H), μ_r calculado en cada nivel de campo, criterio de aceptación μ_r ≤1.005 en todos los niveles, determinación de aprobado/reprobado, fecha de prueba, referencia de calibración del instrumento. Retención de archivo: mínimo 20 años según el requisito de retención de registros AS9100D. Barras de TC4 y 316L recocidas en solución compradas previamente: la preselección VSM de cada lote de barras entrante antes de la colocación en el stock elimina el retraso VSM por pedido en las tasas de liberación de producción para cadenas de suministro de aviónica de volumen.
Inspección final y documentación AS9102 FAIR
CMM: diámetros de orificio, concentricidad, cilindricidad, perpendicularidad, planitud de la cara, patrón de sujetadores, características angulares de 5 ejes: 100% de las dimensiones del dibujo con incertidumbre de medición ≤10% de tolerancia por característica según AS9102. Probador de redondez: redondez del OD del eje del codificador y TIR; redondez del orificio de la carcasa. Perfilometría: Ra del eje del codificador en 3 posiciones; Ra del orificio de la carcasa; Ra de la superficie de contacto. Barrido de bloque en V: corroboración TIR del eje del codificador. Masa: balanza calibrada ±0.1 g por número de serie. Datos de material ASTM E595 TML por lote para programas de aviónica cerrados. Curva de permeabilidad VSM archivada por lote con trazabilidad del número de serie de la carcasa. Documentación enviada con cada pieza: AS9102 FAIR (todos los números de pieza nuevos); certificación de material; certificados de anodizado / Alodine Clase 3 / pasivación / DLC; registro de permeabilidad VSM; masa por número de serie; PSW firmado por el gerente de calidad. Cpk ≥1.67 en el diámetro del orificio de la IMU y el diámetro exterior del eje del codificador para programas de producción (en curso: Cpk TIR del eje del codificador 0.73 actualmente, objetivo 1.79; todas las unidades que cumplen con el TIR se seleccionaron mediante verificación al 100%). Los registros se conservan durante 20 años.
Sistema de calidad AS9100D para
Programas para la carcasa del sensor y el eje del codificador de eVTOL
El sistema de calidad de la carcasa del sensor y del eje del codificador para eVTOL de CNCPioneer, certificado según las normas AS9100D e IATF 16949, aborda cuatro dimensiones críticas para la seguridad aeronáutica: verificación de la permeabilidad del VSM como puerta de seguridad estructural no magnética; perpendicularidad del orificio de la IMU Cpk ≥1.67 que rige la precisión de alineación del eje del sensor; protocolo de rectificado cilíndrico TIR del eje del codificador que logra ±0.003 mm; y PPAP Nivel 3 que reduce la calificación de los proveedores de aviónica para eVTOL de 6 a 9 meses a 3 a 4 meses.
Verificación de permeabilidad VSM — Puerta de seguridad no magnética
La verificación de permeabilidad VSM (μ_r ≤1.005 por lote) es una puerta de calidad estructural para los programas de carcasas de sensores eVTOL porque los certificados de materiales estándar no pueden identificar la martensita inducida por trabajo en frío en el acero inoxidable 316L que eleva μ_r de 1.005 a 1.02–1.15, produciendo una perturbación del campo magnético de 13 nT a 264 nT a r = 80 mm del sensor que excede el presupuesto de precisión de dirección de 30 nT del material de la carcasa por sí solo. La capacidad VSM de CNCPioneer representa una inversión de desarrollo de 2 años no disponible en las instalaciones de mecanizado chinas de propósito general. En el programa de estudio de caso: la carcasa 316L estirada en frío (μ_r ≈1.10) produjo un error de dirección medido de ±0.35° (3.5× especificación); La carcasa TC4 (μ_r = 1.00003) logró un error de rumbo medido de ±0.08° (dentro de la especificación de ±0.10°); el programa de material no magnético eliminó el 77 % del error de rumbo de la instalación de aviónica sin aumentar el tiempo de mecanizado.
- VSM μ_r por lote de TC4 y 316L antes de que comience el mecanizado.
- μ_r ≤1.005 aceptación; lote rechazado y puesto en cuarentena si se supera
- Curva VSM archivada por lote, vinculada a los números de serie de las viviendas.
Perpendicularidad del orificio de la IMU Cpk ≥1.67 Alineación del eje rector
La perpendicularidad del orificio de la carcasa con respecto a la cara de montaje (especificación de 0.005 mm/100 mm) determina directamente la desalineación angular entre el eje de detección de velocidad de balanceo calibrado de la IMU y el eje de balanceo de la aeronave. Un error de perpendicularidad de 0.010 mm/100 mm introduce un acoplamiento de eje cruzado de 0.006°; 0.050 mm/100 mm (instalación estándar sin mandrinado de precisión) produce una contaminación aparente de la velocidad de cabeceo de 0.030°/s en una maniobra de balanceo estacionario de 60°/s, 3 veces superior al nivel de ruido de la IMU, lo que degrada la calidad de la estimación de actitud durante las maniobras dinámicas. El DFM de 48 horas de CNCPioneer asigna cuantitativamente la especificación de precisión del eje del sensor del sistema de control de vuelo en función de la perpendicularidad del orificio (40 %), la concentricidad (30 %), la planitud de la cara (20 %) y la posición del sujetador (10 %), lo que confirma que las especificaciones de mecanizado tienen el tamaño correcto para el requisito de precisión del sensor antes de la revisión del dibujo. El estudio de caso de producción piloto FAIR: 38 características medidas en el marco del clúster triple-IMU TC4; 38/38 conformes en la primera presentación; relación angular entre orificios del orificio 1 al orificio 2 = 89.994° (diseño 90.000°, especificación ±0.010°).
- Perpendicularidad del orificio 0.005 mm/100 mm CMM por carcasa
- Asignación del presupuesto de tolerancia a partir de la especificación de precisión del control de vuelo
- Diámetro del orificio de la CMM al 100%, concentricidad, perpendicularidad
Protocolo de rectificado del eje del codificador TIR ±0.003 mm
Tres fuentes de error sistemáticas rigen el TIR del eje del codificador TC4 y deben controlarse individualmente para lograr ±0.003 mm: (1) Recuperación elástica del TC4 (módulo de 110 GPa produce una recuperación elástica de 0.002–0.004 mm después de la eliminación del contacto de la rueda, mitigada por un apagado de chispa de 8 revoluciones en avance cero antes de la dimensión final; el apagado de chispa estándar de acero de 3 a 4 revoluciones es insuficiente para el TC4); (2) Expansión térmica del rectificado (TC4 CTE 8.6 ppm/°C × aumento de temperatura de la pieza de trabajo de 20 °C × diámetro exterior del eje de 80 mm = aumento de 0.014 mm del diámetro exterior, mitigada por un fluido de rectificado con control de temperatura de 20 °C ±0.3 °C; la temperatura estándar del taller de 25 °C ±3 °C es completamente inadecuada para un TIR de ±0.003 mm); (3) Muela de CBN fuera de redondez (error de redondez sinusoidal transferido al eje, mitigado por el rectificado de la muela de CBN cada 8 ejes y verificación de TIR de la muela ≤0.0005 mm antes de cada sesión de rectificado). Con estos tres controles: media de producción de TIR del eje del codificador TC4 0.0019 mm; σ = 0.0005 mm. Todos los ejes del codificador TC4 100 % TIR verificados en el probador de redondez; unidades conformes seleccionadas para envío durante el programa de mejora de Cpk con el objetivo de σ = 0.0003 mm para Cpk = 1.79.
- Desconexión de chispa de 8 revoluciones (recuperación de resorte TC4)
- Control de temperatura del fluido de rectificado a 20 °C ± 0.3 °C
- TIR de la muela de CBN ≤0.0005 mm antes de cada sesión de rectificado
Cualificación de proveedor de aviónica PPAP Nivel 3 y eVTOL
PPAP Nivel 3 para cadenas de suministro de hardware estructural de aviónica eVTOL: registros de diseño, flujo de proceso (secuencia de mandrinado de configuración única de la carcasa del sensor TC4; documentación de la secuencia de rectificado de CBN del eje del codificador, incluido el protocolo de chispa), PFMEA (modo de falla de permeabilidad de lote no magnético y controles de detección; deflexión de la herramienta de mandrinado de orificios en el alcance máximo de 5 ejes: la causa raíz se corrigió en la producción piloto del estudio de caso; expansión térmica del eje del codificador TC4 durante el rectificado; crecimiento del orificio de anodizado si falla la máscara), plan de control, MSA Gage R&R en sistemas de medición de TIR de medición de orificios de CMM y probador de redondez (≤10% R&R), estudios de capacidad inicial (Cpk ≥1.67 en diámetro del orificio de la IMU, OD del eje del codificador, perpendicularidad de la cara como características especiales de IATF) y PSW. La infraestructura AS9100D consolidada de CNCPioneer, su capacidad PPAP y su competencia en ingeniería no magnética reducen el tiempo de cualificación de proveedores de aviónica para eVTOL de los típicos 6-9 meses a 3-4 meses, como se demostró en el programa de alojamiento del clúster triple de IMU, donde las 38/38 características FAIR se ajustaron en la primera presentación.
- PPAP Nivel 3 para cadenas de suministro de aviónica eVTOL
- Cpk ≥1.67 en diámetro exterior del orificio de la IMU / eje del codificador / perpendicularidad
- MSA Gage R&R ≤10% en CMM + comprobador de redondez
Preguntas frecuentes sobre la carcasa del sensor y el eje del codificador de los eVTOL
Preguntas frecuentes de fabricantes de aeronaves eVTOL, equipos de integración de aviónica para movilidad aérea urbana, fabricantes de equipos originales de sistemas de control de vuelo, desarrolladores de sistemas de autonomía y socios de ingeniería de certificación de eVTOL sobre los programas de materiales no magnéticos de CNCPioneer, la capacidad de rectificado de ejes de codificadores, el DFM de alineación de ejes de sensores y la economía de los kits de carcasas de sensores por aeronave.
El requisito de materiales no magnéticos en las carcasas de los sensores magnetómetros de los eVTOL se remonta al principio de funcionamiento fundamental de los sistemas de referencia de rumbo en las aeronaves eléctricas. Un magnetómetro mide el vector del campo magnético terrestre, un campo de 50 000 nT en las latitudes típicas de la aviación. Cualquier material ferromagnético adyacente al magnetómetro produce un campo de perturbación que rota con la aeronave y, por lo tanto, produce un error de rumbo sistemático indistinguible del cambio de rumbo real. Análisis cuantitativo para acero inoxidable 304 (μ_r ≈ 1.10 para material ligeramente trabajado en frío) a r = 100 mm con pared de carcasa compacta de 50 mm × 50 mm × 3 mm: B_perturb ≈ 40 nT. Para titanio TC4 (μ_r = 1.00003): B_perturb = 0.012 nT. Error de rumbo debido a una perturbación de 40 nT con un campo terrestre horizontal de 25 000 nT: error de rumbo ≈ arctan(40/25 000) = 0.092° — superando la especificación típica de precisión de rumbo de los eVTOL de ≤0.1° debido únicamente al material de la carcasa. Error de rumbo de TC4: 0.000028° — despreciable. La carcasa de acero inoxidable 304 produce un error de rumbo 3,300 veces mayor que el de TC4. Una segunda consideración específica para aeronaves eléctricas: descarga de batería eVTOL de alta corriente a 188 A a r = 500 mm del magnetómetro: B_corriente = μ₀ × I / (2π × r) = 4π × 10⁻⁷ × 188 / (2π × 0.5) = 75 nT — 1.5 × el campo de error de rumbo permitido — lo que requiere carcasas no magnéticas Y una separación mínima de 500 mm de las trayectorias de corriente de alto voltaje. CRÍTICO: el acero inoxidable 316L especificado como "no magnético" solo por su composición puede ser magnético por trabajo en frío (μ_r 1.02–1.15 en condición de barra estirada en frío) — los certificados de materiales estándar no pueden identificar esto. Para 316L estirado en frío a μ_r = 1.10 a r = 80 mm con pared de la carcasa r_source = 30 mm: B_perturb = (1.10 − 1) × 50 000 × (30/80)³ = 264 nT — 8.8 × el requisito de precisión de 30 nT. Incluso 316L recocido en solución a μ_r = 1.005: B_perturb = 13 nT — dentro de la especificación. La verificación VSM de CNCPioneer por lote es la puerta de calidad que evita que el 316L estirado en frío llegue a las carcasas adyacentes al magnetómetro. En el estudio de caso documentado: con carcasa de 316L estirado en frío (μ_r ≈ 1.10), error de rumbo medido ±0.35° (3.5 × especificación); Con la carcasa TC4, el error de rumbo medido fue de ±0.08° (dentro de la especificación de ±0.10°): el programa no magnético eliminó el 77% del error de rumbo inducido por la instalación.
El TIR del eje del codificador afecta al FOC del motor eVTOL a través de una relación matemática precisa. Para un codificador magnético en el eje con un espacio de aire de 1.5 mm y un TIR del eje de 0.003 mm: error de posición ε_angle = arctan(0.003/(2×1.500)) = 0.057° = 1.0 mrad. Este error de posición sinusoidal aparece una vez por revolución en la salida del codificador, que el algoritmo FOC interpreta como la posición real del rotor. En el algoritmo FOC: i_q_ref = I_q × sin(θ_encoder); con un error de posición de 1.0 mrad δθ: la contribución real de i_q incluye el término I_q × 0.001 × cos(θ_true) — una perturbación de corriente del eje q una vez por revolución que produce una ondulación de par ΔT/T_rated ≈ δθ = 0.001 = 0.1 %. Para un motor de 60 kW / 6,000 RPM que produce un par nominal de 95 N·m: ondulación de par del 0.1 % = 0.095 N·m a 100 Hz una vez por revolución. Para un eVTOL de 12 motores con todos los motores a ±0.010 mm TIR (torneado estándar) y fases de excentricidad correlacionadas: perturbación de fuerza total en el peor de los casos de 0.95 × 12 = 1.14 N·m a 100 Hz. Reducir TIR de ±0.010 mm a ±0.003 mm reduce la ondulación de par 3.3× a 0.03%, cómodamente dentro del presupuesto de vibración. El rectificado del eje del codificador no magnético TC4 requiere controlar tres fuentes de error específicas de TC4: (1) Recuperación elástica TC4: el módulo elástico de 110 GPa produce una recuperación elástica de 0.002–0.004 mm después de la eliminación del contacto de la rueda; el desencendido estándar de 3–4 revoluciones es insuficiente; requiere un desencendido de 8 revoluciones con avance de rueda cero para una recuperación completa de la recuperación elástica antes de la medición de la dimensión final; (2) Expansión térmica de rectificado: TC4 CTE 8.6 ppm/°C × aumento de temperatura de la pieza de trabajo de 20 °C durante el rectificado × eje de 80 mm OD = aumento de 0.014 mm OD que aparecería como variación TIR en diferentes posiciones circunferenciales si la temperatura no está controlada; requiere fluido de rectificado con control de temperatura de 20 °C ±0.3 °C (el taller estándar de 25 °C ±3 °C produce una variación de OD de 0.004 mm solo por la temperatura, lo que excede el presupuesto TIR de ±0.003 mm antes de cualquier otra fuente de error); (3) Desviación de la redondez de la muela de CBN: el error de redondez sinusoidal del desgaste de la muela se transfiere a la superficie del eje, lo que se mitiga rectificando cada 8 ejes y verificando que la TIR de la muela sea ≤0.0005 mm antes de cada sesión de rectificado. Con estos tres controles: media de producción TIR del eje del codificador TC4 0.0019 mm; σ = 0.0005 mm; Cpk = (0.003 − 0.0019)/(3 × 0.0005) = 0.73. Cpk no conforme: acción correctiva continua de CNCPioneer a través de la optimización de la geometría de la herramienta con el objetivo de σ = 0.0003 mm para Cpk = 1.79. Todos los ejes del codificador TC4 100 % TIR verificados en el probador de redondez en 5 posiciones axiales; unidades conformes (TIR ≤0.003 mm) seleccionadas para envío durante el programa de mejora de Cpk.
Los tres parámetros geométricos mecanizados que afectan más directamente la precisión del control de vuelo del eVTOL son la perpendicularidad del orificio a la cara de montaje, la concentricidad del orificio y la planitud de la cara de montaje, en ese orden de prioridad. La perpendicularidad del orificio es la más importante porque determina la desalineación angular entre el eje de medición calibrado del sensor y el eje de referencia estructural de la aeronave. Para un orificio de la carcasa de la IMU inclinado 0.010 mm/100 mm de la perpendicular (el estándar de precisión en los programas de CNCPioneer): el eje de detección de la velocidad de balanceo de la IMU se desvía del eje de balanceo de la aeronave en arctan(0.010/100) = 0.006° = 0.1 mrad. Acoplamiento de ejes cruzados: el giroscopio de cabeceo lee 0.1 mrad × ω_roll como velocidad de cabeceo aparente. Para una maniobra de balanceo estacionario de 60°/segundo: contaminación aparente de la tasa de cabeceo = 0.1 mrad × 60°/s = 0.006°/s — aproximadamente 3 veces por debajo del nivel de ruido de la tasa angular de la IMU (0.01°/s RMS para IMU de grado táctico), despreciable en la fusión de sensores. A 0.050 mm/100 mm de perpendicularidad (desde la instalación de mecanizado estándar): inclinación del eje = 0.5 mrad; tasa de cabeceo aparente = 0.030°/s — 3 veces por encima del nivel de ruido de la IMU, que aparece como un error de sensor correlacionado que degrada la calidad de la estimación de actitud durante las maniobras dinámicas y consume el ancho de banda de estimación del filtro de Kalman. Proceso de traducción DFM de 48 horas de CNCPioneer: (1) El cliente proporciona la especificación del sensor — ejemplo: "Precisión de alineación de la IMU mejor que 0.05° después de la instalación"; (2) DFM asigna presupuesto de error entre fuentes de fabricación: 40% a perpendicularidad de orificio, 30% a concentricidad de orificio, 20% a planitud de la cara de montaje, 10% a posición del orificio del sujetador; (3) Asignación de perpendicularidad de orificio = 0.05° × 0.40 = 0.020°; dimensional: tolerancia de perpendicularidad = tan(0.020°) × profundidad de orificio de 30 mm = 0.010 mm — confirmando que la especificación de CNCPioneer de 0.005 mm/100 mm (= 0.015 mm/30 mm) proporciona un margen de 1.5× contra esta asignación de 0.020°; (4) Asignación de concentricidad de orificio = 0.05° × 0.30 = 0.015°; dimensional: excentricidad = tan(0.015°) × 30 mm = 0.008 mm — confirma que la concentricidad de ±0.003 mm proporciona un margen de 2.7×; (5) Error total de mecanizado RSS = √(0.020² + 0.015² + 0.010² + 0.010²) = 0.029° — deja 0.021° para la variación del montaje de instalación y el error del procedimiento de calibración. El entregable DFM incluye esta tabla de asignación de tolerancia que vincula cada especificación de mecanizado con su contribución al requisito de precisión del control de vuelo: la herramienta de comunicación de ingeniería que conecta la especificación de rendimiento del sensor de aviónica y las tolerancias del dibujo de mecanizado en un formato que los ingenieros del sistema de control de vuelo pueden revisar y aprobar antes de la fabricación de la pieza.
Plazos de entrega de prototipos: Carcasa de IMU TC4 AMS 4928 (orificio ±0.003 mm, VSM μ_r verificado, FAIR) — 8–12 días hábiles; Marco de clúster de triple IMU 6061-T6 (5 ejes, tres posiciones de orificio, Alodine Clase 3, FAIR) — 10–14 días; Carcasa de sonda pitot-estática de acero inoxidable 316L (matriz de 4 puertos, pasivada, FAIR) — 7–10 días; Marco de montaje estructural de bahía de aviónica 6061-T6 (ranuras de riel, Alodine Clase 3, FAIR) — 8–12 días; Eje de codificador 17-4PH H900 (rectificado cilíndrico de CBN ±0.002 mm, TIR ≤0.003 mm, FAIR) — 7–10 días; Eje del codificador no magnético TC4 (rectificado cilíndricamente con CBN, verificado con VSM μ_r, FAIR) — 8–11 días; programa de perforación de la carcasa del resolver (concentricidad de configuración única de ±0.003 mm, FAIR) — 6–9 días; soporte de aislamiento del magnetómetro TC4 (5 ejes, verificado no magnético, FAIR) — 6–9 días; dispositivo de calibración atérmica Invar 36 — 8–12 días; kit completo de carcasa de sensor por aeronave (todas las carcasas de sensores de control de vuelo + ejes del codificador) — 12–16 días. Economía de volumen: carcasa de IMU TC4: prototipo $1,250; 250–1,000/año $470–$680; 1,000–5,000/año $320–$470; 20 000+/año $145–$215. Bastidor de aviónica 6061-T6: prototipo $780; 1,000–5,000/año $195–$290; 20,000+/año $88–$130. Eje del codificador (rectificado con precisión CBN): prototipo $480; 1,000–5,000/año $135–$195; 20,000+/año $60–$90. Kit de carcasas de sensores por aeronave para una producción de 5,000 aeronaves/año: 3 carcasas TC4 IMU ($280 × 3 = $840) + 1 bastidor de clúster triple IMU ($210) + 1 bastidor de aviónica ($185) + 12 ejes de codificador ($110 × 12 = $1,320) + 4 carcasas de resolver ($120 × 4 = $480) + 6 carcasas de sonda de datos aéreos ($165 × 6 = $990) + 8 carcasas de sensores LIDAR/ópticos ($145 × 8 = $1,160) + 20 soportes de sensor ($75 × 20 = $1,500) = $6,685 kit total por aeronave. Equivalente de una planta de mecanizado de precisión aeroespacial de EE. UU.: entre 14,500 y 18,000 dólares por aeronave, lo que supone un ahorro de entre 7,815 y 11,315 dólares por aeronave al 40-55 %. Con una producción comercial de eVTOL de 5,000 aeronaves al año: reducción de entre 39 y 57 millones de dólares anuales en los costes de adquisición de la carcasa del sensor y el eje del codificador. Más allá del precio, la cadena de suministro integrada de CNCPioneer (mecanizado de la carcasa TC4 + Alodine Clase 3 + rectificado del eje del codificador con CBN + coordinación de fijaciones no magnéticas de una única relación de suministro AS9100D) reduce el plazo de entrega de adquisición del hardware de instalación de aviónica de 8 a 12 semanas (con múltiples proveedores) a 2 a 4 semanas, una reducción de la complejidad de la adquisición que va más allá del mero ahorro de costes y contribuye a la reducción del riesgo de la cadena de suministro para los programas eVTOL que operan con plazos de certificación y producción ajustados.
Solicite un presupuesto para el mecanizado de la carcasa del sensor y el eje del codificador de su eVTOL.
Cargue sus dibujos de carcasa de sensor eVTOL, especificaciones del eje del codificador, diseños estructurales de bahía de aviónica o documentación de arquitectura de instalación de sensores y reciba una cotización competitiva en 24 horas y una revisión DFM completa de 48 horas, que cubre la adecuación del material no magnético (análisis de permeabilidad VSM a partir de su tipo de sensor y proximidad); recomendación de coincidencia CTE (TC4 frente a 6061-T6 frente a Invar 36 a partir del material del cuerpo de su sensor y rango de temperatura de funcionamiento); posibilidad de lograr la perpendicularidad y concentricidad del orificio de la IMU a partir de la especificación de precisión de alineación del eje de su sensor (asignación de presupuesto de tolerancia a partir del requisito de precisión del sistema de control de vuelo); predicción TIR del eje del codificador a partir de la geometría y el material del eje; viabilidad de concentricidad del orificio de la carcasa del resolver al cojinete del eje; adecuación de la frecuencia natural de vibración para diseños de carcasa de sensor y montaje de aislamiento; ruta de cumplimiento de desgasificación ASTM E595 para programas de bahía de aviónica cerrada; especificación de unión EMC Alodine Clase 3 para marcos de montaje de aviónica; y precios del kit completo de carcasa de sensor y eje de codificador desde los primeros prototipos hasta la calificación de producción piloto y el suministro en volumen regido por la norma AS9100D.