Accueil » Construction d'un robot humanoïde avec des pièces usinées CNC
Construction d'un robot humanoïde avec des pièces usinées CNC
Écrit par
Ryan Wang
Dernière mise à jour le
lire
Partagez :
Table des Matières
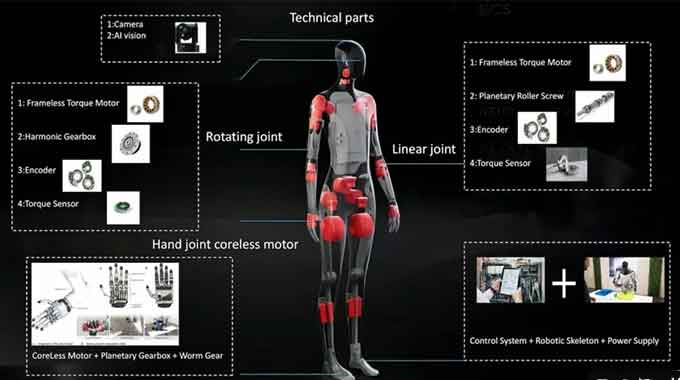
Nous vivons un moment exceptionnel dans l'histoire de la robotique. En quelques années seulement, les robots humanoïdes sont passés de la science-fiction aux usines et aux laboratoires de recherche. Atlas de Boston Dynamics effectue des saltos arrière. Optimus de Tesla plie le linge. H1 d'Unitree se déplace à près de 4 mètres par seconde. Ce qui nécessitait autrefois des programmes de plusieurs milliards de dollars est désormais à la portée de petites équipes et de personnes motivées – et cette opportunité est plus que jamais d'actualité.
Mais pourquoi un humanoïde, précisément ? La réponse se trouve dans le monde que nous avons déjà bâti. Escaliers, poignées de porte, outils, véhicules, espaces de travail : tout a été conçu pour un corps comme le nôtre. Un robot humanoïde n’a pas besoin que le monde soit modifié pour lui. Il peut actionner une perceuse à colonne, monter à une échelle, s’asseoir dans un siège auto ou se déplacer dans un couloir étroit. Cette polyvalence est impossible à reproduire pour un robot à roues ou à bras fixe.
Pour les ingénieurs et les makers, construire un robot humanoïde de A à Z représente la formation technique la plus complète en dehors des laboratoires de robotique universitaires. Cela oblige à maîtriser simultanément la conception mécanique, la cinématique, l'intégration électronique, la programmation embarquée, la théorie du contrôle et la fusion de données de capteurs, le tout au sein d'un même projet. Les problèmes sont concrets, le retour d'information est immédiat et la satisfaction ressentie lors du premier pas du robot est incomparable.
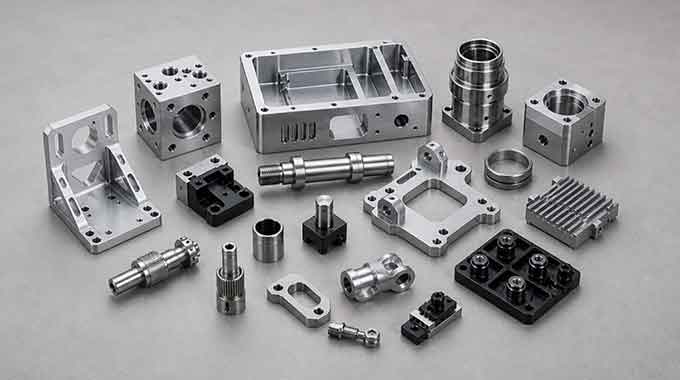
Ce guide s'adresse spécifiquement aux constructeurs disposant d'une machine à commande numérique (CNC). C'est un atout considérable. La plupart des projets humanoïdes amateurs se limitent à des pièces imprimées en 3D, ce qui restreint la précision des articulations, la capacité de charge et la durabilité. Avec une machine CNC, vous pouvez fabriquer des logements d'articulations en aluminium avec des ajustements de roulement au micron près, usiner vos propres réducteurs cycloïdaux et construire un robot dont la qualité mécanique rivalise avec celle des plateformes commerciales coûtant des dizaines de milliers de dollars.
Il ne s'agit pas d'un projet de week-end. La conception, l'usinage, le câblage, la programmation et des tests itératifs d'un robot humanoïde complexe nécessitent des mois de travail. Ce guide vous accompagnera à chaque étape, des premières décisions de conception aux premiers pas, avec la précision et le niveau de détail nécessaires pour mener à bien votre projet.
Construisons quelque chose d'extraordinaire.
Comprendre la complexité avant de commencer
Avant d'acheter un seul composant ou de concevoir une seule pièce, il vous faut un cadre de réflexion clair. Les robots humanoïdes sont difficiles à réaliser pour trois raisons qui s'accumulent :
Mécanique: La marche bipède exige un contrôle de l'équilibre sophistiqué auquel les robots à roues ne sont jamais confrontés.
Électricité : Des dizaines d'articulations qui s'activent simultanément : la gestion du courant et les interférences de signal constituent de réels problèmes.
Logiciel: Stabilité statique → mouvement quasi-statique → équilibrage dynamique en temps réel — chaque étape constitue une discipline d'ingénierie à part entière.
Échelle d'objectifs réaliste pour les débutants :
phase
Objectif
Étape importante
Phase 1
Stabilité statique
Tenez-vous debout, bougez les bras, tournez la tête — sans tomber
Phase 2
Mouvement quasi-statique
Transfert de poids, soutien unilatéral
Phase 3
marche dynamique
Pas continus — le plus dur, plaquer en dernier
⚠️ La plupart des premiers projets humanoïdes échouent parce que les constructeurs visent directement la marche et sautent complètement les phases 1 et 2.
Planification du projet : Tout d’abord sur papier
2.1 La taille influence toutes les décisions en aval
Scale
Hauteur
Avantages
Désavantages
petit
30-40 cm
Faible coût, faible demande de couple, test en toute sécurité
Impact visuel limité
Moyenne
50-80 cm
Concilie les capacités et la facilité de gestion
Nécessite des moteurs de moyenne gamme
Grande
> 100 cm
À échelle humaine, des résultats impressionnants
Forte demande de couple, coûteux, dangereux en cas de chute
Recommandation pour l'usinage CNC : Commencez par une taille moyenne. Les pièces sont suffisamment grandes pour que la précision d'usinage devienne un véritable atout, mais pas trop grandes pour éviter une augmentation incontrôlée du poids.
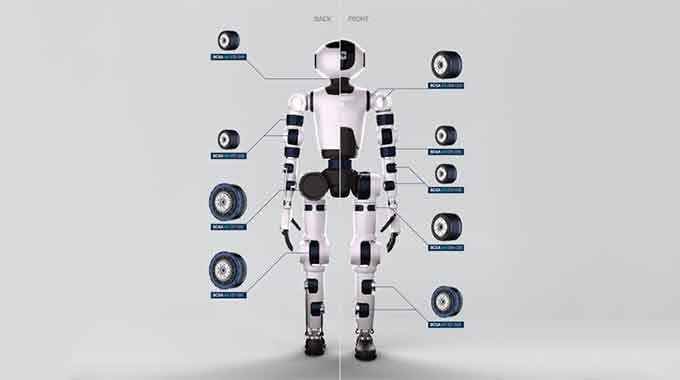
2.2 Degrés de liberté — Définissez-les avant de couper quoi que ce soit
Voici la structure de base de votre conception mécanique. Finalisez-la avant d'usiner la moindre pièce :
Head:           2 DOF  →  pan (yaw) + tilt (pitch)
Neck:           1 DOF  →  optional forward lean

Each arm:       7 DOF
  Shoulder:     3 DOF  (flexion / abduction / internal rotation)
  Elbow:        1 DOF  (flexion/extension)
  Wrist:        2 DOF  (flexion / radial-ulnar deviation)
  Forearm:      1 DOF  (pronation/supination)

Torso:          2 DOF  →  forward bend + lateral bend

Each leg:       6 DOF
  Hip:          3 DOF  (flexion / abduction / rotation)
  Knee:         1 DOF  (flexion/extension)
  Ankle:        2 DOF  (plantar-dorsiflexion / inversion-eversion)

Total:          ~30 DOF  (beginner version can trim to 16–20 DOF)
💡 Chaque degré de liberté supplémentaire implique un moteur, une transmission, un codeur et des centaines de lignes de code de contrôle supplémentaires. Supprimer les degrés de liberté inutiles est une compétence fondamentale en ingénierie, et non un compromis.
2.3 Allocation budgétaire
Répartissez les fonds par catégorie dès le départ afin de ne pas vous retrouver à court d'argent en cours de route :
Catégories
Allocation
Remarques
servomoteurs / moteurs d'entraînement
40 %
coût le plus élevé
Matériaux de structure (votre stock CNC)
20 %
Aluminium, roulements, fixations
Électronique et contrôleurs
15 %
Microcontrôleur, cartes de pilotage, capteurs
Système d'alimentation
15 %
Bloc-batterie, BMS, convertisseurs CC-CC
Outillage, consommables, pièces de rechange
10 %
Usure de la fraise, pièces d'essai
Un humanoïde de base coûte généralement entre 500 et 2 000 $ selon sa taille et ses fonctionnalités. Prévoyez des dépassements de budget : c’est inévitable.
Sélection des composants : moteurs et matériaux
3.1 Choix du servomoteur — Votre décision la plus cruciale
Les servos numériques sont toujours préférables aux servos analogiques. Meilleure précision, maintien de position plus robuste, retour d'information plus riche.
Formule de calcul du couple :
Required torque = Load mass × Gravity × Moment arm × Safety factor (1.5–2.0×)
Units: kg × 9.8 m/s² × m = N·m
Convert: 1 N·m ≈ 10.2 kg·cm
Exigences de couple articulaire (robot de 30 à 40 cm) :
Commun
Couple nécessaire
Raison
Hanche
15–25 kg·cm
Supporte le poids du corps entier en position unipodale
Genou
15–20 kg·cm
Charge élevée lors de la flexion
Cheville
10–15 kg·cm
Essentiel pour la correction de l'équilibre
A l'épaule
5–10 kg·cm
Les bras sont relativement légers
Coude / Poignet
3–8 kg·cm
Charge de l'effecteur terminal faible
Head
3–5 kg·cm
La masse de la tête est petite
⚠️ Les servos sous-dimensionnés surchauffent, dérivent sous charge et ne parviennent pas à effectuer les mouvements. En cas de doute, choisissez un servo de taille supérieure.
Comparaison des systèmes d'actionnement :
Approche
Exemples de produits
Avantages
Inconvénients
servomoteurs de bus intelligents
Dynamixel MX-64, XH540
Plug-and-play, retour d'information de l'encodeur intégré
Cher
Moteur BLDC + réducteur planétaire
Moteur T + boîte de vitesses
Densité de couple élevée
Nécessite un pilote externe
Moteur BLDC + entraînement cycloïdal
Auto-usiné
Rapport élevé, aucun jeu
Nécessite un usinage CNC de précision
Noyau creux + entraînement harmonique
Niveau industriel
Ultra-précis
Coût très élevé
3.2 Matériaux de structure — Là où vos compétences en CNC brillent
Comparaison des alliages d'aluminium :
Niveau
Résistance à la traction
Usinabilité
Idéal pour
Remarques
6061-T6
310 MPa
★★★★★
La plupart des pièces structurelles
Premier choix — meilleur rapport qualité-prix
7075-T6
572 MPa
★ ★ ★ ☆ ☆
Articulations à forte contrainte (hanche, genou)
Solide mais plus difficile à usiner
2024-T3
483 MPa
★ ★ ★ ★ ☆
zones critiques de fatigue
Qualité aérospatiale, résistant à la fatigue
Paramètres clés de l'usinage CNC :
Épaisseur de paroi minimale : 2 mm pour les éléments non structuraux, 3 mm pour les éléments porteurs
Tolérance d'alésage du palier : Ajustement H7 — par exemple ø22 H7 = +0 / +0.021 mm
Trous filetés : Utilisez des inserts filetés Helicoil pour filetage M3/M4 en aluminium — cela empêche le dévissage.
Traitement de surface: Anodisation dure (type III) — améliore considérablement la résistance à l'usure aux interfaces de jonction.
Perte de poids: Le fraisage de poches, grâce à un enlèvement de matière important, permet de réduire le poids des pièces de 30 à 50 % tout en conservant leur rigidité.
Autres matériaux utilisés dans la construction :
Source
Application
Processus
Tube en fibre de carbone
biellettes de bras supérieur/inférieur
Achetez des tubes en stock, des raccords d'extrémité en aluminium usiné CNC
Acier inoxydable (304)
Goupilles, axes
Tournage — dureté suffisante
Laiton
petites bagues, inserts filetés
Propriétés autolubrifiantes de rotation
Delrin (POM)
Petites poulies, guides-câbles
Usinable CNC — léger, faible frottement
Construction mécanique (axée sur le CNC)
4.1 Séquence de construction
Torso frame → Single leg (validate first) → Both legs → Both arms → Head/neck → Full integration
Ne concevez pas tout pour ensuite tout construire. Construisez une étape, mettez-la en marche, trouvez les problèmes : c’est le chemin le plus rapide vers un véritable progrès.
4.2 Usinage du torse
Le torse est la référence pour tout le reste — il doit être rigide :
Utiliser un structure de boîte ou de cadre — L'espace interne abrite les câbles, loge la batterie et supporte les cartes de contrôle
Les fixations des jambes nécessitent Parallélisme et perpendicularité ≤ 0.1 mm — si les deux plans de fixation des jambes ne sont pas parallèles, le robot penchera toujours.
Design panneaux latéraux amovibles pour accéder aux composants électroniques internes lors du débogage
4.3 Usinage des articulations de jambe — Exigences de précision maximale
Concept de conception conjointe :
Motor output shaft → Reduction mechanism → Cross-roller / deep groove bearing → Link arm
Tolérances d'usinage CNC pour les joints :
Fonctionnalité
Exigence
Pourquoi ça compte
circularité de l'alésage du palier
≤ 0.01mm
La qualité de l'installation des roulements influe directement sur leur durée de vie.
Alignement des axes articulaires
≤ 0.05mm
Un mauvais alignement provoque un blocage et une surcharge du moteur.
Ajustement arbre-alésage
Interférence H7/p6
Empêche la rotation de la bague extérieure du roulement
ajustement de l'articulation à goupille
Dégagement H7/H6
Permet une rotation sans jeu.
Parallélisme de l'axe genou-cheville
≤ 0.02mm
Les deux axes doivent être parallèles pour un balancement de jambe fluide.
Sélection recommandée des roulements (joints ø20–30 mm) :
Roulements à billes à gorge profonde : 6004 / 6005 — charge légère, adaptés aux bras
Roulements à rouleaux croisés : série RV — haute rigidité, idéal pour les articulations de la hanche
Paliers à section mince : série 61800 — lorsque l’espace axial est réduit
4.4 Entraînement cycloïdal — Défi CNC avancé
Si vos capacités d'usinage sont importantes, un réducteur cycloïdal usiné par vos soins offre un jeu nul et une densité de couple très élevée :
Paramètres critiques :
Précision du profil des dents d'engrenage cycloïdal : Erreur de profil ≤ 0.02 mm
Excentricité: e = 1–3 mm (valeurs plus faibles pour les robots plus petits)
Ratio de réduction: généralement de 1:11 à 1:87
Trou de la roue à broches : circularité ≤ 0.01 mm, tolérance de position ≤ 0.015 mm
Ces tolérances sont parfaitement réalisables sur un bon centre d'usinage, mais elles exigent une maîtrise rigoureuse de l'outillage, de la vitesse de broche et de l'avance. Utilisez des fraises en carbure affûtées et prévoyez une passe de finition distincte pour chaque zone critique.
4.5 Bras et tête
Les bras:
Les bras ne supportent pas le poids du corps — utilisez Tube en fibre de carbone + embouts en aluminium pour minimiser la masse
Usinage CNC des raccords d'extrémité : bride de fixation du moteur + logement de roulement + trous taraudés
Machine canaux de passage de câbles intégrés grâce à des bras de liaison — empêche les câbles d'être pincés par les articulations
Directeur:
Caméra de profondeur (Intel RealSense), capteurs ultrasoniques ou caméras RVB
Concevoir l'emplacement des capteurs de manière à assurer une visibilité dégagée — les épaules et le torse ne doivent pas obstruer le champ de vision dans les positions de travail normales.
Passage du câble au niveau du cou : prévoyez une longueur suffisante pour une rotation complète de ±90° — une longueur insuffisante risque de casser les câbles en quelques heures d’utilisation.
4.6 Vérifier l'ajustement de tous les éléments avant l'assemblage final
Chaque composant doit être testé et vérifié avant sa fixation définitive.
Liste de vérification avant assemblage :
Toutes les articulations retrouvent leur pleine amplitude de mouvement sans aucune interférence mécanique.
Tous les câbles atteignent leurs extrémités sans tension excessive, quelle que soit leur position.
Les roulements sont parfaitement alignés — aucune inclinaison, aucun bruit à la rotation
Tous les éléments de fixation filetés utilisent un frein-filet de résistance moyenne (Loctite 243) ; sans lui, les vibrations desserreront tout.
Intégration électronique
5.1 Câblage avant le câblage : dessinez d’abord le schéma.
Avant tout branchement, établissez un schéma électrique complet couvrant :
Tous les circuits d'alimentation : batterie → BMS → convertisseurs CC-CC → charges
Tous les chemins de signal : contrôleur → pilotes de moteur → moteurs
Toutes les interfaces de capteurs
Sélection du calibre du fil :
Plage actuelle
Jauge recommandée
Application
<1A
28 AWG
Lignes de signal, capteurs
1
24 AWG
Connexions servo individuelles
3
20 AWG
Entraînements de moteurs à axe unique
> 8A
16-18 AWG
Barre de distribution d'énergie principale
5.2 Architecture d'alimentation
Principe le plus important : séparer complètement l'alimentation logique de l'alimentation moteur.
LiPo Battery Pack (24V main bus)
├── DC-DC Buck → 5V / 3A → MCU, sensors (independently regulated)
├── DC-DC Buck → 12V → cooling fans, auxiliary loads
└── Direct → Motor driver boards (high-current motor path)

Single-point ground tie between logic and power grounds at the source
Pourquoi les séparer ? Le démarrage du moteur génère d'importantes pointes de courant qui provoquent des chutes de tension momentanées sur les lignes d'alimentation partagées — ce qui réinitialise les microcontrôleurs et perturbe les relevés des capteurs en plein mouvement.
Filtrage par condensateurs : ajoutez des condensateurs électrolytiques de 1000 à 4700 µF sur les rails d’alimentation du servo pour absorber les transitoires de courant.
5.3 Emplacement du capteur
Sensor
Emplacement du montage
Fonction
IMU (6 axes / 9 axes)
Fixé rigidement au torse
Détection d'inclinaison — élément central du contrôle de l'équilibre
Capteurs de force plantaire
Plaques de pied intérieures
mesure de la répartition du poids
Caméra de profondeur
Head
Navigation et évitement d'obstacles
Encoder
Chaque articulation
Retour d'information précis sur la position
Capteurs de courant
entrées du pilote de moteur
Détection de surcharge et protection du moteur
Architecture du système de contrôle
6.1 Contrôle par couches — L'approche professionnelle
Chaque couche a une responsabilité clairement définie et n'empiète pas sur les autres. C'est l'architecture fondamentale de tout système robotique sérieux — et la raison pour laquelle les robots professionnels sont maintenables.
struct Pose {
  int angles[20];  // Angles for all 20 joints
};

void moveToPose(Pose target, int duration_ms) {
  // Incrementally step each joint toward target
  // over duration_ms milliseconds
}
Étape 3 : Logique de la marche statique
① Shift center of mass over left leg (left leg becomes support)
② Lift right leg (right foot clears ground)
③ Swing right leg forward and plant foot
④ Shift center of mass over right leg
⑤ Lift left leg — repeat cycle
Étape 4 : Correction de l’équilibrage par retour d’information de l’IMU
cpp
float pitch = imu.getPitch();
if (abs(pitch) > TILT_THRESHOLD) {
  int correction = (int)(pitch * Kp);
  ankleServo.write(ankleServo.read() + correction);
}
Test et itération
7.1 Séquence de test — Ne jamais sauter d'étapes
Static stand (power OFF) → Static stand (power ON) → Single joint motion
→ Compound poses → Weight shifting → Single foot lift → One step → Continuous walking
Test statique hors tension : si le robot tombe lorsque les moteurs sont éteints, il y a un problème de centre de gravité mécanique. Aucun logiciel ne peut le résoudre. Commencez par régler le problème mécanique.
7.2 Analyse vidéo
Consignez chaque session de test sans exception.
Visionnez à vitesse réduite (0.25x) — repérez précisément le début de la perte d'équilibre
Comparez les tentatives réussies et les échecs : la différence se mesure souvent en millimètres de décalage du centre de masse ou en millisecondes d’erreur de synchronisation.
7.3 À quoi ressemble une bonne itération
Réglez un problème à la fois , testez à nouveau, vérifiez que la correction a fonctionné, puis passez au problème suivant. Cela paraît évident, mais presque personne ne le fait. L'instinct est de tout corriger en même temps, ce qui empêche de savoir quelle correction a été efficace. Des tests méthodiques sur une seule variable permettent d'obtenir des progrès mesurables et cumulatifs.
Problèmes courants et solutions
Symptôme
Cause première
Fixer
Surchauffe des moteurs
Couple insuffisant / liaison mécanique
Améliorer les moteurs / vérifier le jeu des articulations
Le robot penche toujours d'un côté.
Centre de masse décalé par rapport à l'axe central
Repositionner la batterie / ajouter un contrepoids
vibrations et instabilité des servos
Chute de tension sous charge
Augmenter la section des câbles / ajouter des condensateurs de filtrage
jeu articulaire (défaut)
Jeu de transmission
Passer à un entraînement harmonique/cycloïdal / à des roulements de précharge
La manette se réinitialise pendant le mouvement
Bruit de moteur sur une alimentation partagée
logique et alimentation moteur totalement séparées
Fils coupés par les joints
Jeu insuffisant des câbles aux jonctions
Repenser les canaux de routage, ajouter des conduits de protection
Feuille de route d'expansion
Une fois le robot de base stabilisé :
Voice control       →  Speech recognition (XMOS / Google Coral) + command parsing
Computer vision     →  Object detection (YOLOv8 on Jetson) + manipulation targeting
Wireless telemetry  →  WiFi / Bluetooth + real-time data dashboard
Advanced motion     →  Full IK solver + real-time trajectory planning
ML gait learning    →  Reinforcement learning (MuJoCo sim → real hardware transfer)
Résumé — Votre avantage CNC
En tant qu'opérateur de machines à commande numérique (CNC) se spécialisant dans la robotique humanoïde, vous possédez trois avantages que la plupart des constructeurs n'ont tout simplement pas :
1. Précision des articulations bien supérieure à l'impression 3D → Ajustements des roulements corrects, mouvement fluide, durée de vie prolongée
2. Vous pouvez fabriquer vos propres réducteurs → Réducteurs cycloïdaux ou planétaires usinés par vos soins à un coût bien inférieur au coût commercial
3. Liberté totale quant au choix des matériaux → L'aluminium 6061 est 5 à 10 fois plus résistant que le PLA et conserve ses dimensions sous charge et sous l'effet de la chaleur.
Commencez par une jambe. Mettez-la en mouvement. Validez la cinématique, les tolérances articulaires, les marges de couple, puis construisez la seconde. C'est la voie la plus rapide pour obtenir un robot fonctionnel et le moyen le plus efficace de déceler les problèmes avant qu'ils ne se propagent à l'ensemble du système.
Ryan Wang est expert en usinage CNC chez Cncpioneer. Fort de plus de 15 ans d'expérience pratique en tant que programmeur CNC, ingénieur de procédés, machiniste senior et spécialiste de la fabrication de précision, il a accompagné des entreprises des secteurs de l'aérospatiale, de l'automobile, du médical et de l'électronique dans l'atteinte de tolérances micrométriques et le passage du prototype à la production en grande série. Ryan est également un formateur expérimenté en techniques CNC avancées, notamment en usinage 5 axes et en travail des matériaux complexes.