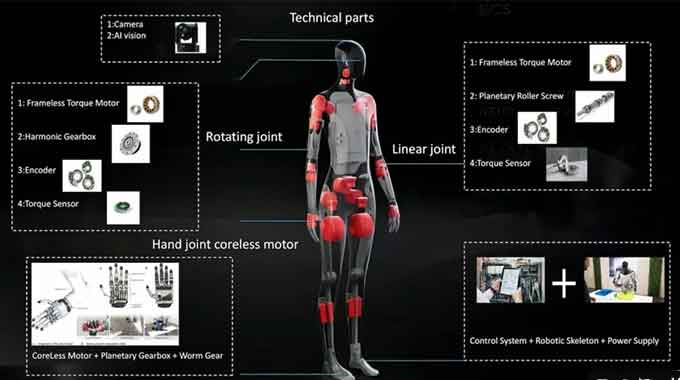
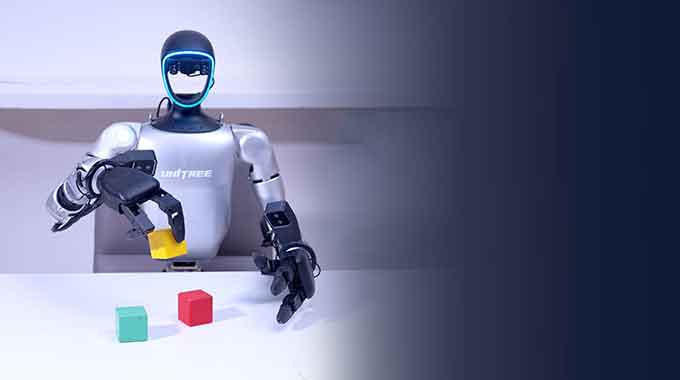
Pénétrez aujourd'hui dans n'importe quel laboratoire de robotique et vous constaterez le même paradoxe : des robots humanoïdes capables de courir, de sauter et de faire des saltos arrière, mais qui peinent à ramasser un stylo.
La question des pattes est en grande partie résolue. Boston Dynamics a consacré vingt ans à la maîtrise de la locomotion bipède. Unitree a commercialisé cette technologie pour moins de 20 000 $. Les systèmes de locomotion quadrupède et bipède sont désormais disponibles dans le commerce.
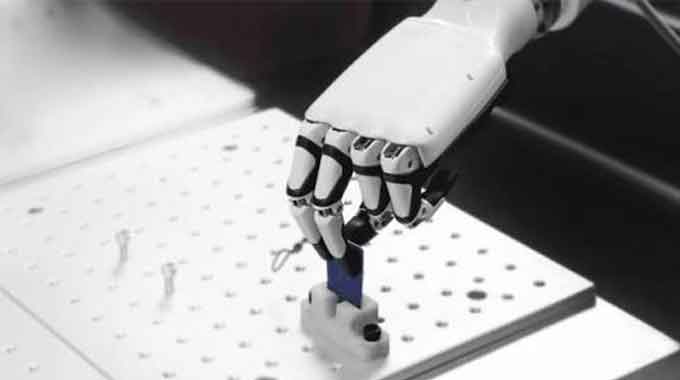
Les mains, elles, ne le sont pas. Et cet écart, entre un robot capable d'entrer dans une pièce et un robot capable d'y accomplir une tâche utile, constitue le principal défi d'ingénierie de cette décennie.
Considérez ce qu'une main humaine accomplit en une seule matinée : boutonner une chemise, casser un œuf, taper sur un clavier, ouvrir une portière de voiture, saisir une tasse de café sans la casser. Chaque action requiert une géométrie de contact différente, un profil de force différent, une coordination différente entre des dizaines de tendons et 27 os. La main contient plus de terminaisons nerveuses par centimètre carré que presque toute autre partie du corps. C'est, à tous égards, l'effecteur terminal le plus complexe sur le plan mécanique jamais produit par l'évolution.
Reproduire ce procédé avec du métal et des moteurs est une tâche véritablement ardue – non pas un simple défi d'ingénierie, mais un problème de recherche non résolu. Les mains robotiques les plus performantes au monde coûtent entre 50 000 et 150 000 dollars et ne peuvent toujours pas égaler la dextérité d'un enfant de dix ans.
Voici ce qui a changé ces trois dernières années : l’écart se réduit rapidement. Le robot Dex3-1 d’Unitree est disponible à moins de 3 000 $. Inspire Robots commercialise une main à 12 degrés de liberté utilisée par les chercheurs. La main Optimus de Tesla enfile déjà des aiguilles lors de démonstrations en usine. Le matériel devient accessible. Les connaissances techniques sont de plus en plus documentées.
Ce guide est la documentation qui manquait quand vous en aviez besoin. Il aborde tous les aspects, des principes fondamentaux — pourquoi les mains sont dures, comment les différentes approches d'actionnement se comparent — aux choix de conception qui déterminent si votre main sera une pièce de démonstration ou un outil fonctionnel. Le deuxième article de cette série décrit en détail le processus de fabrication CNC. Celui-ci couvre tout ce que vous devez savoir avant de réaliser votre première découpe.
Pourquoi les mains robotiques sont particulièrement difficiles
Comprendre précisément ce qui rend les mains dures vous évite de résoudre les mauvais problèmes.
1.1 — La tension fondamentale : dextérité contre emballage
Chaque articulation ajoutée à une main robotisée doit être actionnée. Dans une main humaine, ces actionneurs sont les muscles de l'avant-bras, reliés aux phalanges par de longs tendons passant par le poignet. L'avant-bras constitue en quelque sorte un ensemble d'actionneurs déportés : une solution ingénieuse et évolutive à un problème d'encombrement.
Dans une main robotisée, la même contrainte se pose : les doigts eux-mêmes ne laissent pratiquement aucune place pour les moteurs . Un doigt humain typique mesure 15 à 20 mm de large. Un servomoteur capable de fournir un couple de 1 kg·cm mesure environ 12 mm dans sa plus petite dimension, et ce, avant même d’ajouter le réducteur, l’encodeur et les éléments de fixation.
Cette simple contrainte explique presque toutes les décisions de conception de toutes les mains robotiques jamais construites :
- Où se trouvent les actionneurs ? Doigt, paume, avant-bras ou télécommande ?
- Comment l'énergie est-elle transmise ? Transmission directe, câbles de tension, trains d'engrenages, hydraulique, pneumatique ?
- Que sacrifiez-vous ? Force, vitesse, précision de position, capacité de rétroaction ou simplicité ?
Il n'existe pas de conception qui soit parfaite sur tous les plans. Chaque choix est différent quant aux fonctionnalités les plus importantes.
1.2 — Degrés de liberté vs. Contrôlabilité
La main humaine possède entre 21 et 27 degrés de liberté, selon la méthode de comptage. Cependant, le système nerveux humain ne les contrôle pas indépendamment ; il utilise des synergies acquises : des schémas de mouvements articulaires coordonnés qui correspondent à des types de préhension courants. Les recherches montrent qu’environ 80 % des tâches de manipulation quotidiennes peuvent être réalisées avec seulement 5 à 7 schémas de mouvements synergiques.
Cette intuition est à la base de tout le domaine de la conception des mains sous-actionnées :
| Philosophie DOF | Approche | Compromis |
|---|---|---|
| Entièrement actionné | Un moteur par articulation | Contrôle maximal ; complexité massive |
| Sous-actionné | Moins de moteurs que de degrés de liberté ; articulations couplées mécaniquement | Adaptation passive à la forme de l'objet ; moins précise |
| Axé sur la synergie | Ce sont les moteurs qui entraînent les composants principaux, et non les articulations. | Efficace pour les tâches courantes ; peu performant pour les manipulations inhabituelles. |
| configuration fixe | Doigts rigides, aucune manipulation manuelle | Simple et robuste ; aucune dextérité |
La plupart des mains robotiques pratiques actuelles utilisent des approches sous-actionnées ou basées sur la synergie, non pas parce qu'une actionnement complet est impossible, mais parce que la complexité de contrôle de 21 articulations actionnées indépendamment dépasse ce que les systèmes en temps réel peuvent gérer de manière fiable.
1.3 — Le problème de la détection
La main humaine ne se contente pas de bouger ; elle ressent. La proprioception indique la position des doigts. Les mécanorécepteurs cutanés informent sur la nature du toucher, sa force et l’adhérence. Les thermorécepteurs détectent la chaleur. Les récepteurs de la douleur empêchent toute lésion tissulaire.
Sans capteurs équivalents, une main robotisée fonctionne à l'aveugle. Elle ne peut pas :
- Savoir reconnaître quand un objet est sur le point de lui échapper des mains
- Ajustez la force de préhension pour les objets fragiles sans les écraser.
- Sentez si une vis se serre ou s'abîme.
- Détecter la géométrie de contact pour guider la manipulation en main
La plupart des mains robotiques actuelles offrent une sensibilité tactile médiocre, voire inexistante. Il ne s'agit pas d'un problème matériel – les capteurs tactiles existent –, mais d'un problème d'intégration : acheminer plus de 50 capteurs de la main jusqu'au poignet sans empiéter sur l'espace réservé aux tendons des actionneurs représente un véritable défi d'intégration.
Degrés de liberté : concevoir l'architecture
2.1 — Décomposition des degrés de liberté des doigts
Avant de choisir un système d'actionnement, définissez précisément les fonctions de votre main. Les degrés de liberté constituent la structure de base ; les modifier ultérieurement revient à tout repenser.
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — Niveaux de degrés de liberté : ce que vous obtenez à chaque niveau
| Nombre de degrés de liberté | Qu'est-ce que vous pouvez faire | Ce que vous ne pouvez pas faire | Exemples |
|---|---|---|---|
| 4–6 degrés de liberté | préhension puissante, préhension par pincement, préhension cylindrique | Manipulation manuelle, pincement des touches, utilisation d'outils | Pince Robotiq 2F-85 |
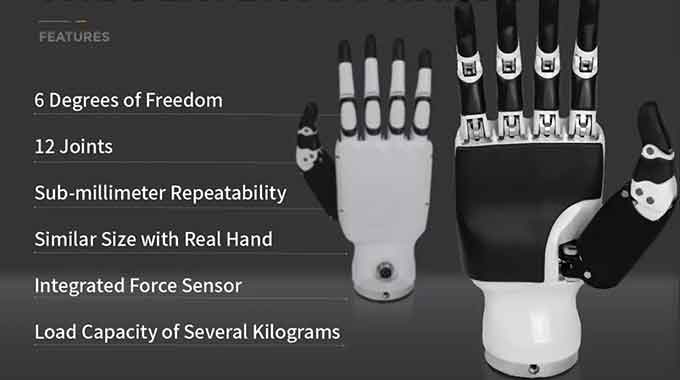
| 8–12 degrés de liberté | La plupart des gestes du quotidien, utilisation des outils de base | Réorientation complexe en main | Unitree Dex3-1, Inspire RH56 |
| 13–16 degrés de liberté | Taxonomie de la compréhension complète, manipulation simple en main | tâches délicates du bout des doigts | Main de l'ombre C6, Wonik Allegro |
| 17–21 degrés de liberté | Capacité de manipulation quasi humaine | Rien — mais la complexité du contrôle est massive | DLR Main II, recherche sur la main de Barrett |
Recommandation pratique pour une première réalisation : visez 12 à 15 degrés de liberté. Cela couvre la grande majorité des tâches de manipulation qui rendent les robots humanoïdes utiles, tout en conservant une complexité de contrôle gérable et une intégration mécanique réalisable.
Méthodes d'actionnement : la décision de conception fondamentale
C'est cette décision qui déterminera le caractère de votre main. Il n'existe pas de réponse universellement correcte : chaque approche présente des atouts spécifiques qui la rendent plus adaptée à certaines situations.
3.1 — Méthode A : Entraînement par tendons (actionnement par câbles)
Les moteurs sont situés à distance — dans la paume, l'avant-bras ou même le torse du robot. Des câbles (tendons) transmettent la force aux articulations des doigts par l'intermédiaire de poulies et de conduits.
Fonctionnement :
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
Caractéristiques détaillées :
| Attribut | Note | Remarques |
|---|---|---|
| Emballage doigt | ★★★★★ | Pas de moteurs dans les doigts — des doigts fins et légers |
| efficacité de transmission de la force | ★ ★ ★ ☆ ☆ | Pertes par frottement dans les conduits : 15 à 35 % selon le trajet |
| Rétroconduite | ★ ★ ★ ★ ☆ | Les câbles s'étirent ; les articulations peuvent être repoussées vers l'arrière |
| Durabilité | ★ ★ ★ ☆ ☆ | Les câbles s'effilochent, les conduits s'usent ; élément d'entretien |
| Complexité | ★★ ☆☆☆ | Le routage, la tension et la compensation du frottement sont difficiles |
| Rigidité | ★ ★ ★ ☆ ☆ | La compliance des tendons limite la précision de la position |
Implications de l'usinage CNC :
- Rainures de poulie : le rayon doit correspondre précisément au diamètre du câble (±0.05 mm) ; un rayon incorrect entraîne une usure prématurée du câble et des déraillements.
- Angles d'entrée/sortie des conduits : les coudes prononcés augmentent considérablement le frottement ; conception : rayon de courbure minimal ≥ 15°
- Tambours de cabestan : le pas des rainures doit être précis pour un enroulement régulier ; état de surface Ra ≤ 0.4 µm
Idéal pour : Les mains humanoïdes où l'apparence et la finesse des doigts sont importantes. Shadow Hand, Unitree Dex3-1 et la plupart des mains utilisées en recherche adoptent cette approche.
3.2 — Méthode B : Entraînement direct (moteur dans le doigt)
Un moteur — généralement un micro-moteur CC sans balais ou sans noyau — est intégré directement dans chaque segment de doigt, relié à l'articulation par un petit réducteur ou une tringlerie.
Fonctionnement :
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
Caractéristiques détaillées :
| Attribut | Note | Remarques |
|---|---|---|
| simplicité de contrôle | ★★★★★ | Pas de passage de tendons ; chaque articulation est totalement indépendante. |
| Précision de position | ★★★★★ | Aucun étirement du câble ; connexion mécanique directe |
| Emballage | ★★ ☆☆☆ | Doigts épais ; difficile d'atteindre des proportions humaines |
| Force de sortie | ★ ★ ★ ☆ ☆ | Limité par ce qui rentre dans le doigt |
| Rétroconduite | ★★ ☆☆☆ | La boîte de vitesses crée une inertie réfléchie |
| Entretien | ★★★★★ | Simple — les moteurs sont accessibles et remplaçables |
Implications de l'usinage CNC :
- Carter moteur : faux-rond d'alésage ≤ 0.01 mm pour un bon positionnement du moteur
- Carter de boîte de vitesses : le palier du porte-satellites se loge en H7/p6 – un élément critique pour la qualité de l’engrènement.
- Géométrie des articulations : profils 3D complexes ; usinage 5 axes recommandé pour une précision optimale dès le premier réglage
Idéal pour : la recherche et le prototypage où la simplicité de contrôle prime sur l'esthétique. Wonik Allegro Hand et de nombreuses plateformes académiques utilisent cette approche.
3.3 — Méthode C : Actionnement pneumatique
L'air comprimé actionne des actionneurs flexibles (muscles artificiels pneumatiques ou soufflets) pour déplacer les articulations des doigts.
Caractéristiques détaillées :
| Attribut | Note | Remarques |
|---|---|---|
| Densité de force | ★★★★★ | Excellent rapport force/poids |
| Conformité | ★★★★★ | Naturellement doux ; sans danger pour le contact humain |
| Contrôle de position | ★★ ☆☆☆ | Il est difficile d'obtenir des angles articulaires précis. |
| Speed | ★ ★ ★ ★ ☆ | Actionnement rapide lorsque les vannes sont réactives |
| Infrastructure | ★ ☆☆☆☆ | Nécessite un compresseur, des vannes et des tuyaux — non portable |
| Pertinence du CNC | Low | Les carters et les collecteurs peuvent être usinés. |
Idéal pour : la recherche en robotique souple, les dispositifs de réadaptation médicale et les applications nécessitant un contact humain sécurisé. Ne convient pas aux mains humanoïdes à usage général.
3.4 — Méthode D : Alliage à mémoire de forme (AMF) / Autres matériaux exotiques
Les fils en alliage à mémoire de forme (AMF) se contractent sous l'effet de la chaleur, agissant comme des actionneurs linéaires. Intéressants pour la miniaturisation, ils présentent toutefois des limitations importantes en termes de bande passante (temps de cycle long) et une consommation d'énergie élevée. Leur utilisation pratique est donc déconseillée à ce stade.
3.5 — Matrice de décision
| Priorité | Meilleure approche |
|---|---|
| Des doigts fins, aux proportions humaines | Entraîné par les tendons |
| Contrôle simple, débogage facile | Entraînement direct |
| Force maximale | Moteurs à couple élevé entraînés par tendons (à distance) |
| Interaction humaine sécurisée | pneumatique ou à tendon avec éléments souples |
| Défis et précisions en usinage CNC | Entraînement direct (les tolérances du carter moteur sont exigeantes) |
| fiabilité de la production | Entraînement direct (moins de pièces d'usure) |
Modèles de référence commerciaux : à quoi ressemblent les meilleures mains ?
Avant de concevoir un produit à partir de zéro, étudiez les solutions adoptées par les meilleures plateformes actuelles et leurs raisons d'être. Chaque conception présentée ici repose sur un ensemble de compromis techniques documentés.
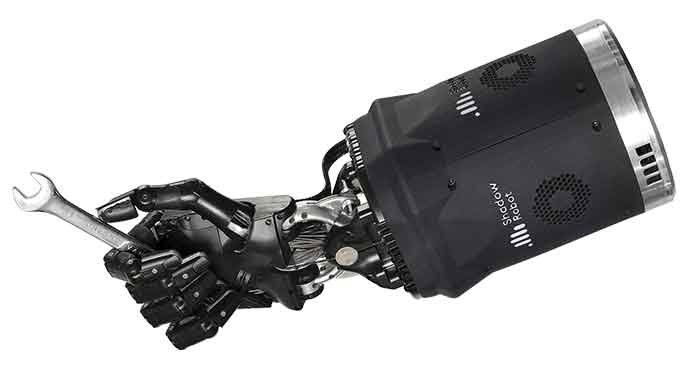
4.1 — Main agile de l'ombre C6
La référence absolue en matière de recherche. Le point de repère auquel tout le reste est comparé.
| Spécifications | Valeur |
|---|---|
| DOF | 24 (20 actionnés) |
| Actionnement | Actionnés par les tendons ; 40 muscles pneumatiques de McKibben |
| Poids | ~4 kg (y compris le pack d'actionneur d'avant-bras) |
| Détection | Encodeurs de position sur toutes les articulations ; interface tactile optionnelle |
| Tarifs et Prix | ~ $ 150,000 USD |
Principe de conception clé : L’utilisation de paires de muscles antagonistes (un tendon fléchisseur et un tendon extenseur par articulation) permet un contrôle actif dans les deux directions. C’est ainsi que fonctionnent les doigts humains. Il en résulte une souplesse et un contrôle de la force exceptionnels, mais cela double le nombre d’actionneurs et la complexité du système.
Leçon de CNC : Les segments des doigts de la Shadow Hand sont en aluminium usiné avec précision, et non imprimés en 3D. Les canaux des tendons sont usinés avec des transitions douces et parfaitement arrondies. Chaque millimètre de géométrie est soigneusement étudié.
4.2 — Unitree Dex3-1
L'évolution commerciale la plus importante de ces deux dernières années. Des prix accessibles changent tout.
| Spécifications | Valeur |
|---|---|
| DOF | 7 par main (pouce : 3 degrés de liberté actifs ; chaque doigt : 2 degrés de liberté actifs) |
| Actionnement | Moteurs sans balais à entraînement par tendons intégrés à la paume |
| Poids | ~ 580 g |
| force maximale du bout des doigts | ~30 N |
| Tarifs et Prix | ~ $ 3,000 USD |
Conception clé : Unitree a délibérément choisi de réduire drastiquement le nombre de degrés de liberté au profit de la fiabilité et du prix. Le pouce possède 3 degrés de liberté (suffisants pour la plupart des préhensions) ; les doigts sont sous-actionnés. Le résultat : une main capable de gérer 70 % des tâches de manipulation courantes pour seulement 3 % du prix d’une Shadow Hand.
Leçon de commande numérique : La Dex3-1 utilise de l’aluminium moulé et usiné pour ses composants structurels, avec des tolérances serrées au niveau des interfaces de roulement et des sorties de câbles. Le boîtier de la paume est une pièce multifonction complexe qui combine guide-câble, support moteur et cadre structurel.
4.3 — Wonik Allegro Main
La plateforme de recherche à entraînement direct la plus populaire. Pile de contrôle open source.
| Spécifications | Valeur |
|---|---|
| DOF | 16 (4 par doigt × 4 doigts) |
| Actionnement | Entraînement direct ; un servo sans balais par articulation |
| Poids | ~ 1.1 kg |
| Couple par articulation | ~0.7 N·m au niveau des articulations des doigts |
| Tarifs et Prix | ~ $ 15,000 USD |
Conception clé : le contrôle totalement indépendant de chaque articulation en fait la plateforme de choix pour la recherche en apprentissage automatique ; chaque articulation est associée à une variable de contrôle précise. Les doigts sont volumineux par rapport aux standards humains, mais l’architecture de contrôle est la plus épurée de toutes les mains commerciales.
Leçon de commande numérique : Les segments des doigts de l’Allegro sont usinés en aluminium et comportent des alésages pour les servomoteurs. La précision des tolérances sur ces alésages détermine le bon fonctionnement de l’articulation. Il s’agit d’un problème d’usinage de précision qui se présente comme un problème de robotique.
4.4 — Inspire-Robots RH56BFX
La main commerciale la plus aboutie de Chine. Utilisée dans des projets pilotes de recherche et industriels de grande envergure.
| Spécifications | Valeur |
|---|---|
| DOF | 12 (6 par main ; pouce : 2, chaque doigt : 2) |
| Actionnement | Moteurs sans balais à entraînement par tendons, logés dans un boîtier de paume |
| Poids | ~ 480 g |
| force du bout des doigts | ~10 N pincement |
| Tarifs et Prix | ~ $ 8,000 USD |
Conception clé : optimisée pour la fiabilité de préhension industrielle plutôt que pour la dextérité en recherche. La réduction du nombre de degrés de liberté diminue le nombre de câbles à acheminer, les risques de panne et accélère les boucles de contrôle. Elle gère avec une grande fiabilité les préhensions essentielles en production (préhension de force, préhension par pincement, préhension cylindrique).
Intégration du capteur
5.1 — Types de capteurs et leur rôle
| Type de capteur | Lieu | d'atténuation | Exigence de latence |
|---|---|---|---|
| Encodeur de position articulaire | Chaque articulation | Position angulaire | <1 ms |
| force/couple du bout des doigts | Coussinet du bout des doigts | intensité et direction de la force de contact | <5 ms |
| réseau tactile | Coussinets des doigts, paume | Carte de pression de contact répartie | <10 ms |
| Capteur de tension tendineuse | Trajet tendineux | Tension du câble (pour le contrôle de la force) | <2 ms |
| IMU | Paume | Orientation et accélération de la main | <5 ms |
| Caméra | Externe ou dans l'ongle | Retour visuel pour la manipulation | <30 ms |
5.2 — Détection de la position des articulations
Pour les mains à commande par tendons, la détection de position au niveau articulaire est plus complexe qu'il n'y paraît. L'encodeur du moteur indique la longueur de câble enroulée, et non l'angle de l'articulation. La souplesse et le jeu du tendon entraînent une divergence entre ces deux valeurs sous charge.
Solutions, par ordre de préférence :
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — La détection tactile — Le problème de détection le plus difficile
Le problème fondamental de la détection tactile ne réside pas dans les capteurs eux-mêmes, mais dans leur intégration :
- Les capteurs BioTac (SynTouch) fonctionnent à merveille, mais coûtent 2 000 $ chacun et sont fragiles.
- Les matrices de capteurs barométriques (plusieurs BMP388 dans un coussinet de doigt) sont bon marché mais de faible résolution.
- Les réseaux FSR résistifs sont simples mais non linéaires et sensibles à la température.
- Les matrices tactiles capacitives offrent la meilleure combinaison de résolution et de robustesse.
Défi d'usinage CNC : L'intégration de capteurs tactiles exige des cavités usinées avec précision à la surface des doigts ; trop peu profondes, le capteur dépasse et s'endommage ; trop profondes, le contact est perdu. Tolérance typique : ±0.05 mm en profondeur, ±0.1 mm en position.
5.4 — Configuration de capteurs recommandée — Conception pratique
Pour une première approche fonctionnelle, cet ensemble minimal de capteurs couvre les besoins de retour d'information les plus critiques :
| Sensor | Quantité | Interet | Budget |
|---|---|---|---|
| Encodeur magnétique AS5048A | 1 par moteur | Position du moteur | 3 euros pièce |
| résistance de force FSR 400 | 5 (un par bout de doigt) | Détection de contact | 5 euros pièce |
| BNO085 IMU 9 axes | 1 (dans la paume) | Orientation de la main | $15 |
| Capteur de courant INA219 | 1 par moteur | Estimation du couple par le courant | 2 euros pièce |
Le coût total des capteurs pour une main à 12 degrés de liberté avec 6 moteurs est d'environ 80 à 120 dollars . Cela permet la détection de contact, l'estimation du couple et l'orientation, soit suffisamment pour une commande de préhension basique.
Architecture du système de contrôle
6.1 — Les trois boucles
La commande de la main robotisée fonctionne simultanément sur trois échelles de temps :
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
La boucle interne doit fonctionner à une fréquence suffisamment élevée pour que le système mécanique ne perçoive jamais la discrétisation. Pour la plupart des articulations de mains robotisées, une commande de position à 1 kHz est suffisante ; les tâches sensibles à la force peuvent nécessiter des boucles de commande de courant de 5 à 10 kHz.
6.2 — Planification de la compréhension — Le problème de la taxonomie
Toutes les préhensions ne sont pas identiques. Les chercheurs classent les préhensions de la main humaine selon une taxonomie ; la taxonomie de Cutkosky est la plus utilisée :
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
Chaque prise correspond à une configuration angulaire articulaire spécifique, appelée « pose de préhension ». Pour une main à 12 degrés de liberté, vous pouvez prédéfinir 8 à 12 poses qui couvrent la quasi-totalité des manipulations réelles :
cpp
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — Contrôle de la force — Améliorer la sensation en main
Le contrôle de la position à lui seul engendre des préhensions rigides et dangereuses. Le contrôle de la force — c'est-à-dire la régulation de la pression exercée par les doigts, et non seulement de leur position — permet une prise en main sûre pour les objets fragiles et une bonne réactivité face au glissement.
Le contrôle d'impédance est l'approche privilégiée pour une manipulation précise :
cpp
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
Cela permet d'obtenir une main qui se comprime légèrement lorsqu'elle rencontre une résistance au lieu de forcer le passage — un élément essentiel pour manipuler des œufs, des appareils électroniques ou des mains humaines.
Protocole de test et de validation
7.1 — Séquence de test
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — Indicateurs clés
| Métrique | méthode de mesure | Objectif |
|---|---|---|
| Précision de la position articulaire | angle de commande par rapport à l'angle mesuré | < 1° RMS |
| précision de la force du bout des doigts | cellule de charge commandée vs. cellule de charge | < 5 % d'erreur |
| Taux de réussite de la saisie | 20 essais par type d'objet | > 90% |
| Durée du cycle (ouvert → fermé) | Déclencheur de minuterie | <500 ms |
| répétabilité de la force | 20 commandes de saisie identiques | Variation inférieure à 3 % |
| durée de vie en fatigue des tendons | Cycles avant la première défaillance | > 100,000 cycles |
7.3 — Le test de glissement — Le test unique le plus important
Saisissez un objet cylindrique lisse (une tasse en métal, une bouteille en verre). Appliquez une force de préhension proche du seuil de glissement. Réduisez ensuite lentement cette force jusqu'à ce que l'objet glisse. Notez la force de glissement. Répétez l'opération 20 fois.
Une main qui contrôle bien sa force devrait présenter les caractéristiques suivantes :
- Seuil de glissement constant d'un essai à l'autre (variation < 10 %)
- Pas de chute brutale — une perte de contact progressive et prévisible
- Récupération en moins de 200 ms après la détection du glissement
Une main présentant un faible contrôle de la force se caractérise par une grande variabilité d'un essai à l'autre, des chutes brutales et un comportement incohérent. Ces symptômes peuvent indiquer un mauvais retour sensoriel, une compliance tendineuse non compensée ou une bande passante motrice insuffisante.
Problèmes courants et solutions
| Symptôme | Cause première | Solution |
|---|---|---|
| Les articulations des doigts lient le milieu de gamme | L'angle de passage des tendons provoque une charge latérale | Repenser la géométrie de sortie du conduit ; ajouter un point de routage intermédiaire |
| Les tendons s'effilochent rapidement | Le rayon de la gorge de la poulie ne correspond pas au diamètre du câble. | Poulies usinées au rayon exact du câble + jeu de 0.1 mm |
| La force exercée du bout des doigts dérive avec le temps | Fluage des tendons sous charge soutenue | Utiliser une tresse Dyneema SK75 à faible fluage ; ajouter une compensation de tension dans le firmware |
| L'objet tenu en main tombe sans prévenir | Aucune détection de glissement ou réponse lente | Ajoutez des capteurs FSR au bout des doigts ; réduisez la latence de détection de glissement à moins de 10 ms. |
| Surchauffe du moteur lors d'une prise prolongée | Courant élevé pour le couple de maintien statique | Ajouter un maintien de couple : réduire le courant une fois la prise établie |
| La précision du positionnement se dégrade avec la température | La tension de crête du moteur (KV) varie en fonction de la température de l'enroulement. | Mise en œuvre d'un modèle de position compensé en température |
| Les doigts s'entrechoquent | Aucune vérification de collision dans l'espace articulaire | Ajouter l'évitement des collisions dans le planificateur de mouvement ; définir les zones d'espace articulaire interdites |
| Mauvaise préhension par pincement des petits objets | La géométrie du bout des doigts est inadaptée à un contact précis. | Semelles de précision dédiées à la machine, conçues pour le contact au bout des doigts, avec surface concave. |
Feuille de route de développement
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
Résumé — Pourquoi c'est le bon problème sur lequel travailler
Le problème de la main robotisée présente deux caractéristiques qui en font un sujet idéal pour un machiniste CNC qualifié :
L'écart de précision mécanique est réel et déterminant. La plupart des mains robotiques amateurs échouent car leurs pièces sont imprécises : les chemins des câbles présentent des arêtes vives, les gorges des poulies ne correspondent pas au diamètre des câbles, les roulements sont mal ajustés. Ce ne sont pas des problèmes logiciels, mais des problèmes d'usinage. Un constructeur ayant accès à une véritable machine CNC et sachant l'utiliser correctement peut fabriquer des mains bien plus performantes que n'importe quelle imprimante 3D.
Le déficit de connaissances est plus important que celui du matériel. D'excellents composants sont de plus en plus disponibles. Ce qui manque, c'est une documentation claire et détaillée sur la manière de les intégrer dans un système fonctionnel. Le deuxième article de cette série, qui traite du processus de fabrication CNC pour chaque composant majeur d'une main, constitue précisément cette documentation.