Fabricant de composants pour jambes de robots humanoïdes
CNCPioneer est un spécialiste des composants de jambes de robots humanoïdes de précision et un fabricant chinois certifié de composants de jambes de robots humanoïdes, fournissant des corps structuraux de fourche de hanche, des supports de pivot de genou, des boîtiers différentiels de cheville et des cadres de semelle de pied avec une précision angulaire d'interface structurelle de ±0.02°, une conformité de rayon de congé optimisée pour la fatigue de ±0.05 mm et une vérification de masse à ±0.5 g — plus de 66 centres de fraisage-tournage MAZAK et VARIAXIS 5 axes, plus de 78 tours CNC suisses et une EDM à fil dédiée pour les OEM de robots humanoïdes et les développeurs de robots à pattes du monde entier depuis 2011.
Que sont les humanoïdes ?
Composants de jambes de robot ?
Les composants de la jambe d'un robot humanoïde sont l'ensemble des éléments structurels, cinématiques, résistants à la fatigue et de détection usinés avec précision qui constituent ensemble le membre inférieur du robot humanoïde — le système couvrant la hanche, la cuisse, le genou, le tibia, la cheville et le pied qui permet de se tenir debout, de marcher, de courir et de récupérer des perturbations grâce à la charge dynamique du cycle de marche.
Les composants des jambes fonctionnent dans des conditions qualitativement différentes de celles des bras ou du torse. Un humanoïde de 60 kg se déplaçant à 1.5 m/s subit des forces de réaction au sol maximales lors de l'impact du talon équivalentes à 1.3 à 1.8 fois son poids corporel sur une durée de 10 à 20 ms. Marcher 8 heures par jour représente plus de 10 millions de cycles de marche par an, approchant le seuil où la fatigue – et non la déformation plastique – devient le mode de défaillance limitant la durée de vie. Les rayons de congé aux points de concentration des contraintes, la répartition des masses pour la dynamique de la phase d'oscillation et la symétrie cinématique gauche/droite constituent donc des spécifications de qualité primordiales, et non des notes secondaires sur les plans.
-
L'ingénierie de la fatigue en tant que discipline de la qualité Rayons de congé du chemin de charge vérifiés à ±0.05 mm par comparateur optique sur chaque fourche de hanche, support de genou et boîtier de cheville — un congé sous-dimensionné de 0.5 mm peut réduire la durée de vie sur le terrain de 4 ans à 2 ans.
-
Géométrie structurelle résistante aux chocs Charge d'impact du talon dans le pire des cas (1.8 fois le poids corporel) analysée par rapport à la paroi du tube du tibia, à la géométrie du bossage de la cheville et à la section transversale du support du genou pour la limite d'élasticité statique et la marge de fatigue de 10⁷ cycles.
-
Les parties hanche, genou et cheville considérées comme un système cinématique L'empilement des tolérances cinématiques est calculé depuis l'interface de l'actionneur de la hanche jusqu'au contact avec le pied, en passant par le genou et la cheville — vérifiant que les tolérances des pièces individuelles se combinent pour obtenir la précision au niveau de la jambe que le contrôleur du corps entier peut réellement calibrer.
-
Symétrie des jambes gauche et droite comme pratique courante Paires bilatérales vérifiées par CMM pour le différentiel cinématique (≤0.005 mm de distance centrale) et équilibrées avec précision pour le différentiel de masse (≤0.5 g) — empêchant la déviation de la trajectoire de marche produite par des jambes asymétriques.

Pourquoi CNCPioneer comme humanoïde ?
Fabricant de composants pour jambes de robots ?
Les composants des jambes supportent l'intégralité du cycle de marche (impact du talon, appui unipodal, propulsion et phase d'oscillation) pendant plus de 10 millions de cycles par an. L'approche de CNCPioneer en matière de simulation de la marche permet de déterminer ce qui distingue les composants de jambes qui atteignent leur durée de vie prévue de ceux qui réussissent l'inspection initiale mais tombent en panne sur le terrain dans les deux ans.
L'ingénierie de la fatigue en tant que discipline de la qualité
Les rayons de congé du chemin de charge sont vérifiés à ±0.05 mm par comparateur optique sur chaque fourche de hanche, support de pivot de genou, élément de tibia et boîtier de cheville — car un congé sous-dimensionné de 0.1 mm augmente la concentration de contraintes de 15 à 25 %, réduisant la durée de vie en fatigue de 10⁷ à 6×10⁶ cycles.
Géométrie structurelle résistante aux chocs
Les ondes de contrainte de l'impact du talon à des taux de chargement quasi-statiques de 10 à 100 fois ont été analysées par rapport à la paroi du tibia, au bossage de la cheville et à la section transversale du support du genou, vérifiant simultanément la limite d'élasticité statique sous 1.8 fois le poids corporel et la marge de fatigue à 10⁷ cycles.
Les parties hanche, genou et cheville forment un système coordonné
L'empilement des tolérances cinématiques est calculé depuis l'interface de l'actionneur de la hanche jusqu'au contact du pied, en passant par le genou et la cheville — le paramètre qui régit la marge de stabilité de l'équilibre du corps entier, et non les pièces tolérées individuellement citées isolément.
Symétrie des jambes gauche et droite selon la pratique courante
Paires bilatérales vérifiées par CMM pour la symétrie de l'interface cinématique ( ±0.010 mm ) et équilibrées avec précision pour la différence de masse ( ≤0.5 g ), livrées avec des enregistrements de symétrie documentés pour l'initialisation du contrôleur.
Capacité multiprocessus à fournisseur unique
Géométrie composée à 5 axes pour les boîtiers de hanche et de cheville ; précision de tournage-fraisage pour les supports de genou et les tubes structurels ; CNC suisse pour les axes de pivot ; EDM à fil pour les cannelures trempées — une relation qualifiée dans le cadre d'un système IATF 16949/AS9100D.
Avantage concurrentiel des fabricants chinois de 40 à 60 %
La structure de coûts de CNCPioneer permet une réduction de 40 à 60 % par rapport aux fournisseurs américains, européens et japonais de composants de jambes, avec une documentation de fatigue et une discipline d'appariement des masses équivalentes — l'économie de la nomenclature permettant aux programmes humanoïdes d'atteindre des prix commerciaux avec un matériel répondant aux exigences réelles de durée de vie.
Composants de jambes de robot humanoïde
Nous fabriquons
L'usinage des pièces de hanche, genou et cheville de CNCPioneer couvre l'ensemble de la chaîne biomécanique de la jambe — de l'interface de la hanche au contact du pied — avec une discipline d'ingénierie de la fatigue transversale appliquée à chaque composant structurel.

Composants structurels de la cuisse
Tubes structuraux (perpendicularité de la face d'extrémité ±0.02°, paroi 2.5–5.0 mm), panneaux de coque et supports de transition hanche/genou — couvrant 280–420 mm et transportant le couple généré par la hanche et la force de réaction au sol vers le genou tout en acheminant le câblage des câbles et des capteurs.

Composants de l'articulation du genou
Boîtiers d'actionneurs (350–900 g, paroi de 5 mm résistante aux chocs), supports de pivot (distance entre l'actionneur et le centre du tibia ±0.005 mm, congé de fatigue ±0.05 mm) et ensembles coupleur/manivelle à quatre barres — l'articulation à couple mono-axial le plus élevé et la partie de la jambe la plus soumise à la fatigue.

Composants du pied
Cadres de semelle avec plateformes de montage de capteurs F/T (planéité 0.010 mm), structures d'impact du talon, composants du mécanisme des orteils et matériel d'intégration du capteur de pied — l'interface sol où toutes les forces de l'actionneur de la jambe convergent vers des données de réaction au sol critiques pour l'équilibre.
Industries et applications
Les composants de jambes de robots humanoïdes de CNCPioneer sont fournis aux fabricants d'équipement d'origine (OEM) de robots humanoïdes, aux développeurs de matériel d'IA incarnée, aux développeurs de robots à pattes et de quadrupèdes, aux constructeurs d'exosquelettes, aux développeurs de mécanismes prothétiques et aux instituts de recherche du monde entier.
équipementiers de robots humanoïdes
Fourniture complète de composants de jambes sur mesure — toutes les pièces de hanche, genou et cheville, les éléments structurels, les boîtiers de cheville et les cadres de semelles de pied — dans le cadre d'une relation de fabricant unique avec DFM de charge de marche, vérification du congé de fatigue et correspondance de symétrie bilatérale.
Matériel d'IA incarnée
Itération rapide des pièces de hanche, genou et cheville pour les programmes de locomotion bipède soutenus par des investisseurs — kits complets de composants de jambe bilatéraux en 22 à 30 jours, DFM le jour même sur les révisions structurelles et quantités pilotes soutenant les étapes clés des tests de marche.
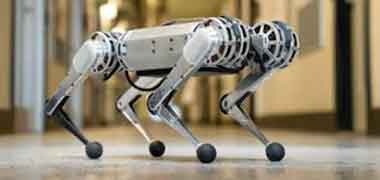
Robot à pattes et quadrupède
Corps structuraux de fourche de hanche, supports de pivot de genou et tubes structuraux de jambe pour plateformes quadrupèdes et bipèdes — géométrie résistante aux chocs et congés vérifiés en fatigue pour les charges de locomotion à cycle élevé que ces programmes exigent.
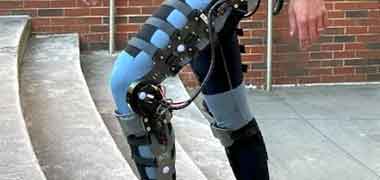
Exosquelette
Coques de cuisse et de tibia épousant la forme du corps, plateformes de pieds à capteurs F/T et quantités de dispositifs pilotes sans investissement en outillage pour les programmes d'évaluation clinique des exosquelettes des membres inférieurs.
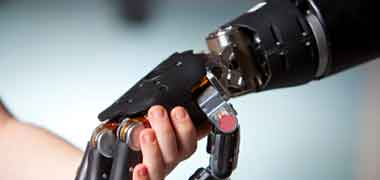
Mécanisme prothétique
Pièces de hanche, genou et cheville en Ti-6Al-4V et 7075-T6 pour mécanismes de prothèses de jambe motorisées — matériaux biocompatibles, géométrie structurelle résistante à la fatigue et documentation compatible avec la norme ISO 13485.
Institutions de recherche
Kits de composants bilatéraux pour jambes de robot unique, avec documentation complète sur la géométrie de fatigue et la masse, destinés à la recherche sur la locomotion humanoïde dans les universités et les laboratoires nationaux.
Composant de jambe de robot humanoïde
Processus et capacités
Le processus de fabrication des composants de jambes de CNCPioneer prend en charge les pièces de hanche, de genou et de cheville, de la spécification de charge de marche à la production en volume qualifiée PPAP — examen DFM de 24 heures, livraison du kit bilatéral prototype (18 à 30 jours), vérification de la fatigue et de la cinématique, et qualification de la production.
Examen DFM avec mise en charge de la marche (24 heures)
Adéquation structurelle sous impact du talon et appui unipodal · Calcul de la durée de vie en fatigue à chaque concentration de contraintes · Accumulation de tolérances cinématiques de la hanche au pied · Masse par rapport à la cible par composant avec recommandation de matériau.
Kit prototype de jambe bilatérale (18–30 jours)
Supports de pivot de genou 5 à 7 jours ; boîtiers de groupe de hanche et boîtiers différentiels de cheville (5 axes) 9 à 14 jours ; kit complet à une jambe 18 à 25 jours ; paire bilatérale complète avec vérification de symétrie 22 à 30 jours.
Vérification de la fatigue et de la cinématique
Vérification du rayon de congé par comparateur optique sur chaque composant critique en fatigue · Matrice de mesure tridimensionnelle Mitutoyo sur toutes les positions d'interface cinématique et les relations angulaires d'alésage · Paires bilatérales vérifiées pour la distance centrale et le différentiel de masse.
Contrôle de la production et des statistiques
Qualification PPAP de niveau 3 avec Cpk ≥ 1.67 sur la coaxialité de l'alésage de la fourche de hanche, la distance centrale du support de genou et la planéité du capteur F/T · Jusqu'à 72 % de réduction par unité à un volume de plus de 1 000 unités · Déploiements mensuels de couverture de 2 à 3 semaines.
Matériaux des composants de la jambe
7075-T6 (65 % des programmes) · 6061-T6 · Magnésium AZ91D · Ti-6Al-4V · 17-4PH H900 · 42CrMo4 · Acier à roulement GCr15 · PEEK — tous approvisionnés avec des certificats d'usine complets et une vérification de composition SII XRF.
Documentation IATF 16949 / AS9100D
Certificats de conformité par composant, rapports CMM, enregistrements de vérification du rayon de congé, enregistrements différentiels de symétrie bilatérale, enregistrements de bilan massique, certifications de matériaux, PPAP niveau 3 pour les programmes de volume, FAIR selon AS9102 pour les programmes de défense.
Matériaux pour humanoïdes
Composants de jambe de robot
Le choix des matériaux pour les composants de la jambe est principalement déterminé par la limite d'endurance à la fatigue aux amplitudes de contrainte du cycle de marche, et non par la seule limite d'élasticité – cette dernière propriété déterminant si un composant résiste à 10⁷ cycles de charge ou s'il cède sur le terrain dans les deux ans. L'aluminium 7075-T6 convient à la plupart des programmes standards ; le titane devient nécessaire au-delà d'un moment d'abduction de la hanche de 250 Nm.
7075-T6
2.80 g/cm³ · 572 MPa UTS · σ_endurance ≈160 MPa · Fourches de hanche, supports de genou et tubes de tibia standard — environ 65 % des programmes de composants de jambes humanoïdes, offrant un facteur de sécurité de fatigue de 1.33× à 10⁷ cycles pour les classes de couple standard
6061-T6
2.70 g/cm³ · 310 MPa UTS · σ_endurance ≈96 MPa · Couvercles, supports de capteurs et fixations à faible contrainte situés hors du chemin de charge principal, où l'usinabilité et le coût priment sur les exigences de marge de fatigue
AZ91D
1.81 g/cm³ · 230 MPa UTS · σ_endurance ≈70 MPa · Coques distales de tibia, panneaux de pied et protections légères de cuisse où l'inertie de balancement minimale prime sur la marge de fatigue maximale du chemin de charge
Ti-6Al-4V
4.43 g/cm³ · 950 MPa UTS · σ_endurance ≈500 MPa (3.1× 7075-T6) · Fourches de hanche, boîtiers de cheville et structures d'impact au talon hautes charges pour les programmes où le moment d'abduction de la hanche nominal dépasse 250 Nm
17-4PH H900
7.75 g/cm³ · 1 310 MPa UTS · σ_endurance ≈ 620 MPa · Arbres de sortie, brides de hanche et sièges de goupille à forte contrainte aux interfaces à faible encombrement où le rapport rigidité/poids maximal est déterminant
42CrMo4
7.85 g/cm³ · 1 000 MPa UTS · σ_endurance ≈ 450 MPa · Inserts de tige d'actionneur de genou et inserts structurels à couple élevé aux interfaces de couple mono-axial les plus élevées de la jambe
GCr15
7.80 g/cm³ · Dureté Rockwell C 62–65 · Sièges d'axe de pivot et surfaces d'appui du genou soumis à une charge de contact de roulement soutenue sur des millions de cycles de marche
PEEK
1.32 g/cm³ · 100 MPa UTS · Supports de guidage de câbles et entretoises d'isolation à l'intérieur du montant, là où l'isolation électrique et le faible frottement du contact du câble priment sur les exigences de résistance structurelle
Traitements de surface pour
Parties hanche genou cheville
Le choix du traitement de surface des composants de jambe est régi autant par l'impact de la fatigue sur les surfaces de chemin de charge que par la corrosion ou l'aspect esthétique — plusieurs traitements modifient activement le facteur de sécurité de fatigue aux endroits critiques du congé, pour le meilleur ou pour le pire s'ils ne sont pas coordonnés avec la géométrie sous-jacente.
Anodisation dure de type III — MIL-A-8625
Norme pour les composants structuraux de jambes en aluminium — HV 400+ protège les surfaces des alésages de pivot contre l'abrasion. Induit des contraintes résiduelles de compression (de -150 à -250 MPa) susceptibles d'améliorer la résistance à la fatigue des surfaces anodisées. Cependant, l'anodisation provoque l'apparition de fissures aux concentrations de contraintes supérieures à la limite d'endurance du matériau de base ; c'est pourquoi le raccordement du cordon de soudure doit être effectué avant le traitement.
Nickel chimique — MIL-C-26074
Protection anticorrosion obligatoire pour les coques de tibia, de cuisse et de pied en magnésium AZ91D. Surépaisseur de placage intégrée aux dimensions des pièces usinées ; dimensions des supports de plaque conformes à la valeur cible à ±0.003 mm près.
Passivation — ASTM A967
Obligatoire pour les brides de sortie 17-4PH H900 et les inserts de pièces en acier inoxydable pour hanche, genou et cheville — restauration de la couche passive d'oxyde de chrome pour une résistance maximale à la corrosion sans tolérance dimensionnelle.
Manteau en poudre
Protection cosmétique contre la corrosion et la décoloration des panneaux de coque des tibias et des cuisses dans les programmes de robots humanoïdes commerciaux — couleur assortie aux spécifications du fabricant d'équipement d'origine (OEM) pour tous les lots de production.
Grenaillage
L'induction de contraintes résiduelles de compression (Almen A 0.15–0.25 mm) aux racines des bras de la fourche de hanche, aux épaules des alésages du support de genou et aux racines des bossages du boîtier de cheville — augmente σ_endurance de 15 à 30 % à la surface grenaillée, convertissant un facteur de sécurité de fatigue de 1.33× à 1.55–1.73× là où la géométrie et la finition seules ne laissent pas de marge suffisante.
Revêtement DLC — 1–3 μm
Friction ultra-faible (μ 0.05–0.15) pour les surfaces de roulement des axes de pivot du genou et de la cheville — prolongeant la durée de vie de l'axe de pivot à plus de 10⁷ cycles d'articulation aux charges du cycle de marche.
Tous les traitements de surface des pièces de hanche, genou et cheville (anodisation dure, nickelage chimique, passivation, revêtement en poudre, grenaillage et DLC) sont appliqués en tenant compte des contraintes dimensionnelles et de fatigue liées à la géométrie sous-jacente. Les certificats de traitement, y compris les rapports Almen pour les lots grenaillés, sont inclus dans le dossier de documentation d'expédition de chaque programme.
Système de qualité IATF 16949 / AS9100D
composants de jambes de robot humanoïde
Un composant de jambe qui réussit le contrôle dimensionnel du premier article, mais qui présente un congé sous-dimensionné à la base d'un congé soumis à une charge, peut tout de même présenter une défaillance sur le terrain dans les deux ans. Le système qualité de CNCPioneer est basé sur les charges du cycle de marche, et non sur la seule conformité dimensionnelle statique.
Revue DFM avec mise en charge de la marche
L’adéquation structurelle sous l’impact du talon et en appui unipodal, la durée de vie en fatigue à tous les points de concentration des contraintes et l’empilement des tolérances cinématiques de la hanche au pied — examinées avant tout engagement d’usinage.
Vérification de la géométrie de la fatigue
Chaque rayon de congé de raccordement des composants critiques soumis à la fatigue est vérifié par comparateur optique ou par numérisation CMM : congés de raccordement à la base de la fourche de hanche, épaulements d’alésage du support de genou, bases des bossages du logement de cheville. Tout congé non conforme entraîne le rejet du composant avant traitement de surface.
Inspection des matériaux entrants
Contrôle de la composition par fluorescence X (SII XRF) pour chaque lot : 7075-T6, AZ91D, Ti-6Al-4V, 17-4PH H900. Contrôle de dureté pour les programmes 17-4PH. Traçabilité complète des lots : certificat de matériau et numéro de série du robot.
Vérification de la symétrie bilatérale
Les paires de composants gauche/droite sont mesurées par CMM pour la différence de dimension cinématique, équilibrées avec précision pour la différence de masse et appariées en ensembles bilatéraux correspondants avec des enregistrements différentiels dans la documentation d'expédition.
L'inspection finale
Machine de mesure tridimensionnelle Mitutoyo (±0.001 mm) : interfaces cinématiques, diamètres d’alésage, relations angulaires, planéité du capteur F/T. Comparateur optique : rayons de congé. Cartographie ultrasonique des parois : tubes de tibia et coques à parois minces. Balance de précision : masse et différentiel bilatéral.
Documentation
Certificats de conformité par composant, rapports CMM, enregistrements de vérification du rayon de congé, enregistrements différentiels de symétrie bilatérale, enregistrements de bilan massique, certifications de matériaux, PPAP niveau 3 pour les programmes de volume, FAIR selon AS9102 pour les programmes de défense.
Système de qualité IATF 16949 / AS9100D
DÉTAILS
L'usine de composants de jambes de robots humanoïdes de CNCPioneer, certifiée IATF 16949 et AS9100D, confirme sa conformité aux exigences de qualité exigées par les fabricants d'équipement d'origine (OEM) de robots humanoïdes et les développeurs de robots à pattes lors d'audits indépendants.
Documentation sur la géométrie de la fatigue
Les enregistrements de vérification du rayon de congé sont archivés par lot de composants pour chaque congé de chemin de charge sur les pièces critiques en matière de fatigue — la preuve dimensionnelle que le facteur de sécurité en fatigue prévu est atteint dans chaque composant livré, et pas seulement dans celui mesuré sur le premier article.
- Vérification à 100 % du congé, pièces critiques en fatigue
- Enregistrements du comparateur optique
- Archivé par lot de composants
Vérification de la symétrie bilatérale
Paires de composants de jambe gauche/droite vérifiées par CMM pour la différence de dimension cinématique et équilibrées avec précision pour la différence de masse — expédiées sous forme d'ensembles appariés avec des enregistrements de symétrie documentés pour l'initialisation du contrôleur du corps entier.
- Différence de distance entre les centres ≤ 0.005 mm
- Différence de masse ≤ 0.5 g
- Enregistrements différentiels par paire
Traçabilité des matériaux et Cpk ≥ 1.67
Traçabilité complète des matériaux, du numéro de coulée du certificat d'usine jusqu'à l'expédition du composant fini. Qualification PPAP niveau 3 avec Cpk ≥ 1.67 pour la coaxialité de l'alésage de la fourche de hanche, l'entraxe du support de genou et la planéité du capteur F/T pour les programmes de production en série.
- Vérification de l'alliage par XRF pour chaque commande
- Cpk ≥ 1.67 sur les caractéristiques clés
- PPAP niveau 3 pour les programmes de volume
Qualification PPAP niveau 3 et chaîne d'approvisionnement en volume
Qualification PPAP de niveau 3 pour les chaînes d'approvisionnement OEM d'actionneurs de robots : dossiers de conception, flux de processus (y compris la documentation de la séquence de configuration unique), PFMEA (couvrant la dérive du diamètre d'usure de l'outil, l'élimination du re-manchonnage, les modes de défaillance de la distorsion des parois minces).
- Fournisseur OEM de niveau PPAP 3 pour actionneurs de robots
- Cpk ≥ 1.67 sur le diamètre du tourillon / l'alésage / la concentricité
- Mesure et répétition de l'instrument MSA avec micro laser et manomètre pneumatique
FAQ sur les composants des jambes de robots humanoïdes
Questions fréquentes des fabricants de robots humanoïdes, des développeurs de robots à pattes et des instituts de recherche concernant l'ingénierie de la charge de marche, la vérification des congés de fatigue et le programme de symétrie bilatérale de CNCPioneer.
Quatre phases distinctes, chacune sollicitant des composantes différentes. L'attaque du talon (0 à 2 % du cycle) représente l'événement de charge instantanée le plus important : une force de réaction au sol verticale maximale de 1.3 à 1.8 fois le poids corporel est atteinte en seulement 10 à 20 ms, transmise par la cheville, le tibia et le genou jusqu'à la hanche, à laquelle s'ajoute un moment de dorsiflexion de 40 à 80 Nm au niveau de la cheville. L'appui unipodal (10 à 50 %) est la phase la plus longue : l'articulation de la hanche supporte 0.8 à 1.0 fois le poids corporel, avec un moment d'abduction de 100 à 250 Nm au niveau de la fourche iliaque, soit le moment continu le plus élevé au niveau de la jambe. La propulsion (50 à 65 %) génère un couple de flexion plantaire de la cheville de 80 à 200 Nm, le couple mono-articulaire le plus élevé du cycle de marche. La phase d'oscillation (65 à 100 %) ne génère aucune réaction au sol, mais impose des couples d'inertie au niveau de la hanche et du genou dus à l'inversion rapide de la vitesse de la jambe, deux fois par cycle. L'analyse DFM de CNCPioneer compare les quatre phases à la géométrie de chaque composant avant l'usinage.
Le rayon de congé est le paramètre géométrique ayant le plus d'influence sur la durée de vie en fatigue. Pourtant, il est souvent relégué au rang de simple note sur le dessin plutôt que d'élément de contrôle principal. Pour un épaulement de fourche de hanche de 8 mm sous un moment d'abduction de 200 Nm, un congé de 1.0 mm (R10 mm) induit une concentration de contraintes Kt ≈ 3.7 et une contrainte alternée ≈ 185 MPa dans l'alliage 7075-T6, valeurs supérieures à la limite d'endurance d'environ 160 MPa. Cela signifie une rupture par fatigue avant 10⁷ cycles (environ 3 × 1.0⁶). En augmentant le rayon à 3.0 mm (R3.0 mm), Kt chute à environ 2.3 et la contrainte à environ 115 MPa, valeurs inférieures à la limite d'endurance, ce qui confère une durée de vie en fatigue pratiquement illimitée sous cette charge. Un congé usiné avec un rayon inférieur de 10 mm (R2.0 mm au lieu de R3,0 mm) passe encore un contrôle visuel superficiel, mais sa durée de vie en fatigue est réduite à environ 2 × 10⁷ cycles, limite pour un objectif de 5 ans. CNCPioneer vérifie chaque congé critique en matière de fatigue à ±0.05 mm près par comparateur optique, afin que le facteur de sécurité prévu soit bien celui appliqué lors de la livraison.
Trois effets mesurables. Déviation latérale de la marche : une asymétrie de 0.010 mm dans la distance entre les centres des supports de genou des jambes gauche et droite induit des longueurs de tibia effectives différentes. Par conséquent, des trajectoires articulaires identiques placent les deux pieds dans des positions antérieures différentes à chaque pas. Sur plus de 1 000 pas, cela représente environ 10 mm de déviation latérale, entraînant une perte d’efficacité de marche de 3 à 5 % pour la correction. Asymétrie bilatérale du couple : une différence de masse de 10 g entre les tubes des tibias gauche et droit décale la fréquence du balancement pendulaire des deux jambes d’environ 0.15 %, ce qui induit des couples de hanche asymétriques pour une synchronisation symétrique des pas. Asymétrie bilatérale de la souplesse de la posture : une différence de planéité de la plateforme du capteur F/T entre les pieds produit des forces de réaction au sol mesurées différentes pour un contact réel identique. Le contrôleur d’équilibre réagit donc de manière asymétrique à une posture symétrique, ce qui se manifeste par un balancement latéral du corps. Le programme bilatéral de CNCPioneer maintient la différence de distance centrale à ≤0.005 mm, la différence de masse à ≤0.5 g et la différence de planéité F/T à ≤0.003 mm entre les paires appariées.
Quatre modes de défaillance récurrents. Fissuration par fatigue du bras de la fourche de hanche au niveau du congé de raccordement, due à un congé usiné en deçà des spécifications, ou correctement usiné mais sous-dimensionné par l'analyse initiale de la charge de marche — prévenue par un rayon minimal spécifié par le DFM et une vérification par comparateur optique de ±0.05 mm, avec grenaillage en option. Flambement du tube de tibia côté genou lors de l'impact du talon, dû à une paroi plus mince que prévu ou à une concentration de contraintes internes dans la zone de charge principale — prévenu par une spécification DFM d'épaisseur minimale, une vérification ultrasonique en cours de fabrication et une règle de conception interdisant les éléments usinés à moins de 30 mm des faces d'extrémité du genou et de la cheville. Fracture du bossage du boîtier de cheville au point d'entrée de la charge lors de l'impact du talon — prévenue par la spécification et la vérification du congé à la base du bossage, une épaisseur minimale de paroi de 5 mm et une option de mise à niveau en Ti-6Al-4V pour les programmes à charge utile maximale. Fissuration par fatigue du cadre de la semelle du pied dans la zone de flexion de l'avant-pied sous des charges de propulsion répétées — prévenue par la spécification du congé, un état de surface Ra de 0.8 µm et la vérification de l'épaisseur minimale de paroi à la transition. Ces quatre points sont abordés dans l'analyse DFM standard de CNCPioneer et ne sont pas découverts après le déploiement sur le terrain.
L'aluminium 7075-T6 (σ_endurance ≈ 160 MPa) convient à la plupart des programmes de jambes humanoïdes standard à des vitesses de marche commerciales ; la géométrie de la fourche de hanche, conçue à cet effet, maintient la contrainte de flexion en dessous de 120 MPa, soit un facteur de sécurité de 1.33 à 10⁷ cycles. Le titane Ti-6Al-4V (σ_endurance ≈ 500 MPa, 3.1 fois supérieur) devient nécessaire lorsque le moment d'abduction de la hanche nominal dépasse environ 250 Nm, car cela pousse la contrainte du bras de fourche en 7075-T6 au-dessus de 130 MPa et réduit la marge de fatigue en deçà de la valeur cible. Le magnésium AZ91D privilégie la densité la plus faible disponible au détriment de la marge de fatigue (σ_endurance ≈ 70 MPa), ce qui convient aux coques distales du tibia et aux panneaux de pied où l'inertie de la phase oscillante est plus importante que la marge de résistance à la fatigue. Les aciers 17-4PH H900 et 42CrMo4 sont utilisés pour les interfaces compactes et soumises à de fortes contraintes, telles que les brides de sortie et les inserts d'arbre d'actionneur, où le rapport rigidité/poids à section réduite est primordial. L'analyse DFM de CNCPioneer effectue le calcul de fatigue composant par composant, au lieu d'utiliser un seul matériau pour l'ensemble de la jambe.
Prototype : support de pivot de genou (5 à 7 jours ouvrables) ; boîtier de hanche à 3 degrés de liberté (5 axes) (10 à 14 jours) ; boîtier différentiel de cheville à 2 degrés de liberté (alésage composé 5 axes) (9 à 14 jours) ; cadre de semelle avec plateforme de capteur F/T (5 à 7 jours) ; kit complet pour une jambe (18 à 25 jours) ; kit bilatéral complet avec vérification de symétrie (22 à 30 jours). La production pilote (25 à 100 jeux bilatéraux) dure de 5 à 7 semaines par lot, appariement de symétrie inclus. La qualification PPAP de niveau 3 prend de 6 à 8 semaines à compter de la réception des données pilotes. La production en série est expédiée par lots mensuels de 2 à 3 semaines. La capacité annuelle est de plus de 50 000 jeux bilatéraux pour les programmes hanche/cheville 5 axes et de plus de 200 000 pour les programmes de supports de genou et de tubes tibiaux. À titre indicatif, un support de pivot de genou coûtant 145 $ au prix du prototype américain coûte 85 $ au prototype CNCPioneer et 32 à 38 $ pour un volume bilatéral annuel de 5 000 unités — sur les 50 à 80 numéros de pièces uniques d’une jambe, soit des économies d’environ 2 000 à 4 500 $ par ensemble bilatéral par rapport à l’approvisionnement national américain.
Demandez un devis pour les composants de jambes de robot humanoïde
Téléchargez vos dessins de composants de jambes de robot humanoïde, vos modèles d'assemblage ou votre nomenclature de jambes et recevez une analyse DFM gratuite de la charge de marche et un devis compétitif sous 24 heures — couvrant l'adéquation structurelle de l'impact du talon, la durée de vie en fatigue aux emplacements critiques des congés, l'empilement des tolérances cinématiques de la hanche au pied, la spécification de symétrie bilatérale et le prix complet du prototype à la production en série.