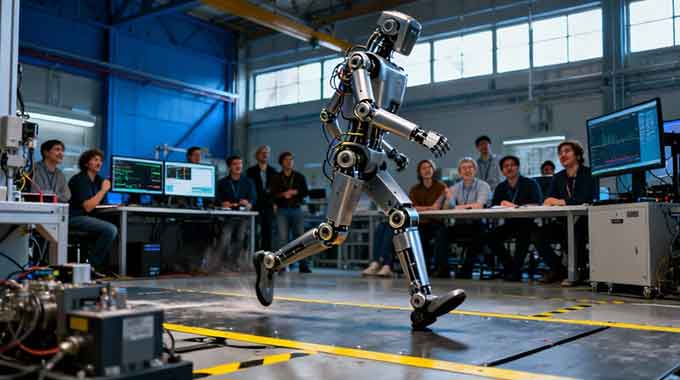
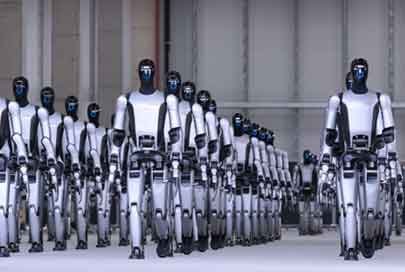
우리는 로봇 공학 역사상 놀라운 순간을 살고 있습니다. 불과 몇 년 만에 휴머노이드 로봇은 공상 과학 소설에서 벗어나 공장과 연구실에 등장했습니다. 보스턴 다이내믹스의 아틀라스는 공중제비를 하고, 테슬라의 옵티머스는 빨래를 개고, 유니트리의 H1은 초속 4미터에 가까운 속도로 달립니다. 한때 수십억 달러 규모의 프로젝트가 필요했던 일들이 이제는 소규모 팀과 헌신적인 개인들의 노력으로도 가능해졌으며, 이러한 기회는 지금 활짝 열려 있습니다.
그렇다면 왜 하필 인간형일까요? 그 답은 우리가 이미 만들어 놓은 세상에 있습니다. 계단, 문 손잡이, 도구, 차량, 작업 공간 등 모든 것이 우리와 같은 신체 형태에 맞춰 설계되었습니다. 인간형 로봇은 세상을 자신에게 맞게 바꿀 필요가 없습니다. 드릴 프레스를 조작하고, 사다리를 오르고, 자동차 좌석에 앉고, 좁은 복도를 이동할 수 있습니다. 이러한 다재다능함은 바퀴 달린 로봇이나 고정형 로봇이 따라할 수 없는 장점입니다.
엔지니어와 메이커에게 있어, 휴머노이드 로봇을 처음부터 제작하는 것은 대학 로봇 연구실을 제외하고 가장 완벽한 기술 교육입니다. 기계 설계, 운동학, 전자 장치 통합, 임베디드 프로그래밍, 제어 이론, 센서 융합 등 모든 것을 하나의 프로젝트 안에서 동시에 익혀야 합니다. 실제적인 문제에 직면하고, 즉각적인 피드백을 받을 수 있으며, 로봇이 첫걸음을 내딛는 순간의 만족감은 그 무엇과도 비교할 수 없습니다.
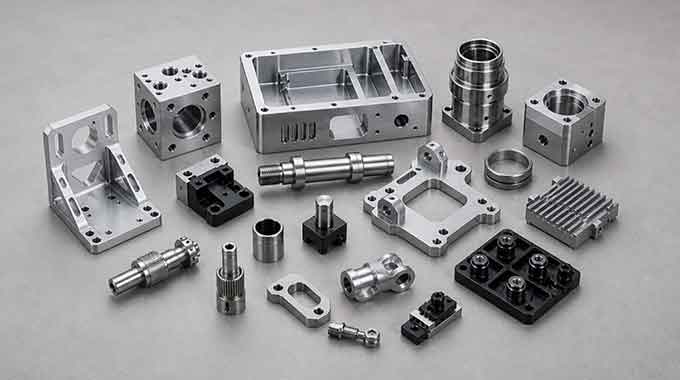
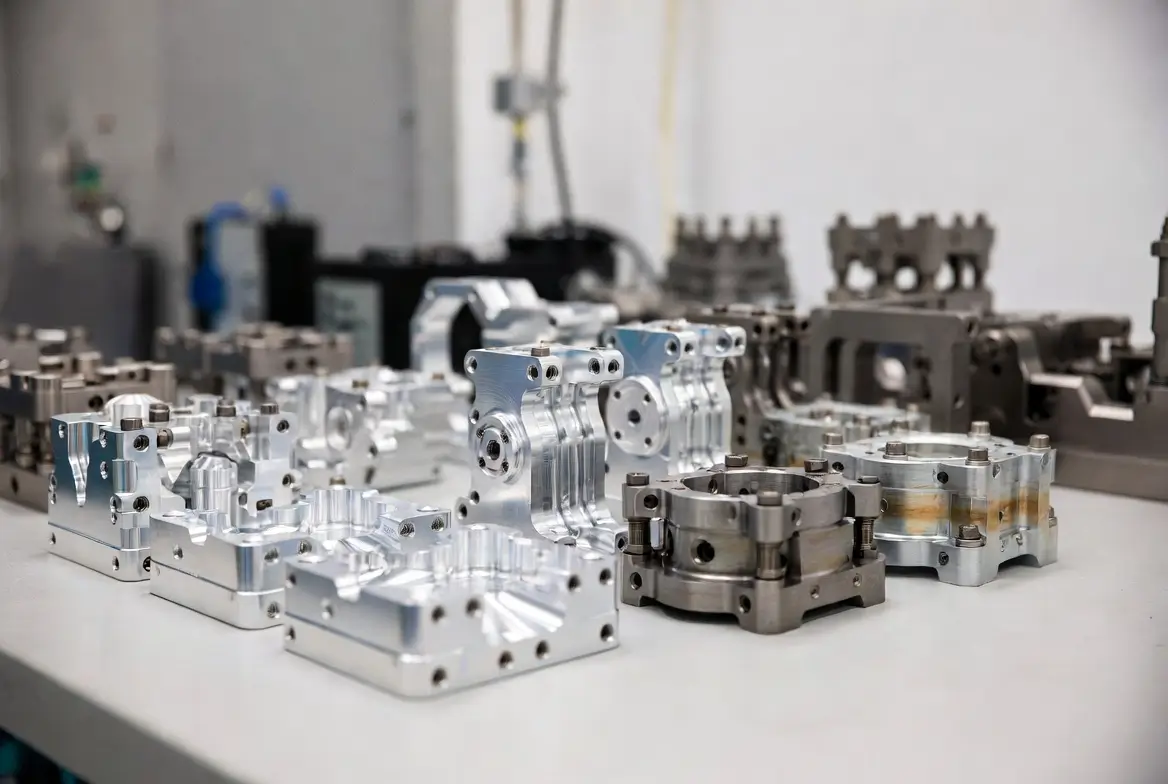
이 가이드는 CNC 가공 능력을 갖춘 제작자를 위해 특별히 작성되었습니다. 이는 상당한 이점입니다. 대부분의 취미용 휴머노이드 로봇 프로젝트는 3D 프린팅 부품에 의존하는데, 이는 관절 정밀도, 하중 지지력, 그리고 장기적인 내구성에 제약을 줍니다. CNC 기계를 사용하면 베어링 정밀도가 마이크론 단위로 측정되는 알루미늄 관절 하우징을 제작하고, 사이클로이드 기어박스를 직접 가공하여 수만 달러에 달하는 상용 로봇 플랫폼에 버금가는 기계적 품질을 갖춘 로봇을 만들 수 있습니다.
이건 주말에 끝낼 수 있는 프로젝트가 아닙니다. 제대로 된 휴머노이드 로봇을 만들려면 설계, 가공, 배선, 프로그래밍, 그리고 반복적인 테스트에 몇 달이 걸립니다. 하지만 이 가이드는 첫 설계 결정부터 첫 보행까지 모든 단계를 깊이 있고 구체적으로 안내하여 여러분이 실제로 목표를 달성할 수 있도록 도와줄 것입니다.
우리 함께 특별한 것을 만들어 봅시다.
시작하기 전에 복잡성을 이해하세요
부품 하나를 구매하거나 설계하기 전에 명확한 사고방식이 필요합니다. 휴머노이드 로봇은 세 가지 이유가 복합적으로 작용하여 어렵습니다.
기계 : 두 발로 걷는 것은 바퀴 달린 로봇이 결코 겪지 않는 정교한 균형 제어 능력을 요구합니다.
전기 : 수십 개의 관절이 동시에 발사되는 상황에서 전류 관리와 신호 간섭은 심각한 문제입니다.
소프트웨어: 정적 안정성 → 준정적 운동 → 실시간 동적 평형 — 각 단계는 그 자체로 하나의 공학 분야입니다.
초보자를 위한 현실적인 목표 설정 단계:
상
목표
마일스톤 운동
1단계
정적 안정성
넘어지지 않고 서서 팔을 움직이고 고개를 돌려보세요.
2단계
준정적 운동
무게 이동, 한쪽 다리 지지
3단계
다이내믹 워킹
연속 스텝 - 가장 어려운 동작, 마지막에 공략
⚠️ 대부분의 초보 휴머노이드 프로젝트는 제작자들이 걷기 기능만 목표로 삼고 1단계와 2단계를 완전히 건너뛰기 때문에 실패합니다.
설계 계획: 모든 것을 먼저 서류상으로 정리하기
2.1 규모는 모든 후속 결정에 영향을 미칩니다
규모
높이
장점
단점
작은
약 30 ~ 40 cm
저렴한 비용, 낮은 토크 요구량, 안전한 테스트
제한적인 시각적 영향
중급
약 50 ~ 80 cm
역량과 관리 용이성의 균형을 맞춥니다.
중형 모터가 필요합니다
큰
>100cm
인간적인 규모, 인상적인 결과
높은 토크 요구량, 고가, 추락 시 위험함
CNC 가공 권장 사항: 중간 크기부터 시작하세요. 부품 크기가 충분히 커서 가공 정밀도가 진정한 장점이 되지만, 무게가 감당할 수 없을 정도로 커지지는 않습니다.
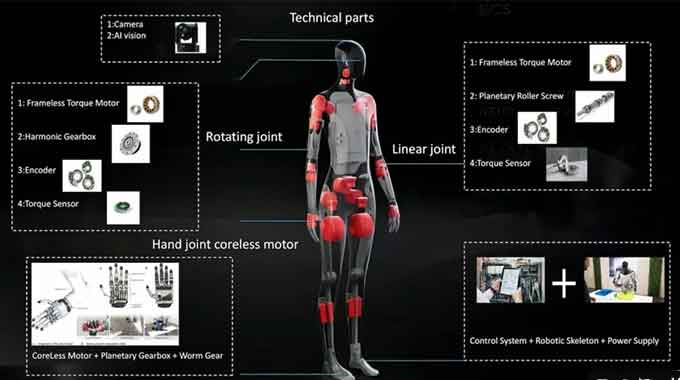
2.2 자유도 — 절단 작업을 시작하기 전에 먼저 정의하십시오
이것이 전체 기계 설계의 뼈대입니다. 부품 하나라도 가공하기 전에 이 뼈대를 확정하십시오.
Head:           2 DOF  →  pan (yaw) + tilt (pitch)
Neck:           1 DOF  →  optional forward lean

Each arm:       7 DOF
  Shoulder:     3 DOF  (flexion / abduction / internal rotation)
  Elbow:        1 DOF  (flexion/extension)
  Wrist:        2 DOF  (flexion / radial-ulnar deviation)
  Forearm:      1 DOF  (pronation/supination)

Torso:          2 DOF  →  forward bend + lateral bend

Each leg:       6 DOF
  Hip:          3 DOF  (flexion / abduction / rotation)
  Knee:         1 DOF  (flexion/extension)
  Ankle:        2 DOF  (plantar-dorsiflexion / inversion-eversion)

Total:          ~30 DOF  (beginner version can trim to 16–20 DOF)
💡 자유도(DOF)를 하나 추가할 때마다 모터, 변속기, 엔코더가 하나씩 더 필요하고, 제어 코드도 수백 줄 더 늘어나게 됩니다. 불필요한 자유도를 줄이는 것은 기본적인 엔지니어링 기술이지, 타협이 아닙니다.
2.3 예산 배정
예산이 중간에 부족해지는 일이 없도록, 미리 카테고리별로 예산을 배분하세요.
카테고리
배당
노트
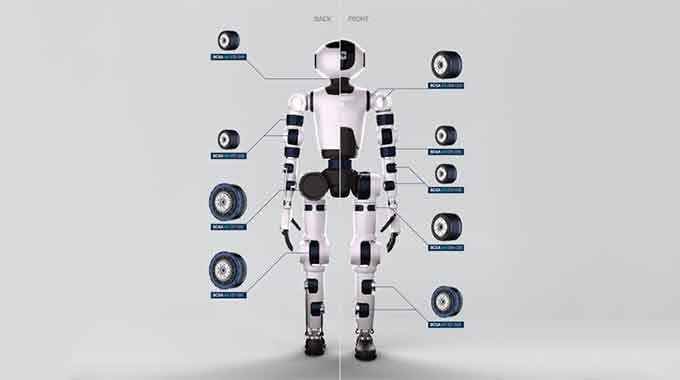
서보/구동 모터
40%
가장 큰 단일 비용
구조 재료 (CNC 가공용 재료)
20%
알루미늄, 베어링, 패스너
전자 장치 및 제어 장치
15%
MCU, 드라이버 보드, 센서
전원 시스템
15%
배터리 팩, BMS, DC-DC 컨버터
공구, 소모품, 예비 부품
10%
엔드밀 마모, 테스트 조각
일반적인 휴머노이드 로봇은 크기와 기능에 따라 500달러에서 2,000달러 정도 입니다. 예산 초과는 항상 발생하므로 이를 감안하고 계획을 세우세요.
부품 선정: 모터 및 재료
3.1 서보 모터 선택 - 가장 중요한 결정
아날로그 서보보다 디지털 서보가 항상 더 좋습니다. 더 높은 정밀도, 더 강력한 위치 유지력, 더 풍부한 피드백을 제공합니다.
토크 계산 공식:
Required torque = Load mass × Gravity × Moment arm × Safety factor (1.5–2.0×)
Units: kg × 9.8 m/s² × m = N·m
Convert: 1 N·m ≈ 10.2 kg·cm
관절 토크 요구 사항(30~40cm 로봇):
관절
필요한 토크
이유
들장미의 열매
15–25 kg·cm
한 발로 서 있을 때 몸 전체의 무게를 지탱합니다.
무릎
15–20 kg·cm
굽힘 시 높은 하중
발목
10–15 kg·cm
균형 조정에 필수적
어깨
5–10 kg·cm
팔은 비교적 가볍습니다.
팔꿈치/손목
3–8 kg·cm
낮은 엔드 이펙터 부하
머리
3–5 kg·cm
머리 질량은 작습니다.
⚠️ 용량이 작은 서보 모터는 과열되거나, 부하 시 드리프트 현상이 발생하거나, 동작을 완료하지 못할 수 있습니다. 확실하지 않을 경우, 한 단계 더 큰 용량의 서보 모터를 사용하십시오.
구동 시스템 비교:
접근
예시 제품
장점
단점
스마트 버스 서보
다이나믹셀 MX-64, XH540
플러그 앤 플레이 방식, 내장형 인코더 피드백
고급 레벨
BLDC + 유성 기어박스
T-모터 + 기어박스
높은 토크 밀도
외부 드라이버가 필요합니다
BLDC + 사이클로이드 드라이브
자체 가공
높은 비율, 백래시 없음
정밀 CNC 가공이 필요합니다
중공 코어 + 하모닉 드라이브
산업용 등급
초정밀
매우 높은 비용
3.2 구조 재료 — CNC 기술이 빛을 발하는 분야
알루미늄 합금 비교:
필터 등급
인장 강도
가공성
지원 기기
노트
6061 - T6
310 MPa의
★ ★ ★ ★ ★
대부분의 구조 부품
첫 번째 선택 - 최고의 가성비
7075 - T6
572 MPa의
★★★ ☆☆
관절에 가해지는 스트레스가 높은 부위(고관절, 무릎)
튼튼하지만 가공하기는 더 어렵습니다.
2024 - T3
483 MPa의
★★★★ ☆
피로에 취약한 부위
항공우주 등급, 피로 저항성
CNC 가공 주요 매개변수:
최소 벽 두께: 비구조용은 2mm, 하중 지지용은 3mm
베어링 내경 공차: H7 적합 — 예: ø22 H7 = +0 / +0.021mm
나사 구멍: 알루미늄 M3/M4 나사산 가공 시 헬리코일(Helicoil) 인서트를 사용하십시오. 나사산 마모를 방지합니다.
표면 처리 : 경질 양극 산화 처리(3형) — 접합면의 내마모성을 획기적으로 향상시킵니다.
체중 감소 : 포켓 밀링은 강력한 재료 제거를 통해 강성을 유지하면서 부품 무게를 30~50% 줄일 수 있습니다.
제작에 사용된 기타 재료:
자재
어플리케이션
방법
탄소 섬유 튜브
상/하단 암 링크
스톡 튜브와 CNC 가공 알루미늄 엔드 피팅을 구매하세요.
스테인레스 스틸 (304)
핀, 샤프트
선삭 - 충분한 경도
황동
소형 부싱, 나사산 인서트
회전 — 자체 윤활 특성
델린 (POM)
소형 풀리, 케이블 가이드
CNC 가공 가능 - 경량, 마찰 최소화
기계 설비 제작 (CNC 중심)
4.1 빌드 순서
Torso frame → Single leg (validate first) → Both legs → Both arms → Head/neck → Full integration
모든 것을 설계한 다음 모든 것을 만들지 마십시오. 한쪽 다리부터 만들어서 작동시켜 보고 문제점을 찾아내십시오. 이것이 진정한 발전을 이루는 가장 빠른 길입니다.
4.2 몸통 가공
몸통은 다른 모든 것의 기준점이 되므로 반드시 단단해야 합니다.
사용하십시오 상자 또는 프레임 구조 내부 공간에는 케이블이 정리되고, 배터리가 수납되며, 제어 보드가 장착됩니다.
다리 부착면이 필요합니다 평행도 및 수직도 ≤ 0.1mm — 두 다리 장착면이 평행하지 않으면 로봇은 항상 기울어집니다.
디자인 탈착식 측면 패널 디버깅 중 내부 전자 장치에 접근하기 위해
4.3 다리 관절 가공 - 최고 수준의 정밀도 요구 사항
공동 디자인 컨셉:
Motor output shaft → Reduction mechanism → Cross-roller / deep groove bearing → Link arm
CNC 가공 시 관절 부위 허용 오차:
제품 특장점
요구 사항
업데이트가 중요한 이유
베어링 내경 원형도
≤0.01mm
베어링 설치 품질은 제품 수명에 직접적인 영향을 미칩니다.
관절 축 정렬
≤0.05mm
정렬 불량은 걸림 및 모터 과부하를 유발합니다.
축과 보어의 맞춤
H7/p6 간섭
베어링 외륜의 회전을 방지합니다.
핀 조인트 맞춤
H7/h6 클리어런스
헐거움 없이 회전이 가능합니다.
무릎-발목 축 평행성
≤0.02mm
깔끔한 다리 스윙을 위해서는 두 축이 평행해야 합니다.
권장 베어링 선택 (ø20–30mm 조인트):
깊은 홈 볼 베어링: 6004/6005 — 경하중, 팔에 적합
크로스 롤러 베어링: RV 시리즈 - 높은 강성, 고관절에 이상적
박형 베어링: 61800 시리즈 — 축 방향 공간이 협소한 경우
4.4 사이클로이드 드라이브 — 고급 CNC 과제
가공 능력이 뛰어나다면 자체 제작한 사이클로이드형 감속기는 백래시가 전혀 없고 토크 밀도가 매우 높습니다.
중요 매개변수:
사이클로이드 기어 톱니 프로파일 정확도: 프로파일 오차 ≤ 0.02mm
이심률: e = 1–3mm (로봇 크기가 작을수록 값이 작아짐)
감속비 : 일반적으로 1:11에서 1:87 사이입니다.
핀휠 구멍: 원형도 ≤ 0.01mm, 위치 공차 ≤ 0.015mm
이러한 공차는 우수한 머시닝 센터에서 충분히 달성 가능하지만, 공구, 스핀들 속도 및 이송 속도를 엄격하게 제어해야 합니다. 날카로운 초경 엔드밀을 사용하고 모든 중요 형상에 대해 별도의 마무리 가공을 수행하십시오.
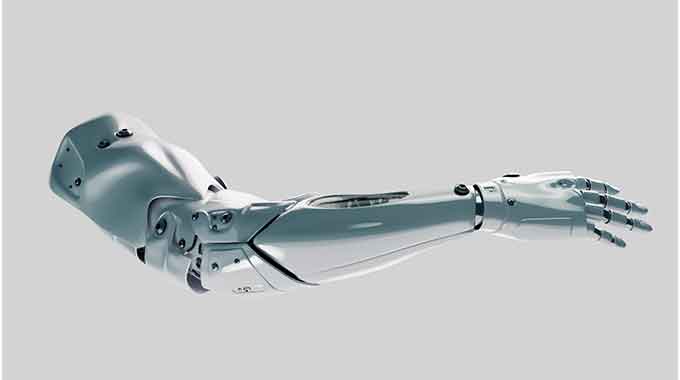
4.5 팔과 머리
무기:
팔은 몸무게를 지탱하지 않습니다. 탄소 섬유 튜브 + 알루미늄 끝단 부속품 질량을 최소화하기 위해
CNC 가공으로 최종 부속품 가공: 모터 마운트 플랜지 + 베어링 하우징 + 나사 구멍
머신 통합 케이블 라우팅 채널 연결 암을 통해 케이블이 관절에 끼이는 것을 방지합니다.
머리:
심도 카메라(Intel RealSense), 초음파 센서 또는 RGB 카메라를 장착하십시오.
센서 배치 시 시야 확보를 최우선으로 고려해야 합니다. 정상적인 작동 자세에서 어깨와 몸통이 시야를 가리지 않도록 해야 합니다.
넥 케이블 정리 시 ±90° 회전 범위 전체에 걸쳐 충분한 여유를 두십시오. 여유가 부족하면 몇 시간 작동 내에 케이블이 끊어질 수 있습니다.
4.6 최종 조립 전에 모든 부품을 가조립하십시오
모든 부품은 영구적으로 고정하기 전에 시험 장착 및 검증을 거쳐야 합니다.
조립 전 점검 목록:
모든 관절은 기계적 간섭 없이 완전한 가동 범위를 확보합니다.
모든 케이블은 어느 위치에서도 과도한 장력 없이 최종 지점에 도달합니다.
베어링이 정확하게 장착되어 기울어짐이나 회전 시 소음이 없습니다.
모든 나사식 체결 부품에는 중간 강도의 나사 고정제(록타이트 243)를 사용해야 합니다. 나사 고정제를 사용하지 않으면 진동으로 인해 모든 부품이 풀릴 수 있습니다.
전자 통합
5.1 배선 작업 전에 배선도를 먼저 그리세요
어떤 것도 연결하기 전에 다음 사항을 포함하는 완전한 전기 회로도 를 작성하십시오.
모든 전력 경로: 배터리 → BMS → DC-DC 컨버터 → 부하
모든 신호 경로: 컨트롤러 → 모터 드라이버 → 모터
모든 센서 인터페이스
전선 굵기 선택:
전류 범위
권장 게이지
어플리케이션
1A 미만
28 AWG
신호선, 센서
1~3A
24 AWG
개별 서보 연결
3~8A
20 AWG
단축 모터 드라이브
> 8A
16–18AWG
주 전력 분배 버스
5.2 전원 아키텍처
가장 중요한 원칙: 논리 회로 전원과 모터 전원을 완전히 분리하십시오.
LiPo Battery Pack (24V main bus)
├── DC-DC Buck → 5V / 3A → MCU, sensors (independently regulated)
├── DC-DC Buck → 12V → cooling fans, auxiliary loads
└── Direct → Motor driver boards (high-current motor path)

Single-point ground tie between logic and power grounds at the source
왜 분리해야 할까요? 모터 시동 시 큰 전류 스파이크가 발생하여 공유 전원 라인에 순간적인 전압 강하가 생깁니다. 이로 인해 마이크로컨트롤러가 재설정되고 작동 중에 센서 판독값이 손상될 수 있습니다.
커패시터 필터링: 서보 전원 레일 양단에 1000~4700μF의 전해 커패시터를 추가하여 전류 과도 현상을 흡수하십시오.
struct Pose {
  int angles[20];  // Angles for all 20 joints
};

void moveToPose(Pose target, int duration_ms) {
  // Incrementally step each joint toward target
  // over duration_ms milliseconds
}
3단계: 정적 보행 로직
① Shift center of mass over left leg (left leg becomes support)
② Lift right leg (right foot clears ground)
③ Swing right leg forward and plant foot
④ Shift center of mass over right leg
⑤ Lift left leg — repeat cycle
4단계: IMU 피드백 밸런스 보정
CPP
float pitch = imu.getPitch();
if (abs(pitch) > TILT_THRESHOLD) {
  int correction = (int)(pitch * Kp);
  ankleServo.write(ankleServo.read() + correction);
}
테스트 및 반복
7.1 테스트 순서 — 단계를 절대 건너뛰지 마십시오
Static stand (power OFF) → Static stand (power ON) → Single joint motion
→ Compound poses → Weight shifting → Single foot lift → One step → Continuous walking
전원 차단 상태에서의 정지 지지 테스트: 모터가 꺼진 상태에서 로봇이 넘어지면 기계적인 무게중심 문제입니다. 소프트웨어로는 이 문제를 해결할 수 없습니다. 먼저 기계적인 부분을 수리해야 합니다.
7.2 비디오 분석
모든 테스트 세션을 예외 없이 기록하세요.
0.25배속으로 검토하여 균형 손실이 시작되는 지점을 정확히 찾으십시오.
성공과 실패 시도를 비교해 보세요. 차이는 종종 무게중심의 이동이 수 밀리미터, 타이밍 오차가 수 밀리초에 불과합니다.
7.3 효과적인 반복이란 무엇인가
한 번에 하나의 문제만 해결하고 , 재테스트를 통해 해결 방법이 효과가 있는지 확인한 후 다음 문제로 넘어가세요. 당연한 말처럼 들리지만, 실제로 이렇게 하는 사람은 거의 없습니다. 본능적으로 모든 문제를 한꺼번에 해결하려 들기 때문인데, 이렇게 하면 어떤 해결책이 효과가 있었는지 알 수 없습니다. 체계적인 단일 변수 테스트는 측정 가능한 누적적인 발전을 가져옵니다.
일반적인 문제 및 해결책
징후
근본 원인
수정
모터 과열
토크 부족 / 기계적 결합
모터 업그레이드 / 관절 가동성 점검
로봇은 항상 한쪽으로 기울어져 있습니다.
무게중심이 중심선에서 벗어나 있음
배터리 위치 조정 / 균형추 추가
서보 지터 및 불안정성
부하 시 전압 강하
전선 굵기를 늘리거나 필터 콘덴서를 추가하세요.
조인트 백래시(유격)
전송 플레이
하모닉/사이클로이드 구동/예압 베어링으로 전환
움직임 중에 컨트롤러가 재설정됩니다
공용 전원 공급 장치에서 발생하는 모터 소음
로직과 모터 전원이 완전히 분리되어 있습니다.
접합부에서 절단된 전선
연결 부위의 케이블 여유 공간이 부족함
배선 채널을 재설계하고 보호 도관을 추가하세요.
확장 로드맵
기본 로봇이 안정화되면:
Voice control       →  Speech recognition (XMOS / Google Coral) + command parsing
Computer vision     →  Object detection (YOLOv8 on Jetson) + manipulation targeting
Wireless telemetry  →  WiFi / Bluetooth + real-time data dashboard
Advanced motion     →  Full IK solver + real-time trajectory planning
ML gait learning    →  Reinforcement learning (MuJoCo sim → real hardware transfer)
요약 — CNC의 장점
CNC 기계 가공 전문가로서 휴머노이드 로봇 분야에 진출하는 당신은 대부분의 제작자들이 갖지 못한 세 가지 장점을 가지고 있습니다.
1. 3D 프린팅을 훨씬 뛰어넘는 정밀도 → 베어링 장착이 정확하고, 움직임이 부드러우며, 마모 수명이 길다
2. 직접 감속기를 제작할 수 있습니다 → 상용 제품보다 훨씬 저렴한 비용으로 사이클로이드식 또는 유성 기어박스를 직접 제작할 수 있습니다
3. 소재 선택의 자유도 극대화 → 6061 알루미늄은 PLA보다 5~10배 강하며 하중과 열 모두에서 치수 안정성이 뛰어납니다.
먼저 다리 하나만 만들어 보세요. 그 다리를 움직여보고, 운동학, 관절 공차, 토크 여유 등을 검증한 다음 두 번째 다리를 만드세요. 이것이 작동하는 로봇을 만드는 가장 빠른 방법이며, 문제가 시스템 전체로 확산되기 전에 발견하는 가장 빠른 방법입니다.
라이언 왕은 CNC 파이오니어의 CNC 가공 전문가로, CNC 프로그래머, 공정 엔지니어, 수석 가공 기술자 및 정밀 제조 전문가로서 15년 이상의 실무 경험을 보유하고 있습니다. 그는 항공우주, 자동차, 의료 및 전자 분야의 기업들이 마이크론 수준의 정밀도를 달성하고 시제품에서 대량 생산으로 규모를 확장할 수 있도록 지원해 왔습니다. 또한, 라이언은 고급 CNC 기술, 특히 5축 가공 및 까다로운 소재 가공 분야에서 풍부한 경험을 가진 강사이기도 합니다.