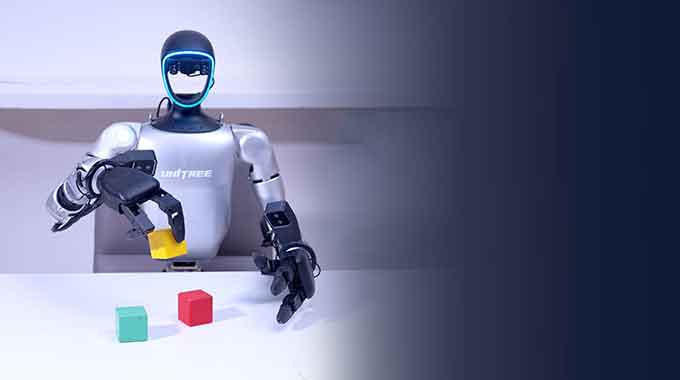
오늘날 어느 로봇 공학 연구실에 들어가 봐도 똑같은 역설을 목격하게 될 것입니다. 달리고, 점프하고, 공중제비까지 할 수 있는 인간형 로봇이 펜 하나 집는 데는 어려움을 겪는 모습 말입니다.
다리 움직임은 이제 거의 해결된 문제입니다. 보스턴 다이내믹스는 20년 동안 이족 보행 기술을 개발했고, 유니트리는 2만 달러 미만의 가격으로 그 기술을 시장에 선보였습니다. 이제 사족 보행과 이족 보행 기술은 기성품으로 구입할 수 있게 되었습니다.
손은 그렇지 않습니다. 방에 걸어 들어갈 수 있는 로봇과 실제로 그곳에 도착해서 유용한 작업을 수행할 수 있는 로봇 사이의 간극이 바로 이번 10년의 가장 중요한 공학적 과제입니다.
인간의 손이 아침에 하는 일들을 생각해 보세요. 셔츠 단추를 채우고, 달걀을 깨고, 키보드를 두드리고, 자동차 문을 열고, 커피잔을 찌그러뜨리지 않고 잡습니다. 각각의 동작은 서로 다른 접촉 형상, 서로 다른 힘의 분포, 그리고 수십 개의 힘줄과 27개의 뼈 사이의 서로 다른 협응력을 필요로 합니다. 손은 신체의 거의 모든 부위보다 단위 면적당 더 많은 신경 말단을 가지고 있습니다. 어떤 기준으로 보더라도 손은 지금까지 진화해 온 가장 기계적으로 복잡한 말단 작용기라고 할 수 있습니다.
금속과 모터로 그것을 재현하는 것은 진정으로 어렵습니다. 단순히 "공학적 난제"가 아니라, "미해결 연구 문제"라고 할 만큼 어려운 일입니다. 세계 최고의 정교한 로봇 손은 5만 달러에서 15만 달러에 달하지만, 여전히 10살짜리 아이의 조작 능력에는 미치지 못합니다.
하지만 지난 3년 동안 달라진 점은 바로 격차가 빠르게 좁혀지고 있다는 것입니다. 유니트리(Unitree)의 Dex3-1은 3,000달러 미만에 판매되고 있고, 인스파이어 로봇(Inspire Robots)은 연구원들이 실제로 사용하는 12자유도 로봇 팔을 판매하고 있습니다. 테슬라의 옵티머스(Optimus) 로봇 팔은 이미 공장 시연에서 바늘에 실을 꿰는 작업을 수행하고 있습니다. 하드웨어는 점점 더 접근하기 쉬워지고 있고, 관련 엔지니어링 지식도 체계적으로 정리되고 있습니다.
이 가이드는 여러분이 필요로 할 때 없었던 바로 그 자료입니다. 손 모형 제작의 기본 원리, 다양한 구동 방식의 장단점, 그리고 여러분의 손 모형이 전시용이 될지 실제 작업 도구가 될지를 결정하는 설계 요소까지 모든 것을 다룹니다. 이 시리즈의 두 번째 글에서는 CNC 제조 워크플로우를 자세히 설명합니다. 이 글에서는 첫 번째 절삭 작업을 시작하기 전에 알아야 할 모든 것을 다룹니다.
로봇 손이 유독 어려운 이유는 무엇일까요?
손이 딱딱해지는 구체적인 원인을 이해하면 잘못된 문제를 해결하는 것을 방지할 수 있습니다.
1.1 — 근본적인 긴장 관계: 숙련도 대 포장
로봇 손에 관절을 추가할 때마다 그 관절은 무언가에 의해 구동되어야 합니다. 인간의 손에서 이러한 구동 장치는 팔뚝에 위치한 근육이며, 이 근육들은 손목을 통해 연결된 긴 힘줄로 손가락 뼈에 연결되어 있습니다. 팔뚝은 본질적으로 원격 액추에이터 저장소 역할을 하는데, 이는 구조적 제약을 극복한 탁월한 진화적 해결책입니다.
로봇 손에서도 동일한 제약에 직면합니다. 손가락 자체에는 모터를 넣을 공간이 거의 없습니다 . 일반적인 사람 손가락의 너비는 15~20mm입니다. 1kg·cm의 토크를 낼 수 있는 서보 모터는 가장 작은 부분의 크기가 약 12mm인데, 이는 기어박스, 엔코더, 장착 하드웨어를 추가하기 전의 크기입니다.
이 단 하나의 제약 조건은 지금까지 제작된 거의 모든 로봇 손의 설계 결정 사항을 설명합니다.
- 액추에이터는 어디에 설치되어 있습니까? 손가락, 손바닥, 팔뚝, 아니면 리모컨?
- 전력은 어떻게 전달되나요? 직접 구동축, 힘줄, 기어 트레인, 유압, 공압?
- 당신은 무엇을 희생합니까? 힘, 속도, 위치 정확도, 역구동 가능성, 아니면 단순성?
모든 면에서 완벽한 디자인은 없습니다. 어떤 기능이 가장 중요한지는 상황에 따라 완전히 다른 선택입니다.
1.2 — 자유도와 제어 가능성
인간의 손은 계산 방식에 따라 21~27개의 자유도를 가지고 있습니다. 하지만 인간의 신경계는 각각의 자유도를 독립적으로 제어하는 것이 아니라, 학습된 시너지 효과, 즉 일반적인 잡기 유형에 대응하는 관절 움직임 패턴을 활용합니다. 연구에 따르면 일상적인 조작 작업의 약 80%는 단 5~7개의 시너지 움직임 패턴만으로도 수행될 수 있습니다.
이러한 통찰력은 언더액추에이티드 핸드 디자인 분야 전체를 이끌어가는 원동력입니다.
| DOF 철학 | 접근 | 트레이드오프 |
|---|---|---|
| 완전 작동 | 관절당 모터 하나씩 | 최대한의 제어력; 엄청난 복잡성 |
| 작동이 미흡한 | 자유도(DOF)보다 모터 수가 적고, 관절은 기계적으로 연결되어 있습니다. | 물체의 형태에 대한 수동적 적응; 정확도가 떨어짐 |
| 시너지 효과 주도 | 모터는 관절이 아닌 주요 구성 요소를 구동합니다. | 일반적인 작업에는 효율적이지만, 특이한 상황을 파악하는 데는 부적합합니다. |
| 고정 구성 | 손가락이 뻣뻣하고, 손으로 조작할 수 없음 | 단순하고 견고하며, 섬세함은 필요 없습니다. |
오늘날 대부분의 실용적인 로봇 손은 완전 구동이 불가능해서가 아니라, 21개의 독립적으로 구동되는 관절의 제어 복잡성이 실시간 시스템이 안정적으로 관리할 수 있는 수준을 넘어서기 때문에 불완전 구동 또는 시너지 기반 방식을 사용합니다.
1.3 — 감지 문제
인간의 손은 단순히 움직이는 것뿐만 아니라 감각도 느낍니다. 고유수용감각은 손가락의 위치를 알려주고, 피부의 기계수용체는 무엇을 만지고 있는지, 얼마나 세게 만지고 있는지, 미끄러지는지 여부를 알려줍니다. 온도수용체는 뜨거운지 여부를 알려주고, 통증수용체는 조직 손상을 막기 위해 움직임을 멈추게 합니다.
동등한 감지 기능이 없으면 로봇 손은 눈을 감고 작동하는 것과 마찬가지입니다. 로봇 손은 다음과 같은 작업을 수행할 수 없습니다.
- 물건이 손에서 미끄러지기 직전임을 알아차리세요
- 깨지기 쉬운 물체를 으스러뜨리지 않도록 잡는 힘을 조절하세요.
- 나사가 조여지는지 아니면 마모되는지 느껴보세요.
- 손 안에서의 조작을 안내하기 위해 접촉 형상을 감지합니다.
현재 대부분의 로봇 손은 촉각 감지 기능이 부족하거나 아예 없습니다. 이는 하드웨어적인 문제가 아닙니다. 터치 센서는 이미 존재합니다. 문제는 통합입니다. 50개 이상의 센서 채널을 손목을 통해 손에 연결하면서 액추에이터 힘줄에 필요한 케이블 배선 공간을 확보하는 것은 매우 어려운 패키징 문제입니다.
자유도: 아키텍처 설계하기
2.1 — 손가락 자유도 분석
구동 방식을 선택하기 전에 손이 정확히 무엇을 해야 하는지 정의해야 합니다. 자유도(DOF)는 아키텍처의 뼈대와 같습니다. 나중에 변경하면 모든 것을 다시 설계해야 합니다.
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — DOF 등급: 각 등급별 혜택
| 자유도 개수 | 당신이 뭘 할 수 있는지 | 당신이 할 수 없는 일 | 예 |
|---|---|---|---|
| 4~6 자유도 | 파워 그립, 핀치 그립, 원통형 그립 | 손 조작, 열쇠 집기, 도구 사용 | Robotiq 2F-85 그리퍼 |
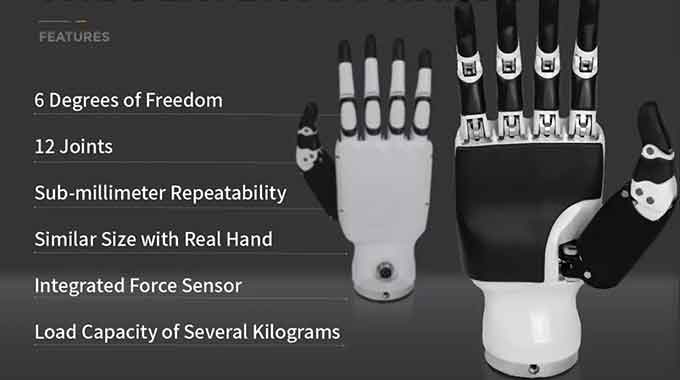
| 8~12 자유도 | 일상적인 동작 대부분, 기본적인 도구 사용 | 복잡한 손안 재배향 | 유니트리 덱스3-1, 인스파이어 RH56 |
| 13~16 자유도 | 완벽한 분류 체계 이해, 간편한 손 조작 | 섬세한 손놀림 작업 | 섀도우 핸드 C6, 워닉 알레그로 |
| 17~21 자유도 | 인간에 가까운 조작 능력 | 별거 아니지만, 제어 복잡성이 엄청나다. | DLR 핸드 II, 바렛 핸드 연구 |
첫 제작을 위한 실용적인 권장 사항: 12~15 자유도(DOF)를 목표로 하십시오. 이는 휴머노이드 로봇의 유용성을 확보하는 데 필요한 대부분의 조작 작업을 수행하면서도 제어 복잡성을 관리 가능한 수준으로 유지하고 기계적 패키징을 실현 가능하게 합니다.
작동 방식: 핵심 설계 결정 사항
이 결정은 전체 핸드의 특성을 결정짓는 중요한 요소입니다. 모든 상황에 맞는 정답은 없으며, 각 접근 방식에는 고유한 장점이 있어 특정 사용 사례에 적합한 선택이 될 수 있습니다.
3.1 — 방법 A: 힘줄 구동식(케이블 구동식)
모터는 손바닥, 팔뚝 또는 로봇의 몸통과 같이 멀리 떨어져 있습니다. 케이블(힘줄)은 풀리와 도관을 통해 손가락 관절에 힘을 전달합니다.
작동 원리 :
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
자세한 특성:
| 속성 | 평점 | 노트 |
|---|---|---|
| 손가락 포장 | ★ ★ ★ ★ ★ | 손가락에 모터가 없어 슬림하고 가볍습니다. |
| 힘 전달 효율 | ★★★ ☆☆ | 도관 내 마찰 손실: 경로에 따라 15~35% |
| 후진성 | ★★★★ ☆ | 케이블은 늘어나고, 관절은 뒤로 밀릴 수 있습니다. |
| 내구성 | ★★★ ☆☆ | 케이블이 닳고 전선관이 마모됨; 유지보수 항목 |
| 복잡성 | ★★ ☆☆☆ | 경로 설정, 장력 조절 및 마찰 보정은 어렵습니다. |
| 단단함 | ★★★ ☆☆ | 힘줄 순응도 제한으로 인해 위치 정확도가 떨어집니다. |
CNC 가공에 미치는 영향:
- 풀리 홈: 반지름은 케이블 직경과 정확히 일치해야 합니다(±0.05mm) - 반지름이 맞지 않으면 케이블 마모 및 이탈이 발생합니다.
- 전선관 입구/출구 각도: 급격한 굴곡은 마찰을 크게 증가시키므로 최소 굴곡 반경은 15° 이상으로 설계해야 합니다.
- 캡스턴 드럼: 일관된 감기를 위해서는 홈 간격이 정확해야 하며, 표면 조도 Ra는 ≤ 0.4 µm이어야 합니다.
가장 적합한 용도: 시각적 외형과 손가락의 가늘기가 중요한 사람 손 모양의 모형. Shadow Hand, Unitree Dex3-1 및 대부분의 연구용 손 모형이 이 방식을 사용합니다.
3.2 — 방법 B: 직접 구동 방식 (손가락 내 모터)
일반적으로 마이크로 브러시리스 또는 코어리스 DC 모터와 같은 모터가 각 손가락 마디에 직접 내장되어 있으며, 작은 기어박스 또는 연결 장치를 통해 관절에 연결됩니다.
작동 원리 :
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
자세한 특성:
| 속성 | 평점 | 노트 |
|---|---|---|
| 제어의 간편성 | ★ ★ ★ ★ ★ | 힘줄을 연결하지 않으며, 각 관절은 완전히 독립적입니다. |
| 위치 정확도 | ★ ★ ★ ★ ★ | 케이블 늘어짐 없음; 직접적인 기계적 연결 |
| 포장 | ★★ ☆☆☆ | 손가락이 굵어서 사람처럼 균형 잡힌 비율을 만들기 어렵습니다. |
| 힘 출력 | ★★★ ☆☆ | 손가락에 맞는 크기에 따라 제한됩니다. |
| 후진성 | ★★ ☆☆☆ | 기어박스는 반사 관성을 생성합니다. |
| 유지보수 | ★ ★ ★ ★ ★ | 간단합니다. 모터에 쉽게 접근하고 교체할 수 있습니다. |
CNC 가공에 미치는 영향:
- 모터 하우징: 모터의 안정적인 장착을 위한 내경 편차 ≤ 0.01mm
- 기어박스 하우징: 유성 캐리어 베어링은 H7/p6에 장착되며, 기어 맞물림 품질에 매우 중요합니다.
- 손가락 연결부 형상: 복잡한 3D 프로파일; 단일 설정으로 정밀도를 높이려면 5축 가공을 권장합니다.
최적 사용 용도: 제어의 단순성이 미적 요소보다 중요한 연구 및 프로토타입 제작. Wonik Allegro Hand 및 여러 학술 플랫폼에서 이러한 방식을 사용합니다.
3.3 — 방법 C: 공압 구동
압축 공기가 유연한 액추에이터(공압식 인공 근육 또는 벨로우즈)를 구동하여 손가락 관절을 움직입니다.
자세한 특성:
| 속성 | 평점 | 노트 |
|---|---|---|
| 힘 밀도 | ★ ★ ★ ★ ★ | 뛰어난 무게 대비 힘 |
| 규정 준수 | ★ ★ ★ ★ ★ | 자연적으로 부드럽고, 인체에 닿아도 안전합니다. |
| 위치 제어 | ★★ ☆☆☆ | 정확한 관절 각도를 얻기 어렵습니다. |
| 속도 | ★★★★ ☆ | 밸브 반응 속도가 빠를 경우 신속한 작동 |
| 인프라 | ★ ☆☆☆☆ | 압축기, 밸브, 배관이 필요하며 휴대용이 아닙니다. |
| CNC 관련성 | 높음 | 하우징과 매니폴드는 가공할 수 있습니다. |
최적 용도: 소프트 로봇 연구, 의료 재활 기기, 안전한 인체 접촉 응용 분야. 일반적인 휴머노이드 손에는 적합하지 않습니다.
3.4 — 방법 D: 형상 기억 합금(SMA) / 기타 특수 재료
SMA 와이어는 가열되면 수축하여 선형 액추에이터처럼 작동합니다. 소형화에 유리하지만 대역폭 제한(느린 사이클 시간)과 높은 전력 소비라는 심각한 단점이 있습니다. 현재 단계에서는 실제 작업에 사용하기에는 적합하지 않습니다.
3.5 — 의사결정 매트릭스
| 우선 | 최선의 접근 방식 |
|---|---|
| 가늘고 사람 비율에 맞는 손가락 | 힘줄 구동 |
| 간단한 제어, 쉬운 디버깅 | 직접 구동 |
| 최대 힘 출력 | 힘줄 구동식(원격 고토크 모터) |
| 안전한 인간 상호작용 | 공기압 또는 탄력적인 요소가 있는 힘줄 |
| CNC 가공의 어려움 / 정밀도 | 직접 구동 방식 (모터 하우징 공차에 대한 요구 사항이 높음) |
| 생산 신뢰성 | 직접 구동 방식 (마모 부품 감소) |
상업용 참고 디자인: 최고의 손 모양은 어떤 모습일까요?
처음부터 설계하기 전에 현재 최고의 플랫폼들이 어떻게 작동했는지, 그리고 그 이유는 무엇인지 연구하십시오. 여기 있는 모든 설계는 문서화된 엔지니어링 절충안의 집합입니다.
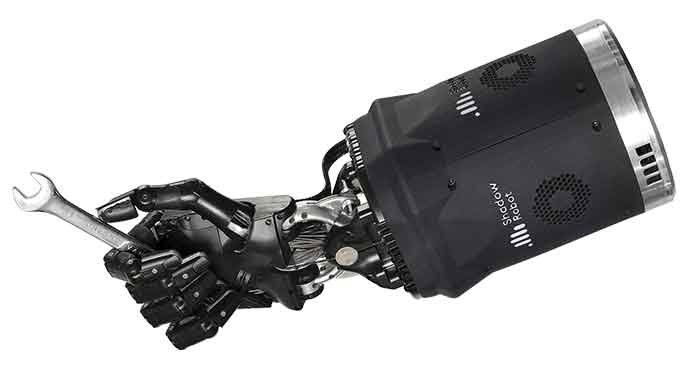
4.1 — 그림자의 민첩한 손 C6
연구의 금과옥조. 모든 것이 측정되는 기준점.
| 스펙 | 가치관 |
|---|---|
| DOF | 24개 (작동 20개) |
| 작동 | 힘줄 구동식; 40개의 공압식 맥키벤 근육 |
| 중량(평량) | 무게: 약 4kg (팔뚝 작동기 팩 포함) |
| 감지 | 모든 관절에 위치 인코더 장착; 선택 사양으로 촉각 센서 어레이 제공 |
| 가격 | ~150,000달러 |
핵심 설계 아이디어: 각 관절에 굴근과 신근 힘줄이라는 길항근 쌍을 사용하여 양방향으로 능동적인 제어를 가능하게 합니다. 이는 인간의 손가락이 작동하는 방식과 유사합니다. 그 결과 탁월한 유연성과 힘 제어 능력을 확보했지만, 액추에이터 개수와 구조적 복잡성은 두 배로 증가합니다.
CNC 기술 설명: 섀도우 핸드의 손가락 부분은 3D 프린팅이 아닌 정밀 가공된 알루미늄으로 제작되었습니다. 힘줄이 지나가는 경로는 곡률 반경이 일치하는 매끄러운 전환부를 가진 정밀 가공된 채널입니다. 경로 형상의 모든 mm는 의도적으로 설계되었습니다.
4.2 — 유니트리 덱스3-1
지난 2년간 가장 중요한 상업적 발전. 합리적인 가격 책정이 모든 것을 바꿨습니다.
| 스펙 | 가치관 |
|---|---|
| DOF | 손당 7개 (엄지손가락: 활성 자유도 3개, 각 손가락: 활성 자유도 2개) |
| 작동 | 힘줄 구동 방식의 손바닥 내장형 브러시리스 모터 |
| 중량(평량) | ~ 580g |
| 손가락 끝으로 최대 힘을 가하세요 | ~30 북 |
| 가격 | ~3,000달러 |
핵심 설계 특징: 유니트리는 신뢰성과 가격을 확보하기 위해 의도적으로 자유도(DOF)를 과감하게 줄였습니다. 엄지손가락은 3개의 자유도(대부분의 파지 동작에 충분)를 가지며, 나머지 손가락은 언더액추에이티드(underactuated) 방식을 채택했습니다. 그 결과, 섀도우 핸드(Shadow Hand) 대비 3%의 비용으로 실제 작업의 70%를 처리할 수 있습니다.
CNC 기술 설명: Dex3-1은 구조 부품에 주조 및 가공 알루미늄을 사용하며, 베어링 접합부와 힘줄 통과부에는 엄격한 공차가 적용됩니다. 손바닥 하우징은 케이블 가이드, 모터 마운트 및 구조 프레임이 하나로 통합된 복잡한 다기능 부품입니다.
4.3 — 워닉 알레그로 핸드
가장 인기 있는 다이렉트 드라이브 연구 플랫폼. 오픈 소스 제어 스택.
| 스펙 | 가치관 |
|---|---|
| DOF | 16개 (손가락당 4개 × 손가락 4개) |
| 작동 | 직접 구동 방식; 관절당 브러시리스 서보 모터 1개 |
| 중량(평량) | ~ 1.1 kg |
| 관절당 토크 | 손가락 관절에서 약 0.7 N·m의 토크 |
| 가격 | ~15,000달러 |
핵심 설계 특징: 모든 관절을 완벽하게 독립적으로 제어할 수 있어 머신러닝 연구에 최적화된 플랫폼입니다. 각 관절이 제어 변수에 깔끔하게 연결됩니다. 손가락은 사람 기준으로 다소 크지만, 제어 구조는 시중에서 판매되는 인공 손 중 가장 깔끔합니다.
CNC 기술 수업: 알레그로 로봇의 손가락 마디는 서보 모터용 구멍이 있는 정밀 가공 알루미늄으로 제작됩니다. 모터 구멍의 공차는 관절의 원활한 작동 또는 걸림 현상을 결정합니다. 이는 로봇 공학 문제처럼 보이지만, 사실은 정밀 가공이 필요한 문제입니다.
4.4 — 인스파이어-로봇 RH56BFX
중국에서 가장 성숙한 상업용 기술력을 보유하고 있습니다. 본격적인 연구 및 산업 시범 사업에 사용됩니다.
| 스펙 | 가치관 |
|---|---|
| DOF | 12개 (손당 6개; 엄지손가락: 2개, 각 손가락: 2개) |
| 작동 | 힘줄 구동 방식; 손바닥 하우징 내 브러시리스 모터 |
| 중량(평량) | ~ 480g |
| 손가락 끝의 힘 | 약 10N 핀치 |
| 가격 | ~8,000달러 |
핵심 설계 특징: 연구 수준의 정밀도보다는 산업용 파지 신뢰성에 최적화했습니다. 간소화된 자유도(DOF) 수는 케이블 배선량을 줄이고, 고장 발생 가능성을 낮추며, 제어 속도를 향상시킵니다. 제조 현장에서 중요한 파지 동작(파워 그립, 핀치 그립, 원통형 그립)을 높은 신뢰성으로 처리합니다.
센서 통합
5.1 — 센서의 종류와 역할
| 센서 유형 | 오시는 길 | 조치 | 대기 시간 요구 사항 |
|---|---|---|---|
| 관절 위치 인코더 | 각 관절 | 각도 위치 | <1ms |
| 손가락 끝 힘/토크 | 손가락 끝 패드 | 접촉력 크기 + 방향 | <5ms |
| 촉각 배열 | 손가락 끝, 손바닥 | 분산 접촉 압력 지도 | <10ms |
| 힘줄 장력 센서 | 힘줄 경로 | 케이블 장력(힘 제어용) | <2ms |
| IMU | 손바닥 | 손 방향 및 가속도 | <5ms |
| 카메라 | 손톱 바깥쪽 또는 안쪽 | 조작을 위한 시각적 피드백 | <30ms |
5.2 — 관절 위치 감지
힘줄 구동 방식의 손에서 관절 위치 감지는 생각보다 어렵습니다. 모터 엔코더는 케이블이 얼마나 감겼는지만 알려줄 뿐, 관절의 각도는 알려주지 않습니다. 힘줄 경로의 유연성과 유격 때문에 부하가 걸리면 이 두 수치가 서로 달라지게 됩니다.
선호도 순으로 나열한 해결책은 다음과 같습니다.
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — 촉각 감지 — 가장 어려운 감지 문제
촉각 감지의 근본적인 문제는 센서 자체가 아니라 통합에 있습니다.
- BioTac 센서(SynTouch)는 성능이 탁월하지만 개당 2,000달러로 가격이 비싸고 파손되기 쉽습니다.
- 기압 센서 어레이(손가락 패드에 여러 개의 BMP388 센서 탑재)는 저렴하지만 해상도가 낮습니다.
- 저항성 FSR 어레이는 간단하지만 비선형적이며 온도에 민감합니다.
- 정전식 터치 어레이는 해상도와 내구성 면에서 최상의 조합을 제공합니다.
CNC 가공의 과제: 촉각 센서 통합에는 손가락 끝 표면에 정밀하게 가공된 홈이 필요합니다. 홈이 너무 얕으면 센서가 돌출되어 손상되고, 너무 깊으면 접촉이 끊어집니다. 일반적인 허용 오차는 깊이 ±0.05mm, 위치 ±0.1mm입니다.
5.4 — 권장 센서 스택 — 실제 조립
최초로 작동하는 손의 경우, 이 최소한의 센서 세트는 가장 중요한 피드백 요구 사항을 충족합니다.
| 감지기 | 수량 | 목적 | 예산 |
|---|---|---|---|
| AS5048A 마그네틱 엔코더 | 모터당 1개 | 모터 위치 | $ 3 각 |
| FSR 400 힘 저항기 | 5개 (손가락 끝 하나당 하나씩) | 접촉 감지 | $ 5 각 |
| BNO085 9축 IMU | 1 (손바닥에) | 손 방향 | $15 |
| INA219 전류 센서 | 모터당 1개 | 전류를 이용한 토크 추정 | $ 2 각 |
모터 6개를 사용하는 12자유도 로봇 팔의 총 센서 비용은 대략 80~120달러입니다 . 이 센서로 접촉 감지, 토크 추정, 방향 감지가 가능하며, 기본적인 파지 제어를 구현하기에 충분합니다.
제어 시스템 아키텍처
6.1 — 세 개의 고리
로봇 손 제어는 세 가지 시간 척도에서 동시에 작동합니다.
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
내부 루프는 기계 시스템이 이산화를 "느끼지" 못할 정도로 충분히 빠르게 실행되어야 합니다. 대부분의 로봇 손 관절에는 1kHz의 위치 제어가 충분하지만, 힘에 민감한 작업에는 5~10kHz의 전류 제어 루프가 필요할 수 있습니다.
6.2 — 계획 수립 — 분류 체계 문제
모든 손의 잡는 방식이 똑같지는 않습니다. 연구자들은 인간의 손의 잡는 방식을 분류 체계로 나누는데, 그중 가장 널리 사용되는 것이 컷코스키 손 잡기 분류 체계입니다.
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
각각의 파지 동작은 특정 관절 각도 구성, 즉 "파지 자세"에 대응됩니다. 12자유도 손의 경우, 실제 조작의 대부분을 포괄하는 8~12개의 자세를 미리 정의할 수 있습니다.
CPP
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — 힘 조절 — 손에 느껴지는 감촉 만들기
단순히 위치만 제어하는 것은 뻣뻣하고 위험한 파지 자세를 초래할 뿐입니다. 손가락의 위치뿐 아니라 누르는 힘까지 조절하는 힘 제어가 깨지기 쉬운 물체를 안전하게 잡고 미끄러짐에 민감하게 반응할 수 있도록 해줍니다.
임피던스 제어 는 정교한 조작에 가장 적합한 방식입니다.
CPP
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
이러한 특성 덕분에 손은 저항에 부딪혔을 때 억지로 밀어내는 대신 약간 압축되는 형태를 띠게 되는데, 이는 달걀, 전자제품 또는 사람의 손을 다룰 때 매우 중요합니다.
테스트 및 검증 프로토콜
7.1 — 테스트 시퀀스
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — 중요한 지표
| 메트릭 | 측정 방법 | 목표 |
|---|---|---|
| 관절 위치 정확도 | 명령 각도 대 측정 각도 | < 1° RMS |
| 손가락 끝 힘의 정확도 | 명령 방식 대 로드셀 방식 | 5% 미만 오차 |
| 이해 성공률 | 객체 유형당 20회 시도 | > 90 % |
| 주기 시간 (열림 → 닫힘) | 타이머 트리거 | <500ms |
| 힘 반복성 | 20개의 동일한 잡기 명령 | 3% 미만의 변동률 |
| 힘줄 피로 수명 | 첫 번째 고장까지의 사이클 수 | > 100,000주기 |
7.3 — 미끄럼 방지 테스트 — 가장 중요한 단일 테스트
매끄러운 원통형 물체(금속 컵, 유리병 등)를 잡으세요. 물체가 미끄러지기 직전의 힘으로 잡으세요. 그런 다음 물체가 미끄러질 때까지 천천히 힘을 줄이세요. 미끄러지는 힘을 기록하세요. 이 과정을 20회 반복하세요.
힘 조절 능력이 뛰어난 손은 다음과 같은 특징을 보여야 합니다.
- 실험 전반에 걸쳐 일관된 미끄러짐 임계값(변동률 10% 미만)
- 갑작스러운 연결 끊김 없이 부드럽고 예측 가능한 연결 해제
- 미끄러짐이 감지되면 200ms 이내에 복구됩니다.
힘 조절 능력이 부족한 손은 시행 간 변동성이 크고, 갑작스러운 힘 감소와 일관성 없는 동작을 보입니다. 이러한 증상은 센서 피드백 불량, 보상 작용 없는 힘줄의 과도한 순응, 또는 불충분한 운동 대역폭과 관련이 있습니다.
일반적인 문제 및 해결책
| 징후 | 근본 원인 | 해법 |
|---|---|---|
| 손가락 관절이 중간 범위에서 뻑뻑해집니다. | 힘줄 경로 각도로 인해 측면 하중이 발생합니다. | 도관 출구 형상을 재설계하고 중간 경로 설정 지점을 추가합니다. |
| 힘줄은 쉽게 마모됩니다. | 풀리 홈 반경과 케이블 직경의 불일치 | 케이블 반경에 0.1mm의 여유를 더한 정확한 크기로 풀리를 제작합니다. |
| 시간이 지남에 따라 손가락 끝으로 가하는 힘의 변화가 나타납니다. | 지속적인 하중 하에서의 힘줄 크리프 현상 | 인장 강도가 낮은 Dyneema SK75 브레이드를 사용하고 펌웨어에서 장력 보정 기능을 추가하십시오. |
| 손에 든 물건이 예고 없이 떨어집니다. | 미끄럼 감지 기능 없음 또는 느린 반응 속도 | 손가락 끝에 FSR 센서를 추가하여 미끄러짐 감지 지연 시간을 10ms 미만으로 줄입니다. |
| 지속적인 파지 동작 중 모터 과열 | 정적 유지 토크를 위한 고전류 | 토크 고정 기능 추가: 그립이 확보된 후 전류를 줄입니다. |
| 위치 정확도는 온도가 높아질수록 저하됩니다. | 모터의 KV 값은 권선 온도에 따라 변합니다. | 온도 보정 위치 모델을 구현합니다. |
| 손가락들이 서로 부딪혔다 | 관절 공간 충돌 검사 없음 | 모션 플래너에 충돌 방지 기능을 추가하고, 충돌 금지 관절 공간 영역을 정의합니다. |
| 작은 물체를 잡는 데 있어서 집게손가락 힘이 약함 | 정밀한 접촉에 적합하지 않은 손가락 끝 모양 | 정밀 접촉을 위한 오목한 패드 표면을 갖춘 기계 전용 손가락 끝 삽입물 |
개발 로드맵
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
요약 — 왜 이 문제가 우리가 해결해야 할 적절한 문제인가
로봇 손 문제는 숙련된 CNC 기계공이 해결하기에 이상적인 두 가지 특징을 가지고 있습니다.
기계적 정밀도 격차는 실질적이고 결정적인 문제입니다. 대부분의 아마추어용 로봇 손은 부품의 정밀도가 부족하여 제대로 작동하지 않습니다. 힘줄 연결 경로의 모서리가 날카롭거나, 풀리 홈이 케이블 직경과 맞지 않거나, 베어링 장착이 헐거운 경우가 많습니다. 이는 소프트웨어 문제가 아니라 가공 문제입니다. CNC 기계를 사용할 수 있고 이를 제대로 활용하는 방법을 아는 제작자는 3D 프린터로 만든 어떤 것보다 훨씬 뛰어난 로봇 손을 만들 수 있습니다.
하드웨어 격차보다 지식 격차가 더 큽니다. 우수한 부품들은 점점 더 많이 출시되고 있지만, 이러한 부품들을 실제로 작동하는 시스템에 통합하는 방법에 대한 명확하고 심층적인 문서가 부족합니다. 이 시리즈의 두 번째 기사(주요 수공구 부품의 CNC 제조 워크플로를 다룸)는 바로 그러한 문서를 제공합니다.