
eVTOL 센서 하우징 및
비행 제어용 인코더 샤프트
CNCPioneer는 AS9100D 및 IATF 16949 인증을 획득한 eVTOL 센서 하우징 및 엔코더 샤프트 가공 전문 기업으로, TC4 비자성 IMU 하우징 본체, 트리플 IMU 클러스터 마운팅 프레임, 피토 정압 프로브 하우징, LIDAR 및 광학 센서 하우징, 자력계 절연 브래킷, 항공전자 장비실 구조 프레임, 모터 위치 엔코더 샤프트, 리졸버 샤프트 및 하우징 프로그램을 제공합니다. IMU 하우징 내경 ±0.003mm, 면-내경 직각도 0.005mm/100mm, 엔코더 샤프트 TIR ±0.003mm CBN 연삭, 비자성 μ_r ≤1.005 VSM 로트별 검증, Invar 36 비열 교정 프로그램 등을 제공하며, 2011년부터 66대 이상의 MAZAK 밀링-선반 센터, 78대 이상의 Swiss CNC 선반, 그리고 5축 VARIAXIS 플랫폼을 사용하여 이러한 제품들을 생산해 왔습니다.
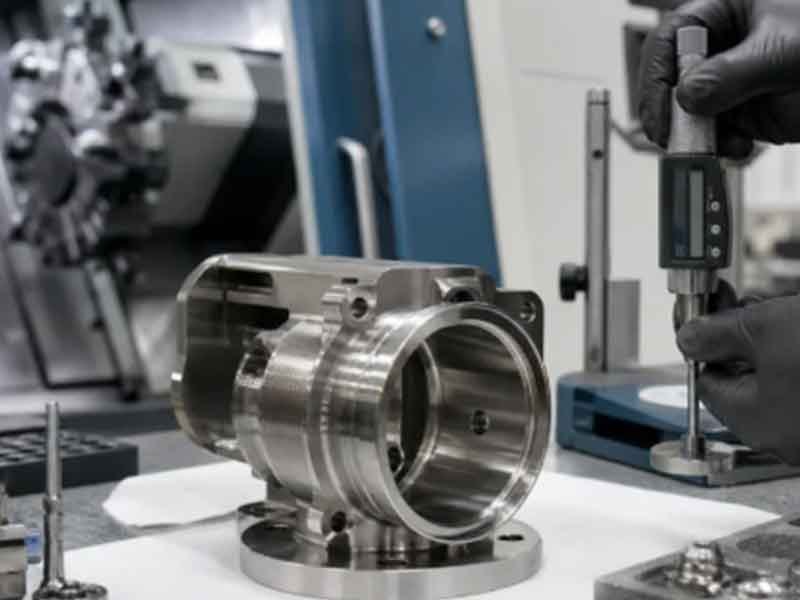
eVTOL 센서 하우징이란 무엇인가요?
엔코더 샤프트 가공은 어떻습니까?
eVTOL 센서 하우징 및 엔코더 샤프트 가공은 MAZAK VARIAXIS 5축 동시 가공 플랫폼, MAZAK 밀링-선반 센터, 스위스 CNC 선삭 시스템 및 정밀 원통 연삭 장비를 사용하여 수행되는 정밀 CNC 제조 공정입니다. 이 공정을 통해 eVTOL 비행 제어, 항법, 추진 모니터링 및 자율성 센서 시스템의 기계적 인프라를 구성하는 구조 본체, 장착 프레임, 정밀 내경 하우징 및 정밀 회전 샤프트가 생산됩니다. 상용 eVTOL의 비행 제어 센서와 위치 피드백 엔코더는 독립적인 전자 장치가 아니라, 센서의 측정 축 정렬, 진동 차단, 열 안정성 및 전자기적 청결도를 센서의 교정된 정확도에 필요한 허용 오차 범위 내에서 유지해야 하는 정밀 가공된 구조 본체에 설치되는 정밀 계측기입니다.
eVTOL 센서 하우징 가공은 기존 항공우주 센서 하우징 제조와 세 가지 측면에서 기술적으로 구별됩니다. 첫째, 센서 인접 구조물에 비자성 재료가 필요합니다. IMU, 자력계, 홀 효과 전류 센서는 주변 구조 재료의 자기 투과율에 비례하는 측정 오차를 발생시키므로 TC4(μ_r = 1.00003), 316L 오스테나이트 스테인리스강(μ_r ≤1.005 VSM 검증), 6061-T6(μ_r = 1.00002), PEEK 등의 재료가 필요하며, 4340 QT강(μ_r ≈40–200), 17-4PH H900(μ_r ≈40–80 마르텐사이트강), 냉간 가공된 304 스테인리스강(μ_r ≈1.10)은 자력계 인접 구조물에 사용해서는 안 됩니다. 둘째, 비행 제어 안정성의 기반이 되는 엔코더 샤프트 위치 정확도: 모터 위치 엔코더 샤프트의 TIR(전이 내경)이 CBN 원통 연삭에서 ±0.003mm 이내로 유지되면 FOC 알고리즘에 도달하는 위치 신호가 회전당 한 번씩 발생하는 런아웃 오차 없이 로터의 실제 각도 위치를 정확하게 반영하여 6~12개의 추진 모터에 동시에 발생하는 상관 토크 리플을 방지할 수 있습니다. 셋째, 비행 제어 정확도를 위한 센서 장착 형상: 가공면의 직각도, 보어의 동심도, 장착 패턴의 실제 위치는 센서의 보정된 축이 항공기 본체 기준 좌표계와 얼마나 정확하게 정렬되는지를 결정합니다. 이러한 정렬 불량은 동적 비행 기동 중 축의 정확성이 요구되는 센서의 경우 보정을 통해 보정할 수 없습니다.
-
VSM 투과율 검증을 통해 하우징 재질로 인한 헤딩 오차를 제거할 수 있습니다. 모든 TC4 및 316L 스테인리스강 로트는 가공 전에 VSM 검증을 통해 μ_r ≤1.005를 충족합니다. 이는 냉간 가공된 316L(μ_r 1.02–1.15)이 r = 80mm에서 264nT의 자기장 교란을 발생시켜 30nT의 방향 정확도 요구 사항을 8.8배 초과하는 것을 방지합니다. CNCPioneer의 사례 연구에 따르면, TC4 하우징을 사용했을 때 측정된 방향 오차가 ±0.35°(잘못된 재질 사용 시)에서 ±0.08°(TC4 사용 시)로 감소하여 ±0.10° 사양 범위 내에 들어왔습니다.
-
IMU 보어 동심도 ±0.003mm는 설치 축 정렬 불량을 제한합니다. Honeywell HGuide IMU는 IMU 본체를 고정하는 하우징 내경이 ±0.003mm의 동심도로 가공된 경우에만 0.01°/시간의 정확도를 달성합니다. 표준 가공에서 발생하는 ±0.020mm의 내경은 IMU 측정 축을 항공기 구조 기준면에서 0.046° 기울어지게 하여 비행 제어 칼만 필터가 보정해야 하는 일정한 각도 편향을 발생시키고, 이로 인해 동적 상태 추정에 사용되어야 할 추정 대역폭이 소모됩니다.
-
CBN 연삭은 ±0.003mm TIR을 달성하여 FOC 토크 리플을 제거합니다. 정밀 센터 간 CBN 원통 연삭으로 인한 엔코더 샤프트 TIR ±0.003mm는 모터 위치 신호 왜곡에 대한 기계적 런아웃의 영향을 제거하여 모터 회전 주파수에서 1.14N·m의 기체 진동을 유발하는 모터당 회전당 0.1%의 토크 리플을 방지합니다. 상관 런아웃 위상이 있는 12개 모터 eVTOL의 경우, ±0.003mm TIR은 이를 3.3배 감소시켜 0.03%로 만듭니다.
-
중국산 eVTOL 정밀 부품 가격 경쟁력 40~60% 연간 5,000대 항공기 생산 기준, 항공기당 센서 하우징 키트 가격은 CNCPioneer에서 6,685달러인 반면, 미국 항공우주 정밀 가공 업체에서는 14,500~18,000달러입니다. 이는 동일한 AS9100D 품질 기준, 비자성 재료 사용, 치수 정확도 및 FAIR 문서 준수를 전제로 상용 eVTOL 생산량에서 연간 39만~57만 달러의 조달 비용 절감 효과를 가져옵니다.
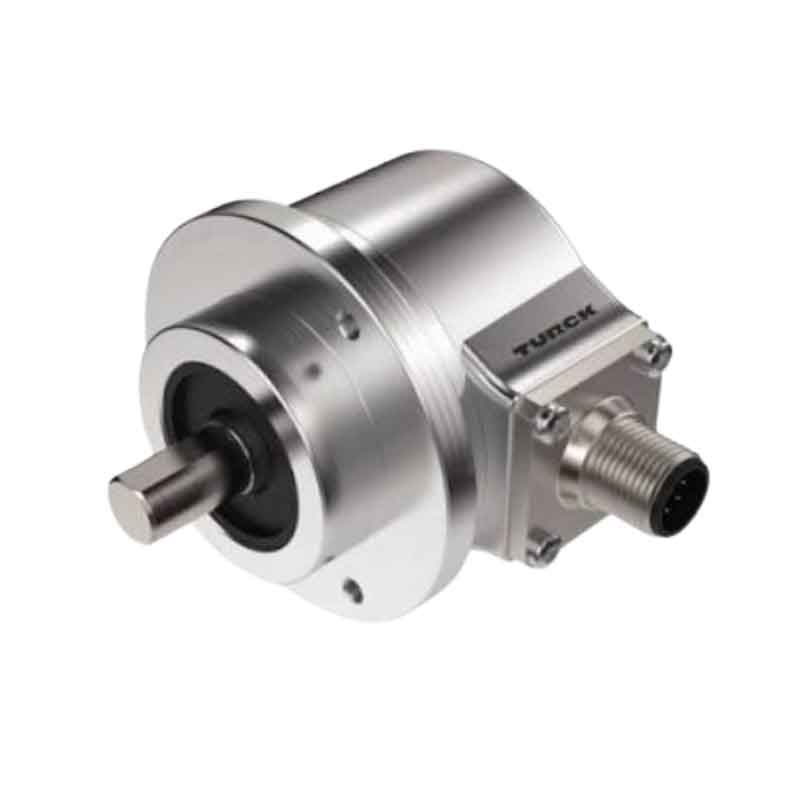
eVTOL 센서에 CNCPioneer를 선택해야 하는 이유는 무엇일까요?
하우징 및 엔코더 샤프트?
전 세계 eVTOL 센서 하우징 및 엔코더 샤프트 가공 공급업체 중 CNCPioneer는 비자성 소재 가공 기술, 센서 축 정렬을 위한 스위스 CNC 가공의 동심도, 엔코더 샤프트의 정밀 원통 연삭, 5축 항공전자 장비 장착 프레임 프로그램, eVTOL 항공전자 장비 DFM(설계 제조성 평가) 및 중국 생산 비용 경쟁력을 바탕으로 eVTOL 항공전자 장비 공급망 전반에 걸쳐 선호되는 비행 제어 센서 하드웨어 파트너로 자리매김하고 있습니다.
비자성 재료 가공 역량
eVTOL 비행 제어 센서 하우징 프로그램에서 가장 중요한 기술 요구 사항은 비자성 재료 사양입니다. CNCPioneer는 IMU, 자력계, 홀 센서 및 전류 센서 관련 응용 분야에 사용되는 비자성 하우징 재료로 TC4 티타늄, 316L 오스테나이트 스테인리스강, 6061-T6 알루미늄 및 PEEK를 지정, 검증 및 가공합니다. 모든 TC4 및 316L 스테인리스강 로트에 대해 입고 재료의 VSM 투과율 검증(μ_r ≤1.005 )을 실시하여 표준 재료 인증서에서 식별할 수 없는 냉간 가공된 316L(변형 유발 마르텐사이트로 인한 μ_r 1.02~1.15)의 오용을 방지합니다. 이는 일반적인 중국 가공 시설에서는 불가능한 2년간의 개발 투자이며, CNCPioneer 사례 연구 프로그램에서 헤딩 오류의 77%를 줄인 핵심 품질 관리 시스템입니다.
스위스 CNC 보어 동심도 센서 축 정렬용
eVTOL IMU 하우징 보어의 정밀도(±0.003mm)는 IMU의 보정된 측정 축과 항공기 구조 기준점 사이의 설치로 인한 각도 오차를 최소화합니다. CNCPioneer의 스위스 CNC 선반 가공 프로그램은 가이드 부싱을 사용하여 센서 하우징 보어를 정밀 가공합니다. 이를 통해 재가공 없이 한 번의 설정으로 보어와 장착면 사이의 동심도 ±0.003mm, 보어 직각도 0.005mm/100mm를 구현합니다 . 10μrad의 각속도 노이즈 플로어를 가진 Honeywell HGuide IMU의 경우, 30mm 하우징 깊이에서 0.003mm의 보어 편심은 100μrad의 정렬 불확실성을 유발합니다. 이는 센서 노이즈 플로어의 10배에 달하는 수치로, 정밀 하우징 가공을 통해 비행 제어 소프트웨어에서 보정하는 대신 기계적 수준에서 제거할 수 있는 피할 수 있는 오차 원인입니다.
엔코더 샤프트 정밀 원통 연삭
eVTOL FOC 드라이브에서 모터 위치 엔코더의 정확도는 엔코더 해상도(표준 12~16비트)가 아니라 엔코더 타겟을 지지하는 샤프트의 기계적 런아웃에 의해 제한됩니다. CNCPioneer의 엔코더 샤프트 CBN 원통형 연삭 프로그램은 센터 간 정밀 연삭을 통해 TIR ≤0.003mm를 달성하여 위치 신호 고조파 왜곡에 대한 기계적 런아웃의 영향을 제거합니다. 상관 관계가 있는 엔코더 샤프트 런아웃이 ±0.010mm(표준 선삭)인 12개 모터 eVTOL의 경우, 최악의 경우 모터 회전 주파수에서 총 진동력은 1.14N·m입니다. CBN 연삭을 통해 런아웃을 ±0.003mm로 줄이면 이러한 체계적인 영향이 3.3배 감소하여 RSS가 0.33N·m, 최악의 경우 0.34N·m로 줄어들어 기체 진동 사양을 충분히 만족합니다.
5축 항공전자 장비 장착 프레임 프로그램
eVTOL 항공기의 전자 장비실 구조 프레임은 비행 제어 센서 융합 알고리즘에 필요한 정확도로 센서 측정 축과 항공기 동체 축 사이의 공간적 관계를 유지해야 합니다. CNCPioneer의 MAZAK VARIAXIS 5축 프로그램은 설계 축에서 장착면의 직각도를 ±0.010° 이내로, 체결 구멍의 실제 위치를 프레임 구조 기준면에서 ±0.010mm 이내로 가공합니다. 즉, 모든 특징을 하나의 기준면에서 한 번의 설정으로 가공하여 ±0.010mm의 실제 위치 정확도를 구현합니다. 또한, DO-160G EMC 규격 준수를 위해 Alodine Class 3 MIL-DTL-5541 EMC 접합 조정(접촉 저항 ≤5 mΩ/cm²)이 항공 전자 장비 프레임 공급 프로그램에 기본으로 통합되어 있습니다.
eVTOL 항공전자 장비 DFM — 비자성, 진동 및 열팽창 계수
CNCPioneer의 eVTOL 센서 하우징 및 엔코더 샤프트 프로그램에 대한 48시간 DFM(설계 제조성 검증)은 표준 구조 가공 DFM을 넘어 다음과 같은 영역을 포괄합니다. 센서 유형, 하우징 형상 및 자력계 근접성을 기반으로 한 VSM 투과율 정량 분석 ; 전체 -40°C ~ +85°C eVTOL 작동 범위에 걸친 열팽창 계수(CTE) 불일치 계산(TC4 하우징: 0.002mm CTE 유발 기울기, 6061-T6 하우징: 0.051mm - 25배 더 높음, 정렬 허용 오차 초과); 하우징 공진이 eVTOL 로터 및 모터 여기 스펙트럼(10~200Hz) 내에 포함되지 않도록 보장하는 진동 고유 주파수 분석 ; 그리고 비열 센서 하우징 프로그램에 대한 인바 36 평가(CTE 1.2ppm/°C - 전체 작동 범위에서 0.030mm 변화, 알루미늄 0.590mm 대비).
중국 eVTOL 정밀 부품 비용 경쟁력
미국 및 유럽의 항공우주 정밀 가공 시설에서 센서 하우징 및 엔코더 샤프트를 가공하는 비용은 CNCPioneer의 AS9100D 인증 프로그램보다 40~60% 더 높습니다 . 동일한 비자성 재료 규정 준수, 치수 정확도 및 문서화를 기준으로 할 때, 항공기당 키트 가격은 연간 5,000대 생산 시 CNCPioneer가 6,685달러인 반면 CNCPioneer는 14,500~18,000달러입니다. 이는 상용 eVTOL 생산 규모에서 연간 39만~57만 달러의 조달 비용 절감 효과를 가져옵니다. CNCPioneer는 TC4 IMU 하우징 가공, 알루미늄 항공전자 프레임용 Alodine Class 3 처리, 비자성 패스너 공급, 엔코더 샤프트 CBN 연삭 등 전체 항공전자 구조 하드웨어 공급망을 단일 AS9100D 공급 관계로 통합하여 항공전자 하드웨어 리드 타임을 8~12주(다중 공급업체)에서 2~4주로 단축합니다.
eVTOL 센서 하우징 및 엔코더 샤프트
당사가 제조하는 부품
CNCPioneer의 eVTOL 센서 하우징 및 엔코더 샤프트 프로그램은 상용 eVTOL 인증 프로그램에 사용되는 모든 비행 제어 센서 유형에 대한 완전한 비행 제어 센서 기계적 인프라를 포괄합니다. 여기에는 VSM으로 검증된 μ_r ≤1.005의 내경을 가진 ±0.003mm의 비자성 IMU 하우징 본체부터, ±0.003mm TIR의 엔코더 샤프트 CBN 연삭, 그리고 Alodine Class 3 EMC 접합을 적용한 5축 항공 전자 장비 베이 구조 프레임까지 포함됩니다.

TC4 IMU 하우징 바디
Honeywell HGuide, Collins MEMS IMU 및 동등 제품에 사용되는 TC4 AMS 4928 어닐링 처리된 비자성(μ_r = 1.00003; VSM 검증 결과 입고 로트당 ≤1.005) 주 비행 제어 IMU 하우징 본체입니다. IMU 본체 등록 보어 ±0.003mm H6; 장착면 축에 대한 보어 동심도 ±0.003mm; 원통도 ±0.002mm/50mm; 숄더 직각도 0.005mm; 장착면 평탄도 0.005mm/100mm; 면-보어 직각도 0.005mm/100mm; 볼트 패턴 실제 위치 보어 축에서 ±0.010mm; 엘라스토머 절연체 장착 카운터보어 ±0.020mm; ASTM E595 TML ≤0.010%; 질량 검증 ±0.5g. 3중 중복 IMU 클러스터 장착 프레임: 3개의 보어 위치 ±0.003mm H6; 보어 간 위치 ±0.020mm; 보어 간 각도 관계 ±0.010° — HGuide n580 티타늄 복합 하우징과의 열팽창 계수(CTE) 일치 및 CTE 불일치로 인한 인서트 회전 위험 제거를 위해 TC4 소재로 가공되었습니다. 모든 새로운 하우징 부품 번호는 AS9102에 따라 FAIR 인증을 받았습니다.

공기 데이터 센서 및 프로브 하우징 본체
316L 용체화 열처리 스테인리스강(VSM μ_r ≤1.005 검증됨; ASTM A967 부동태화 처리) 피토-정압 프로브 하우징 본체: 프로브 내경 ±0.020mm; 정적 포트 배열 각도 피치 ±0.25°; 포트 직경 ±0.020mm; 포트 입구 Ra 0.4μm(정밀한 압력 계수 측정을 위한 날카로운 모서리); 가열 소자 내경 ±0.050mm. 틸트로터 eVTOL 개조 시 받음각 및 측면 미끄러짐 측정을 위한 5홀 압력 프로브 본체(스위스 CNC 가이드 부싱을 사용한 샤프트 직진도 ±0.020mm/100mm; 포트 위치 ±0.010° 5축 CMM 측정; 5개 포트 모두 직경 균일도 ±0.005mm). 레이더 고도계 하우징 본체(6061-T6 재질, 안테나 모듈 내경 ±0.010mm, PEEK RF 투명 창 프레임 ±0.100mm, IP67 O링 홈 ±0.020mm). LIDAR 근접 센서 하우징 본체(6061-T6 재질, 검정색 Type III 아노다이징 처리, 센서 내경 ±0.010mm, 직각도 0.010mm, 광학 창 프레임 ±0.050mm, 볼트 구멍에 탄성 절연 마운트 적용).

모터 위치 엔코더 샤프트
eVTOL FOC 드라이브용 17-4PH H900(HRC 44, 표준) 또는 TC4 AMS 4928(비자성, 자력계 인접 모터 프로그램) 전용 엔코더 샤프트 및 모터 샤프트 엔코더 섹션. 엔코더 타겟 장착 외경: ±0.002mm h6; 정밀 센터 간 CBN 원통 연삭 가공 시 Ra 0.2μm; 진원도 ±0.001mm; TIR ±0.003mm(진원도 시험기에서 5개 축 방향 위치에서 검증). 축 방향 유지 숄더 직각도 0.005mm. 인덱스 기준면(각도 정류 기준용 평면 또는 키홈) ±0.010°(5축 CMM 측정). 잠금 너트 나사산 피치 직경 ±0.005mm. 축 방향 자기 엔코더 샤프트 끝단: 평탄도 0.005mm; 직각도 0.005mm; 압입 외경 ±0.003mm. 광학 엔코더 디스크 허브 외경 ±0.001mm (16~21비트 해상도 프로그램, 센터 간 연삭 0.0005mm/패스, 최종 15패스). DLC 코팅 1~2μm PVD (DLC 코팅 후 외경 공기 게이지 검증)로 반복 조립 프로그램 검증 완료. 동적 밸런스 ISO 1940 G1.0 옵션 제공.

리졸버 샤프트 및 하우징 프로그램
고진동, 고온 eVTOL 모터 환경(틸트로터 나셀, 광학 엔코더 온도 제한을 초과하는 모터)용 리졸버 프로그램. 리졸버 샤프트: 로터 장착 외경 ±0.002mm(공극 균일성을 위한 설계 간섭); 진원도 ±0.001mm(0.200mm 공극에서 0.001mm 편심 = 0.5% 변동 → 0.003° 정현파 리졸버 각도 오차). 리졸버 스테이터 하우징 내경 ±0.002mm H7; 모터 샤프트 베어링 내경에 대한 동심도 ±0.003mm(단일 MAZAK 밀링 선삭 설정 기준)(하우징 내경 편심은 ±0.010mm 편심에서 공극 비대칭의 주요 원인 → ±5% 공극 → ±0.03° 리졸버 오차); 하우징 장착면 직각도 0.005mm; 평탄도 0.005mm. 틸트 각도 엔코더 하우징 본체(6061-T6 재질, 센서 내경 ±0.005mm, 내경-틸트 샤프트 베어링 내경 동심도 ±0.005mm, 엔코더 기준면 각도 위치 ±0.020°). 로트당 100% 진원도 검사(TIR) 완료; AS9102 기준 FAIR 인증.

항공전자 장비실 구조 장착 프레임
3중 플라이바이와이어 eVTOL 아키텍처를 위해 항공기의 항공전자 장비실에 FCC, 항공전자 모듈 및 상호 연결 배선을 배치하는 정밀 가공 구조 프레임. ARINC 404/600 레일 슬롯 폭 ±0.010mm; 레일 직진도 ±0.050mm/500mm; 후면 커넥터 블록 정렬 ±0.020mm; 백플레인 구조 지지면 평탄도 0.010mm/200mm (eVTOL 진동 하에서 PCB 휨으로 인한 BGA 솔더 접합부 피로 방지). 엘라스토머 진동 절연체 장착 관련: AN 절연체 외경 ±0.010mm; 고유 진동수 목표 15~25Hz. EMC 접합 영역의 모든 알루미늄 표면에 MIL-DTL-5541 등급 Alodine 코팅 처리 - DO-160G EMC 규격 준수를 위한 접촉 저항 ≤5mΩ/cm² (매월 항공전자 프레임 로트 처리 과정에서 조정됨). 6061-T6 또는 7075-T6 소재로 5축 가공되었으며, 체결 구멍의 실제 위치는 구조 기준면에서 ±0.010mm 이내입니다. AS9102 규격에 따른 FAIR 인증을 획득했습니다.

센서 브래킷 및 특수 하우징
TC4 자력계 절연 브래킷(비자성 VSM 검증 완료; 항공기 축에서 ±0.050°의 보어 축 각도 정렬 5축 CMM 검증 완료; 반경 300mm 이내의 모든 부착 지점에 TC4 패스너 사양 적용; PEEK 그로밋 케이블 통로로 차폐 접지 루프 절연). 광류 센서 마운트 본체(6061-T6 블랙 타입 III 경질 아노다이징 처리; 카메라 정렬 ±0.020mm; 광축 직각도 0.010mm; 시야각 ±0.100mm, 날카로운 모서리). 블레이드 트랙 및 밸런스 센서 마운트 본체(TC4 비자성; 센서 보어 ±0.020mm; 로터 디스크 직각도 0.010mm; 로터 간극 DFM 검증 완료). 인바 36 비열 교정 지그 본체(열팽창 계수 1.2 ppm/°C; −40°C ~ +85°C에서 치수 변화 0.030mm, 알루미늄 비열 각도 기준 지그 및 엔코더 교정 맨드릴의 치수 변화 0.590mm 대비). FCC 진동 차단 장착 본체; 스트레인 게이지 접착면 구조 본체; 로드셀 구조 장착 본체.
산업 및 응용
CNCPioneer의 eVTOL 센서 하우징 및 인코더 샤프트 프로그램은 항공기 수준의 항공 전자 장치 통합부터 자율 시스템 센서 어레이 공급 및 DO-311A/SC-VTOL 인증 입증에 이르기까지 eVTOL 비행 제어 시스템, 항공 전자 아키텍처 및 추진 모니터링 시스템을 개발, 통합, 제조 또는 인증하는 모든 조직에 서비스를 제공합니다.
eVTOL 항공기 제조업체
비행 제어 항공 전자 장치 통합을 위한 완벽한 센서 하우징 및 엔코더 샤프트 가공 하드웨어 프로그램 - TC4 비자성 IMU 하우징 본체, Alodine Class 3 EMC 접합이 적용된 항공 전자 장치 베이 구조 장착 프레임, 모터 구동 위치 피드백용 엔코더 샤프트 프로그램, 리졸버 하우징 프로그램, 공기 데이터 센서 프로브 본체, LIDAR 및 광류 센서 하우징 프로그램, 그리고 모든 새로운 하우징 부품 번호에 대한 AS9100D FAIR 문서가 포함된 항공기별 센서 하우징 키트 전체 공급.
도심 항공 모빌리티 항공전자 통합 팀
Honeywell, Collins, Garmin, Safran 및 이와 동등한 Tier 1 비행 제어 모듈을 eVTOL 항공기 구조 설치에 조립하는 항공 전자 시스템 통합업체 - TC4 및 6061-T6 센서 등록 하우징 정밀 보어 프로그램; 항공 전자 베이 레일 및 장착 프레임 공급; 자력계 인접 설치를 위한 비자성 TC4 패스너 조정; 그리고 항공 전자 통합 일정에 맞춰 제공되는 항공기별 센서 하우징 키트 공급.
eVTOL 비행 제어 시스템
eVTOL 프로그램용 통합 FBW 항공전자 시스템을 개발하는 비행 제어 시스템 OEM 업체들을 위한 프로그램: 모터 위치 피드백 서브시스템용 인코더 샤프트 프로그램; 고진동 틸트로터 나셀 환경에서 아날로그 위치 피드백을 위한 리졸버 하우징 정밀 가공 프로그램; EASA SC-VTOL 향상 범주에서 제안된 3중 센서 아키텍처를 위한 IMU 클러스터 장착 프레임 프로그램; 그리고 맞춤형 FBW 시스템 통합을 위한 구조 센서 베이 하우징 프로그램.
eVTOL 자동 조종 및 자율 시스템
GNSS 신호가 차단된 환경에서의 호버링, 시각 착륙 및 장애물 회피 기능을 갖춘 eVTOL 자율 시스템 공급업체를 위한 제품: 광류 센서 마운트 본체(검정색 경질 아노다이징 처리, 축 정렬 ±0.010°); LIDAR 하우징 프로그램; 방향 기준 정확도 향상을 위한 TC4 자력계 절연 브래킷; 센서 어레이용 비자성 구조 하드웨어; 그리고 비열 센서 교정 기준 구조물용 인바 36 교정 고정 장치 본체 프로그램(열팽창 계수 1.2 ppm/°C).
전기 에어택시 추진 모니터링
모터 상태 모니터링 및 진동 분석 시스템 공급업체 - 가속도계 및 진동 센서 장착 본체 프로그램; TC4 비자성 재질의 블레이드 트랙 및 밸런스 센서 장착 하드웨어; 보정된 변형률 전달을 위한 정밀한 접합면 형상을 갖춘 스트레인 게이지 센서 설치 구조 본체 가공; 구조 상태 모니터링 센서 브래킷 프로그램; 그리고 랜딩 기어 스트럿의 착지력 측정을 위한 로드셀 구조 장착 본체 프로그램.
eVTOL 인증 엔지니어링
제3자 인증 지원 업체인 CNCPioneer는 DO-311A 배터리 감항성 및 SC-VTOL 강화 범주에 대한 항공 전자 센서 설치 입증 자료를 제공합니다. CNCPioneer는 비자성 재료 준수 문서(하우징 일련 번호 추적 기능이 있는 로트별 VSM 투과율 기록), 센서 축 정렬 치수 성능 데이터(CMM 보어 직각도 Cpk 기록), 추진 시스템 인증 데이터 패키지에서 모터 구동 위치 피드백 정확도 주장을 뒷받침하는 인코더 샤프트 런아웃 성능 데이터를 제공합니다.
eVTOL 센서 하우징 및 엔코더 샤프트
가공 공정 및 기능
CNCPioneer의 eVTOL 센서 하우징 및 엔코더 샤프트 가공은 66대 이상의 MAZAK 밀링-선반 센터, MAZAK VARIAXIS 5축 동시 가공 플랫폼, 78대 이상의 스위스 CNC 선반, 정밀 원통 연삭 시스템 및 와이어 방전 가공(EDM) 장비를 사용하여 이루어집니다. 또한, 안전 재고로 보관된 TC4 AMS 4928 및 316L 용체화 열처리 강재는 VSM 투과율 검증을 거쳐 사전 선별되며, 항공전자 프레임 공급망에는 Alodine Class 3 EMC 접합 조정이 통합되어 있습니다.
48시간 eVTOL 항공전자 장비 DFM
하우징 어셈블리의 모든 재료에 대한 비자성 투과율 적합성 (센서 유형 및 근접성에 따른 VSM 투과율 분석 - 제안된 센서-하우징 형상에서의 정량적 B_perturb 계산) · CTE 일치 권장 사항 (센서 본체 재질 및 온도 범위에 따른 TC4, 6061-T6, Invar 36 비교 - IMU 축 정렬 드리프트에 대한 차등 보어 팽창 계산) · 센서 축 정렬 정확도 사양에 따른 IMU 보어 직각도 및 동심도 달성 가능성 (공차 예산 할당: 보어 직각도 40%, 동심도 30%, 평탄도 20%, 패스너 위치 10%) · 샤프트 형상 및 재질에 따른 엔코더 샤프트 런아웃 예측 · 단일 설정 가공 방식에 따른 리졸버 하우징 보어-샤프트 베어링 동심도 실현 가능성 · 센서 하우징 설계에 대한 진동 고유 주파수 적합성 (하우징 공진은 10~200Hz eVTOL 여기 스펙트럼 내에 포함되어서는 안 됨) · ASTM E595 밀폐형 항공전자 장비실 프로그램에 대한 가스 방출 규정 준수 경로 · 항공전자 장비 장착 프레임용 Alodine Class 3 EMC 접합 사양.
TC4 비자성 IMU 하우징 프로그램
TC4 AMS 4928 IMU 하우징 공정 순서: 입고 로트에 대한 VSM μ_r 검증 → SII XRF 조성 분석(Al 5.5–6.75%; V 3.5–4.5%) → 황삭 가공 → 20°C에서 20분간 열 안정화(±1°C) → 정밀 가공(H6 평탄도 ±0.003mm; Ra 0.4μm; CMM을 이용한 공정 중 동심도 ±0.003mm 측정) → 장착면 가공(평탄도 0.005mm/100mm; 보어 축 수직도 0.005mm/100mm) → 체결 볼트 패턴 가공(보어 축에서 ±0.010mm 오차 범위 내에서 5축 인덱싱) → 엘라스토머 절연체 카운터보어 가공(±0.020mm) → 커넥터 보스 형상 가공 → 질량 검증(±0.5g). 트리플 IMU 클러스터 프레임: 다음 보어 축으로 이동하기 전에 공정 중 CMM을 사용하여 세 개의 보어 위치를 확인합니다. CMM 측정 항목: 보어 직경, 동심도, 원통도, 직각도, 평탄도, 체결 패턴, 5축 각도 특징. 모든 신규 부품 번호에 대해 AS9102에 따른 FAIR 인증을 시행합니다.
엔코더 샤프트 CBN 연삭 프로그램
TC4 또는 17-4PH 엔코더 샤프트 연삭 순서: 황삭 선삭 → 경화(17-4PH H900: 연삭 전 HRC 44–47; TC4: 경화 불필요) → 스위스 CNC를 이용한 센터 제작(샤프트 외경 대비 ±0.001mm 동심도 - 연삭 기준점) → 황삭 원통 연삭(CBN 120 그릿, 정밀 센터 간 연삭) → 15분 열 안정화(TC4 CTE 8.6 ppm/°C × 20°C 상승 × 80mm 외경 = 0.014mm - 20°C ±0.3°C 제어 연삭액 필요) → 정밀 연삭 CBN 600 그릿(0.0005mm/패스 × 20패스; 110 GPa 탄성 계수에서 TC4 스프링백 회복을 위한 8회전 스파크아웃) → 5패스마다 공정 중 공기 게이지 측정 → 외경 ±0.002mm; Ra 0.1μm; 진원도 ±0.001mm; TIR ±0.003mm → 인덱스 기준 5축 밀링 ±0.010° → DLC 코팅 옵션(1–2μm PVD; DLC 코팅 후 외경 공기압 측정). CBN 휠은 8개 축마다 드레싱 처리; 각 연삭 작업 전 휠 TIR ≤0.0005mm 검증.
5축 항공전자 프레임 및 복합 하우징 프로그램
MAZAK VARIAXIS 5축 동시 가공은 다음과 같은 부품 가공에 적합합니다. 트리플 IMU 클러스터 마운팅 프레임 (한 번의 설정으로 세 개의 IMU 보어 위치 가공; 보어 간 위치 ±0.020mm 진위치; 보어 간 각도 관계 ±0.010° - 모두 하나의 5축 기준점을 사용하여 가공하므로 IMU 간 변환 행렬로 인한 재척킹 각도 오차를 제거합니다.) · 항공전자 장비실 구조 프레임 (ARINC 레일 슬롯 ±0.010mm; 후면 커넥터 가이드 ±0.020mm; 엘라스토머 절연체 보어 ±0.010mm; 패스너 패턴 ±0.010mm - 모두 하나의 5축 프로그램에서 구조 기준점을 사용하여 가공합니다.) · 자력계 절연 브래킷 (보어 축 각도 정렬은 5축 CMM으로 검증하여 항공기 축에서 ±0.050° 이내입니다.) · 5홀 압력 프로브 본체 (C축 인덱싱 포트 보링은 프로브 축에서 ±0.010° 이내입니다.) · 리졸버 하우징 보어-샤프트 베어링 동심도 MAZAK 밀링-선삭 단일 설정에서 ±0.003mm의 정밀도를 달성하여 중요한 공극 동심도 치수로 인한 재척킹 오류를 제거했습니다.
비자성 및 특수 소재 프로그램
TC4 AMS 4928 어닐링(μ_r = 1.00003; CTE 8.6 ppm/°C — 티타늄 복합 IMU 본체에 최적의 CTE 일치; VSM 검사 안전 재고) · 6061-T6 T651(μ_r = 1.00002; 경량; 항공 데이터 하우징, 항공 전자 프레임, 광학 센서 본체; II/III형 양극 산화 처리; Alodine Class 3) · 316L 용체화 어닐링 스테인리스강(VSM μ_r ≤1.005/로트 — 냉간 인발봉 아님; AMS 5653; 피토 프로브 본체, 옥외 하우징; ASTM A967 부동태화 처리) · Invar 36 UNS K93600(CTE 1.2 ppm/°C; 비열 교정 지그 — 강자성체; 자력계 인접 프로그램에는 사용 불가) · PEEK Victrex 450G(μ_r = 1.000; RF 투명; 절연 부싱, 레이더 고도계 창틀) · 7075-T6 (6061-T6이 응력에 부적합한 항공전자 장비 베이 레일) · Ti-3Al-2.5V 9등급 (박막 프로브 샤프트 본체) · 17-4PH H900 (자력계에 인접하지 않은 엔코더 샤프트 - 강자성; 비자성 엔코더 프로그램의 경우 TC4로 전환).
AS9100D 및 AS9102 문서 패키지
적합성 인증서 · 일련번호별 CMM 보고서(내경, 동심도, 원통도, 직각도, 표면 평탄도, 체결 패턴, 5축 각도 특징 - AS9102 FAIR에 따른 도면 치수의 100%) · 진원도 측정기(인코더 샤프트 외경 진원도 및 5개 축 위치에서의 TIR, 리졸버 및 IMU 하우징 내경 진원도) · 프로파일 측정기(인코더 샤프트 3개 위치에서의 Ra, 하우징 내경 Ra, 접촉면 Ra) · V-블록 스윕 표시기(인코더 샤프트 TIR 검증) · AS9100D 데이터베이스의 하우징 일련번호와 연결된 재료 로트별 VSM 투과율 곡선 · SII XRF 재료 로트 보고서 · 밀폐형 항공전자 프로그램용 로트별 ASTM E595 TML 재료 데이터 · 항공전자 프레임 로트별 Alodine Class 3 MIL-DTL-5541 인증서 · 패시베이션 ASTM A967 인증서(316L 프로그램) · DLC 코팅 인증서 및 DLC 후 외경 검증 · 일련번호별 질량 ±0.1g · 모든 신규 부품 번호에 AS9102 FAIR 인증 적용 · 대량 eVTOL 항공전자 장비 공급망에 대한 PPAP 레벨 3 인증 · 기록 20년 보관
eVTOL 센서 하우징용 재료
및 엔코더 샤프트
eVTOL 센서 하우징 재질 선정은 비행 제어 센서 응용 분야에 특유한 세 가지 요구 사항을 동시에 충족해야 합니다. 첫째, 자기 투과율(자력계 인접 프로그램의 경우 μ_r ≤1.005), 둘째, 설치된 센서 본체와의 열팽창 계수 일치(eVTOL 작동 범위 전체에 걸쳐 교정 오차 발생 방지), 셋째, 센서의 진동 환경에 대한 구조적 적합성입니다. 4340 QT, 17-4PH H900, 냉간 가공된 304 스테인리스강과 같은 표준 항공우주 재질은 이 세 가지 조건을 모두 충족하지 못합니다.
TC4 티타늄 AMS 4928 어닐링 처리
μ_r = 1.00003 (B_perturb = 0.012 nT, r = 100mm — 304 스테인리스강보다 3,333배 낮음, 냉간 인발 316L보다 1,250배 낮음(μ_r = 1.10 기준)); 열팽창 계수(CTE) 8.6 ppm/°C — 티타늄 복합재 IMU 본체 구조에 최적의 CTE 일치(110°C 사용 온도 범위에서 CTE로 인한 보어 팽창 기울기 0.004°, 6061-T6 하우징의 0.10° 대비 — 25배 우수한 CTE 일치); 내식성(TiO₂ 패시베이션 층 형성; 표면 처리 불필요; 양극 산화 처리가 하우징 표면의 자기적 특성에 영향을 미치지 않음). VSM 투과율 사전 검사(모든 바 로트 재고는 재고 배치 전 VSM 검증을 통해 μ_r ≤1.005 확인)를 거친 TC4 AMS 4928 안전 재고를 미리 확보함으로써 생산 속도에 따른 주문별 투과율 재시험 지연을 방지합니다. 유인 eVTOL 프로그램에서 충돌에 매우 중요한 센서 하우징 주요 구조에 대해 AMS 6931 STA 조건(1,000 MPa 항복 강도)을 충족합니다.
6061-T6 / 7075-T6 알루미늄
μ_r = 1.00002 (상자성; 센서 근접 시 B_perturb는 무시할 수 있음 - VSM 검증 불필요); 복잡한 항공전자 프레임 형상에 대한 우수한 가공성; 경량(2.70 g/cm³ 대 TC4 4.43 g/cm³). 6061-T6 T651 (σ_y 275 MPa; 항공전자 프레임, LIDAR 하우징, 광학 센서 하우징, 공기 데이터 프로브 본체에 주로 사용); 7075-T6 (σ_y 503 MPa - 6061-T6이 응력이 부족한 항공전자 베이 레일, 고하중 센서 브래킷에 사용). CTE 23.6 ppm/°C - 알루미늄/양극 산화 처리된 본체의 CTE를 가진 센서에는 적합하지만, 티타늄 복합재 IMU 본체에는 적합하지 않으며, 이 경우 CTE 일치를 위해 TC4 하우징 사용이 권장됩니다. Type II 투명 양극 산화 처리(내부 마스킹 처리); 광학 센서 하우징 내부에는 검정색 Type III 경질 양극 산화 처리 적용. 항공전자 장비 프레임의 EMC 접합 영역에 사용되는 Alodine Class 3 MIL-DTL-5541.
316L 스테인리스강 — VSM 검증 완료 (로트별)
용체화 열처리 조건에서 μ_r ≤1.005 (AMS 5653)의 내식성을 보장하며, 비, 얼음, 도시 오염에 대한 내식성이 우수하고, 로트 검증 후 자력계 인접 프로그램에 사용하기에 비자성입니다. 중요: 냉간 인발 봉 상태의 316L(변형 유도 마르텐사이트로 인한 μ_r 1.02–1.15)은 비자성 센서 하우징 프로그램에 사용할 수 없습니다. 표준 재료 인증서로는 이를 확인할 수 없습니다. CNCPioneer는 용체화 열처리된 316L(냉간 인발 봉 아님)을 지정하고 0–100 Oe의 인가 자기장에서 VSM으로 모든 로트를 검증합니다. μ_r >1.005인 경우 가공 전에 전체 로트를 폐기합니다. 용액 열처리된 316L(μ_r = 1.005)은 r = 100mm에서 B_perturb = 13nT(규격 오차 범위 내 30nT)를 나타내는 반면, 4340강(μ_r = 100)은 B_perturb = 26,000nT를 나타냅니다. 모든 316L 센서 하우징 로트에는 ASTM A967 표준에 따른 후가공 부동태 처리가 적용됩니다.
인바 36 UNS K93600
열팽창계수(CTE) = 1.2 ppm/°C — −40°C에서 +85°C까지 0.030mm의 치수 변화(기준체 200mm)를 보이며, 이는 TC4의 0.215mm 및 알루미늄의 0.590mm와 비교됩니다. 인바 36은 정밀 각도 기준 고정 장치, 엔코더 교정 맨드릴, 센서 교정 기준체에 적합한 재질입니다. 이러한 용도에서는 하우징 본체의 열 드리프트가 센서 드리프트로 오인될 수 있습니다. 즉, 전체 eVTOL 작동 범위에 걸쳐 치수 안정성이 유지되어야 주기적인 자기장 재교정 없이 센서 교정의 유효성이 보장되는 응용 분야에 적합합니다. 중요: 인바 36은 강자성체(Fe-36%Ni 합금; μ_r = 8–10)이므로 자력계 또는 IMU에 인접한 센서 하우징에는 사용할 수 없습니다. 비자성 특성이 요구되지 않는 비열 교정 고정 장치 본체에만 사용하십시오. SII XRF: Ni 35.0–37.0%, Fe는 로트별로 다릅니다.
PEEK 빅트렉스 450G 및 PTFE
PEEK: μ_r = 1.000 (완벽한 비자성); 유전체 (센서 전자 장치와 구조용 알루미늄 하우징 본체 사이의 전기적 절연 - 자력계 근접 영역에서 접지 루프 전류 방지); 밀리미터파 대역에서 RF 투과 (레이더 고도계 하우징 창 프레임은 ±0.100mm 개구부로 가공됨); CTE ≈ 47–50 ppm/°C (간극 맞춤 용도에 사용됨); ASTM E595 TML ≤0.030%; 로트별로 FTIR 순수 등급 확인됨. 적용 분야: IMU 절연 부싱 본체, 엔코더 절연 마운트 본체, 레이더 고도계 RF 투과 창 프레임, 자력계 브래킷 케이블 통로 그로밋 (케이블 차폐와 TC4 브래킷 본체 사이의 전기적 절연 제공). PTFE 순수 등급: μ_r = 1.000; RF 투과; 레이더 고도계 하우징 창 본체; 플러시 마운트 정적 포트 라이너. PEEK 내경은 PCD 툴링으로 ±0.005mm, 접촉면 Ra ≤0.4μm로 가공됨.
17-4PH H900 — 표준 엔코더 샤프트 재질
HRC 44–47; 항복강도 1,310 MPa; 엔코더 타겟 장착면에서 우수한 내마모성; 대부분의 엔코더 샤프트 프로그램에 적합. μ_r ≈ 40–80 (마르텐사이트 H900 조건에서 강자성) - 자력계 또는 홀 효과 전류 센서에서 200mm 이내에는 사용 불가. 자기 센서에 인접하지 않은 표준 모터 엔코더 샤프트의 경우: 17-4PH H900이 권장되는 엔코더 샤프트 재질입니다(경도가 높아 내마모성 엔코더 타겟 장착면을 제공하며, H900은 CBN 연삭 전에 시효 처리를 완료하여 최종 치수 특성으로 인한 열처리 변형을 방지합니다). 자력계에 인접한 모터 엔코더 프로그램(헤딩 기준 센서에서 200mm 이내에 있는 모터)의 경우: DFM은 근접성을 표시하고 TC4 AMS 4928(비자성; 엔코더 샤프트에 적합한 기계적 특성; TC4 안전 재고에서 VSM 투과율 검증)을 지정합니다. DFM은 고객이 제공한 모터-센서 배치 형상을 기반으로 각 프로그램을 확인합니다.
eVTOL용 표면 처리
센서 하우징 프로그램
eVTOL 센서 하우징의 표면 처리는 일반적인 내식성 기준이 아닌 센서 유형, EMC 요구 사항 및 환경 노출 조건에 따라 결정됩니다. 모든 표면 처리 과정에서 내경 측정면은 마스킹 처리되며, 처리 후 내경 치수는 CMM 또는 에어 게이지를 사용하여 치수 규격 준수 여부를 확인하고 출고 상태로 제공됩니다.
Alodine Class 3 - 항공전자 장비 프레임용 EMC 접합
MIL-DTL-5541에 따라 모든 알루미늄 항공전자 장비실 구조 프레임 표면의 접지선 부착부 및 섀시 접촉 영역에는 알로다인 3급(전기 전도성 크로메이트 변환 - 전기 절연성인 1A급이 아님) 처리가 필수적입니다. 접촉 저항은 5mΩ/cm² 이하이어야 하며, 이는 섀시 전류 경로를 통해 항공전자 모듈 간의 공통 모드 노이즈 결합을 억제하는 EMC 섀시 접지 연속성을 보장합니다. RTCA DO-160G EMC 인증 준수를 위해 비행 제어 컴퓨터 장착 프레임에 알로다인 3급 처리가 필수적입니다. CNCPioneer는 인증된 변환 코팅 시설에서 매월 항공전자 프레임의 알로다인 3급 처리를 진행하며, 매월 로트별로 코팅 인증서를 발급합니다. 알로다인 처리 후 내부 치수를 검증하고, 배치별로 접촉 저항을 측정합니다. 양극 산화 처리(전기 절연)는 EMC 접지 영역에서 알로다인 3급 처리를 대체할 수 없습니다. CNCPioneer는 고객 도면에서 흔히 발생하는 항공전자 장비 DFM 오류를 지적합니다.
검정색 3형 경질 아노다이징 처리 - 광학 센서 하우징
LIDAR, 광류 카메라 및 이미지 센서 하우징 내부에서 산란광 반사로 인해 센서 성능이 저하되는 경우, MIL-A-8625 Type III 경질 아노다이징(흑색 염료) 처리를 적용합니다. HV 400+ 경질 아노다이징은 흑색 염료를 사용하며, 가시광선 및 근적외선 대역에서 최소한의 광 반사를 위해 방사율 >0.9를 만족합니다. 센서 등록 구멍은 아노다이징 공정 중 마스킹 처리됩니다(측면당 5~25μm의 아노다이징 두께 증가는 구멍 간극을 없애 센서 설치를 방해함). 아노다이징 후 구멍 치수는 출하 전 에어 게이지로 ±0.003mm 이내로 검증합니다. 산란광 차단이 필요하지 않은 표준 6061-T6 및 7075-T6 센서 하우징과 항공전자 구조 브래킷에는 투명 Type II 아노다이징(5~10μm, MIL-A-8625) 처리를 적용합니다. 양극 산화 처리는 전기 절연성이 있습니다. 전기적 연속성이 필요한 모든 표면(EMC 접합 영역, 패스너 접촉 영역)에는 양극 산화 처리 대신 Alodine Class 3이 지정되며, 보어 마스크 프로토콜은 동일합니다.
부동태화 및 무처리 — 316L 및 TC4 프로그램
316L 스테인리스 센서 하우징 본체(피토 정압 프로브, 옥외 장착형 LIDAR 하우징): ASTM A967에 따른 필수 후가공 부동태 처리 - 선삭, 드릴링 및 밀링 작업 중 손상된 모든 가공 표면의 크롬 산화물 부동태층을 복원합니다. ASTM A967 방법에 따른 습도 캐비닛 테스트로 검증되었습니다. TC4 티타늄 센서 하우징: 보호 표면 처리 불필요 - TiO₂ 부동태층은 해양 염수 분무 및 도시 오염을 포함한 모든 eVTOL 작동 환경에서 내식성을 제공합니다. 표면 처리가 없으므로 센서 근처의 하우징 표면 자기 특성이 양극 산화 처리로 인해 변질될 염려가 없습니다. TC4 하우징의 ASTM E595 TML ≤0.010%는 밀폐형 항공 전자 장비실 프로그램에 대한 재료 공급업체 데이터에서 검증되었습니다. 반복적인 조립/분해 프로그램을 위해 인코더 샤프트 접촉면에 DLC 코팅(1~2μm PVD, HV 2,000+) 적용 - DLC 코팅 후 외경은 에어 게이지로 검증되었으며, DLC 코팅 전 접지 외경 목표에 반영되었습니다.
eVTOL 센서 하우징 프로그램의 모든 표면 처리(MIL-A-8625 2/3형 양극 산화 처리, MIL-DTL-5541 3급 알로다인 처리, ASTM A967 부동태 처리, DLC 코팅)는 처리 인증서와 처리 후 치수 검증 자료를 출하 패키지에 포함하여 관리합니다. 모든 센서 등록 구멍에는 모든 표면 처리 로트에 대해 보어 마스크 프로토콜이 적용되며, 처리 후 구멍 치수 검증은 최종 검사 승인 전 필수 품질 관리 절차입니다.
eVTOL의 품질 보증
센서 하우징 및 엔코더 샤프트 프로그램
eVTOL 센서 하우징 및 엔코더 샤프트 품질 보증은 항공 안전에 중요한 네 가지 차원을 다룹니다. 비자성 재료 안전 게이트 역할을 하는 VSM 투과율 검증, IMU 및 리졸버 하우징 프로그램에 대한 100% CMM 내경 검증, 엔코더 샤프트 로트별 100% 원형도 시험기 TIR 검증, 그리고 DO-311A 감항성 입증을 위한 하우징 일련 번호별 비자성 재료 VSM 기록 추적성이 포함됩니다.
48시간 DFM 및 비자성 분석
하우징 어셈블리의 모든 재료에 대한 비자성 투과율 적합성 — 센서 유형, 하우징 형상 및 자력계 근접성을 기반으로 한 VSM 투과율 정량적 B_perturb 계산(B_perturb = (μ_r − 1) × H_Earth × (r_source/r)³); 30 nT 방향 정확도 예산에 대한 임계값 비교 · 전체 eVTOL 온도 범위(-40°C ~ +85°C)에 걸쳐 하우징 및 센서 본체 재료의 CTE 불일치 계산 · 비행 제어 정확도 사양에 따른 IMU 보어 직각도 공차 예산 할당(보어 직각도 40%, 동심도 30%, 표면 평탄도 20%, 패스너 위치 10%) · 샤프트 재질, 길이 및 연삭 공정에 따른 엔코더 샤프트 런아웃 예측 · 센서 하우징 절연 마운트 설계에 대한 진동 고유 주파수 적합성 · 비열 기준 고정 장치 프로그램에 대한 Invar 36 적합성 평가 · 항공 전자 장비 베이 프레임 프로그램에 대한 Alodine Class 3 EMC 접합 요구 사항 · 밀폐형 항공 전자 장비 프로그램에 대한 ASTM E595 가스 방출 규정 준수 경로
재료 검증 및 VSM 투과성 게이트
모든 입고 자재 로트에 대한 SII XRF 조성 분석: TC4(Al 5.5–6.75%; V 3.5–4.5%); 316L(C ≤0.030%; Mo 2.0–3.0%); 6061-T6(Mg 0.80–1.20%; Si 0.40–0.80%); Invar 36(Ni 35.0–37.0%; Fe 나머지); EN 10204 3.1은 로트별로 보관됨. VSM 자기 투과율 측정: 비자성 센서 하우징 프로그램의 모든 TC4 및 316L 로트에 대해 로트 섹션당 25mm × 25mm × 10mm 샘플 1개씩 측정; 인가 자기장 0–100 Oe(0–8,000 A/m); 모든 자기장 수준에서 μ_r 측정; 허용 오차 μ_r ≤1.005; 가공 시작 전 μ_r > 1.005인 모든 로트는 폐기됩니다. VSM 곡선은 AS9100D 품질 기록에 저장되며, 각 재료 로트 인증서별로 해당 로트에서 가공된 하우징의 일련 번호에 대한 추적성을 제공합니다. 6061-T6 알루미늄: SII XRF만 사용(μ_r = 1.000021, VSM 불필요). 17-4PH H900 엔코더 샤프트: 연삭 전 로트별 경도 HRC 44~47, μ_r = 40~80은 비자성 민감 프로그램에는 적합하지 않음.
공정 중 제어 - 보어 및 엔코더 샤프트 연삭
TC4 센서 하우징 보어: 최종 보링 후 CMM을 이용한 보어 직경 및 동심도 측정; 마운팅 페이스 가공 전 5개 축 위치에서 원통도 측정 - 페이스 가공 전 보어와 페이스의 직각도 확인. 트리플 IMU 클러스터 프레임: 보어 1 가공 후 CMM을 이용하여 보어 2 및 보어 3 위치 확정 전 확인; C축 인덱싱 전 각 보어에서 보어 간 위치 ±0.020mm 확인. 엔코더 샤프트 연삭: CBN 연삭 중 5회 패스 간격으로 에어 게이지 측정; 최종 측정 전 15분간 열 평형 유지; 휠 후퇴 전 8회전 스파크아웃 (110 GPa 탄성 계수의 TC4 스프링백 회복으로 인해 표준 강철 대비 스파크아웃 시간 연장 필요); 각 샤프트 연삭 전 CBN 휠 TIR ≤0.0005mm 확인 (8개 샤프트마다 휠 드레싱). 항공전자 프레임 레일 슬롯: 첫 번째 레일 가공 후 CMM을 사용하여 슬롯 폭과 직진도를 측정하여 나머지 레일을 하나의 5축 프로그램으로 가공하기 전에 DRF 기준점을 확인합니다.
100% CMM 보어 및 100% 엔코더 샤프트 TIR 검증
모든 IMU 하우징 및 리졸버 하우징: CMM을 사용하여 내경, 동심도, 원통도, 직각도 및 평면도를 100% 측정합니다. 샘플링이 아닌 100% 측정을 통해 항공전자 통합 팀에 출하되는 모든 장치의 사양 준수를 보장합니다. 모든 엔코더 샤프트 로트: 외경 진원도 및 5개 축 위치에서의 TIR을 100% 측정하고, V-블록 스윕 인디케이터로 검증합니다. CMM(미쓰토요 ±0.001mm): 모든 내경, 동심도, 원통도, 직각도, 평면도, 체결 패턴, 5축 각도 특징을 측정합니다. 진원도 측정기: 엔코더 샤프트 외경 진원도 및 TIR, IMU 및 리졸버 하우징 내경 진원도를 측정합니다. 프로파일 측정: 엔코더 샤프트 3개 위치에서의 Ra, 하우징 내경 Ra를 측정합니다. 5축 각도 특징: 5축 각도 측정 기능을 갖춘 CMM으로 측정한 보어 간 각도 관계(±0.010°) 및 자력계 브래킷 축 정렬(±0.050°).
비자성 추적성 및 VSM 기록 보관소
AS9100D 품질 데이터베이스에 보관된 모든 TC4 및 316L 로트의 VSM 투과율 기록. 해당 로트의 VSM 기록은 해당 로트에서 가공된 하우징의 일련 번호와 연결되어 VSM 곡선부터 재료 로트 인증서, 하우징 일련 번호, 항공기 일련 번호에 이르기까지 완전한 비자성 재료 추적 체인을 제공합니다. eVTOL 인증 엔지니어링 파트너는 항공 전자 장비 공급업체 감사, 감항성 입증 검토 및 운항 중 사고 조사에 이 데이터를 활용할 수 있습니다. VSM 기록 형식: 인가 자기장(Oe), 측정된 자화 M(H), 각 자기장 레벨에서 계산된 μ_r, 모든 레벨에서 합격 기준 μ_r ≤1.005, 합격/불합격 판정, 시험 날짜, 기기 교정 참조. 보관 기간: AS9100D 기록 보관 요건에 따라 최소 20년. 사전 구매한 TC4 및 316L 용체화 열처리 봉재: 재고 배치 전 모든 입고 봉재 로트에 대한 VSM 사전 검사를 통해 대량 항공 전자 장비 공급망에서 생산 출시 속도에 따른 주문별 VSM 지연을 방지합니다.
최종 검사 및 AS9102 FAIR 문서화
CMM: 내경, 동심도, 원통도, 직각도, 표면 평탄도, 체결 패턴, 5축 각도 특징 - AS9102에 따라 도면 치수의 100%를 측정하고 특성별 측정 불확실성 허용 오차를 ≤10%로 유지합니다. 진원도 측정기: 엔코더 샤프트 외경 진원도 및 TIR 진원도; 하우징 내경 진원도. 프로파일 측정: 엔코더 샤프트 3개 위치에서의 Ra 값; 하우징 내경 Ra 값; 접촉면 Ra 값. V-블록 스윕: 엔코더 샤프트 TIR 검증. 질량: 일련번호별 ±0.1g의 교정된 저울. 동봉된 항공전자 프로그램에 대한 로트별 ASTM E595 TML 재료 데이터. 하우징 일련번호 추적성을 갖춘 로트별 VSM 투과율 곡선. 모든 부품과 함께 제공되는 문서: AS9102 FAIR(모든 신규 부품 번호); 재료 인증서; 양극 산화/알로다인 3등급/부동태 처리/DLC 인증서; VSM 투과율 기록; 일련번호별 질량; 품질 관리자가 서명한 PSW. 생산 프로그램의 경우 IMU 내경 및 엔코더 샤프트 외경에 대한 Cpk 값이 1.67 이상이어야 합니다(진행 중: 엔코더 샤프트 TIR Cpk 값은 현재 0.73이며, 1.79를 목표로 합니다. 모든 TIR 적합 장치는 100% 검증을 통해 선정되었습니다). 관련 기록은 20년간 보관됩니다.
AS9100D 품질 시스템
eVTOL 센서 하우징 및 엔코더 샤프트 프로그램
CNCPioneer의 AS9100D 및 IATF 16949 인증 eVTOL 센서 하우징 및 엔코더 샤프트 품질 시스템은 항공 안전에 중요한 네 가지 요소를 다룹니다. 첫째, 구조적 비자성 안전 게이트 역할을 하는 VSM 투과율 검증, 둘째, 센서 축 정렬 정확도를 좌우하는 IMU 보어 직각도 Cpk ≥1.67, 셋째, ±0.003mm의 정밀도를 달성하는 엔코더 샤프트 TIR 원통형 연삭 프로토콜, 넷째, PPAP 레벨 3을 통해 eVTOL 항공 전자 장비 공급업체 인증 기간을 6~9개월에서 3~4개월로 단축합니다.
VSM 투과율 검증 — 비자성 안전 게이트
VSM 투과율 검증(μ_r ≤1.005/로트)은 eVTOL 센서 하우징 프로그램의 구조적 품질 검증 관문입니다. 표준 재료 인증서로는 316L 스테인리스강의 냉간 가공으로 인해 발생하는 마르텐사이트 생성을 식별할 수 없기 때문입니다. 마르텐사이트 생성은 μ_r을 1.005에서 1.02~1.15로 증가시켜 센서에서 r = 80mm 지점에서 13nT~264nT의 자기장 교란을 발생시키고, 이는 하우징 재료 자체의 특성으로 인한 30nT의 헤딩 정확도 허용치를 초과합니다. CNCPioneer의 VSM 기능은 일반적인 중국 가공 시설에서는 구현할 수 없는 2년간의 개발 투자 결과입니다. 사례 연구 프로그램에서 냉간 인발된 316L 하우징(μ_r ≈1.10)은 측정된 헤딩 오차 ±0.35°(사양의 3.5배)를 나타냈습니다. TC4 하우징(μ_r = 1.00003)은 측정된 방향 오차 ±0.08°(±0.10° 사양 이내)를 달성했습니다. 비자성 소재 프로그램을 통해 가공 소요 시간 증가 없이 항공 전자 장비 설치로 인한 방향 오차를 77% 제거했습니다.
- 가공 시작 전 TC4 및 316L 로트별 VSM μ_r
- μ_r ≤1.005이면 합격, 초과 시 로트 불합격 및 격리 조치
- VSM 곡선은 로트별로 보관되며, 주택 일련 번호와 연결되어 있습니다.
IMU 보어 직각도 Cpk ≥1.67 제어축 정렬
하우징 보어와 장착면의 직각도(0.005mm/100mm 규격)는 IMU의 보정된 롤 레이트 감지 축과 항공기 롤 축 사이의 각도 오차를 직접적으로 결정합니다. 0.010mm/100mm의 직각도 오차는 0.006°의 축간 커플링을 유발하며, 0.050mm/100mm(정밀 보링이 없는 표준 설비)의 오차는 60°/s 호버링 롤 기동 시 0.030°/s의 겉보기 피치 레이트 오염을 발생시킵니다. 이는 IMU 노이즈 플로어보다 3배 높은 수치로, 동적 기동 중 자세 추정 품질을 저하시킵니다. CNCPioneer의 48시간 DFM(설계 제조성 검증)은 비행 제어 시스템 센서 축 정확도 사양을 보어 직각도(40%), 동심도(30%), 면 평탄도(20%), 체결부 위치(10%)에 걸쳐 정량적으로 배분하여 도면 수정 전에 센서 정확도 요구 사항에 맞게 가공 사양이 정확하게 설계되었는지 확인합니다. FAIR 시범 생산 사례 연구: TC4 트리플 IMU 클러스터 프레임에서 측정된 38개 특성; 첫 번째 제출에서 38/38 적합; 보어 1과 보어 2 사이의 각도 관계 = 89.994°(설계 90.000°, 사양 ±0.010°).
- 하우징당 보어 직각도 0.005mm/100mm CMM
- 비행 제어 정확도 사양에 따른 허용 오차 예산 할당
- 100% CMM 내경, 동심도, 직각도
엔코더 샤프트 TIR ±0.003mm 연삭 프로토콜
TC4 엔코더 샤프트 TIR을 지배하는 세 가지 체계적인 오류 소스가 있으며 ±0.003mm를 달성하기 위해 개별적으로 제어해야 합니다. (1) TC4 탄성 스프링백(110 GPa 모듈러스는 휠 접촉 제거 후 0.002~0.004mm의 스프링백을 발생시킵니다. 최종 치수 전에 제로 인피드에서 8회전 스파크아웃으로 완화됩니다. 표준 강철 스파크아웃 3~4회전은 TC4에 충분하지 않습니다.) (2) 연삭 열팽창(TC4 CTE 8.6 ppm/°C × 20°C 공작물 온도 상승 × 80mm 샤프트 외경 = 0.014mm 외경 증가. 20°C ±0.3°C 온도 제어 연삭액으로 완화됩니다. 표준 작업장 온도 25°C ±3°C는 ±0.003mm TIR에 완전히 부적합합니다.) (3) CBN 휠의 원형이 아님(샤프트로 전달되는 정현파 원형 오차 - 8개의 샤프트마다 CBN 휠 드레싱을 통해 완화되고 각 연삭 세션 전에 휠 TIR ≤0.0005mm가 확인됨). 이 세 가지 제어를 통해 TC4 엔코더 샤프트 TIR 생산 평균은 0.0019mm, σ = 0.0005mm가 됩니다. 모든 TC4 엔코더 샤프트는 원형도 측정기에서 100% TIR이 검증되었으며, Cpk 개선 프로그램 동안 σ = 0.0003mm(Cpk = 1.79)를 목표로 적합한 장치가 출하용으로 선택됩니다.
- 8회전 스파크아웃(TC4 스프링백 복구)
- 연삭액 온도 20°C ±0.3°C 제어
- CBN 휠의 TIR은 각 연삭 작업 전에 ≤0.0005mm이어야 합니다.
PPAP 레벨 3 및 eVTOL 항공전자 장비 공급업체 자격 인증
eVTOL 항공전자 구조 하드웨어 공급망에 대한 PPAP 레벨 3: 설계 기록, 공정 흐름(TC4 센서 하우징 단일 설정 보링 시퀀스; 스파크아웃 프로토콜을 포함한 인코더 샤프트 CBN 연삭 시퀀스 문서), PFMEA(비자성 로트 투과율 고장 모드 및 감지 제어; 최대 5축 도달 시 보링 공구 편향 - 사례 연구 시범 생산에서 수정된 근본 원인; 연삭 중 TC4 인코더 샤프트 열팽창; 마스크 불량 시 양극 산화 보어 성장), 관리 계획, CMM 보어 측정 및 진원도 시험기 TIR 측정 시스템에 대한 MSA 게이지 R&R(≤10% R&R), 초기 성능 연구(IATF 특수 특성으로서 IMU 보어 직경, 인코더 샤프트 외경, 면 직각도에 대한 Cpk ≥1.67), PSW. CNCPioneer는 AS9100D 인프라, PPAP 역량 및 비자성 엔지니어링 전문성을 바탕으로 eVTOL 항공 전자 장비 공급업체 인증 기간을 일반적인 6~9개월에서 3~4개월로 단축했습니다. 이는 트리플 IMU 클러스터 하우징 프로그램에서 38/38 FAIR 특성이 첫 제출에서 기준을 충족한 사례를 통해 입증되었습니다.
- eVTOL 항공전자 장비 공급망을 위한 PPAP 레벨 3
- IMU 보어/인코더 샤프트 외경/직각도에서 Cpk ≥1.67
- MSA 게이지 R&R ≤10% (CMM + 진원도 측정기 기준)
eVTOL 센서 하우징 및 엔코더 샤프트 관련 FAQ
eVTOL 항공기 제조업체, 도심 항공 모빌리티 항공 전자 장비 통합 팀, 비행 제어 시스템 OEM, 자율 시스템 개발업체 및 eVTOL 인증 엔지니어링 파트너가 CNCPioneer의 비자성 소재 프로그램, 엔코더 샤프트 연삭 기능, 센서 축 정렬 DFM 및 항공기별 센서 하우징 키트 경제성에 대해 자주 묻는 질문입니다.
전기 수직 이착륙 항공기(eVTOL)의 자력계 센서 하우징에 비자성 재료가 요구되는 이유는 전기 항공기의 기수 기준 시스템의 기본 작동 원리에 기인합니다. 자력계는 지구 자기장 벡터를 측정하는데, 일반적인 항공 운항 위도에서 이 자기장은 50,000nT입니다. 자력계에 인접한 강자성 재료는 항공기와 함께 회전하는 교란 자기장을 생성하여 실제 기수 변화와 구별할 수 없는 체계적인 기수 오차를 발생시킵니다. 소형 하우징 벽 크기 50mm × 50mm × 3mm인 경우, r = 100mm에서 304 스테인리스강(약간 냉간 가공된 재료의 경우 μ_r ≈ 1.10)에 대한 정량적 분석 결과 B_perturb ≈ 40nT입니다. TC4 티타늄(μ_r = 1.00003)의 경우 B_perturb는 0.012nT입니다. 25,000 nT의 수평 지구 자기장에서 40 nT의 교란으로 인한 방향 오차: 방향 오차 ≈ arctan(40/25,000) = 0.092° — 하우징 재질만으로도 일반적인 eVTOL의 방향 정확도 사양인 ≤0.1°를 초과합니다. TC4의 방향 오차: 0.000028° — 무시할 수 있는 수준입니다. 304 스테인리스 하우징은 TC4보다 3,300배 더 큰 방향 오차를 발생시킵니다. 전기 항공기에 특정한 두 번째 고려 사항은 다음과 같습니다. 자력계에서 500mm 떨어진 거리에서 188A의 고전류 eVTOL 배터리 방전: B_current = μ₀ × I / (2π × r) = 4π × 10⁻⁷ × 188 / (2π × 0.5) = 75 nT — 허용된 방향 오차 자기장의 1.5배 — 비자성 하우징과 고전압 전류 경로로부터 최소 500mm의 이격 거리가 모두 필요합니다. 중요: 구성 성분만으로 "비자성"으로 명시된 316L 스테인리스강도 냉간 가공(냉간 인발 봉 상태에서 μ_r 1.02–1.15)으로 인해 자성을 띠게 될 수 있습니다. 표준 재료 인증서로는 이를 확인할 수 없습니다. 하우징 벽 두께 r_source가 30mm이고 r = 80mm인 냉간 인발 316L의 경우, μ_r = 1.10이고 B_perturb는 (1.10 − 1) × 50,000 × (30/80)³ = 264 nT로, 요구 정확도 30 nT의 8.8배에 달합니다. 용체화 열처리된 316L의 경우 μ_r = 1.005이므로 B_perturb는 13 nT로 규격 범위 내에 있습니다. CNCPioneer는 로트별로 VSM 검증을 실시하여 냉간 인발 316L이 자력계 인접 하우징에 사용되는 것을 방지하는 품질 관리 기준을 마련하고 있습니다. 문서화된 사례 연구에서 냉간 인발 316L 하우징(μ_r ≈ 1.10)을 사용했을 때 측정된 방향 오차는 ±0.35°(사양의 3.5배)였고, TC4 하우징을 사용했을 때는 측정된 방향 오차가 ±0.08°(사양의 ±0.10° 이내)였습니다. 비자성 프로그램은 설치로 인한 방향 오차를 77% 제거했습니다.
엔코더 샤프트 TIR은 정확한 수학적 관계를 통해 eVTOL 모터의 FOC에 영향을 미칩니다. 1.5mm의 공극과 0.003mm의 샤프트 TIR을 갖는 온축 자기 엔코더의 경우, 위치 오차 ε_angle = arctan(0.003/(2×1.500)) = 0.057° = 1.0mrad입니다. 이 정현파 위치 오차는 엔코더 출력에 회전당 한 번씩 나타나며, FOC 알고리즘은 이를 실제 로터 위치로 해석합니다. FOC 알고리즘에서 i_q_ref = I_q × sin(θ_encoder)이고, 1.0mrad의 위치 오차 δθ가 있는 경우, 실제 i_q 기여도에는 회전당 한 번씩 발생하는 q축 전류 교란인 I_q × 0.001 × cos(θ_true) 항이 포함됩니다. 이 교란은 토크 리플 ΔT/T_rated ≈ δθ = 0.001 = 0.1%를 발생시킵니다. 정격 토크 95 N·m를 생성하는 60kW / 6,000 RPM 모터의 경우: 0.1% 토크 리플 = 100Hz에서 회전당 1회 0.095 N·m. 모든 모터가 ±0.010mm TIR(표준 회전)이고 상관 런아웃 위상이 있는 12개 모터 eVTOL의 경우 최악의 경우 100Hz에서 총 힘 교란은 0.95 × 12 = 1.14 N·m입니다. TIR을 ±0.010mm에서 ±0.003mm로 줄이면 토크 리플이 3.3배 감소하여 0.03%가 되므로 진동 예산 범위 내에 충분히 들어갑니다. TC4 비자성 엔코더 샤프트 연삭에는 세 가지 TC4 관련 오류 소스를 제어해야 합니다. (1) TC4 탄성 스프링백: 110 GPa의 탄성 계수는 휠 접촉 제거 후 0.002~0.004mm의 스프링백을 생성합니다. 표준 3~4회전 스파크아웃으로는 불충분합니다. (1) 최종 치수 측정 전에 완전한 스프링백 회복을 위해 휠 이송 속도가 0일 때 8회전 스파크아웃이 필요합니다. (2) 연삭 열팽창: TC4 CTE 8.6 ppm/°C × 연삭 중 공작물 온도 상승 20°C × 샤프트 외경 80mm = 0.014mm 외경 증가. 이는 온도 제어가 되지 않을 경우 원주 방향의 여러 위치에서 TIR 변동으로 나타납니다. 따라서 20°C ±0.3°C 온도 제어 연삭유가 필요합니다(표준 작업장 25°C ±3°C에서는 온도만으로 0.004mm 외경 변동이 발생하여 다른 오차 발생 요인보다 먼저 ±0.003mm TIR 허용치를 초과합니다). (3) CBN 휠의 비원형도: 휠 마모로 인한 정현파 형태의 원형도 오차가 샤프트 표면으로 전이됩니다. 이는 8개의 샤프트마다 드레싱을 실시하고 각 연삭 작업 전에 휠 TIR이 ≤0.0005mm인지 확인하여 완화할 수 있습니다. 이 세 가지 제어를 통해 TC4 엔코더 샤프트 TIR 생산 평균은 0.0019mm입니다. σ = 0.0005mm; Cpk = (0.003 − 0.0019)/(3 × 0.0005) = 0.73. Cpk 불량 — CNCPioneer는 Cpk = 1.79를 목표로 σ = 0.0003mm에 도달하는 것을 목표로 공구 형상 최적화를 통해 지속적인 시정 조치를 진행하고 있습니다. 모든 TC4 엔코더 샤프트는 5개 축 위치에서 진원도 측정기를 사용하여 100% TIR 검증을 완료했으며, Cpk 개선 프로그램 기간 동안 TIR ≤ 0.003mm를 만족하는 제품만 출하 대상으로 선정되었습니다.
eVTOL 비행 제어 정확도에 가장 직접적인 영향을 미치는 세 가지 가공된 기하학적 매개변수는 장착면에 대한 보어의 직각도, 보어의 동심도, 장착면의 평탄도이며, 이 순서대로 중요합니다. 보어의 직각도는 센서의 보정된 측정 축과 항공기 구조 기준 축 사이의 각도 오차를 결정하기 때문에 가장 중요합니다. CNCPioneer 프로그램의 정밀도 표준인 수직에서 0.010mm/100mm만큼 기울어진 IMU 하우징 보어의 경우, IMU 롤률 감지 축은 항공기 롤 축에서 arctan(0.010/100) = 0.006° = 0.1mrad만큼 벗어납니다. 이로 인해 축 간 커플링이 발생하고, 피치 자이로스코프는 0.1mrad × ω_roll을 겉보기 피치률로 읽게 됩니다. 60°/초 호버 롤 기동의 경우: 겉보기 피치율 오염 = 0.1 mrad × 60°/s = 0.006°/s — IMU 각속도 노이즈 플로어(전술 등급 IMU의 경우 0.01°/s RMS)보다 약 3배 낮으므로 센서 융합에서 무시할 수 있습니다. 0.050mm/100mm 수직도(표준 가공 시설 기준): 축 기울기 = 0.5 mrad; 겉보기 피치율 = 0.030°/s — IMU 노이즈 플로어보다 3배 높으므로 동적 기동 중 자세 추정 품질을 저하시키고 칼만 필터 추정 대역폭을 소모하는 상관 센서 오류로 나타납니다. CNCPioneer의 48시간 DFM 변환 프로세스: (1) 고객 제공 센서 사양 — 예: "설치 후 IMU 정렬 정확도 0.05° 미만"; (2) DFM은 제조 소스 전반에 걸쳐 오류 예산을 할당합니다. 보어 직각도에 40%, 보어 동심도에 30%, 장착면 평탄도에 20%, 패스너 구멍 위치에 10%를 할당합니다. (3) 보어 직각도 할당 = 0.05° × 0.40 = 0.020°; 치수: 직각도 공차 = tan(0.020°) × 30mm 보어 깊이 = 0.010mm — CNCPioneer의 0.005mm/100mm(= 0.015mm/30mm) 사양을 확인하면 이 0.020° 할당에 대해 1.5배의 여유가 제공됩니다. (4) 보어 동심도 할당 = 0.05° × 0.30 = 0.015°; 치수: 편심률 = tan(0.015°) × 30mm = 0.008mm — ±0.003mm 동심률이 2.7배의 여유를 제공함을 확인함; (5) 총 가공 오차 RSS = √(0.020² + 0.015² + 0.010² + 0.010²) = 0.029° — 설치 조립 변동 및 교정 절차 오차에 대해 0.021°의 여유가 남음. DFM 산출물에는 각 가공 사양을 비행 제어 정확도 요구 사항에 대한 기여도와 연결하는 이 공차 할당표가 포함됩니다. 이는 항공 전자 센서 성능 사양과 가공 도면 공차를 부품 제조 전에 비행 제어 시스템 엔지니어가 검토하고 승인할 수 있는 형식으로 연결하는 엔지니어링 커뮤니케이션 도구입니다.
시제품 제작 소요 기간: TC4 AMS 4928 IMU 하우징(내경 ±0.003mm, VSM μ_r 검증 완료, FAIR) — 8~12 영업일; 6061-T6 트리플 IMU 클러스터 프레임(5축, 내경 3개 위치, Alodine Class 3, FAIR) — 10~14일; 316L 스테인리스 피토 정압 프로브 하우징(4포트 어레이, 부동태 처리, FAIR) — 7~10일; 6061-T6 항공전자 장비실 구조 장착 프레임(레일 슬롯, Alodine Class 3, FAIR) — 8~12일; 17-4PH H900 엔코더 샤프트(CBN 원통형 연삭 ±0.002mm, TIR ≤0.003mm, FAIR) — 7~10일; TC4 비자성 엔코더 샤프트(CBN 원통형 연삭, VSM μ_r 검증, FAIR) — 8~11일; 리졸버 하우징 보어 가공 프로그램(±0.003mm 단일 설정 동심도, FAIR) — 6~9일; TC4 자력계 절연 브래킷(5축, 비자성 검증, FAIR) — 6~9일; 인바 36 비열 교정 지그 — 8~12일; 항공기별 센서 하우징 키트 전체(모든 비행 제어 센서 하우징 + 엔코더 샤프트) — 12~16일. 대량 생산 시 경제성: TC4 IMU 하우징: 시제품 1,250달러; 연간 250~1,000대 470~680달러; 연간 1,000~5,000대 320~470달러; 연간 20,000대 이상 145~215달러. 6061-T6 항공전자 프레임: 시제품 780달러; 연간 1,000~5,000대 195~290달러; 연간 20,000대 이상 88~130달러. 인코더 샤프트(정밀 CBN 연삭): 시제품 480달러; 연간 1,000~5,000대 135~195달러; 연간 20,000대 이상 60~90달러. 연간 5,000대 생산 기준 항공기당 센서 하우징 키트 구성: TC4 IMU 하우징 3개($280 × 3 = $840) + 트리플 IMU 클러스터 프레임 1개($210) + 항공전자 프레임 1개($185) + 엔코더 샤프트 12개($110 × 12 = $1,320) + 리졸버 하우징 4개($120 × 4 = $480) + 공기 데이터 프로브 하우징 6개($165 × 6 = $990) + LIDAR/광학 센서 하우징 8개($145 × 8 = $1,160) + 센서 브래킷 20개($75 × 20 = $1,500) = 항공기당 총 키트 비용 $6,685. 미국 항공우주 정밀 가공 시설 기준: 항공기당 14,500달러~18,000달러. CNCPioneer를 사용하면 항공기당 7,815달러~11,315달러를 40~55% 절감할 수 있습니다. 연간 5,000대의 상용 eVTOL 항공기를 생산한다고 가정할 때, 센서 하우징 및 엔코더 샤프트 조달 비용을 연간 3,900만 달러~5,700만 달러 절감할 수 있습니다. 가격적인 이점 외에도, CNCPioneer의 통합 공급망(TC4 하우징 가공 + Alodine Class 3 처리 + 엔코더 샤프트 CBN 연삭 + 비자성 패스너 조달을 하나의 AS9100D 인증 공급망을 통해 통합)은 항공 전자 장비 설치 하드웨어 조달 소요 시간을 8~12주(다중 공급업체 방식)에서 2~4주로 단축합니다. 이는 단순한 비용 절감을 넘어, 인증 및 생산 일정이 촉박한 eVTOL 프로그램의 공급망 위험을 줄여줍니다.
eVTOL 센서 하우징 및 엔코더 샤프트 가공 견적을 받아보세요
eVTOL 센서 하우징 도면, 엔코더 샤프트 사양, 항공전자 장비실 구조 설계 또는 센서 설치 아키텍처 문서를 업로드하시면 24시간 이내에 경쟁력 있는 견적을 받아보실 수 있으며, 48시간 이내에 DFM(설계 결함 해석) 검토를 완료해 드립니다. 검토 내용에는 비자성 재료 적합성(센서 유형 및 근접성에 따른 VSM 투과율 분석), CTE 매칭 권장 사항(센서 본체 재질 및 작동 온도 범위에 따른 TC4, 6061-T6, Invar 36 비교), 센서 축 정렬 정확도 사양에 따른 IMU 보어 직각도 및 동심도 달성 가능성(비행 제어 시스템 정확도 요구 사항에 따른 공차 예산 할당), 샤프트 형상 및 재질에 따른 엔코더 샤프트 TIR 예측, 리졸버 하우징 보어-샤프트 베어링 동심도 타당성, 센서 하우징 및 절연 마운트 설계의 진동 고유 진동수 적합성, 밀폐형 항공전자 장비실 프로그램에 대한 ASTM E595 가스 방출 규정 준수 경로, 항공전자 장비 장착 프레임에 대한 Alodine Class 3 EMC 접합 사양 등이 포함됩니다. 또한 시제품 초기 생산부터 시범 생산 인증 및 AS9100D 규정에 따른 대량 공급에 이르기까지 센서 하우징 및 엔코더 샤프트 키트의 전체 가격을 제공합니다.