Página inicial » Construindo um robô humanoide com peças usinadas por CNC
Construindo um robô humanoide com peças usinadas por CNC
Escrito por
Ryan Wang
Última atualização em
ler
Compartilhar
Conteúdo
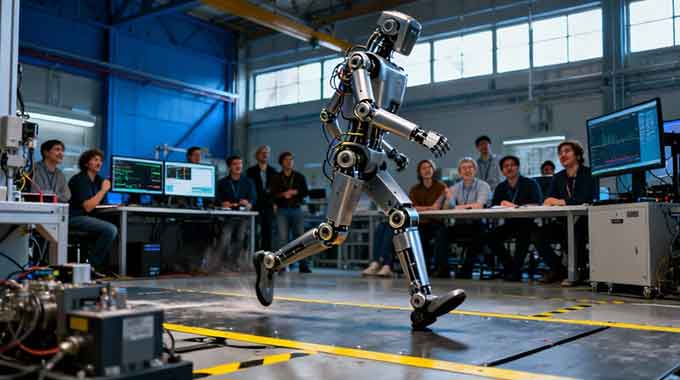
Estamos vivendo um momento extraordinário na história da robótica. Nos últimos anos, robôs humanoides saltaram da ficção científica para as linhas de produção de fábricas e laboratórios de pesquisa. O Atlas, da Boston Dynamics, dá cambalhotas. O Optimus, da Tesla, dobra roupas. O H1, da Unitree, corre a quase 4 metros por segundo. O que antes exigia programas bilionários agora está ao alcance de pequenas equipes e indivíduos dedicados — e essa janela de oportunidade está escancarada neste momento.
Mas por que humanoides, especificamente? A resposta está no mundo que já construímos. Escadas, maçanetas, ferramentas, veículos, espaços de trabalho — tudo foi projetado para um corpo com formato semelhante ao nosso. Um robô humanoide não precisa que o mundo seja modificado para ele. Ele pode operar uma furadeira de bancada, subir uma escada, sentar-se em um banco de carro ou navegar por um corredor estreito. Essa versatilidade é algo que nenhum robô com rodas ou braços fixos consegue replicar.
Para engenheiros e criadores, construir um robô humanoide do zero é a formação técnica mais completa disponível fora de um laboratório de robótica universitário. Isso força o domínio de projeto mecânico, cinemática, integração eletrônica, programação embarcada, teoria de controle e fusão de sensores — tudo ao mesmo tempo, tudo no mesmo projeto. Os problemas são reais, o feedback é imediato e a satisfação ao dar o primeiro passo é incomparável.
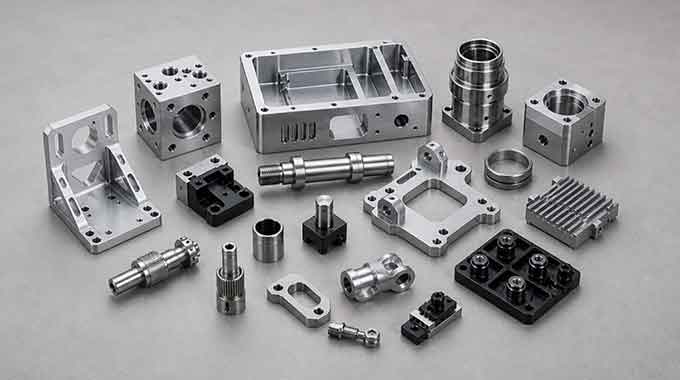
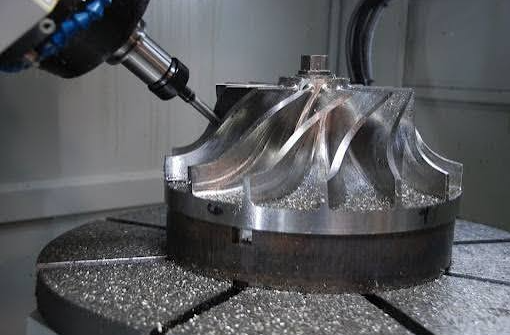
Este guia foi escrito especificamente para construtores que possuem capacidade de usinagem CNC. Essa é uma vantagem significativa. A maioria dos projetos de robôs humanoides feitos por amadores se limita a peças impressas em 3D — o que restringe a precisão das articulações, a capacidade de carga e a durabilidade a longo prazo. Com uma máquina CNC, você pode produzir alojamentos de alumínio para articulações com encaixes de rolamentos medidos em mícrons, usinar suas próprias caixas de engrenagens cicloidais e construir um robô cuja qualidade mecânica rivaliza com plataformas comerciais que custam dezenas de milhares de dólares.
Este não é um projeto para um fim de semana. Um robô humanoide de verdade exige meses de projeto, usinagem, fiação, programação e testes iterativos. Mas este guia irá orientá-lo em cada fase — desde as primeiras decisões de projeto até os primeiros passos — com a profundidade e especificidade necessárias para alcançar esse objetivo.
Vamos construir algo extraordinário.
Entendendo a complexidade antes de começar
Antes de comprar um único componente ou projetar uma única peça, você precisa de uma estrutura mental clara. Robôs humanoides são difíceis de projetar por três razões interligadas:
Mecânico: A locomoção bípede exige um controle de equilíbrio sofisticado, algo que robôs sobre rodas jamais conseguiriam.
Elétrica: Dezenas de juntas disparando simultaneamente — o gerenciamento de corrente e a interferência de sinal são problemas reais.
Programas: Estabilidade estática → movimento quase estático → equilíbrio dinâmico em tempo real — cada etapa constitui uma disciplina de engenharia própria.
Escada de objetivos realista para iniciantes:
Fase
Objetivo
Movimento Marco
Fase 1
Estabilidade estática
Fique de pé, mova os braços, vire a cabeça — sem cair.
Fase 2
Movimento quase estático
Transferência de peso, apoio em uma perna só
Fase 3
caminhada dinâmica
Passos contínuos — o mais difícil, o último a ser enfrentado.
⚠️ A maioria dos projetos de robôs humanoides iniciantes falha porque os desenvolvedores visam diretamente a caminhada e ignoram completamente as Fases 1 e 2.
Planejamento de projeto: tudo primeiro no papel
2.1 O tamanho afeta todas as decisões subsequentes
Escala
Altura
Vantagens
Desvantagens
Pequeno
30-40 cm
Baixo custo, baixa demanda de torque, seguro para testes.
Impacto visual limitado
Suporte:
50-80 cm
Equilibra capacidade e facilidade de gerenciamento.
Necessita de motores de gama média
Grande
> 100 cm
Resultados impressionantes em escala humana
Exige alto torque, caro, perigoso em caso de queda.
Recomendação para CNC: Comece com um tamanho médio. As peças são grandes o suficiente para que a precisão da usinagem se torne uma vantagem real, mas não tão grandes a ponto de o peso ficar fora de controle.
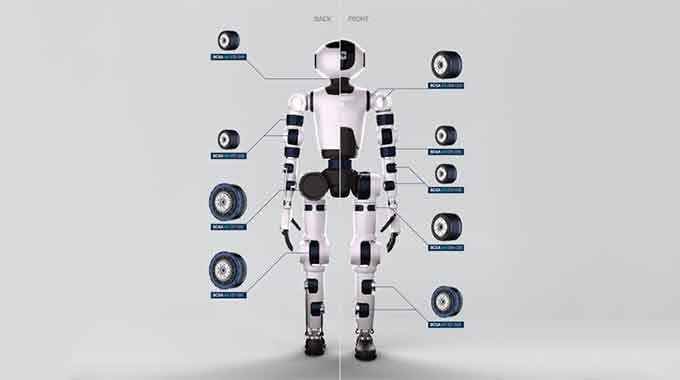
2.2 Graus de Liberdade — Defina isso antes de cortar qualquer coisa
Esta é a estrutura básica de todo o seu projeto mecânico. Finalize-a antes de usinar qualquer peça:
Head:           2 DOF  →  pan (yaw) + tilt (pitch)
Neck:           1 DOF  →  optional forward lean

Each arm:       7 DOF
  Shoulder:     3 DOF  (flexion / abduction / internal rotation)
  Elbow:        1 DOF  (flexion/extension)
  Wrist:        2 DOF  (flexion / radial-ulnar deviation)
  Forearm:      1 DOF  (pronation/supination)

Torso:          2 DOF  →  forward bend + lateral bend

Each leg:       6 DOF
  Hip:          3 DOF  (flexion / abduction / rotation)
  Knee:         1 DOF  (flexion/extension)
  Ankle:        2 DOF  (plantar-dorsiflexion / inversion-eversion)

Total:          ~30 DOF  (beginner version can trim to 16–20 DOF)
💡 Cada grau de liberdade (DOF) adicionado significa mais um motor, mais uma transmissão, mais um encoder e centenas de linhas de código de controle a mais. Eliminar graus de liberdade desnecessários é uma habilidade fundamental de engenharia — não uma concessão.
2.3 Alocação de orçamento
Faça a alocação por categoria antecipadamente para não ficar sem dinheiro no meio do caminho:
Categoria
Alocação
Notas
Servomotores / motores de acionamento
40%
O maior custo individual
Materiais estruturais (seu estoque para CNC)
20%
Alumínio, rolamentos, fixadores
Eletrônica e controladores
15%
Microcontrolador (MCU), placas de controle, sensores
Sistema de energia
15%
Conjunto de baterias, BMS, conversores DC-DC
Ferramentas, consumíveis, peças de reposição
10%
Desgaste da fresa de topo, peças de teste
Um humanoide básico normalmente custa entre US$ 500 e US$ 2,000, dependendo do tamanho e das capacidades. Esteja preparado para custos adicionais — eles sempre acontecem.
Seleção de componentes: motores e materiais
3.1 Seleção do Servomotor — Sua Decisão Mais Crítica
Servos digitais são sempre superiores aos analógicos. Melhor precisão, maior estabilidade na posição e feedback mais preciso.
Fórmula para cálculo do torque:
Required torque = Load mass × Gravity × Moment arm × Safety factor (1.5–2.0×)
Units: kg × 9.8 m/s² × m = N·m
Convert: 1 N·m ≈ 10.2 kg·cm
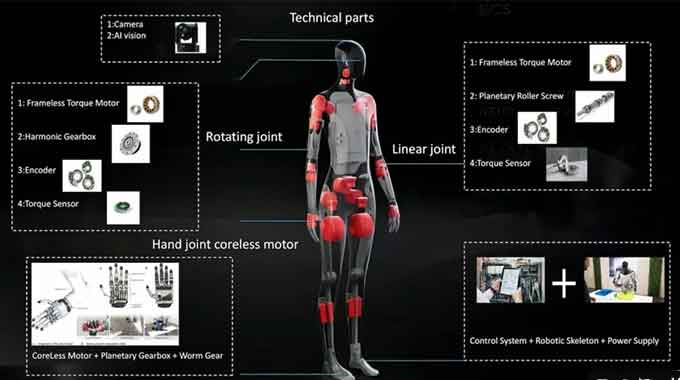
Requisitos de torque nas juntas (robô de 30 a 40 cm):
Articulação
Torque necessário
Razão
Quadril
15–25 kg·cm
Suporta todo o peso corporal durante o apoio unipodal.
joelho
15–20 kg·cm
Alta carga durante a flexão
Tornozelo
10–15 kg·cm
Fundamental para a correção do equilíbrio.
Ombro
5–10 kg·cm
Os braços são relativamente leves.
Cotovelo/Pulso
3–8 kg·cm
Baixa carga do efetor final
Head
3–5 kg·cm
A massa da cabeça é pequena
⚠️ Servos subdimensionados superaquecem, apresentam deriva sob carga e falham ao completar movimentos. Em caso de dúvida, escolha um tamanho um pouco maior.
Comparação de sistemas de atuação:
Abordagem
Produtos de exemplo
Prós
Contras
Servos de barramento inteligentes
Dynamixel MX-64, XH540
Plug-and-play, feedback do codificador integrado
Caro
Motor BLDC + caixa de engrenagens planetária
Motor T + caixa de engrenagens
Alta densidade de torque
Necessita de motorista externo
BLDC + acionamento cicloidal
Auto-usinagem
Alta relação de transmissão, folga zero
Requer usinagem CNC de precisão.
Núcleo oco + acionamento harmônico
Classe industrial
Ultrapreciso
Custo muito alto
3.2 Materiais Estruturais — Onde suas Habilidades em CNC Brilham
Comparação de ligas de alumínio:
Grade
Resistência à Tração
Usinabilidade
Mais Adequada Para
Notas
6061-T6
310 MPa
★ ★ ★ ★ ★
A maioria das peças estruturais
Primeira escolha — melhor custo-benefício
7075-T6
572 MPa
★ ★ ★ ☆ ☆
Articulações de alto estresse (quadril, joelho)
Forte, mas mais difícil de usinar.
2024-T3
483 MPa
★ ★ ★ ★ ☆
Locais críticos de fadiga
Grau aeroespacial, resistente à fadiga
Parâmetros-chave da usinagem CNC:
Espessura mínima da parede: 2 mm para áreas não estruturais, 3 mm para áreas de suporte de carga.
Tolerância do furo do rolamento: H7 encaixe — por exemplo, ø22 H7 = +0 / +0.021 mm
Furos roscados: Use insertos roscados Helicoil para M3/M4 em alumínio — evita o espanamento da rosca.
tratamento de superfície: Anodização dura (Tipo III) — melhora drasticamente a resistência ao desgaste nas interfaces de junção.
Redução de peso: Fresamento de cavidades — a remoção agressiva de material pode reduzir o peso da peça em 30 a 50%, mantendo a rigidez.
Outros materiais utilizados na construção:
Material
Aplicação
Processo
Tubo de fibra de carbono
Ligações do braço superior/inferior
Compre tubos em estoque e conexões de alumínio CNC.
Aço inoxidável (304)
Pinos, eixos
Torneamento — dureza suficiente
Resina
Buchas pequenas, insertos roscados
Rotação — propriedades autolubrificantes
Delrin (POM)
Pequenas polias, guias de cabos
Usinável por CNC — leve, baixo atrito
Construção Mecânica (com foco em CNC)
4.1 Sequência de Construção
Torso frame → Single leg (validate first) → Both legs → Both arms → Head/neck → Full integration
Não projete tudo e depois construa tudo. Construa uma parte, coloque-a em movimento, encontre os problemas — este é o caminho mais rápido para o progresso real.
4.2 Usinagem do Torso
O torso é o ponto de referência para todo o resto — ele precisa ser rígido:
Usar um estrutura de caixa ou moldura — O espaço interno encaminha os cabos, abriga a bateria e monta as placas de controle.
A fixação das pernas precisa de face paralelismo e perpendicularidade ≤ 0.1 mm — Se os dois planos de montagem das pernas não forem paralelos, o robô sempre se inclinará.
Design painéis laterais removíveis para acesso aos componentes eletrônicos internos durante a depuração
4.3 Usinagem da junta da perna — Requisitos de máxima precisão
Conceito de projeto conjunto:
Motor output shaft → Reduction mechanism → Cross-roller / deep groove bearing → Link arm
Tolerâncias de usinagem CNC para juntas:
Característica
Exigência
Por que isso importa
Circularidade do furo do rolamento
≤ 0.01mm
A qualidade da instalação dos rolamentos afeta diretamente a vida útil.
alinhamento do eixo articular
≤ 0.05mm
O desalinhamento causa travamento e sobrecarga do motor.
Ajuste do eixo ao furo
Interferência H7/p6
Impede a rotação da pista externa do rolamento.
encaixe de pino
Folga H7/H6
Permite rotação sem folga.
Paralelismo do eixo joelho-tornozelo
≤ 0.02mm
Para um movimento limpo das pernas, ambos os eixos devem estar paralelos.
Seleção recomendada de rolamentos (juntas de ø20–30 mm):
Rolamentos de esferas de ranhura profunda: 6004 / 6005 — carga leve, adequados para braços
Rolamentos de rolos cruzados: Série RV — alta rigidez, ideais para articulações do quadril.
Mancais de seção fina: série 61800 — quando o espaço axial é limitado
4.4 Acionamento Cicloidal — Desafio Avançado de CNC
Se sua capacidade de usinagem for robusta, um redutor cicloidal autousinável oferece folga zero e densidade de torque muito alta:
Parâmetros críticos:
Precisão do perfil do dente da engrenagem cicloidal: Erro de perfil ≤ 0.02 mm
Excentricidade: e = 1–3 mm (valores menores para robôs menores)
Taxa de redução: geralmente de 1:11 a 1:87
Orifício para catavento: Circularidade ≤ 0.01 mm, tolerância de posição ≤ 0.015 mm
Essas tolerâncias são totalmente alcançáveis em um bom centro de usinagem, mas exigem um controle rigoroso das ferramentas, da velocidade do fuso e da taxa de avanço. Utilize fresas de topo de metal duro afiadas e dedique um passe de acabamento separado para todos os detalhes críticos.
4.5 Braços e Cabeça
Braços:
Os braços não suportam o peso do corpo — use Tubo de fibra de carbono + conexões terminais de alumínio minimizar a massa
Usinar em CNC as conexões finais: flange de montagem do motor + alojamento do rolamento + furos roscados
Lavagem canais integrados de roteamento de cabos através de braços de ligação — evita que os cabos sejam comprimidos pelas juntas.
Cabeça:
Instale câmeras de profundidade (Intel RealSense), sensores ultrassônicos ou câmeras RGB.
Posicionamento dos sensores no projeto para garantir linha de visão desobstruída — os ombros e o tronco não devem obstruir o campo de visão em posições normais de operação.
Roteamento do cabo no pescoço: deixe folga suficiente para toda a faixa de rotação de ±90° — folga insuficiente rompe os fios em poucas horas de uso.
4.6 Teste o encaixe de todas as peças antes da montagem final.
Cada componente deve ser testado e verificado antes da fixação definitiva.
Lista de verificação pré-montagem:
Todas as articulações permitem sua amplitude total de movimento sem interferência mecânica.
Todos os cabos chegam aos seus pontos finais sem tensão excessiva em qualquer posição.
Os rolamentos encaixam perfeitamente — sem inclinação, sem ruído na rotação.
Todos os fixadores roscados utilizam trava-rosca de média resistência (Loctite 243) — sem ela, a vibração afrouxará tudo.
Integração Eletrônica
5.1 Conecte os fios antes de começar a conectar — Desenhe o diagrama primeiro
Antes de conectar qualquer componente, crie um esquema elétrico completo que inclua:
Todos os caminhos de energia: bateria → BMS → conversores CC-CC → cargas
Todos os caminhos de sinal: controlador → drivers de motor → motores
Todas as interfaces de sensores
Seleção da bitola do fio:
Intervalo atual
Medidor recomendado
Aplicação
<1A
28 AWG
Linhas de sinal, sensores
1-3A
24 AWG
Conexões servo individuais
3-8A
20 AWG
acionamentos de motor de eixo único
> 8A
16–18 AWG
Barramento principal de distribuição de energia
5.2 Arquitetura de energia
Princípio mais importante: Separar completamente a alimentação lógica da alimentação do motor.
LiPo Battery Pack (24V main bus)
├── DC-DC Buck → 5V / 3A → MCU, sensors (independently regulated)
├── DC-DC Buck → 12V → cooling fans, auxiliary loads
└── Direct → Motor driver boards (high-current motor path)

Single-point ground tie between logic and power grounds at the source
Por que separá-los? A partida do motor gera picos de corrente elevados que causam quedas momentâneas de tensão nas linhas de alimentação compartilhadas — isso reinicia os microcontroladores e corrompe as leituras dos sensores durante o movimento.
Filtragem por capacitores: Adicione capacitores eletrolíticos de 1000 a 4700 μF nos trilhos de alimentação do servo para absorver transientes de corrente.
5.3 Colocação do Sensor
Sensor
Localização da montagem
função
IMU (6 eixos / 9 eixos)
Fixado rigidamente ao torso
Detecção de inclinação — elemento central do controle de equilíbrio
Sensores de força nos pés
Placas internas para os pés
medição da distribuição de peso
Câmera de profundidade
Head
Navegação e prevenção de obstáculos
Encoder
Cada articulação
Feedback de posição preciso
Sensores de corrente
Entradas do driver do motor
Detecção de sobrecarga e proteção do motor
Arquitetura do sistema de controle
6.1 Controle em Camadas — A Abordagem Profissional
Cada camada tem uma responsabilidade claramente definida e não interfere nas outras. Essa é a arquitetura fundamental de todo sistema robótico sério — e a razão pela qual robôs profissionais são fáceis de manter.
struct Pose {
  int angles[20];  // Angles for all 20 joints
};

void moveToPose(Pose target, int duration_ms) {
  // Incrementally step each joint toward target
  // over duration_ms milliseconds
}
Etapa 3: Lógica da marcha estática
① Shift center of mass over left leg (left leg becomes support)
② Lift right leg (right foot clears ground)
③ Swing right leg forward and plant foot
④ Shift center of mass over right leg
⑤ Lift left leg — repeat cycle
Etapa 4: Correção do equilíbrio do feedback da IMU
cpp
float pitch = imu.getPitch();
if (abs(pitch) > TILT_THRESHOLD) {
  int correction = (int)(pitch * Kp);
  ankleServo.write(ankleServo.read() + correction);
}
Teste e iteração
7.1 Sequência de Testes — Nunca Pule Etapas
Static stand (power OFF) → Static stand (power ON) → Single joint motion
→ Compound poses → Weight shifting → Single foot lift → One step → Continuous walking
Teste estático com o robô desligado: Se o robô cair com os motores desligados, você tem um problema mecânico no centro de massa. Nenhum software pode corrigir isso. Resolva o problema mecanicamente primeiro.
7.2 Análise de Vídeo
Grave todas as sessões de teste sem exceção.
Visualize em velocidade 0.25× — encontre exatamente onde começa a perda de equilíbrio.
Compare as tentativas bem-sucedidas com as malsucedidas — a diferença costuma ser de milímetros no deslocamento do centro de massa ou milissegundos no erro de temporização.
7.3 Como é uma boa iteração
Corrija um problema de cada vez , teste novamente, verifique se a correção funcionou e, em seguida, passe para o próximo problema. Parece óbvio, mas quase ninguém faz isso. O instinto é corrigir tudo de uma vez — o que torna impossível saber qual correção funcionou. Testes metódicos de variável única produzem progresso mensurável e cumulativo.
Problemas e soluções comuns
Sintoma
Causa raiz
Fixar
Superaquecimento dos motores
Torque insuficiente / travamento mecânico
Atualizar motores / verificar a liberdade de movimento das juntas
O robô sempre se inclina para um lado.
Centro de massa fora da linha central
Reposicione a bateria / adicione um contrapeso
Oscilação e instabilidade do servo
Queda de tensão sob carga
Aumentar a bitola do fio / adicionar capacitores de filtro
reação conjunta (desastre)
Transmissão
Trocar para acionamento harmônico/cicloidal / pré-carga dos rolamentos
O controlador reinicia durante o movimento.
Ruído do motor em fonte de alimentação compartilhada
Lógica e alimentação do motor totalmente separadas.
Fios cortados por juntas
Folga insuficiente do cabo nas juntas.
Redesenhar canais de roteamento, adicionar conduítes de proteção
Plano de Expansão
Assim que o robô base estiver estável:
Voice control       →  Speech recognition (XMOS / Google Coral) + command parsing
Computer vision     →  Object detection (YOLOv8 on Jetson) + manipulation targeting
Wireless telemetry  →  WiFi / Bluetooth + real-time data dashboard
Advanced motion     →  Full IK solver + real-time trajectory planning
ML gait learning    →  Reinforcement learning (MuJoCo sim → real hardware transfer)
Resumo — Sua Vantagem CNC
Como operador de máquinas CNC que está entrando no mundo da robótica humanoide, você possui três vantagens que a maioria dos construtores simplesmente não tem:
1. Precisão das juntas muito superior à impressão 3D → Os rolamentos encaixam perfeitamente, o movimento é suave e a vida útil é longa.
2. Você pode fabricar seus próprios redutores → Caixas de engrenagens cicloidais ou planetárias usinadas por você mesmo a uma fração do custo comercial.
3. Liberdade total de materiais → O alumínio 6061 é de 5 a 10 vezes mais resistente que o PLA e dimensionalmente estável sob carga e calor.
Comece com uma perna. Coloque-a em movimento. Valide a cinemática, as tolerâncias das juntas, as margens de torque — depois construa a segunda. Este é o caminho mais rápido para um robô funcional e a maneira mais rápida de identificar problemas antes que eles se multipliquem por todo o sistema.
Ryan Wang é o especialista em usinagem CNC da Cncpioneer, com mais de 15 anos de experiência prática como programador CNC, engenheiro de processos, operador de máquinas sênior e especialista em manufatura de precisão. Ele ajudou empresas dos setores aeroespacial, automotivo, médico e eletrônico a atingir tolerâncias em nível micrométrico e a escalar desde protótipos até a produção em larga escala. Ryan também é um instrutor experiente em técnicas avançadas de CNC, particularmente usinagem de cinco eixos e materiais complexos.