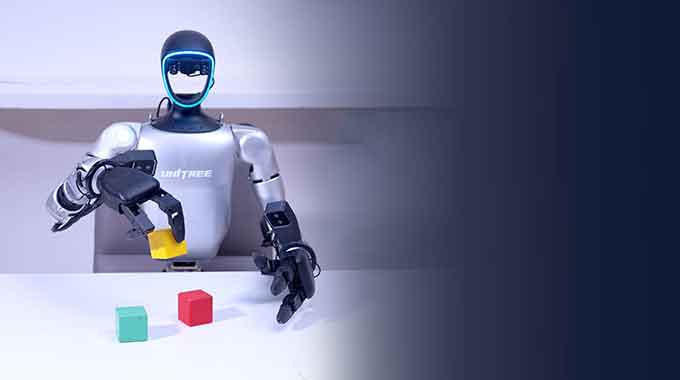
Entre em qualquer laboratório de robótica hoje e você verá o mesmo paradoxo: robôs humanoides que conseguem correr, pular e dar cambalhotas, mas têm dificuldade para pegar uma caneta.
A questão das pernas é, em grande parte, um problema resolvido. A Boston Dynamics passou duas décadas aperfeiçoando a locomoção bípede. A Unitree trouxe essa capacidade para o mercado aberto por menos de US$ 20,000. A locomoção quadrúpede e bípede agora é um produto que você pode comprar pronto para uso.
As mãos não. E essa lacuna, entre um robô que consegue entrar numa sala e um robô que consegue realmente fazer algo útil quando chega lá, é o principal desafio de engenharia desta década.
Considere o que uma mão humana faz em uma única manhã: abotoar uma camisa, quebrar um ovo, digitar em um teclado, abrir a porta de um carro, segurar uma xícara de café sem amassá-la. Cada ação requer uma geometria de contato diferente, um perfil de força diferente, uma coordenação diferente entre dezenas de tendões e 27 ossos. A mão contém mais terminações nervosas por centímetro quadrado do que quase qualquer outra parte do corpo. É, sem dúvida, a evolução de um efetor final mecanicamente mais complexa já produzida.
Reproduzir isso em metal e motores é realmente difícil — não difícil como um "desafio de engenharia", mas difícil como "um problema de pesquisa ainda não resolvido". As melhores mãos robóticas do mundo custam de US$ 50,000 a US$ 150,000 e ainda assim não conseguem igualar a capacidade de manipulação de uma criança de dez anos.
Mas eis o que mudou nos últimos três anos: a diferença está diminuindo rapidamente. O Dex3-1 da Unitree é vendido por menos de US$ 3,000. A Inspire Robots vende uma mão com 12 graus de liberdade que pesquisadores realmente utilizam. A mão Optimus da Tesla já está passando agulhas em demonstrações de fábrica. O hardware está se tornando acessível. O conhecimento de engenharia está sendo documentado.
Este guia é a documentação que não existia quando você precisava dela. Ele abrange tudo, desde os princípios básicos — por que as mãos são rígidas, como diferentes abordagens de atuação se compensam mutuamente — até as decisões de projeto que determinam se sua mão será uma peça de demonstração ou uma ferramenta de trabalho. O segundo artigo desta série aborda o fluxo de trabalho de fabricação CNC em detalhes. Este aqui cobre tudo o que você precisa saber antes de fazer o primeiro corte.
Por que as mãos robóticas são excepcionalmente difíceis
Entender o que torna as mãos rígidas — especificamente — impede que você resolva os problemas errados.
1.1 — A Tensão Fundamental: Destreza vs. Embalagem
Cada articulação adicionada a uma mão robótica precisa ser acionada por algo. Em uma mão humana, esses acionadores são músculos localizados no antebraço, conectados aos ossos dos dedos por longos tendões que passam pelo pulso. O antebraço é essencialmente um conjunto de atuadores remotos — uma solução evolutiva brilhante para um problema de espaço.
Em uma mão robótica, você enfrenta a mesma restrição: os próprios dedos praticamente não têm espaço para motores . Um dedo humano típico tem de 15 a 20 mm de largura. Um servomotor capaz de fornecer 1 kg·cm de torque tem aproximadamente 12 mm em sua menor dimensão — e isso antes de adicionar a caixa de engrenagens, o encoder e os componentes de montagem.
Essa única restrição explica praticamente todas as decisões de projeto em todas as mãos robóticas já construídas:
- Onde ficam os atuadores? Dedo, palma da mão, antebraço ou controle remoto?
- Como a energia é transmitida? Transmissão direta por eixo, cabos de tração, engrenagens, sistemas hidráulicos ou pneumáticos?
- O que você sacrifica? Força, velocidade, precisão de posicionamento, capacidade de retrocesso ou simplicidade?
Não existe um projeto que seja perfeito em todos os aspectos. Cada mão é uma aposta diferente em quais capacidades são mais importantes.
1.2 — Graus de Liberdade vs. Controlabilidade
A mão humana possui de 21 a 27 graus de liberdade, dependendo da contagem. Mas o sistema nervoso humano não controla cada um deles de forma independente — ele utiliza sinergias aprendidas: padrões coordenados de movimento articular que correspondem a tipos comuns de preensão. Pesquisas mostram que aproximadamente 80% das tarefas de manipulação do dia a dia podem ser realizadas com apenas 5 a 7 padrões de movimento sinérgicos.
Essa percepção norteia todo o campo do design de mãos subatuadas:
| Filosofia DOF | Abordagem | Troca |
|---|---|---|
| Totalmente acionado | Um motor por junta | Controle máximo; complexidade enorme |
| Subacionado | Menos motores do que graus de liberdade; juntas acopladas mecanicamente. | Adaptação passiva à forma do objeto; menos preciso |
| Impulsionado pela sinergia | Os motores acionam os componentes principais, não as juntas. | Eficiente para tarefas comuns; ineficiente em tarefas com pegadas incomuns. |
| Configuração fixa | Dedos rígidos, sem manipulação com a mão. | Simples e forte; sem necessidade de destreza. |
A maioria das mãos robóticas práticas atuais utiliza abordagens subatuadas ou baseadas em sinergia — não porque a atuação completa seja impossível, mas porque a complexidade de controle de 21 juntas acionadas independentemente excede o que os sistemas em tempo real conseguem gerenciar de forma confiável.
1.3 — O Problema da Sensibilidade
A mão humana não apenas se move — ela sente. A propriocepção informa onde estão seus dedos. Os mecanorreceptores cutâneos informam o que você está tocando, com que intensidade e se está escorregando. Os termorreceptores informam se está quente. Os receptores de dor impedem que você danifique o tecido.
Sem sensores equivalentes, uma mão robótica opera às cegas. Ela não pode:
- Saiba quando um objeto está prestes a escapar de suas mãos.
- Ajuste a força de aperto para objetos frágeis sem esmagá-los.
- Verifique se o parafuso está apertando ou espanando.
- Detectar a geometria do contato para orientar a manipulação na mão.
A maioria das mãos robóticas atuais possui sensibilidade tátil precária ou inexistente. Isso não se trata de uma limitação de hardware — sensores de toque existem. O problema é a integração: levar mais de 50 canais de sensores da mão até o pulso sem ocupar o espaço destinado à passagem dos cabos dos atuadores é um desafio de integração realmente complexo.
Graus de Liberdade: Projetando a Arquitetura
2.1 — Detalhamento da Profundidade de Liberdade dos Dedos
Antes de escolher uma abordagem de atuação, defina exatamente o que sua mão precisa fazer. Os graus de liberdade (DOF) são o esqueleto arquitetônico — alterá-los posteriormente significa redesenhar tudo.
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — Níveis de DOF: O que você ganha em cada nível
| Contagem de graus de liberdade | O que você pode fazer | O que você não pode fazer | Exemplos |
|---|---|---|---|
| 4–6 graus de liberdade | Preensão de força, preensão de pinça, preensão cilíndrica | Manipulação manual, pinça de tecla, uso de ferramentas | Garra Robotiq 2F-85 |
| 8–12 graus de liberdade | A maioria das pegadas do dia a dia, uso básico de ferramentas | Reorientação complexa na mão | Unitree Dex3-1, Inspire RH56 |
| 13–16 graus de liberdade | Taxonomia de compreensão completa, manipulação simples na mão. | Tarefas que exigem precisão com os dedos | Mão Sombria C6, Wonik Allegro |
| 17–21 graus de liberdade | Capacidade de manipulação quase humana | Nada — mas a complexidade do controle é enorme. | DLR Hand II, pesquisa sobre a mão de Barrett |
Recomendação prática para uma primeira construção: busque um robô com 12 a 15 graus de liberdade (DOF). Isso abrange a grande maioria das tarefas de manipulação que tornam os robôs humanoides úteis, mantendo a complexidade de controle gerenciável e a embalagem mecânica viável.
Métodos de atuação: a decisão central do projeto
Essa é a decisão que determina o caráter de toda a sua mão. Não existe uma resposta universalmente correta — cada abordagem tem pontos fortes específicos que a tornam a escolha certa para casos de uso específicos.
3.1 — Método A: Acionado por tendão (acionado por cabo)
Os motores estão localizados remotamente — na palma da mão, no antebraço ou até mesmo no torso do robô. Cabos (tendões) transmitem a força para as articulações dos dedos através de polias e condutos.
Como funciona:
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
Características detalhadas:
| Atributo | NOTA | Notas |
|---|---|---|
| Embalagem para dedos | ★ ★ ★ ★ ★ | Sem motores nos dedos — dedos finos e leves. |
| Eficiência de transmissão de força | ★ ★ ★ ☆ ☆ | Perdas por atrito em condutos: 15–35%, dependendo do percurso. |
| Capacidade de backdrive | ★ ★ ★ ★ ☆ | Os cabos esticam; as juntas podem ser empurradas para trás. |
| A durabilidade | ★ ★ ★ ☆ ☆ | Cabos desgastam-se, conduítes sofrem danos; item de manutenção |
| Complexidade | ★★ ☆☆☆ | O roteamento, o tensionamento e a compensação do atrito são difíceis. |
| rigidez | ★ ★ ★ ☆ ☆ | A complacência do tendão limita a precisão do posicionamento. |
Implicações da usinagem CNC:
- Ranhuras da polia: o raio deve corresponder precisamente ao diâmetro do cabo (±0.05 mm) — um raio incorreto causa desgaste do cabo e o seu desencaixe.
- Ângulos de entrada/saída do conduíte: curvas acentuadas aumentam drasticamente o atrito — projete um raio de curvatura mínimo de ≥ 15°.
- Tambores de cabrestante: o espaçamento entre as ranhuras deve ser exato para um enrolamento consistente; acabamento superficial Ra ≤ 0.4 µm
Ideal para: Mãos com formato humano, onde a aparência visual e a delicadeza dos dedos são importantes. Shadow Hand, Unitree Dex3-1 e a maioria das mãos de pesquisa utilizam essa abordagem.
3.2 — Método B: Acionamento direto (motor no dedo)
Um motor — normalmente um micromotor CC sem escovas ou sem núcleo — é embutido diretamente em cada segmento do dedo, conectado à articulação por meio de uma pequena caixa de engrenagens ou articulação.
Como funciona:
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
Características detalhadas:
| Atributo | NOTA | Notas |
|---|---|---|
| Controle a simplicidade | ★ ★ ★ ★ ★ | Sem encaminhamento de tendões; cada articulação é totalmente independente. |
| Precisão da posição | ★ ★ ★ ★ ★ | Sem esticar o cabo; conexão mecânica direta |
| Embalagens | ★★ ☆☆☆ | Dedos volumosos; difícil alcançar proporções humanas. |
| Forçar saída | ★ ★ ★ ☆ ☆ | Limitado pelo que cabe no dedo |
| Capacidade de backdrive | ★★ ☆☆☆ | A caixa de câmbio cria inércia refletida |
| Manutenção | ★ ★ ★ ★ ★ | Simples — os motores são acessíveis e substituíveis. |
Implicações da usinagem CNC:
- Carcaças do motor: desvio radial ≤ 0.01 mm para assentamento confiável do motor.
- Carcaças da caixa de engrenagens: o rolamento do porta-satélites encaixa em H7/p6 — crucial para a qualidade do engrenamento.
- Geometria da articulação tipo finger link: perfis 3D complexos; usinagem de 5 eixos recomendada para precisão em uma única configuração.
Ideal para: Pesquisa e prototipagem onde a simplicidade de controle é mais importante do que a estética. O Wonik Allegro Hand e muitas plataformas acadêmicas utilizam essa abordagem.
3.3 — Método C: Acionamento Pneumático
O ar comprimido aciona atuadores flexíveis (músculos artificiais pneumáticos ou foles) para movimentar as articulações dos dedos.
Características detalhadas:
| Atributo | NOTA | Notas |
|---|---|---|
| Densidade de força | ★ ★ ★ ★ ★ | Excelente relação força/peso |
| Conformidade | ★ ★ ★ ★ ★ | Naturalmente macio; seguro para contato humano. |
| Controle de posição | ★★ ☆☆☆ | É difícil obter ângulos articulares precisos. |
| Agilidade (Speed) | ★ ★ ★ ★ ☆ | Acionamento rápido quando as válvulas são responsivas. |
| Infraestrutura | ★ ☆☆☆☆ | Requer compressor, válvulas e tubulação — não é portátil. |
| Relevância do CNC | Baixo | A carcaça e os coletores podem ser usinados. |
Ideal para: Pesquisa em robótica flexível, dispositivos de reabilitação médica e aplicações seguras de contato humano. Não é adequado para mãos humanoides de uso geral.
3.4 — Método D: Liga com Memória de Forma (LMF) / Outras ligas exóticas
Os fios de SMA se contraem quando aquecidos, atuando como atuadores lineares. Interessantes para miniaturização, mas apresentam severas limitações de largura de banda (tempo de ciclo lento) e alto consumo de energia. Não recomendados para uso prático neste momento.
3.5 — Matriz de Decisão
| Prioridade | Melhor Abordagem |
|---|---|
| Dedos finos e proporcionais aos humanos | Acionado por tendões |
| Controle simples, depuração fácil | Condução direta |
| saída de força máxima | Acionados por tendões (motores remotos de alto torque) |
| Interação humana segura | Pneumático ou tendão com elementos flexíveis |
| Desafio de usinagem CNC / precisão | Acionamento direto (as tolerâncias da carcaça do motor são exigentes) |
| Confiabilidade da produção | Acionamento direto (menos peças de desgaste) |
Desenhos de Referência Comercial: Qual a Aparência Ideal das Mãos
Antes de projetar do zero, estude o que as melhores plataformas atuais fizeram e por quê. Cada projeto aqui é um conjunto de compensações de engenharia documentadas.
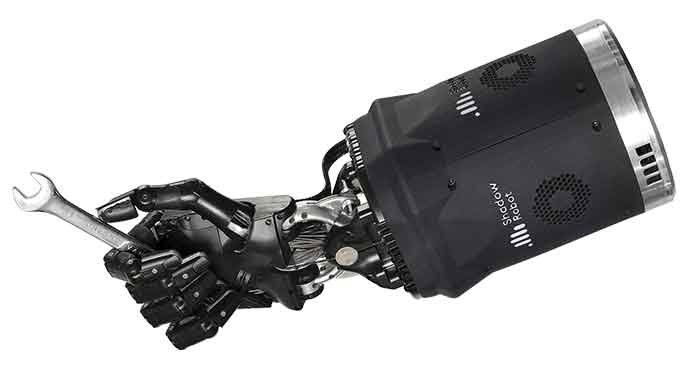
4.1 — Sombra Mão Destra C6
O padrão ouro da pesquisa. O parâmetro pelo qual tudo o mais é medido.
| Especificação | Valor |
|---|---|
| Profundidade de campo | 24 (20 acionados) |
| Acionamento | Acionado por tendões; 40 músculos pneumáticos de McKibben |
| Peso | Aproximadamente 4 kg (incluindo o conjunto de atuadores do antebraço) |
| Sentindo | Codificadores de posição em todas as juntas; matriz tátil opcional. |
| Preço | ~ $ 150,000 USD |
Principal sacada do projeto: Utiliza pares de músculos antagônicos — um tendão flexor e um extensor para cada articulação — proporcionando controle ativo em ambas as direções. É assim que os dedos humanos funcionam. O resultado é uma excepcional flexibilidade e controle de força, mas dobra o número de atuadores e a complexidade.
Lição de CNC: Os segmentos dos dedos da Shadow Hand são de alumínio usinado com precisão, não impressos em 3D. Os caminhos dos tendões são canais usinados com transições suaves e com raio correspondente. Cada milímetro da geometria de roteamento é intencional.
4.2 — Unitree Dex3-1
O desenvolvimento comercial mais importante dos últimos dois anos. Preços acessíveis mudam tudo.
| Especificação | Valor |
|---|---|
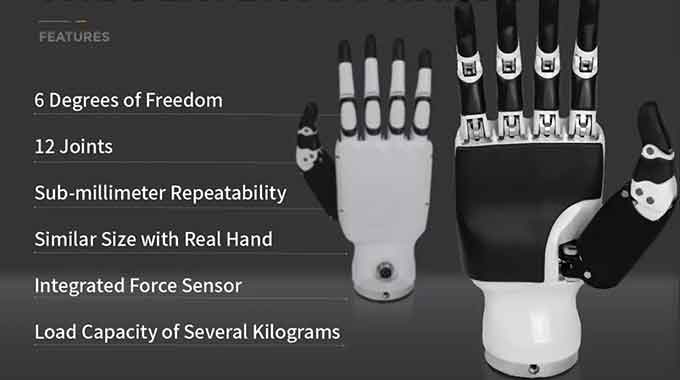
| Profundidade de campo | 7 por mão (polegar: 3 graus de liberdade ativos; cada dedo: 2 graus de liberdade ativos) |
| Acionamento | Motores sem escova acionados por tendões na palma da mão |
| Peso | ~ 580 g |
| Força máxima na ponta dos dedos | ~30 N |
| Preço | ~ $ 3,000 USD |
Principal conclusão do projeto: A Unitree tomou a decisão deliberada de reduzir drasticamente os graus de liberdade (DOF) em troca de confiabilidade e preço. O polegar possui 3 DOF (suficientes para a maioria das preensões); os dedos são subatuados. O resultado é que ele consegue lidar com 70% das tarefas de manipulação do mundo real a um custo equivalente a 3% do Shadow Hand.
Lição de CNC: O Dex3-1 utiliza alumínio fundido e usinado para componentes estruturais, com tolerâncias rigorosas nas interfaces dos rolamentos e nas saídas dos cabos de propulsão. A carcaça da palma da mão é uma peça multifuncional complexa — guia de cabos, suporte do motor e estrutura de suporte em uma única peça.
4.3 — Wonik Allegro Hand
A plataforma de pesquisa de acionamento direto mais popular. Conjunto de controle de código aberto.
| Especificação | Valor |
|---|---|
| Profundidade de campo | 16 (4 por dedo × 4 dedos) |
| Acionamento | Acionamento direto; um servo sem escovas por junta |
| Peso | ~ 1.1 kg |
| Torque por junta | ~0.7 N·m nas articulações dos dedos |
| Preço | ~ $ 15,000 USD |
Principal característica do projeto: O controle totalmente independente de cada articulação torna esta a plataforma ideal para pesquisa em aprendizado de máquina — cada articulação corresponde perfeitamente a uma variável de controle. Os dedos são volumosos para os padrões humanos, mas a arquitetura de controle é a mais elegante de qualquer mão artificial comercial.
Lição de CNC: Os segmentos dos dedos do Allegro são usinados em alumínio com furos para os servomotores. As tolerâncias nos furos dos motores determinam se a articulação funciona suavemente ou trava. Este é um problema de usinagem de precisão disfarçado de problema de robótica.
4.4 — Inspire-Robots RH56BFX
A mão de obra comercial mais experiente da China. Utilizada em pesquisas sérias e projetos-piloto industriais.
| Especificação | Valor |
|---|---|
| Profundidade de campo | 12 (6 por mão; polegar: 2, cada dedo: 2) |
| Acionamento | Motores sem escova acionados por tendões em carcaça para palma da mão |
| Peso | ~ 480 g |
| Força na ponta dos dedos | ~10 N beliscão |
| Preço | ~ $ 8,000 USD |
Principal conclusão do projeto: Otimizado para confiabilidade de preensão industrial em detrimento da destreza para pesquisa. A contagem simplificada de graus de liberdade significa menos cabos para rotear, menos modos de falha e loops de controle mais rápidos. Ele lida com as preensões que importam na fabricação — preensão de força, preensão de pinça, preensão cilíndrica — com alta confiabilidade.
Integração de sensores
5.1 — Tipos de sensores e seu papel
| Tipo de sensor | Localização: | Medidas | Requisito de latência |
|---|---|---|---|
| Codificador de posição conjunta | Cada articulação | Posição angular | <1 ms |
| Força/torque na ponta dos dedos | almofada da ponta do dedo | Magnitude e direção da força de contato | <5 ms |
| matriz tátil | almofadas dos dedos, palma da mão | Mapa de pressão de contato distribuída | <10 ms |
| Sensor de tensão do tendão | Trajeto do tendão | Tensão do cabo (para controle de força) | <2 ms |
| IMU | palma | Orientação e aceleração da mão | <5 ms |
| Câmara | Externamente ou na unha | Feedback visual para manipulação | <30 ms |
5.2 — Sensoriamento de posição conjunta
Para mãos com movimento tendinoso, a detecção da posição em nível articular é mais complexa do que parece. O codificador do motor informa a quantidade de cabo enrolado, e não o ângulo da articulação. A flexibilidade e a folga no trajeto do tendão fazem com que esses dois valores divirjam sob carga.
Soluções, por ordem de preferência:
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — Sensibilidade Tátil — O Problema de Sensibilidade Mais Difícil
O problema fundamental com a detecção tátil não são os sensores em si, mas sim a integração:
- Os sensores BioTac (SynTouch) funcionam brilhantemente, mas custam US$ 2,000 cada e são frágeis.
- Os conjuntos de sensores barométricos (múltiplos BMP388 em uma ponta de dedo) são baratos, mas de baixa resolução.
- Os arranjos FSR resistivos são simples, porém não lineares e sensíveis à temperatura.
- Os sensores táteis capacitivos oferecem a melhor combinação de resolução e robustez.
Desafio de usinagem CNC: A integração de sensores táteis exige cavidades usinadas com precisão nas superfícies das pontas dos dedos — se forem muito rasas, o sensor fica saliente e pode ser danificado; se forem muito profundas, o contato é perdido. Tolerância típica: ±0.05 mm na profundidade, ±0.1 mm na posição.
5.4 — Conjunto de sensores recomendado — Montagem prática
Para uma primeira impressão funcional, este conjunto mínimo de sensores abrange as necessidades de feedback mais críticas:
| Sensor | Qtd. | Propósito | Faça o orçamento |
|---|---|---|---|
| Codificador magnético AS5048A | 1 por motor | Posição do motor | $ 3 cada |
| Resistor de força FSR 400 | 5 (um em cada ponta do dedo) | Detecção de contato | $ 5 cada |
| BNO085 IMU de 9 eixos | 1 (na palma da mão) | Orientação da mão | $15 |
| sensor de corrente INA219 | 1 por motor | Estimativa de torque via corrente | $ 2 cada |
Custo total dos sensores para uma mão de 12 graus de liberdade com 6 motores: aproximadamente US$ 80 a US$ 120. Isso proporciona detecção de contato, estimativa de torque e orientação — o suficiente para implementar um controle básico de preensão.
Arquitetura do sistema de controle
6.1 — Os Três Loops
O controle da mão robótica opera em três escalas de tempo simultaneamente:
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
O laço interno deve operar com velocidade suficiente para que o sistema mecânico nunca "sinta" a discretização. Para a maioria das articulações de mãos robóticas, um controle de posição de 1 kHz é suficiente; tarefas sensíveis à força podem exigir laços de controle de corrente de 5 a 10 kHz.
6.2 — Compreender o Planejamento — O Problema da Taxonomia
Nem todas as preensões são iguais. Os pesquisadores classificam as preensões das mãos humanas em uma taxonomia — a Taxonomia de Preensão de Cutkosky é a mais utilizada:
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
Cada movimento de preensão corresponde a uma configuração específica de ângulo articular — uma “pose de preensão”. Para uma mão com 12 graus de liberdade (DOF), você pode predefinir de 8 a 12 poses que abrangem a grande maioria das manipulações no mundo real:
cpp
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — Controle de Força — Fazendo a Mão Sentir
O controle da posição por si só produz preensões rígidas e perigosas. O controle da força — regular a intensidade da pressão exercida pelos dedos, e não apenas a sua posição — é o que torna uma mão segura para objetos frágeis e capaz de reagir a deslizamentos.
O controle de impedância é a abordagem preferida para manipulação precisa:
cpp
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
Isso produz uma mão que se comprime ligeiramente ao encontrar resistência, em vez de forçar a passagem — algo fundamental para manusear ovos, aparelhos eletrônicos ou mãos humanas.
Protocolo de Teste e Validação
7.1 — Sequência de Testes
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
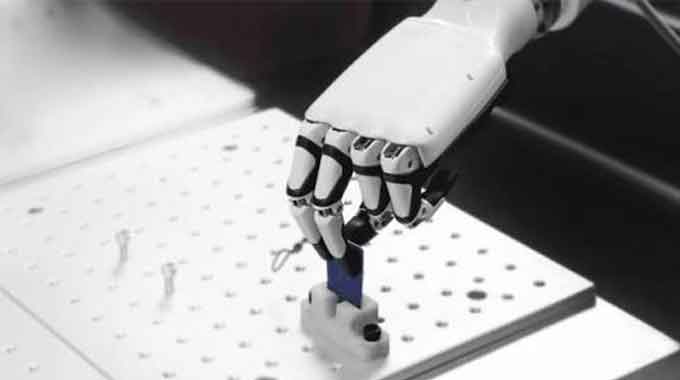
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — Métricas que importam
| métrico | método de medição | Meta |
|---|---|---|
| Precisão do posicionamento da articulação | Ângulo de comando vs. ângulo medido | < 1° RMS |
| Precisão da força na ponta dos dedos | Célula de carga versus célula de carga comandada | Erro inferior a 5% |
| Compreender a taxa de sucesso | 20 tentativas por tipo de objeto | > 90% |
| Tempo de ciclo (aberto → fechado) | gatilho do temporizador | <500 ms |
| Repetibilidade da força | 20 comandos de preensão idênticos | Variação < 3% |
| vida útil da fadiga do tendão | Ciclos até a primeira falha | > 100,000 ciclos |
7.3 — O Teste de Deslizamento — O Teste Único Mais Importante
Pegue um objeto cilíndrico liso — uma xícara de metal, uma garrafa de vidro. Aplique uma força de preensão próxima ao limite de deslizamento. Em seguida, reduza lentamente a força aplicada até que o objeto deslize. Anote a força de deslizamento. Repita 20 vezes.
Uma mão com bom controle de força deve apresentar:
- Limiar de deslizamento consistente em todas as tentativas (variação < 10%)
- Sem quedas repentinas — perda de contato suave e previsível.
- Recuperação em até 200 ms após a detecção do deslizamento.
Uma mão com controle de força deficiente apresenta alta variação entre tentativas, quedas repentinas e comportamento inconsistente. Esses são sintomas de feedback sensorial deficiente, complacência tendinosa sem compensação ou largura de banda motora inadequada.
Problemas e soluções comuns
| Sintoma | Causa raiz | Solução |
|---|---|---|
| As articulações dos dedos ficam presas na região média | O ângulo de passagem do tendão causa carga lateral. | Redesenhar a geometria da saída do conduto; adicionar ponto de roteamento intermediário. |
| Os tendões se desgastam rapidamente | O raio da ranhura da polia não corresponde ao diâmetro do cabo. | Polias usinadas com raio de cabo exato + folga de 0.1 mm |
| A força aplicada na ponta dos dedos varia ao longo do tempo. | Fluência do tendão sob carga sustentada | Use trançado Dyneema SK75 de baixa fluência; adicione compensação de tensão no firmware. |
| Objeto na mão cai sem aviso prévio | Sem detecção de deslizamento ou resposta lenta | Adicione sensores FSR nas pontas dos dedos; reduza a latência de detecção de deslizamento para < 10ms. |
| Superaquecimento do motor durante preensão prolongada | Alta corrente para torque de retenção estática | Adicionar torque de retenção: reduzir a corrente após a fixação ser estabelecida. |
| A precisão do posicionamento se deteriora com o aumento da temperatura. | A constante kV do motor varia com a temperatura do enrolamento. | Implementar modelo de posição com compensação de temperatura |
| Os dedos colidem uns com os outros. | Sem verificação de colisão no espaço articular | Adicionar prevenção de colisões no planejador de movimento; definir regiões proibidas no espaço articular. |
| Dificuldade em segurar objetos pequenos com os dedos. | Geometria da ponta do dedo inadequada para contato de precisão | Inserções de ponta de dedo de contato preciso dedicadas à máquina com superfície de almofada côncava |
Roteiro de Desenvolvimento
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
Resumo — Por que este é o problema certo para se trabalhar.
O problema da mão robótica possui duas propriedades que o tornam ideal para ser resolvido por um operador de CNC qualificado:
A diferença na precisão mecânica é real e decisiva. A maioria das mãos robóticas de amadores falha porque suas peças não são precisas o suficiente — os caminhos dos tendões têm bordas afiadas, as ranhuras das polias não correspondem aos diâmetros dos cabos, os encaixes dos rolamentos são imprecisos. Esses não são problemas de software. São problemas de usinagem. Um construtor com acesso a uma máquina CNC profissional e o conhecimento para usá-la corretamente pode produzir mãos que simplesmente funcionam melhor do que qualquer coisa que uma impressora 3D possa construir.
A lacuna de conhecimento é maior do que a lacuna de hardware. Componentes excelentes estão cada vez mais disponíveis. O que falta é uma documentação clara e detalhada sobre como integrá-los a um sistema funcional. O segundo artigo desta série — que aborda o fluxo de trabalho de fabricação CNC para cada componente principal de uma máquina de usinagem manual — é exatamente essa documentação.