
Fabricante de componentes para pernas de robôs humanoides
A CNCPioneer é uma especialista em componentes de precisão para pernas de robôs humanoides e fabricante certificada na China desses componentes, fornecendo estruturas para garfos de quadril, suportes de pivô de joelho, alojamentos diferenciais de tornozelo e estruturas para solas de pé com precisão angular de interface estrutural de ±0.02°, conformidade de raio de concordância otimizada para fadiga de ±0.05 mm e verificação de massa de ±0.5 g — mais de 66 centros de usinagem MAZAK de 5 eixos e centros de torneamento VARIAXIS, mais de 78 tornos CNC suíços e eletroerosão a fio dedicada para OEMs de robôs humanoides e desenvolvedores de robôs com pernas em todo o mundo desde 2011.
O que são humanoides?
Componentes para pernas de robô?
Os componentes da perna de um robô humanoide são o conjunto de peças usinadas com precisão, incluindo componentes estruturais, cinemáticos, resistentes à fadiga e sensores, que juntos constituem a extremidade inferior do robô humanoide — o sistema que abrange quadril, coxa, joelho, canela, tornozelo e pé, permitindo ficar em pé, andar, correr e se recuperar de perturbações por meio da carga dinâmica do ciclo da marcha.
Leg components operate under conditions qualitatively distinct from arm or torso hardware. A 60kg humanoid at 1.5 m/s sees peak heel-strike ground reaction forces of 1.3–1.8× body weight over 10–20ms; walking 8 hours a day accumulates over 10 million gait cycles a year, approaching the threshold where fatigue — not yield — becomes the life-limiting failure mode. Fillet radii at stress concentrations, mass distribution for swing dynamics, and left/right kinematic symmetry are therefore primary quality specifications, not secondary drawing notes.
-
Engenharia de fadiga como disciplina de qualidade Os raios de concordância do caminho de carga foram verificados com uma precisão de ±0.05 mm por comparador óptico em cada garfo de quadril, suporte de joelho e alojamento de tornozelo — uma concordância 0.5 mm menor pode reduzir a vida útil em campo de 4 para 2 anos.
-
Geometria estrutural resistente a impactos Worst-case heel-strike loading (1.8× body weight) analyzed against shin tube wall, ankle boss geometry, and knee bracket cross-section for both static yield and 10⁷-cycle fatigue margin.
-
Componentes do quadril, joelho e tornozelo como um sistema cinemático A pilha de tolerâncias cinemáticas é calculada desde a interface do atuador do quadril, passando pelo joelho e tornozelo, até o contato com o pé — verificando como as tolerâncias de cada peça se combinam para atingir a precisão em nível de perna que o controlador de corpo inteiro pode calibrar.
-
Simetria entre as pernas esquerda e direita como prática padrão Pares bilaterais verificados por CMM quanto à diferença cinemática (distância entre centros ≤0.005 mm) e balanceados com precisão quanto à diferença de massa (≤0.5 g) — prevenindo o desvio na trajetória da marcha produzido por pernas assimétricas.

Por que escolher a CNCPioneer como seu humanoide?
Fabricante de componentes para pernas de robôs?
Os componentes das pernas suportam todo o ciclo da marcha — impacto do calcanhar, apoio unipodal, impulso e balanço — ao longo de mais de 10 milhões de ciclos por ano. A abordagem de carga da marcha da CNCPioneer aborda o que diferencia os componentes das pernas que sobrevivem à sua vida útil projetada daqueles que passam pela inspeção inicial e falham em campo em menos de dois anos.
Engenharia de Fadiga como Disciplina de Qualidade
Os raios de concordância do caminho de carga foram verificados com uma precisão de ±0.05 mm por um comparador óptico em cada garfo do quadril, suporte do pivô do joelho, elemento da canela e alojamento do tornozelo — porque um raio de concordância 0.1 mm menor aumenta a concentração de tensão em 15 a 25%, reduzindo a vida útil à fadiga de 10⁷ para 6×10⁶ ciclos.
Geometria estrutural resistente a impactos
Ondas de tensão de impacto do calcanhar em taxas de carregamento quase estático de 10 a 100 vezes analisadas contra a parede da tíbia, o ressalto do tornozelo e a seção transversal do suporte do joelho — verificando simultaneamente o limite de escoamento estático sob 1.8 vezes o peso corporal e a margem de fadiga em 10⁷ ciclos.
Partes do quadril, joelho e tornozelo como um sistema coordenado
A tolerância cinemática é calculada desde a interface do atuador do quadril, passando pelo joelho e tornozelo, até o contato do pé com o solo — o parâmetro que rege a margem de estabilidade do equilíbrio de todo o corpo, e não as tolerâncias individuais citadas isoladamente.
Simetria entre as pernas esquerda e direita como prática padrão
Pares bilaterais verificados por CMM quanto à simetria da interface cinemática (± 0.010mm) e balanceado com precisão para diferencial de massa (≤0.5g), enviado com registros de simetria documentados para inicialização do controlador.
Capacidade de fornecimento único para múltiplos processos
Geometria composta de 5 eixos para alojamentos de quadril e tornozelo; precisão de torneamento e fresagem para suportes de joelho e tubos estruturais; CNC suíço para pinos de articulação; eletroerosão a fio para estrias endurecidas — uma relação qualificada sob um sistema IATF 16949/AS9100D.
Vantagem de custo de 40 a 60% para fabricantes chineses
A estrutura de custos da CNCPioneer proporciona uma redução de 40 a 60% em comparação com fornecedores de componentes de pernas dos EUA, Europa e Japão, com documentação de fadiga e disciplina de correspondência de massa equivalentes — a economia da lista de materiais permite que os programas de robôs humanoides alcancem preços comerciais com hardware que atenda aos requisitos reais de vida útil.
Componentes da perna de um robô humanoide
Nós Fabricamos
A usinagem de peças para quadril, joelho e tornozelo da CNCPioneer abrange toda a cadeia biomecânica da perna — da interface do quadril ao contato com o pé — com uma disciplina transversal de engenharia de fadiga aplicada a cada componente estrutural.

Componentes estruturais da coxa
Tubos estruturais (perpendicularidade da face final ±0.02°, espessura da parede de 2.5 a 5.0 mm), painéis da estrutura e suportes de transição quadril/joelho — com vãos de 280 a 420 mm, responsáveis por transmitir o torque gerado pelo quadril e a força de reação do solo para o joelho, além de encaminhar a fiação dos cabos e sensores.

Componentes da articulação do joelho
Carcaças dos atuadores (350–900g, parede de 5mm resistente a impactos), suportes de pivô (distância entre o centro do atuador e a tíbia ±0.005mm, raio de concordância para fadiga ±0.05mm) e conjuntos de acoplamento/manivela da articulação de quatro barras — a junta de torque de eixo único com maior amplitude e a parte da perna mais sujeita a fadiga.

Componentes do pé
Estruturas de sola com plataformas de montagem de sensores F/T (planicidade de 0.010 mm), estruturas de impacto no calcanhar, componentes do mecanismo dos dedos e hardware de integração do sensor do pé — a interface com o solo onde todas as forças atuadoras da perna convergem em dados de reação ao solo críticos para o equilíbrio.
Indústrias e aplicações
Os componentes para pernas de robôs humanoides da CNCPioneer são fornecidos a fabricantes de equipamentos originais (OEMs) de robôs humanoides, desenvolvedores de hardware de IA incorporada, desenvolvedores de robôs com pernas e quadrúpedes, construtores de exoesqueletos, desenvolvedores de mecanismos protéticos e instituições de pesquisa em todo o mundo.
Fabricantes de equipamentos originais (OEMs) de robôs humanoides
Fornecimento completo de componentes personalizados para pernas — todas as peças de quadril, joelho e tornozelo, membros estruturais, alojamentos de tornozelo e estruturas de sola do pé — através de um único fabricante, com projeto de fabricação (DFM) baseado em carga de marcha, verificação de resistência à fadiga e correspondência de simetria bilateral.
Hardware de IA incorporado
Iteração rápida de componentes para quadril, joelho e tornozelo em programas de locomoção bípede apoiados por capital de risco — kits completos de componentes bilaterais para as pernas em 22 a 30 dias, fabricação programada no mesmo dia para revisões estruturais e quantidades piloto para apoiar os marcos dos testes de marcha.
Robô com pernas e quadrúpede
Corpos estruturais da articulação do quadril, suportes de pivô do joelho e tubos estruturais das pernas para plataformas quadrúpedes e bípedes — geometria com classificação de impacto e filetes com resistência à fadiga comprovada para a carga de locomoção de alto ciclo exigida por esses programas.
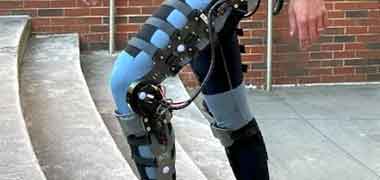
Exoesqueleto
Coxins e canelas com ajuste personalizado, plataformas para os pés com sensores F/T e quantidades piloto de dispositivos sem investimento em ferramentas para programas de avaliação clínica de exoesqueletos para membros inferiores.
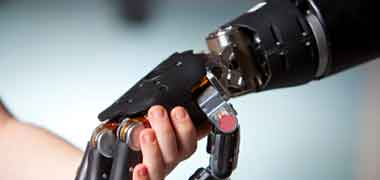
Mecanismo de próteses
Componentes para quadril, joelho e tornozelo em Ti-6Al-4V e 7075-T6 para mecanismos de próteses motorizadas de perna — materiais biocompatíveis, geometria estrutural resistente à fadiga e documentação em conformidade com a norma ISO 13485.
Instituições de Pesquisa
Kits de componentes bilaterais para pernas de robôs individuais, com documentação completa de geometria de fadiga e massa, para pesquisa em locomoção humanoide em universidades e laboratórios nacionais.
Componente da perna de um robô humanoide
Processos e capacidades
CNCPioneer's leg component process takes hip knee ankle parts from gait-loading specification through PPAP-qualified volume production — 24-hour DFM review, prototype bilateral kit delivery (18–30 days), fatigue and kinematic verification, and production qualification.
Revisão DFM de carga de marcha (24 horas)
Adequação estrutural sob impacto do calcanhar e apoio unipodal · Cálculo da vida útil à fadiga em cada concentração de tensão · Tolerância cinemática acumulada do quadril ao pé · Massa versus meta por componente com recomendação de material.
Prototype Bilateral Leg Kit (18–30 Days)
Suportes de articulação do joelho: 5 a 7 dias; alojamentos do conjunto do quadril e alojamentos diferenciais do tornozelo (5 eixos): 9 a 14 dias; kit completo para uma única perna: 18 a 25 dias; par bilateral completo com verificação de simetria: 22 a 30 dias.
Verificação de fadiga e cinemática
Verificação do raio de concordância por comparador óptico em todos os componentes críticos à fadiga; medição por máquina de medição por coordenadas (CMM) da Mitutoyo em todas as posições da interface cinemática e relações angulares do furo; pares bilaterais verificados quanto à distância entre centros e diferencial de massa.
Controle Estatístico e de Produção
Qualificação PPAP Nível 3 com Cpk ≥1.67 na coaxialidade do furo do garfo do quadril, distância do centro do suporte do joelho e planicidade do sensor F/T · Redução de até 72% por unidade em volumes de mais de 1,000 unidades · Liberações mensais em lotes de 2 a 3 semanas.
Materiais dos componentes da perna
7075-T6 (65% dos programas) · 6061-T6 · Magnésio AZ91D · Ti-6Al-4V · 17-4PH H900 · 42CrMo4 · Aço para rolamentos GCr15 · PEEK — todos provenientes de fornecedores com certificados de fábrica completos e verificação de composição por SII XRF.
Documentação IATF 16949 / AS9100D
Certificado de Conformidade (CoC) por componente, relatórios CMM, registros de verificação do raio de concordância, registros diferenciais de simetria bilateral, registros de balanço de massa, certificações de materiais, PPAP Nível 3 para programas de volume, FAIR conforme AS9102 para programas de defesa.
Materiais para Humanoides
Componentes da perna do robô
A seleção do material dos componentes da perna é regida principalmente pelo limite de resistência à fadiga em amplitudes de tensão do ciclo da marcha, e não apenas pela resistência ao escoamento — a propriedade que determina se um componente suporta 10⁷ ciclos de carga ou falha em campo dentro de dois anos. O alumínio 7075-T6 é adequado para a maioria dos programas padrão; o titânio torna-se necessário acima de 250 Nm de momento de abdução do quadril.
7075-T6
2.80 g/cm³ · 572 MPa UTS · σ_endurance ≈160 MPa · Garfos de quadril, suportes de joelho e tubos de canela padrão — aproximadamente 65% dos componentes de perna de robôs humanoides, proporcionando um fator de segurança à fadiga de 1.33× em 10⁷ ciclos para classes de torque padrão.
6061-T6
2.70 g/cm³ · 310 MPa UTS · σ_endurance ≈96 MPa · Tampas, suportes de sensores e suportes de baixa tensão fora do caminho de carga principal, onde a usinabilidade e o custo superam os requisitos de margem de fadiga.
AZ91D
1.81 g/cm³ · 230 MPa UTS · σ_endurance ≈70 MPa · Revestimentos distais da canela, painéis do pé e coberturas leves da coxa onde a inércia mínima do balanço é mais importante do que a margem máxima de fadiga da trajetória de carga
Ti-6Al-4V
4.43 g/cm³ · 950 MPa UTS · σ_endurance ≈500 MPa (3.1× 7075-T6) · Garfos de quadril de alta carga, alojamentos de tornozelo e estruturas de impacto de calcanhar em programas onde o momento de abdução de quadril nominal excede 250 Nm
17-4PH H900
7.75 g/cm³ · 1,310 MPa UTS · σ_endurance ≈620 MPa · Eixos de saída, flanges de quadril e assentos de pinos de alta tensão nas interfaces de pequena área de contato, onde a relação rigidez/peso máxima é determinante.
42CrMo4
7.85 g/cm³ · 1,000 MPa UTS · σ_endurance ≈450 MPa · Inserções no eixo do atuador do joelho e inserções estruturais de alto torque nas interfaces de torque de eixo único mais elevadas da perna
GCr15
7.80 g/cm³ · HRC 62–65 · Assentos do pino de articulação e superfícies de apoio do joelho sujeitos a carga de contato rolante sustentada ao longo de milhões de ciclos de marcha
PEEK
1.32 g/cm³ · 100 MPa UTS · Suportes guia de cabos e espaçadores de isolamento dentro da perna, onde o isolamento elétrico e o contato de baixo atrito do cabo são mais importantes do que os requisitos de suporte de carga estrutural.
Tratamentos de superfície para
Partes do quadril, joelho e tornozelo
A seleção do tratamento de superfície dos componentes das pernas é regida tanto pelo impacto da fadiga nas superfícies de aplicação da carga quanto pela corrosão ou pela estética — diversos tratamentos alteram ativamente o fator de segurança à fadiga em locais críticos do filete, para melhor ou para pior, caso não sejam coordenados com a geometria subjacente.
Anodização dura tipo III — MIL-A-8625
Standard for aluminum leg structural components — HV 400+ protects pivot bore surfaces from scuffing. Introduces compressive residual stress (−150 to −250 MPa) that can improve fatigue life at anodized surfaces, but anodize cracks initiate at stress concentrations above the parent material endurance limit — another reason fillet compliance precedes treatment.
Níquel químico — MIL-C-26074
Proteção anticorrosiva obrigatória para caneleiras, protetores de coxa e painéis de pé em magnésio AZ91D. A margem de revestimento está incorporada nas dimensões usinadas; as dimensões pós-revestimento devem estar dentro de ±0.003 mm do valor alvo.
Passivação — ASTM A967
Obrigatório para flanges de saída 17-4PH H900 e insertos de aço inoxidável para articulações de quadril, joelho e tornozelo — restaura a camada passiva de óxido de cromo para máxima resistência à corrosão sem tolerância dimensional.
Casaco de pó
Proteção cosmética contra corrosão e danos na cor dos painéis da canela e da coxa em programas comerciais de robôs humanoides — com cores correspondentes às especificações do fabricante original em todos os lotes de produção.
Peening de tiro
A indução de tensão residual compressiva (Almen A 0.15–0.25 mm) nas raízes dos braços da forquilha do quadril, nos ombros dos furos do suporte do joelho e nas raízes dos encaixes da articulação do tornozelo aumenta a resistência à fadiga (σ_endurance) em 15–30% na superfície jateada, convertendo um fator de segurança à fadiga de 1.33× para 1.55–1.73×, onde a geometria e o acabamento, por si só, deixam uma margem inadequada.
Revestimento DLC — 1–3 μm
Atrito ultrabaixo (μ 0.05–0.15) para superfícies de contato dos pinos de articulação do joelho e tornozelo — prolongando a vida útil dos pinos de articulação para mais de 10⁷ ciclos de articulação sob cargas de ciclo de marcha.
Todos os tratamentos de superfície das peças de quadril, joelho e tornozelo — anodização dura, níquel químico, passivação, pintura eletrostática a pó, jateamento e revestimento DLC — são aplicados com dimensionamento e resistência à fadiga coordenados com a geometria subjacente. Os certificados de tratamento, incluindo os registros da tira Almen para os lotes jateados, estão incluídos no pacote de documentação de envio de cada programa.
Sistema de Qualidade IATF 16949 / AS9100D
for Humanoid Robot Leg Components
Um componente de perna que passa na inspeção dimensional da primeira peça, mas apresenta um filete subdimensionado na raiz do filete em um ponto de aplicação de carga, ainda pode falhar em campo dentro de dois anos. O sistema de qualidade da CNCPioneer é baseado na carga do ciclo da marcha, e não apenas na conformidade dimensional estática.
Revisão DFM de carga de marcha
Adequação estrutural sob impacto do calcanhar e apoio unipodal, vida útil à fadiga em todos os pontos de concentração de tensão e tolerância cinemática acumulada do quadril ao pé — avaliadas antes de qualquer intervenção de usinagem.
Verificação da geometria de fadiga
Todos os raios de concordância do caminho de carga em componentes críticos à fadiga são verificados por comparador óptico ou escaneamento CMM — raios de concordância da raiz do garfo do quadril, ombros do furo do suporte do joelho, raízes do ressalto da carcaça do tornozelo. Raios de concordância fora da especificação acionam a rejeição antes do tratamento de superfície.
Inspeção de materiais recebidos
Verificação da composição por SII XRF em cada lote — 7075-T6, AZ91D, Ti-6Al-4V, 17-4PH H900. Verificação de dureza nos programas 17-4PH. Rastreabilidade completa do lote, do certificado de material ao número de série do robô.
Verificação de simetria bilateral
Os pares de componentes esquerdo/direito foram medidos por CMM para diferencial de dimensão cinemática, balanceados com precisão para diferencial de massa e emparelhados como conjuntos bilaterais correspondentes com registros diferenciais na documentação de envio.
Inspeção final
Máquina de medição por coordenadas (CMM) Mitutoyo (±0.001 mm): interfaces cinemáticas, diâmetros de furos, relações angulares, planicidade do sensor F/T. Comparador óptico: raios de concordância. Mapeamento ultrassônico de paredes: tubos de aço e cascas de paredes finas. Balança de precisão: massa e diferencial bilateral.
Documentação
Certificado de Conformidade (CoC) por componente, relatórios CMM, registros de verificação do raio de concordância, registros diferenciais de simetria bilateral, registros de balanço de massa, certificações de materiais, PPAP Nível 3 para programas de volume, FAIR conforme AS9102 para programas de defesa.
Sistema de Qualidade IATF 16949 / AS9100D
Detalhes
A fábrica de componentes para pernas de robôs humanoides da CNCPioneer, certificada pelas normas IATF 16949 e AS9100D, confirma a conformidade com a estrutura de qualidade exigida por fabricantes de equipamentos originais (OEMs) e desenvolvedores de robôs com pernas, conforme auditoria independente.
Documentação da Geometria de Fadiga
Registros de verificação do raio de concordância arquivados por lote de componente para cada raio de concordância do caminho de carga em peças críticas à fadiga — a evidência dimensional de que o fator de segurança à fadiga projetado é atingido em cada componente entregue, não apenas naquele medido na primeira peça.
- Verificação de filetes em 100% dos casos, peças críticas para fadiga.
- registros do comparador óptico
- Arquivado por lote de componentes
Verificação de simetria bilateral
Os pares de componentes das pernas esquerda e direita são verificados por CMM quanto à diferença de dimensão cinemática e balanceados com precisão quanto à diferença de massa — enviados como conjuntos combinados com registros de simetria documentados para inicialização do controlador de corpo inteiro.
- Diferença de distância entre centros ≤0.005 mm
- Diferencial de massa ≤0.5g
- Registros diferenciais por par
Rastreabilidade do material e Cpk ≥ 1.67
Rastreabilidade completa do material, desde o número de lote do certificado de fábrica até o envio do componente acabado. Qualificação PPAP Nível 3 com Cpk ≥ 1.67 na coaxialidade do furo do garfo do quadril, distância entre os centros do suporte do joelho e planicidade do sensor F/T para programas de volume.
- Verificação da liga por fluorescência de raios X (XRF) em cada pedido.
- Cpk ≥ 1.67 em características-chave
- PPAP Nível 3 para programas de volume
Qualificação PPAP Nível 3 e em Volume para Cadeia de Suprimentos
Qualificação PPAP Nível 3 para cadeias de suprimentos OEM de atuadores de robôs: registros de projeto, fluxo de processo (incluindo documentação de sequência de configuração única), PFMEA (abrangendo desvio de diâmetro por desgaste da ferramenta, eliminação de reposicionamento, modos de falha por distorção de parede fina).
- Nível 3 do PPAP para fornecimento OEM de atuadores de robôs
- Cpk ≥ 1.67 no diâmetro do munhão / furo / concentricidade
- MSA Gage R&R em microfone a laser + medidor de ar
Perguntas frequentes sobre os componentes da perna do robô humanoide
Perguntas frequentes de fabricantes de robôs humanoides, desenvolvedores de robôs com pernas e instituições de pesquisa sobre a engenharia de carga de marcha, verificação de filetes de fadiga e programa de simetria bilateral da CNCPioneer.
A marcha é composta por quatro fases distintas, cada uma enfatizando componentes diferentes. O contato do calcanhar com o solo (0–2% do ciclo) representa o evento de maior carga instantânea — uma força de reação vertical do solo de pico de 1.3–1.8 vezes o peso corporal em apenas 10–20 ms, transmitida através do tornozelo, tíbia e joelho até o quadril, além de um momento de dorsiflexão de 40–80 Nm no tornozelo. A fase de apoio unipodal (10–50%) é a mais longa — a articulação do quadril suporta de 0.8 a 1.0 vezes o peso corporal, com um momento de abdução de 100–250 Nm na forquilha do quadril, o maior momento contínuo na perna. A fase de impulsão (50–65%) gera um torque de flexão plantar do tornozelo de 80–200 Nm, o maior torque em uma única articulação durante o ciclo da marcha. A fase de balanço (65–100%) não apresenta reação do solo, mas impõe torques inerciais no quadril e no joelho devido à rápida inversão da velocidade da perna, duas vezes por ciclo. A análise DFM da CNCPioneer executa todas as quatro fases em relação à geometria de cada componente antes da usinagem.
O raio de concordância é o parâmetro geométrico isolado com maior influência na vida útil à fadiga, contudo, é o parâmetro mais frequentemente deixado como uma nota de desenho em vez de uma característica primária de inspeção. Em um degrau de 8 mm no ombro do braço da forquilha do quadril sob um momento de abdução de 200 Nm, um raio de concordância de R1.0 mm produz concentração de tensão Kt ≈ 3.7 e tensão alternada ≈ 185 MPa no aço 7075-T6 — acima do limite de resistência à fadiga ≈ 160 MPa, o que significa falha por fadiga abaixo de 10⁷ ciclos (aproximadamente 3 × 10⁶). Aumentar para R3.0 mm reduz Kt para ≈ 2.3 e a tensão para ≈ 115 MPa — abaixo do limite de resistência à fadiga, resultando em vida útil à fadiga efetivamente ilimitada sob essa carga. Um filete usinado com 1.0 mm a menos (R2.0 mm em vez de R3.0 mm no projeto) ainda passa em uma inspeção visual superficial, mas reduz a vida útil à fadiga para aproximadamente 2 × 10⁷ ciclos — no limite para uma meta de 5 anos. A CNCPioneer verifica cada filete crítico para fadiga com uma precisão de ±0.05 mm por meio de um comparador óptico, de modo que o fator de segurança projetado seja o que realmente é enviado.
Three measurable effects. Lateral walking deviation: a 0.010mm knee bracket center distance asymmetry between left and right legs produces different effective shin lengths, so identical joint trajectories place the two feet at different forward positions each step — over 1,000 steps that compounds to roughly 10mm of lateral path deviation, costing 3–5% walking efficiency in correction. Bilateral torque asymmetry: a 10g mass difference between left and right shin tubes shifts the two legs' swing pendulum frequency by about 0.15%, forcing asymmetric hip torques for symmetric step timing. Bilateral stance compliance asymmetry: F/T sensor platform flatness differential between feet produces different measured ground reaction forces for identical actual contact, so the balance controller responds asymmetrically to a symmetric stance — manifesting as lateral body sway. CNCPioneer's bilateral program holds center distance differential to ≤0.005mm, mass differential to ≤0.5g, and F/T flatness differential to ≤0.003mm between matched pairs.
Quatro modos recorrentes. Trincas por fadiga no braço da forquilha do quadril na raiz do filete, devido a um filete usinado abaixo da especificação ou usinado corretamente, mas com dimensões inferiores às especificadas na análise original de carga da marcha — evitadas pelo raio mínimo especificado pelo DFM, além da verificação por comparador óptico de ±0.05 mm, com jateamento de esferas como uma opção de melhoria. Flambagem do tubo da tíbia na extremidade do joelho sob o impacto do calcanhar, devido a uma parede mais fina do que a projetada ou a uma concentração de tensão interna na zona de carga primária — evitada pela especificação de parede mínima do DFM, verificação ultrassônica em processo e uma regra de projeto contra recursos usinados a menos de 30 mm das faces das extremidades do joelho e do tornozelo. Fratura do ressalto da estrutura do tornozelo no ponto de entrada da carga do impacto do calcanhar — evitada pela especificação e verificação do filete na raiz do ressalto, parede mínima de 5 mm e uma opção de atualização para Ti-6Al-4V para programas de carga útil máxima. Trincas por fadiga na estrutura da sola do pé na zona de flexão do antepé sob cargas repetidas de impulsão — evitadas pela especificação do filete, acabamento superficial Ra 0.8 μm e verificação da espessura mínima da parede na transição. Todos os quatro aspectos são abordados na revisão padrão de DFM da CNCPioneer, e não foram detectados após a implantação em campo.
O alumínio 7075-T6 (σ_endurance ≈160 MPa) é adequado para a maioria dos programas padrão de pernas humanoides em velocidades de caminhada comerciais — a geometria projetada da forquilha do quadril mantém a tensão de flexão abaixo de 120 MPa, um fator de segurança de 1.33× em 10⁷ ciclos. O titânio Ti-6Al-4V (σ_endurance ≈500 MPa, 3.1× maior) torna-se necessário quando o momento de abdução do quadril nominal excede aproximadamente 250 Nm, uma vez que isso eleva a tensão no braço da forquilha de 7075-T6 acima de 130 MPa e reduz a margem de fadiga abaixo do alvo. O magnésio AZ91D sacrifica a margem de fadiga (σ_endurance ≈70 MPa) em troca da menor densidade disponível, apropriada para as estruturas distais da tíbia e painéis do pé, onde a inércia de balanço é mais importante do que a margem de distribuição de carga. Os aços 17-4PH H900 e 42CrMo4 são ideais para interfaces de alta tensão e com dimensões reduzidas, como flanges de saída e insertos de eixos de atuadores, onde a relação rigidez/peso em uma seção transversal compacta é o fator determinante. A análise DFM da CNCPioneer realiza o cálculo de fadiga por componente, em vez de utilizar um único material para toda a perna.
Protótipo: suporte de articulação do joelho: 5 a 7 dias úteis; alojamento do cluster de 3 graus de liberdade (5 eixos) do quadril: 10 a 14 dias; alojamento diferencial de 2 graus de liberdade (5 eixos) do tornozelo (furo composto de 5 eixos): 9 a 14 dias; estrutura da sola do pé com plataforma de sensor F/T: 5 a 7 dias; kit completo para uma única perna: 18 a 25 dias; kit completo bilateral com verificação de simetria: 22 a 30 dias. A produção piloto (25 a 100 conjuntos bilaterais) leva de 5 a 7 semanas por lote, incluindo o pareamento de simetria; a qualificação PPAP Nível 3 leva de 6 a 8 semanas a partir da conclusão dos dados piloto. A produção em volume é enviada em lotes mensais a cada 2 a 3 semanas — a capacidade anual é de mais de 50,000 conjuntos bilaterais para programas de quadril/tornozelo de 5 eixos e mais de 200,000 para programas de suporte de joelho e tubo de canela. Em escala representativa, um suporte de articulação do joelho que custa US$ 145 no mercado de protótipos dos EUA sai por US$ 85 no mercado de protótipos da CNCPioneer e por US$ 32 a US$ 38 em um volume anual de 5,000 unidades bilaterais — considerando os 50 a 80 números de peças exclusivos de uma perna, uma economia de aproximadamente US$ 2,000 a US$ 4,500 por conjunto bilateral em comparação com o fornecimento doméstico nos EUA.
Get a Quote for Humanoid Robot Leg Components
Envie os desenhos dos componentes da perna do seu robô humanoide, modelos de montagem ou lista de materiais (BOM) da perna e receba uma análise gratuita de projeto para manufatura (DFM) com foco em carga de marcha e um orçamento competitivo em até 24 horas — abrangendo a adequação estrutural do impacto do calcanhar, a vida útil à fadiga em pontos críticos de contato, a tolerância cinemática do quadril ao pé, a especificação de simetria bilateral e o preço completo, desde o protótipo até a produção em larga escala.