Главная » Создание человекоподобного робота из деталей, изготовленных на станках с ЧПУ
Создание человекоподобного робота из деталей, изготовленных на станках с ЧПУ.
Написано
Райан Ван
Последнее обновление
читать
Поделиться:
Содержание
Мы переживаем знаменательный момент в истории робототехники. Всего за последние несколько лет человекоподобные роботы перекочевали из научной фантастики на заводские площадки и в исследовательские лаборатории. Робот Atlas от Boston Dynamics делает сальто назад. Робот Optimus от Tesla складывает белье. Робот H1 от Unitree движется со скоростью почти 4 метра в секунду. То, что когда-то требовало многомиллиардных проектов, теперь доступно небольшим командам и преданным своему делу людям — и сейчас перед нами открывается широкий спектр возможностей.
Но почему именно человекоподобный? Ответ кроется в мире, который мы уже создали. Лестницы, дверные ручки, инструменты, транспортные средства, рабочие места — всё это было разработано для тела, подобного нашему. Человекоподобному роботу не нужно модифицировать мир под себя. Он может работать на сверлильном станке, подниматься по лестнице, сидеть в автомобильном кресле или передвигаться по узкому коридору. Такая универсальность недостижима для любого робота на колёсах или с неподвижной рукой.
Для инженеров и разработчиков создание человекоподобного робота с нуля — это наиболее полное техническое образование, доступное за пределами университетской лаборатории робототехники. Оно заставляет освоить механическое проектирование, кинематику, интеграцию электроники, встроенное программирование, теорию управления и объединение данных с датчиков — всё одновременно, в рамках одного проекта. Проблемы реальны, обратная связь мгновенна, а удовлетворение от первого шага ни с чем не сравнимо.
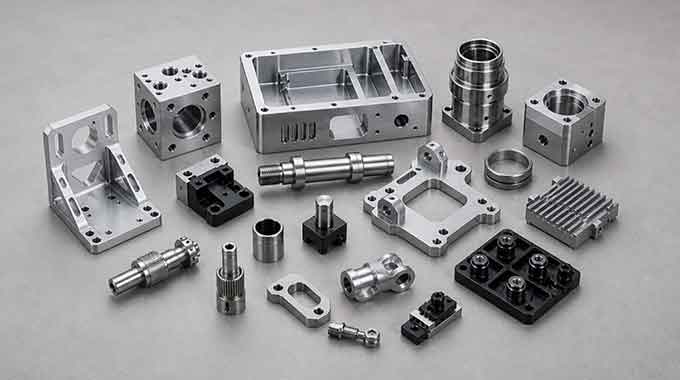
Это руководство написано специально для конструкторов, имеющих возможность работы на станках с ЧПУ. Это существенное преимущество. Большинство любительских проектов человекоподобных роботов ограничены деталями, напечатанными на 3D-принтере, что ограничивает точность шарниров, грузоподъемность и долговечность. С помощью станка с ЧПУ вы можете изготавливать алюминиевые корпуса шарниров с точностью подгонки подшипников до микрон, самостоятельно изготавливать циклоидальные редукторы и создавать робота, механические характеристики которого не уступают коммерческим платформам, стоимость которых исчисляется десятками тысяч долларов.
Это не проект на выходные. Создание серьезного человекоподобного робота требует месяцев проектирования, обработки деталей, электромонтажа, программирования и итеративного тестирования. Но это руководство проведет вас через каждый этап — от первых проектных решений до первых шагов — с той глубиной и детализацией, которые действительно помогут вам достичь цели.
Давайте создадим нечто выдающееся.
Понимание сложности процесса перед началом работы.
Прежде чем покупать какой-либо компонент или проектировать какую-либо деталь, необходимо иметь четкую концептуальную основу. Создание человекоподобных роботов — сложная задача по трем причинам, сложенным в совокупности:
Механическая: Ходьба на двух ногах требует сложного контроля равновесия, с которым никогда не сталкиваются колесные роботы.
Электрические: Десятки соединений работают одновременно — проблемы с управлением током и помехами сигнала являются вполне реальными.
Программного обеспечения: Статическая устойчивость → квазистатическое движение → динамическое равновесие в реальном времени — каждый этап представляет собой отдельную инженерную дисциплину.
Реалистичная лестница целей для начинающих:
Фаза
Цель
Знаковое движение
Фазы 1
Статическая устойчивость
Встаньте, пошевелите руками, поверните голову — не упав.
Фазы 2
Квазистатическое движение
Перемещение веса, опора на одну ногу
Фазы 3
Динамичная ходьба
Непрерывное наращивание темпа — самое сложное, выполнять в последнюю очередь.
⚠️ Большинство проектов по созданию человекоподобных роботов, начинающихся с нуля, терпят неудачу, потому что разработчики сразу ставят цель — создание робота, способного ходить, и полностью пропускают этапы 1 и 2.
Проектирование: всё сначала на бумаге
2.1 Размер влияет на каждое последующее решение.
Шкала
Высота
Преимущества
Недостатки
30–40 см
Низкая стоимость, низкие требования к крутящему моменту, безопасность при испытаниях.
Ограниченное визуальное воздействие
Средний
50–80 см
Обеспечивает баланс между возможностями и управляемостью.
Требуются двигатели среднего класса.
Большой
> 100 см
Впечатляющие результаты, достигнутые в человеческом масштабе
Высокая потребность в крутящем моменте, дорогостоящий, опасен при падении.
Рекомендация для станков с ЧПУ: начните со среднего размера. Детали должны быть достаточно большими, чтобы точность обработки стала реальным преимуществом, но не настолько большими, чтобы вес вышел из-под контроля.
2.2 Степени свободы — Определите это, прежде чем что-либо вырезать.
Это каркас всей вашей механической конструкции. Зафиксируйте его перед началом обработки каждой детали:
Head:           2 DOF  →  pan (yaw) + tilt (pitch)
Neck:           1 DOF  →  optional forward lean

Each arm:       7 DOF
  Shoulder:     3 DOF  (flexion / abduction / internal rotation)
  Elbow:        1 DOF  (flexion/extension)
  Wrist:        2 DOF  (flexion / radial-ulnar deviation)
  Forearm:      1 DOF  (pronation/supination)

Torso:          2 DOF  →  forward bend + lateral bend

Each leg:       6 DOF
  Hip:          3 DOF  (flexion / abduction / rotation)
  Knee:         1 DOF  (flexion/extension)
  Ankle:        2 DOF  (plantar-dorsiflexion / inversion-eversion)

Total:          ~30 DOF  (beginner version can trim to 16–20 DOF)
💡 Каждая добавленная степень свободы означает еще один двигатель, еще одну трансмиссию, еще один энкодер и сотни строк управляющего кода. Сокращение ненужных степеней свободы — это фундаментальный инженерный навык, а не компромисс.
2.3 Распределение бюджета
Распределите средства по категориям заранее, чтобы не остаться без денег в середине процесса:
Категория
распределение
Заметки
Сервоприводные двигатели
40%
Самая большая статья расходов
Конструкционные материалы (ваши заготовки для станков с ЧПУ)
20%
Алюминий, подшипники, крепежные изделия
Электроника и контроллеры
15%
Микроконтроллеры, платы драйверов, датчики
Система питания
15%
Аккумуляторная батарея, система управления батареей (BMS), преобразователи постоянного тока.
Инструменты, расходные материалы, запасные части
10%
Износ концевой фрезы, контрольные образцы
Стоимость базовой модели человекоподобного робота обычно составляет от 500 до 2,000 долларов в зависимости от размера и возможностей. Учитывайте возможные перерасходы — они всегда случаются.
Выбор компонентов: двигатели и материалы.
3.1 Выбор сервомотора — ваше важнейшее решение
Цифровые сервоприводы всегда лучше аналоговых. Лучшая точность, более надежное удержание положения, более точная обратная связь.
Формула расчета крутящего момента:
Required torque = Load mass × Gravity × Moment arm × Safety factor (1.5–2.0×)
Units: kg × 9.8 m/s² × m = N·m
Convert: 1 N·m ≈ 10.2 kg·cm
Требования к крутящему моменту в шарнирах (робот 30–40 см):
Совместный
Необходимый крутящий момент
Причина
Бедро
15–25 кг·см
Выдерживает весь вес тела при стоянии на одной ноге.
Коленный сустав
15–20 кг·см
Высокая нагрузка при изгибе
лодыжка
10–15 кг·см
Крайне важен для коррекции равновесия.
Плечевой сустав
5–10 кг·см
Руки относительно лёгкие.
Локоть / Запястье
3–8 кг·см
Низкая нагрузка на концевой манипулятор
Руководитель
3–5 кг·см
Масса головы невелика.
⚠️ Сервоприводы недостаточного размера перегреваются, смещаются под нагрузкой и не могут выполнять движения. В случае сомнений, выбирайте сервопривод на один уровень больше.
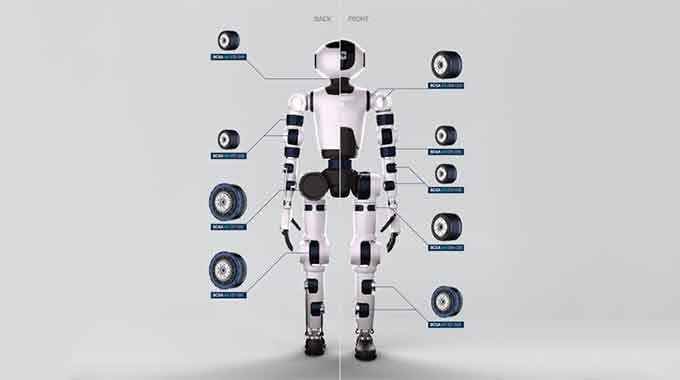
Сравнение систем привода:
Подход
Примеры продуктов
Плюсы
Минусы
Сервоприводы интеллектуальной шины
Dynamixel MX-64, XH540
Встроенная обратная связь энкодера, готовая к использованию сразу после подключения.
Дорогостоящий
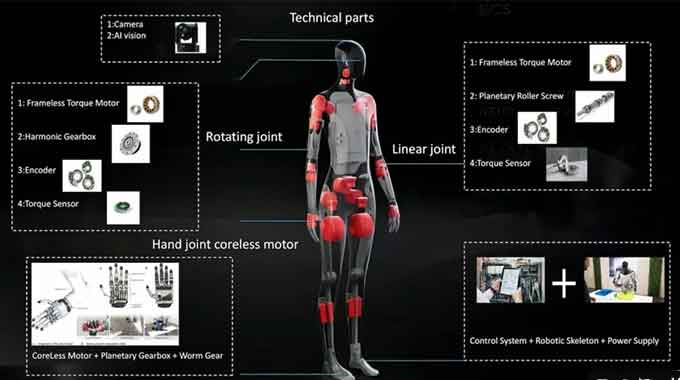
Бесщеточный двигатель постоянного тока + планетарный редуктор
Т-мотор + коробка передач
Высокая плотность крутящего момента
Требуется внешний драйвер
Бесщеточный двигатель постоянного тока + циклоидальный привод
Самодельный станок
Высокое передаточное число, нулевой люфт
Требуется высокоточная обработка на станках с ЧПУ.
Полый сердечник + гармонический привод
Промышленный сорт
Ультраточный
Очень высокая стоимость
3.2 Конструкционные материалы — где ваши навыки работы с ЧПУ проявятся в полной мере.
Сравнение алюминиевых сплавов:
Класс
Предел прочности на разрыв
Machinability
Для каких задач
Заметки
6061-T6
310 МПа
★ ★ ★ ★ ★
Большинство конструктивных элементов
Первый выбор — лучшее соотношение цены и качества.
7075-T6
572 МПа
★ ★ ★ ☆ ☆
Суставы, подверженные высоким нагрузкам (тазобедренный, коленный)
Прочный, но более сложный в обработке.
2024-T3
483 МПа
★ ★ ★ ★ ☆
Места, критически важные для снижения утомляемости
Аэрокосмического класса, устойчивый к усталости
Основные параметры обработки на станках с ЧПУ:
Минимальная толщина стенки: 2 мм для неконструкционных элементов, 3 мм для несущих конструкций.
Допуск на отверстие подшипника: H7 подходит — например, ø22 H7 = +0 / +0.021 мм
Резьбовые отверстия: Используйте резьбовые вставки Helicoil для резьбы M3/M4 в алюминии — это предотвратит срыв резьбы.
Обработка поверхности: Твердое анодирование (тип III) — значительно повышает износостойкость в местах соединения.
Уменьшение веса: Фрезерование пазов — интенсивное удаление материала позволяет снизить вес детали на 30–50% при сохранении жесткости.
Другие материалы, использованные в конструкции:
Материал
Области применения
Разработка
Трубка из углеродного волокна
Соединительные элементы верхнего/нижнего рычага
Купить трубы в наличии, алюминиевые концевые фитинги, изготовленные на станках с ЧПУ.
Нержавеющая сталь (304)
Штифты, валы
Токарная обработка — достаточная твердость
Латунь
Небольшие втулки, резьбовые вставки
Поворотные — самосмазывающиеся свойства
Делрин (ПОМ)
Небольшие шкивы, направляющие для тросов
Подходит для обработки на станках с ЧПУ — легкий вес, низкое трение.
Механическое проектирование (с упором на станки с ЧПУ)
4.1 Последовательность сборки
Torso frame → Single leg (validate first) → Both legs → Both arms → Head/neck → Full integration
Не стоит всё проектировать, а потом всё строить. Постройте одну опору, запустите её в движение, выявите проблемы — это самый быстрый путь к реальному прогрессу.
4.2 Обработка туловища
Туловище является опорной точкой для всего остального — оно должно быть жестким:
Использовать коробчатая или каркасная конструкция — Внутреннее пространство используется для прокладки кабелей, размещения батареи и установки плат управления.
Необходимо обеспечить надежное крепление ножек. Параллельность и перпендикулярность ≤ 0.1 мм — Если плоскости крепления двух ножек не параллельны, робот всегда будет наклоняться.
Дизайн съемные боковые панели для доступа к внутренней электронике во время отладки
4.3 Обработка шарниров ног — высочайшие требования к точности
Совместная концепция дизайна:
Motor output shaft → Reduction mechanism → Cross-roller / deep groove bearing → Link arm
Допуски при обработке соединений на станках с ЧПУ:
Характеристика
Требование
Почему это имеет значение
Округлость отверстия подшипника
≤ 0.01mm
Качество установки подшипника напрямую влияет на срок его службы.
Выравнивание оси сустава
≤ 0.05mm
Несоосность приводит к заеданию и перегрузке двигателя.
Сопоставление вала и отверстия
помеха H7/p6
Предотвращает вращение наружного кольца подшипника.
Шарнирное соединение
зазор H7/h6
Обеспечивает вращение без люфта.
Параллельность осей колена и лодыжки
≤ 0.02mm
Для чистого маха ногой обе оси должны быть параллельны.
Рекомендуемый выбор подшипников (для соединений диаметром 20–30 мм):
Шариковые подшипники с глубоким пазом: 6004 / 6005 — для легких нагрузок, подходят для рычагов.
Поперечно-роликовые подшипники: серия RV — высокая жесткость, идеально подходят для тазобедренных суставов.
Тонкостенные подшипники: серия 61800 — при ограниченном осевом пространстве.
4.4 Циклоидальный привод — Сложная задача для станков с ЧПУ
Если ваши возможности по механической обработке достаточно высоки, то изготовленный на заказ циклоидальный редуктор обеспечит нулевой люфт и очень высокую плотность крутящего момента:
Критические параметры:
Точность профиля зубьев циклоидальной шестерни: Погрешность профиля ≤ 0.02 мм
Эксцентриситет: e = 1–3 мм (меньшие значения для роботов меньшего размера)
Коэффициент снижения: обычно от 1:11 до 1:87
Отверстие в ветряной мельнице: Округлость ≤ 0.01 мм, допуск на положение ≤ 0.015 мм
Эти допуски вполне достижимы на хорошем обрабатывающем центре, но они требуют строгого контроля инструмента, скорости вращения шпинделя и скорости подачи. Используйте острые твердосплавные концевые фрезы и выделите отдельный чистовой проход для всех критически важных элементов.
4.5 Руки и голова
Руки:
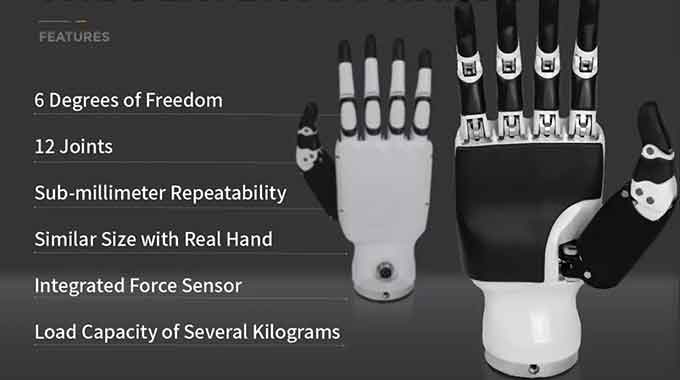
Руки не несут вес тела — используйте Трубка из углеродного волокна + алюминиевые концевые фитинги минимизировать массу
Обработка концевых фитингов на станке с ЧПУ: фланец крепления двигателя + корпус подшипника + резьбовые отверстия
Машина встроенные каналы для прокладки кабелей через соединительные рычаги — предотвращает защемление кабелей в шарнирах.
Глава:
Установите камеру глубины (Intel RealSense), ультразвуковые датчики или RGB-камеры.
При проектировании размещения датчиков необходимо обеспечить прямую видимость — плечи и туловище не должны загораживать поле зрения в обычных рабочих положениях.
Прокладка кабеля на шее: оставьте достаточный запас длины для всего диапазона вращения ±90° — недостаточный запас приведет к обрыву проводов в течение нескольких часов работы.
4.6 Перед окончательной сборкой проверьте все детали на соответствие размерам.
Перед окончательной установкой каждый компонент необходимо примерить и проверить.
Контрольный список перед сборкой:
Все суставы двигаются в полном диапазоне без каких-либо механических помех.
Все кабели достигают своих конечных точек без чрезмерного натяжения в любом месте.
Подшипники плотно прилегают друг к другу — никакого перекоса, никакого шума при вращении.
Для всех резьбовых крепежных элементов используется фиксатор резьбы средней прочности (Loctite 243) — без него вибрация ослабит все крепления.
Интеграция электроники
5.1 Перед подключением проводов — сначала нарисуйте схему.
Прежде чем что-либо подключать, составьте полную электрическую схему, включающую:
Все пути передачи энергии: батарея → BMS → преобразователи постоянного тока → нагрузки
Все сигнальные тракты: контроллер → драйверы двигателей → двигатели
Все интерфейсы датчиков
Выбор сечения проволоки:
Текущий диапазон
Рекомендуемый датчик
Области применения
<1A
28 AWG
Сигнальные линии, датчики
1-3A
24 AWG
Отдельные соединения сервоприводов
3-8A
20 AWG
Одноосевые мотор-приводы
> 8А
16–18 AWG
Главная шина распределения питания
5.2 Архитектура питания
Важнейший принцип: Полностью отделить питание логических элементов от питания двигателей.
LiPo Battery Pack (24V main bus)
├── DC-DC Buck → 5V / 3A → MCU, sensors (independently regulated)
├── DC-DC Buck → 12V → cooling fans, auxiliary loads
└── Direct → Motor driver boards (high-current motor path)

Single-point ground tie between logic and power grounds at the source
Зачем их разделять? При запуске двигателя возникают большие скачки тока, вызывающие кратковременные падения напряжения на общих линиях питания — это приводит к перезагрузке микроконтроллеров и искажению показаний датчиков во время движения.
Фильтрация с помощью конденсаторов: добавьте электролитические конденсаторы емкостью 1000–4700 мкФ параллельно линиям питания сервоприводов для поглощения переходных процессов тока.
5.3 Размещение датчика
датчик
Место крепления
Функция
Инерциальный измерительный блок (6-осевой / 9-осевой)
Жестко закреплен на туловище
Обнаружение наклона — основа контроля равновесия.
датчики силы нажатия на стопу
Внутренние подножки
Измерение распределения веса
Камера глубины
Руководитель
Навигация и объезд препятствий
Кодер
Каждый сустав
Точная обратная связь о положении
Датчики тока
Входные данные драйвера двигателя
Обнаружение перегрузки и защита двигателя
Архитектура системы управления
6.1 Многоуровневое управление — профессиональный подход
Каждый слой имеет четко определенную функцию и не влияет на другие. Это фундаментальная архитектура любой серьезной роботизированной системы — и причина, по которой профессиональные роботы легко обслуживаются.
Шаг 2: Система управления движением на основе позы
CPP
struct Pose {
  int angles[20];  // Angles for all 20 joints
};

void moveToPose(Pose target, int duration_ms) {
  // Incrementally step each joint toward target
  // over duration_ms milliseconds
}
Шаг 3: Логика статической походки
① Shift center of mass over left leg (left leg becomes support)
② Lift right leg (right foot clears ground)
③ Swing right leg forward and plant foot
④ Shift center of mass over right leg
⑤ Lift left leg — repeat cycle
Шаг 4: Коррекция баланса обратной связи IMU
CPP
float pitch = imu.getPitch();
if (abs(pitch) > TILT_THRESHOLD) {
  int correction = (int)(pitch * Kp);
  ankleServo.write(ankleServo.read() + correction);
}
Тестирование и итерация
7.1 Последовательность тестирования — никогда не пропускайте шаги
Static stand (power OFF) → Static stand (power ON) → Single joint motion
→ Compound poses → Weight shifting → Single foot lift → One step → Continuous walking
Статический тест в выключенном состоянии: если робот падает при выключенных двигателях, значит, проблема в механическом центре масс. Программное обеспечение это исправить не сможет. Сначала устраните проблему механически.
7.2 Анализ видео
Записывайте каждую тестовую сессию без исключения.
Просмотрите результаты на скорости 0.25× — точно определите, где начинается потеря равновесия.
Сравните успешные и неудачные попытки — разница часто составляет миллиметры смещения центра масс или миллисекунды погрешности синхронизации.
7.3 Как выглядит качественная итерация
Решайте проблемы по одной , проводите повторное тестирование, проверяйте, сработало ли исправление, а затем переходите к следующей проблеме. Это звучит очевидно, но почти никто так не делает. Инстинкт подсказывает исправлять всё сразу, что делает невозможным определить, какое именно исправление сработало. Методичное тестирование отдельных переменных обеспечивает измеримый, накопительный прогресс.
Общие проблемы и решения
Симптом
Основная причина
фиксированный
Перегрев двигателей
Недостаточный крутящий момент / механическое заедание
Модернизация двигателей / проверка свободы шарниров
Voice control       →  Speech recognition (XMOS / Google Coral) + command parsing
Computer vision     →  Object detection (YOLOv8 on Jetson) + manipulation targeting
Wireless telemetry  →  WiFi / Bluetooth + real-time data dashboard
Advanced motion     →  Full IK solver + real-time trajectory planning
ML gait learning    →  Reinforcement learning (MuJoCo sim → real hardware transfer)
Краткое описание — Ваши преимущества станков с ЧПУ
Если вы, как оператор станков с ЧПУ, начинаете работать в сфере человекоподобной робототехники, у вас есть три преимущества, которых нет у большинства разработчиков:
1. Точность соединения, значительно превосходящая возможности 3D-печати → Правильная посадка подшипников, плавное движение, длительный срок службы.
2. Вы можете изготавливать редукторы самостоятельно → Самостоятельно изготовленные циклоидальные или планетарные редукторы по цене, значительно меньшей, чем у коммерческих аналогов.
3. Полная свобода выбора материала → Алюминий 6061 в 5–10 раз прочнее PLA и сохраняет стабильность размеров как под нагрузкой, так и при нагреве.
Начните с одной ноги. Запустите её в движение. Проверьте кинематику, допуски в шарнирах, запасы по крутящему моменту — а затем создайте вторую. Это самый быстрый путь к созданию работающего робота и самый быстрый способ выявить проблемы до того, как они распространятся по всей системе.
Райан Ванг — эксперт по ЧПУ-обработке в компании Cncpioneer, обладающий более чем 15-летним практическим опытом работы в качестве программиста ЧПУ, инженера-технолога, старшего токаря и специалиста по прецизионному производству. Он помогал компаниям в аэрокосмической, автомобильной, медицинской и электронной отраслях достигать допусков на микронном уровне и масштабировать производство от прототипов до крупносерийных заказов. Райан также является опытным инструктором по передовым технологиям ЧПУ, в частности, по пятиосевой обработке и работе со сложными материалами.