Зайдите сегодня в любую лабораторию робототехники, и вы увидите тот же парадокс: человекоподобные роботы, которые умеют бегать, прыгать и делать сальто назад, но с трудом поднимают ручку.
Проблема с ногами в значительной степени решена. Компания Boston Dynamics потратила два десятилетия на разработку двуногого передвижения. Компания Unitree вывела эту возможность на открытый рынок менее чем за 20 000 долларов. Передвижение на четвереньках и на двух ногах теперь стало обычным делом, доступным для покупки в магазине.
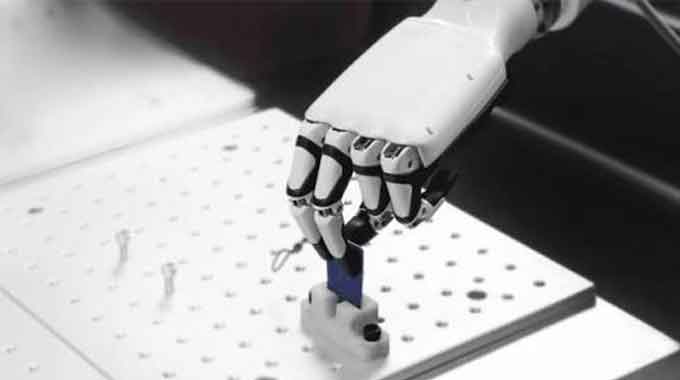
Руки — нет. И этот разрыв между роботом, который может войти в комнату, и роботом, который действительно может сделать что-то полезное, оказавшись там, является определяющей инженерной задачей этого десятилетия.
Представьте, что делает человеческая рука за одно утро: застегивает рубашку, разбивает яйцо, печатает на клавиатуре, открывает дверцу машины, держит чашку кофе, не раздавив её. Каждое действие требует различной геометрии контакта, различного профиля силы, различной координации между десятками сухожилий и 27 костями. В руке содержится больше нервных окончаний на квадратный сантиметр, чем почти в любой другой части тела. По любым меркам, это самая механически сложная эволюция конечного эффектора из когда-либо созданных.
Воспроизвести это в металле и двигателях — задача действительно сложная, не из разряда «инженерных задач», а скорее из разряда «нерешенных исследовательских проблем». Лучшие в мире роботизированные руки стоят от 50 000 до 150 000 долларов, но все равно не могут сравниться с манипуляционными способностями десятилетнего ребенка.
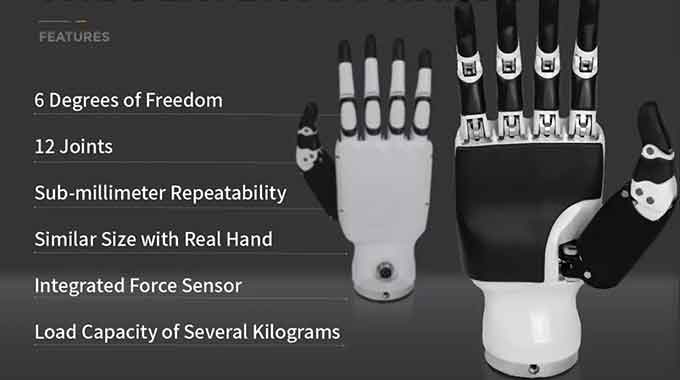
Но вот что изменилось за последние три года: разрыв быстро сокращается. Робот Dex3-1 от Unitree поставляется по цене менее 3,000 долларов. Компания Inspire Robots продает 12-степенную манипуляторную руку, которую исследователи действительно используют. Манипулятор Optimus от Tesla уже используется для проделывания трюков на заводских демонстрациях. Оборудование становится доступным. Инженерные знания документируются.
Это руководство — документация, которой не существовало, когда она вам была нужна. Оно охватывает всё, начиная с основных принципов — почему руки сложны в изготовлении, как различные подходы к управлению взаимодействуют друг с другом — и заканчивая конструктивными решениями, определяющими, будет ли ваша рука демонстрационным образцом или рабочим инструментом. Вторая статья этой серии подробно описывает рабочий процесс ЧПУ-производства. В ней рассматривается всё, что вам нужно знать, прежде чем сделать первый распил.
Почему создание роботизированных рук представляет собой особую сложность
Понимание того, что именно делает руки жесткими, — в частности, — предотвратит решение неправильных задач.
1.1 — Фундаментальное противоречие: ловкость против упаковки
Каждый сустав, добавленный к роботизированной руке, должен чем-то управляться. В человеческой руке такими приводами являются мышцы, расположенные в предплечье и соединенные с костями пальцев длинными сухожилиями, проходящими через запястье. Предплечье, по сути, представляет собой удаленный блок приводов — блестящее эволюционное решение проблемы компоновки.
В роботизированной руке вы сталкиваетесь с тем же ограничением: в самих пальцах практически нет места для двигателей . Типичный человеческий палец имеет ширину 15–20 мм. Сервомотор, способный развивать крутящий момент в 1 кг·см, имеет размер примерно 12 мм в самом узком измерении — и это еще до добавления редуктора, энкодера и крепежных элементов.
Это единственное ограничение объясняет практически каждое конструктивное решение в каждой когда-либо созданной роботизированной руке:
- Где расположены исполнительные механизмы? Палец, ладонь, предплечье или пульт дистанционного управления?
- Как передается энергия? Прямой вал, сухожилия, зубчатые передачи, гидравлика, пневматика?
- Чем вы жертвуете? Сила, скорость, точность позиционирования, возможность обратного хода или простота?
Не существует универсального решения, которое бы выигрывало по всем параметрам. В каждой игре важно определить, какие возможности имеют наибольшее значение.
1.2 — Степени свободы против управляемости
Человеческая рука имеет от 21 до 27 степеней свободы, в зависимости от способа подсчета. Но нервная система человека не контролирует каждую из них независимо — она использует выученные синергии: скоординированные модели движений суставов, соответствующие распространенным типам захвата. Исследования показывают, что примерно 80% повседневных задач, требующих манипуляций, могут быть выполнены всего с помощью 5–7 синергетических моделей движений.
Это открытие определяет всю область проектирования недоуправляемых кистей рук:
| Философия DOF | Подход | Компромисс |
|---|---|---|
| Полностью активирован | Один двигатель на каждое соединение | Максимальный контроль; невероятная сложность |
| Недоигранный | Меньше двигателей, чем в DOF; шарниры соединены механически. | Пассивная адаптация к форме объекта; менее точная. |
| движимый синергией | Двигатели приводят в движение основные компоненты, а не шарниры. | Эффективен для выполнения обычных задач; плохо справляется с нестандартными захватами. |
| Фиксированная конфигурация | Жесткие пальцы, невозможно манипулировать предметами в руке. | Простой и надёжный; не требует сноровки. |
В большинстве современных роботизированных манипуляторов используются подходы с недостаточным или синергетическим управлением — не потому, что полное управление невозможно, а потому, что сложность управления 21 независимо управляемым суставом превышает возможности надежных систем реального времени.
1.3 — Проблема восприятия
Человеческая рука не просто двигается — она чувствует. Проприоцепция сообщает вам, где находятся ваши пальцы. Кожные механорецепторы сообщают вам, чего вы касаетесь, с какой силой и не соскальзывает ли рука. Терморецепторы сообщают вам, горячо ли что-то. Болевые рецепторы останавливают вас, прежде чем вы повредите ткани.
Без аналогичных датчиков роботизированная рука работает вслепую. Она не может:
- Умейте распознавать моменты, когда предмет вот-вот выскользнет из рук.
- Регулируйте силу захвата для хрупких предметов, не раздавливая их.
- Проверьте, затягивается ли винт или срывается резьба.
- Определение геометрии контакта для управления манипуляциями в руке.
Большинство современных роботизированных манипуляторов имеют слабое или отсутствующее тактильное восприятие. Это не аппаратная проблема — сенсоры касания существуют. Это проблема интеграции: передача более 50 каналов датчиков от манипулятора через запястье без использования пространства для прокладки кабелей, необходимого для приводов, — это действительно сложная задача компоновки.
Степени свободы: проектирование архитектуры
2.1 — Анализ степеней свободы пальцев
Прежде чем выбирать способ управления, точно определите, что должна делать ваша рука. Глубина свободы — это архитектурный каркас; изменение его позже приведет к полной перепроектировке.
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — Уровни DOF: что вы получаете на каждом уровне
| Количество степеней свободы | Что вы можете сделать | Чего ты не можешь сделать | Примеры |
|---|---|---|---|
| 4–6 степеней свободы | Силовой захват, щипковый захват, цилиндрический захват | Манипулирование предметами в руке, захват ключа пальцами, использование инструментов. | Захватное устройство Robotiq 2F-85 |
| 8–12 степеней свободы | Большинство повседневных действий, базовое использование инструментов. | Сложная переориентация в руке | Unitree Dex3-1, Inspire RH56 |
| 13–16 степеней свободы | Полное понимание таксономии, простота манипулирования предметами в руке. | Выполнение точных задач кончиками пальцев | Shadow Hand C6, Wonik Allegro |
| 17–21 степеней свободы | Способность к манипулированию, близкая к человеческой. | Ничего, кроме огромной сложности управления. | DLR Hand II, исследование Барретта Хэнда |
Практическая рекомендация для первой сборки: ориентируйтесь на 12–15 степеней свободы. Это покрывает подавляющее большинство задач манипулирования, которые делают человекоподобных роботов полезными, при этом сохраняя сложность управления приемлемой, а механическую компоновку — достижимой.
Методы приведения в действие: ключевое конструктивное решение
Это решение определяет характер всей вашей руки. Универсально правильного ответа не существует — каждый подход имеет свои преимущества, которые делают его подходящим выбором для конкретных ситуаций.
3.1 — Метод А: Привод от сухожилия (тросовый привод)
Двигатели расположены дистанционно — в ладони, предплечье или даже в туловище робота. Тросы (сухожилия) передают усилие к суставам пальцев через шкивы и каналы.
Вот как это работает:
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
Подробные характеристики:
| Атрибут | Рейтинг | Заметки |
|---|---|---|
| Упаковка для пальцев | ★ ★ ★ ★ ★ | В пальцах нет моторов — тонкие, легкие пальцы |
| эффективность передачи силы | ★ ★ ★ ☆ ☆ | Потери на трение в трубопроводах: 15–35% в зависимости от пути. |
| Обратный ход | ★ ★ ★ ★ ☆ | Кабели растягиваются; соединения можно вернуть в исходное положение. |
| Долговечность | ★ ★ ★ ☆ ☆ | Кабели изнашиваются, трубы изнашиваются; требуется техническое обслуживание. |
| Многогранность | ★★ ☆☆☆ | Прокладка маршрута, натяжение и компенсация трения — сложные задачи. |
| Жесткость | ★ ★ ★ ☆ ☆ | Податливость сухожилий ограничивает точность позиционирования. |
Влияние станков с ЧПУ на производственную практику:
- Канавки шкива: радиус должен точно соответствовать диаметру троса (±0.05 мм) — неправильный радиус приводит к износу троса и его обрыву.
- Углы ввода/вывода трубопровода: резкие изгибы значительно увеличивают трение — при проектировании минимальный радиус изгиба должен составлять ≥ 15°.
- Барабаны лебедок: шаг канавок должен быть точно выверен для обеспечения равномерной намотки; шероховатость поверхности Ra ≤ 0.4 мкм.
Лучше всего подходит для: рук человеческого типа, где важны внешний вид и тонкость пальцев. Этот подход используется в Shadow Hand, Unitree Dex3-1 и большинстве исследовательских рук.
3.2 — Метод B: Прямой привод (двигатель в пальце)
В каждый сегмент пальца непосредственно встраивается двигатель — как правило, микробесщеточный или бесколлекторный двигатель постоянного тока — соединенный с суставом через небольшой редуктор или рычажный механизм.
Вот как это работает:
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
Подробные характеристики:
| Атрибут | Рейтинг | Заметки |
|---|---|---|
| Простота управления | ★ ★ ★ ★ ★ | Отсутствие прокладки сухожилий; каждый сустав полностью независим. |
| Точность положения | ★ ★ ★ ★ ★ | Кабель не растягивается; прямое механическое соединение. |
| Упаковка | ★★ ☆☆☆ | Крупные пальцы; трудно достичь человеческих пропорций. |
| Выходная мощность | ★ ★ ★ ☆ ☆ | Ограничено тем, что помещается в палец. |
| Обратный ход | ★★ ☆☆☆ | Коробка передач создает отраженную инерцию. |
| Обслуживание | ★ ★ ★ ★ ★ | Просто — двигатели легкодоступны и заменяемы. |
Влияние станков с ЧПУ на производственную практику:
- Корпуса двигателей: биение отверстия ≤ 0.01 мм для надежной посадки двигателя.
- Корпуса коробок передач: подшипник планетарного механизма устанавливается в точке H7/p6 — это критически важно для качества зацепления шестерен.
- Геометрия соединительных элементов: сложные 3D-профили; для обеспечения точности за одну установку рекомендуется 5-осевая обработка.
Лучше всего подходит для: исследований и прототипирования, где простота управления важнее эстетики. Wonik Allegro Hand и многие академические платформы используют этот подход.
3.3 — Метод C: Пневматический привод
Сжатый воздух приводит в движение гибкие приводы (пневматические искусственные мышцы или сильфоны), которые перемещают суставы пальцев.
Подробные характеристики:
| Атрибут | Рейтинг | Заметки |
|---|---|---|
| Плотность силы | ★ ★ ★ ★ ★ | Превосходное соотношение силы и веса |
| Соответствие требованиям | ★ ★ ★ ★ ★ | Натуральная мягкость; безопасно для контакта с человеком. |
| Контроль положения | ★★ ☆☆☆ | Сложно добиться точных углов сочленений. |
| Скорость | ★ ★ ★ ★ ☆ | Быстрое срабатывание при быстрой реакции клапанов |
| Инфраструктура | ★ ☆☆☆☆ | Требуется компрессор, клапаны, трубки — не портативный. |
| актуальность ЧПУ | Низкий | Корпуса и коллекторы могут быть подвергнуты механической обработке. |
Наилучшее применение: исследования в области мягкой робототехники, медицинские реабилитационные устройства, безопасные приложения, предполагающие контакт с человеком. Не подходит для обычных человекоподобных рук.
3.4 — Метод D: Сплавы с памятью формы (SMA) / Другие экзотические сплавы
Провода из сплава с памятью формы (SMA) сжимаются при нагревании, действуя как линейные актуаторы. Интересны для миниатюризации, но имеют серьезные ограничения по полосе пропускания (медленное время цикла) и высокое энергопотребление. На данном этапе не рекомендуются для практического применения.
3.5 — Матрица принятия решений
| приоритет | Лучший подход |
|---|---|
| Тонкие пальцы, соответствующие человеческим пропорциям. | приводимый в движение сухожилиями |
| Простое управление, легкая отладка | Прямой привод |
| Максимальная выходная сила | Привод от троса (дистанционно управляемые высокомоментные двигатели) |
| Безопасное взаимодействие между людьми | Пневматический или сухожильный с гибкими элементами |
| Задача обработки на станках с ЧПУ / точность | Прямой привод (требуются высокие допуски для корпуса двигателя) |
| Надежность производства | Прямой привод (меньше изнашиваемых деталей) |
Образцы коммерческих проектов: как выглядят лучшие руки.
Прежде чем проектировать с нуля, изучите, что делали лучшие из существующих платформ и почему. Каждая представленная здесь разработка — это набор задокументированных инженерных компромиссов.
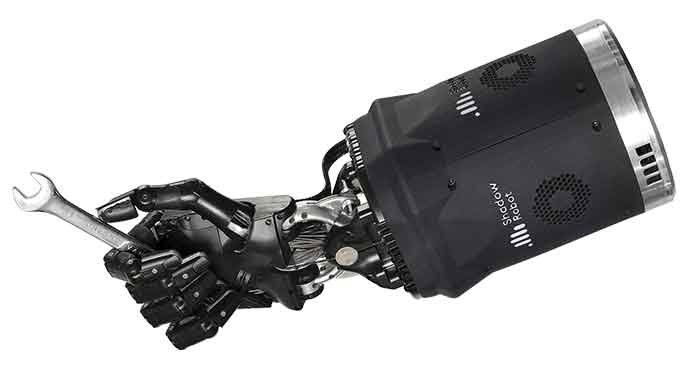
4.1 — Тень Ловкой Руки C6
Золотой стандарт в исследованиях. Эталон, по которому оценивается все остальное.
| Параметр | Значение |
|---|---|
| DOF | 24 (20 активированных) |
| Приведение в действие | Приводимый в движение сухожилиями; 40 пневматических мышц Маккиббена |
| Вес | ~4 кг (включая блок приводов предплечья) |
| считывание | Разместите энкодеры на всех суставах; опционально — тактильный массив. |
| Цена | ~ 150,000 долларов США |
Ключевая конструктивная идея: используются пары антагонистических мышц — сухожилия сгибателей и разгибателей для каждого сустава — что обеспечивает активное управление в обоих направлениях. Так работают человеческие пальцы. В результате достигается исключительная податливость и контроль силы, но при этом удваивается количество приводов и сложность конструкции.
Урок по ЧПУ: Сегменты пальцев Shadow Hand изготовлены из алюминия методом высокоточной обработки, а не с помощью 3D-печати. Траектории движения сухожилий представляют собой обработанные каналы с плавными переходами, соответствующими радиусу. Каждый миллиметр геометрии траектории продуман до мелочей.
4.2 — Unitree Dex3-1
Самое важное коммерческое событие последних двух лет. Доступные цены меняют всё.
| Параметр | Значение |
|---|---|
| DOF | 7 степеней свободы на каждую руку (большой палец: 3 активные степени свободы; каждый палец: 2 активные степени свободы) |
| Приведение в действие | Привод от сухожилий; бесщеточные двигатели в ладони. |
| Вес | ~ 580 г |
| Максимальная сила кончиков пальцев | ~30 с.ш. |
| Цена | ~ 3,000 долларов США |
Ключевое дизайнерское решение: компания Unitree преднамеренно сократила количество степеней свободы в обмен на надежность и цену. Большой палец имеет 3 степени свободы (достаточно для большинства типов захвата); пальцы имеют недостаточную подвижность. В результате устройство способно справляться с 70% реальных задач манипулирования при стоимости всего 3% от стоимости Shadow Hand.
Урок по ЧПУ: В конструкции Dex3-1 используются литой и обработанный алюминий, а также жесткие допуски в местах контакта подшипников и выходов для прокладки тросов. Корпус для ладони представляет собой сложную многофункциональную деталь — направляющую для кабеля, крепление двигателя и несущую раму в одном изделии.
4.3 — Рука Воника Аллегро
Самая популярная исследовательская платформа с прямым приводом. Система управления с открытым исходным кодом.
| Параметр | Значение |
|---|---|
| DOF | 16 (4 на каждый палец × 4 пальца) |
| Приведение в действие | Прямой привод; по одному бесщеточному сервоприводу на каждый шарнир. |
| Вес | ~ 1.1 кг |
| Крутящий момент на одно соединение | ~0.7 Н·м в суставах пальцев |
| Цена | ~ 15,000 долларов США |
Ключевая особенность конструкции: Полная независимая управляемость каждого сустава делает эту платформу предпочтительной для исследований в области машинного обучения — каждый сустав четко соответствует управляющей переменной. Пальцы громоздкие по человеческим меркам, но архитектура управления является самой продуманной среди всех коммерческих моделей рук.
Урок по ЧПУ: Сегменты пальцев Allegro изготовлены из обработанного алюминия с отверстиями для сервомоторов. Допуски на отверстия для двигателей определяют, будет ли шарнир работать плавно или заедать. Это задача точной обработки, замаскированная под задачу робототехники.
4.4 — Inspire-Robots RH56BFX
Самая совершенная в Китае рука, используемая в коммерческих целях. Применяется в серьезных исследовательских и промышленных пилотных проектах.
| Параметр | Значение |
|---|---|
| DOF | 12 (по 6 на каждую руку; большой палец: 2, каждый палец: 2) |
| Приведение в действие | Привод от сухожилий; бесщеточные двигатели в корпусе в форме ладони. |
| Вес | ~ 480 г |
| усилие кончиками пальцев | ~10 Н зажим |
| Цена | ~ 8,000 долларов США |
Ключевая конструктивная особенность: оптимизация для обеспечения надежности промышленного захвата, а не для исследовательской ловкости. Упрощенное количество степеней свободы означает меньшее количество прокладываемых кабелей, меньшее количество отказов и более быстрые контуры управления. Он обеспечивает высокую надежность при выполнении захватов, важных в производстве — силовой захват, зажимной захват, цилиндрический захват.
Интеграция датчиков
5.1 — Типы датчиков и их роль
| Тип датчика | Локация | меры | Требование к задержке |
|---|---|---|---|
| Энкодер положения шарнира | Каждый сустав | Угловое положение | <1 мс |
| Сила/крутящий момент, приложенный кончиками пальцев | Подушечка кончика пальца | Величина контактной силы + направление | <5 мс |
| Тактильный массив | Подушечки пальцев, ладонь | Карта распределенного контактного давления | <10 мс |
| датчик натяжения сухожилия | Путь сухожилия | Натяжение троса (для регулирования усилия) | <2 мс |
| ИДУ | Пальма | Ориентация и ускорение руки | <5 мс |
| камера | Наружное или на ногте | Визуальная обратная связь для манипуляций | <30 мс |
5.2 — Определение положения суставов
Для рук с сухожильным приводом определение положения на уровне суставов сложнее, чем кажется. Энкодер двигателя показывает, сколько троса намотано, а не угол наклона сустава. Из-за податливости и люфта в сухожилиях эти два показателя расходятся под нагрузкой.
Варианты решений, в порядке предпочтения:
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — Тактильное восприятие — Самая сложная проблема восприятия
Основная проблема тактильного восприятия заключается не в самих датчиках, а в их интеграции:
- Датчики BioTac (SynTouch) работают превосходно, но стоят по 2,000 долларов каждый и очень хрупкие.
- Массивы барометрических датчиков (несколько датчиков BMP388 на подушечке пальца) недороги, но обладают низким разрешением.
- Резистивные массивы FSR просты, но нелинейны и чувствительны к температуре.
- Емкостные тактильные матрицы обеспечивают наилучшее сочетание разрешения и надежности.
Задача обработки на станках с ЧПУ: интеграция тактильного датчика требует точной обработки углублений на поверхности кончиков пальцев — слишком мелкие углубления приводят к выступу датчика и его повреждению; слишком глубокие — к потере контакта. Типичный допуск: ±0.05 мм по глубине, ±0.1 мм по положению.
5.4 — Рекомендуемый набор датчиков — Практичная сборка
Для первого функционального использования этот минимальный набор датчиков удовлетворяет наиболее важным потребностям в обратной связи:
| датчик | Количество | Цель | Бюджет |
|---|---|---|---|
| магнитный энкодер AS5048A | 1 за двигатель | Положение двигателя | $ 3 друг |
| Резистор силы FSR 400 | 5 (по одной на каждый кончик пальца) | Обнаружение контактов | $ 5 друг |
| 9-осевой инерциальный измерительный блок BNO085 | 1 (на ладони) | Ориентация руки | $15 |
| Датчик тока INA219 | 1 за двигатель | Оценка крутящего момента с помощью тока | $ 2 друг |
Общая стоимость сенсора для 12-осевой руки с 6 двигателями: примерно 80–120 долларов . Этого достаточно для обнаружения контакта, оценки крутящего момента и определения ориентации — для реализации базового управления захватом.
Архитектура системы управления
6.1 — Три петли
Управление роботизированной рукой осуществляется одновременно в трех временных масштабах:
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
Внутренний контур должен работать достаточно быстро, чтобы механическая система никогда не «чувствовала» дискретизацию. Для большинства суставов роботизированных кистей достаточно управления положением с частотой 1 кГц; для задач, чувствительных к силе, могут потребоваться контуры управления током с частотой 5–10 кГц.
6.2 — Понимание планирования — Проблема таксономии
Не все виды захвата одинаковы. Исследователи классифицируют виды захвата человеческой руки по таксономической системе — наиболее широко используется таксономия захвата Каткоски:
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
Каждый захват соответствует определенной конфигурации углов суставов — «позе захвата». Для кисти с 12 степенями свободы можно заранее определить 8–12 поз, которые охватывают практическое большинство реальных манипуляций:
CPP
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — Управление силой — Как почувствовать рукой
Один лишь контроль положения приводит к жесткому и опасному захвату. Контроль силы — регулирование силы нажатия пальцами, а не только их положения — делает руку безопасной для хрупких предметов и позволяет ей быстро реагировать на скольжение.
Регулирование импеданса является предпочтительным методом для выполнения точных манипуляций:
CPP
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
В результате рука слегка сжимается при встрече с сопротивлением, а не проталкивается сквозь него — это крайне важно при обращении с яйцами, электроникой или человеческими руками.
Протокол тестирования и проверки
7.1 — Последовательность тестирования
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — Важные показатели
| Метрика | Метод измерения | цель |
|---|---|---|
| Точность позиционирования сустава | Угол команды против измеренного угла | < 1° среднеквадратичного отклонения |
| Точность приложения силы кончиками пальцев | Заданное значение против значения тензодатчика | < 5% погрешность |
| Показатель успешности захвата | 20 испытаний на каждый тип объекта | > 90% |
| Время цикла (открыто → закрыто) | Триггер таймера | <500 мс |
| Повторяемость силы | 20 одинаковых команд захвата | < 3% вариации |
| усталостная прочность сухожилий | Циклы до первого отказа | > 100,000 циклов |
7.3 — Испытание на скольжение — Самый важный отдельный тест
Возьмите гладкий цилиндрический предмет — металлический стакан, стеклянную бутылку. Приложите усилие захвата, близкое к порогу скольжения. Затем медленно уменьшайте приложенное усилие, пока предмет не начнет скользить. Запишите значение силы скольжения. Повторите 20 раз.
Рука с хорошим контролем силы должна демонстрировать:
- Порог скольжения оставался неизменным во всех испытаниях (< 10% вариации)
- Отсутствие резких падений — плавная, предсказуемая потеря контакта.
- Восстановление происходит в течение 200 мс после обнаружения проскальзывания.
При плохом контроле силы рука демонстрирует высокую вариативность от попытки к попытке, внезапные падения и непоследовательное поведение. Это симптомы либо плохой сенсорной обратной связи, либо некомпенсированной податливости сухожилий, либо недостаточной двигательной активности.
Общие проблемы и решения
| Симптом | Основная причина | Решение |
|---|---|---|
| Суставы пальцев сжимаются в среднем диапазоне движений. | Угол прокладки сухожилия вызывает боковую нагрузку | Измените геометрию выхода кабельного канала; добавьте промежуточную точку прокладки. |
| Сухожилия быстро изнашиваются | Несоответствие радиуса канавки шкива диаметру троса. | Шкивы станка точно соответствуют радиусу троса + зазор 0.1 мм. |
| Сила нажатия на кончик пальца со временем изменяется. | Ползучесть сухожилий под длительной нагрузкой | Используйте плетеную леску Dyneema SK75 с низкой ползучестью; добавьте компенсацию натяжения в прошивку. |
| Предмет, находящийся в руке, падает без предупреждения. | Отсутствие обнаружения проскальзывания или медленная реакция | Установите датчики FSR на кончиках пальцев; сократите задержку обнаружения скольжения до < 10 мс. |
| Перегрев двигателя во время длительного захвата | Высокий ток для статического удерживающего момента | Добавьте фиксацию крутящим моментом: уменьшите ток после того, как захват будет установлен. |
| Точность позиционирования ухудшается с повышением температуры. | Значение KV двигателя изменяется в зависимости от температуры обмотки. | Внедрить модель позиционирования с температурной компенсацией. |
| Пальцы сталкиваются друг с другом | Проверка на столкновение в пространстве сочленений не требуется. | Добавить предотвращение столкновений в планировщик движения; определить запрещенные области пространства суставов. |
| Неуверенный захват мелких предметов пальцами. | Геометрия кончиков пальцев не подходит для точного контакта. | Специально разработанные прецизионные контактные вставки для кончиков пальцев с вогнутой поверхностью подушечки. |
Дорожная карта развития
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
Краткое содержание — Почему именно эта проблема является подходящей для решения.
Проблема роботизированной руки обладает двумя свойствами, которые делают её идеальным решением для квалифицированного оператора станков с ЧПУ:
Разница в механической точности реальна и имеет решающее значение. Большинство любительских роботизированных рук выходят из строя из-за недостаточной точности их деталей — траектории прокладки сухожилий имеют острые края, канавки шкивов не соответствуют диаметрам тросов, посадка подшипников некачественная. Это не проблемы программного обеспечения. Это проблемы обработки. Конструктор, имеющий доступ к настоящему станку с ЧПУ и знания для его правильного использования, может изготовить руки, которые просто работают лучше, чем любые изделия, созданные с помощью 3D-принтера.
Пробел в знаниях больше, чем пробел в оборудовании. Всё большее распространение получают превосходные компоненты. Чего не хватает, так это чёткой, подробной документации по их интеграции в работающую систему. Вторая статья этой серии, посвящённая рабочему процессу ЧПУ-производства для каждого основного компонента ручного станка, как раз и является такой документацией.