我們正經歷著機器人發展史上一個非凡的時刻。短短幾年間,人形機器人就從科幻小說躍入工廠車間和研究實驗室。波士頓動力公司的Atlas可以後空翻,特斯拉的Optimus可以折疊衣物,Unitree公司的H1可以以接近每秒4公尺的速度奔跑。曾經需要數十億美元才能實現的項目,如今小型團隊和專注的個人也能輕鬆完成——而這扇機遇之窗此刻正敞開著。
但為什麼偏偏是人形機器人呢?答案就在我們已經建構的世界。樓梯、門把手、工具、車輛、工作空間——所有的一切都是為像我們這樣的人體設計的。人形機器人不需要對世界進行改造。它可以操作鑽床、爬梯子、坐在汽車座椅上,或在狹窄的走廊上穿梭。這種多功能性是任何輪式或固定臂機器人都無法複製的。
對工程師和創客來說,從零開始打造一個人形機器人是大學機器人實驗室之外最全面的技術教育。它迫使你同時掌握機械設計、運動學、電子整合、嵌入式程式設計、控制理論和感測器融合——所有這些都要在同一個專案中完成。問題真實存在,回饋即時,而當機器人踏出第一步時的成就感是其他任何事物都無法比擬的。
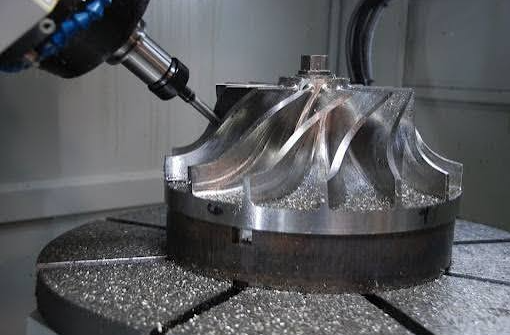
本指南專為擁有數控加工能力的機器人愛好者所寫。這是一項顯著優勢。大多數業餘人形機器人專案都受限於3D列印零件——這限制了關節精度、承載能力和長期耐用性。而有了數控機床,您可以製造出軸承配合精度達到微米級的鋁製關節殼體,自行加工擺線齒輪箱,並打造出機械性能足以媲美售價數萬美元的商用機器人。
這並非週末就能完成的項目。一個真正意義上的人形機器人需要數月的設計、加工、佈線、程式設計和迭代測試。但本指南將帶您逐步完成每個階段——從最初的設計決策到邁出第一步——其深度和詳盡程度將助您最終實現目標。
讓我們一起創造非凡之作。
在開始之前先了解其複雜性
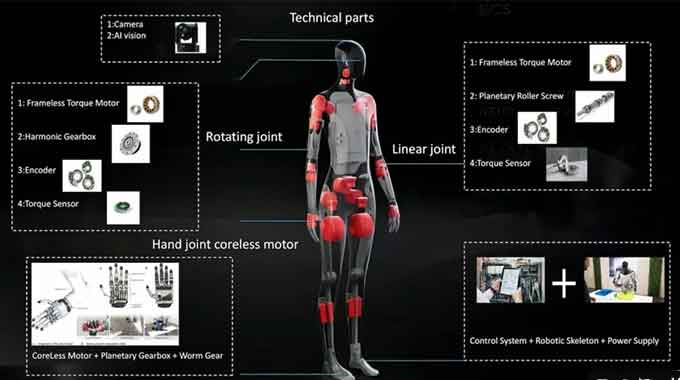
在購買任何組件或設計任何零件之前,你需要一個清晰的思路框架。人形機器人之所以難做,主要有三個原因,而這三個原因相互疊加:
- 機械: 雙足行走需要複雜的平衡控制,而輪式機器人則無需面對這種挑戰。
- 電氣特性: 數十個關節同時點火-電流管理和訊號幹擾是切實存在的問題。
- 軟件: 靜態穩定性 → 準靜態運動 → 即時動態平衡-每一步都是一門獨立的工程學科。
適合初學者的實際可行的目標階梯:
| 段落 | 目標 | 里程碑運動 |
|---|---|---|
| 第1期 | 靜態穩定性 | 站立、活動手臂、轉動頭部-不摔倒 |
| 第2期 | 準靜態運動 | 重心轉移,單腳支撐 |
| 第3期 | 動態行走 | 持續邁步-最難,最後解決 |
⚠️ 大多數首次製作人形機器人的專案都會失敗,因為建造者直接瞄準行走功能,完全跳過了第一階段和第二階段。
設計規劃:一切先落實到紙上
2.1 規模影響下游的每一個決策
| 擴充 | 高度 | 優點 | 缺點 |
|---|---|---|---|
| Small | 30–40 厘米 | 成本低、扭力需求低、測試安全 | 視覺影響有限 |
| 媒材 | 50–80 厘米 | 兼顧能力與可管理性 | 需要中檔電機 |
| Large | >100厘米 | 以人為本,效果顯著 | 扭力需求高,價格昂貴,跌落時危險 |
數控加工建議:從中等尺寸開始。零件尺寸適中,既能充分發揮加工精度優勢,又不至於過大導致重量失控。
2.2 自由度-在切割任何內容之前先定義它
這是你整個機械設計的框架。在加工任何零件之前,請務必將其確定下來:
Head:           2 DOF  →  pan (yaw) + tilt (pitch)
Neck:           1 DOF  →  optional forward lean

Each arm:       7 DOF
  Shoulder:     3 DOF  (flexion / abduction / internal rotation)
  Elbow:        1 DOF  (flexion/extension)
  Wrist:        2 DOF  (flexion / radial-ulnar deviation)
  Forearm:      1 DOF  (pronation/supination)

Torso:          2 DOF  →  forward bend + lateral bend

Each leg:       6 DOF
  Hip:          3 DOF  (flexion / abduction / rotation)
  Knee:         1 DOF  (flexion/extension)
  Ankle:        2 DOF  (plantar-dorsiflexion / inversion-eversion)

Total:          ~30 DOF  (beginner version can trim to 16–20 DOF)
💡 每增加一個自由度,就意味著要多一個馬達、多一個變速箱、多一個編碼器,以及數百行控制碼。減少不必要的自由度是一項基本的工程技能,而不是一種妥協。
2.3 預算分配
提前按類別分配資金,以免中途資金不足:
| 項目類別 | 分配 | 筆記 |
|---|---|---|
| 伺服/驅動電機 | 單項最大成本 | |
| 結構材料(您的CNC工具機庫存) | 鋁、軸承、緊固件 | |
| 電子設備及控制器 | 微控制器、驅動板、感測器 | |
| 電源系統 | 電池組、電池管理系統、直流-直流轉換器 | |
| 工具、耗材、備用零件 | 立銑刀磨損,試件 |
基本款人形機器人的價格通常在500 到 2,000 美元之間,具體取決於尺寸和功能。做好超支的準備-這種情況總是會發生。
組件選擇:馬達和材料
3.1 伺服馬達選型-您最關鍵的決策
數位伺服系統始終優於類比伺服系統。更高的精度、更強的定位保持能力和更豐富的回饋。
扭力計算公式:
Required torque = Load mass × Gravity × Moment arm × Safety factor (1.5–2.0×)
Units: kg × 9.8 m/s² × m = N·m
Convert: 1 N·m ≈ 10.2 kg·cm
關節扭矩要求(30–40公分機器人):
| 聯合 | 所需扭矩 | 原因 |
|---|---|---|
| 臀部 | 15–25 kg·cm | 單腳站立時可支撐全身重量 |
| 膝蓋 | 15–20 kg·cm | 彎曲過程中承受高負荷 |
| 踝襪 | 10–15 kg·cm | 對平衡校正至關重要 |
| 肩部 | 5–10 kg·cm | 手臂相對較輕。 |
| 肘部/腕部 | 3–8 kg·cm | 低末端執行器負載 |
| 校長 | 3–5 kg·cm | 頭部質量較小 |
⚠️ 尺寸過小的伺服馬達容易過熱、負載下漂移,且無法完成動作。如有疑問,請選擇大一號的伺服馬達。
驅動系統對比:
| 途徑 | 產品範例 | 優點 | 缺點 |
|---|---|---|---|
| 智慧總線伺服系統 | Dynamixel MX-64,XH540 | 即插即用,內建編碼器回饋 | 昂貴 |
| BLDC + 行星齒輪箱 | T型馬達+變速箱 | 高扭力密度 | 需要外部驅動程式 |
| 無刷直流馬達+擺線驅動 | 自加工 | 高傳動比,零反沖 | 需要精密CNC加工 |
| 空心+諧波驅動 | 工業級 | 超精密 | 成本非常高 |
3.2 結構材料-CNC技能大顯身手的地方
鋁合金比較:
| 級 | 拉伸強度 | 可加工性 | 最適合 | 筆記 |
|---|---|---|---|---|
| 6061-T6 | 310兆帕 | ★★★★★ | 大部分結構部件 | 首選-性價比最高 |
| 7075-T6 | 572兆帕 | ★★★☆☆ | 高應力關節(髖關節、膝關節) | 強度高但加工難度高 |
| 2024-T3 | 483兆帕 | ★★★★☆ | 疲勞敏感區域 | 航空級,抗疲勞 |
CNC加工關鍵參數:
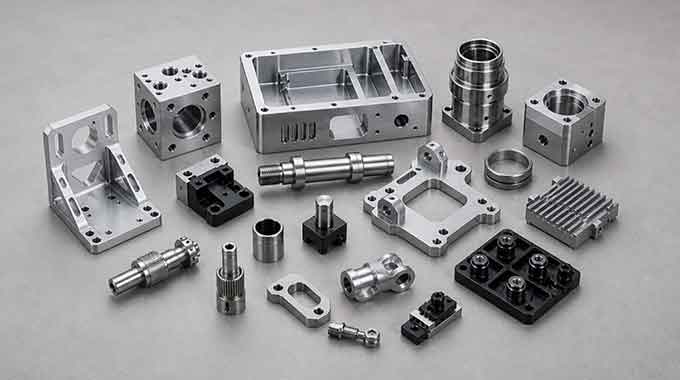
- 最小壁厚: 非結構性構件用2毫米,承重構件用3毫米
- 軸承孔公差: H7 適配 — 例如 ø22 H7 = +0 / +0.021mm
- 螺紋孔: 在鋁製M3/M4螺紋中使用Helicoil螺紋襯套-防止螺紋滑絲
- 表面處理: 硬質陽極氧化(III型)-顯著提高接合界面處的耐磨性
- 減重: 型腔銑削-大幅去除材料,可以在保持零件剛度的同時,減輕零件重量30%至50%。
建造過程中使用的其他材料:
| 材料 | 應用類型 | 過程 |
|---|---|---|
| 碳纖維管 | 上/下臂連桿 | 購買庫存管材、CNC鋁製端接頭 |
| 不銹鋼 (304) | 銷軸 | 車削-足夠的硬度 |
| 黃銅 | 小型襯套,螺紋嵌件 | 轉動——自潤滑性能 |
| 聚甲醛 (POM) | 小型滑輪、電纜導軌 | 可進行數控加工-輕巧、低摩擦 |
機械構造(CNC重點)
4.1 建構順序
Torso frame → Single leg (validate first) → Both legs → Both arms → Head/neck → Full integration不要先設計好所有東西,然後再建造所有東西。先建造一條腿,讓它運轉起來,找出問題──這是實現真正進步的最快途徑。
4.2 軀幹加工
軀幹是其他一切的參考基準——它必須保持剛性:
- 使用 箱形或框架結構 內部空間用於佈線、容納電池和安裝控制板
- 腿部連接面需要 平行度和垂直度≤0.1mm — 如果兩條腿的安裝平面不平行,機器人就會永遠傾斜。
- 設計 可拆卸側板 方便調試期間檢修內部電子元件
4.3 腿部關節加工-最高精確度要求
聯合設計理念:
Motor output shaft → Reduction mechanism → Cross-roller / deep groove bearing → Link armCNC加工接頭的公差:
| 獨特之處 | 需求 | 為什麼重要 |
|---|---|---|
| 軸承孔圓度 | ≤0.01毫米 | 軸承安裝品質直接影響使用壽命 |
| 關節軸線對齊 | ≤0.05毫米 | 錯位會導致卡滯和馬達過載。 |
| 軸與孔的配合 | H7/p6幹擾 | 防止軸承外圈旋轉 |
| 銷軸配合 | H7/h6 間隙 | 允許旋轉且無鬆動 |
| 膝踝軸平行性 | ≤0.02毫米 | 為了使腿部擺動流暢,兩個軸線必須平行。 |
推薦軸承選用(ø20–30mm 接頭):
- 深溝球軸承:6004/6005 — 輕負載,適用於手臂
- 交叉滾子軸承:RV系列-高剛性,是髖關節的理想選擇
- 薄截面軸承:61800系列-適用於軸向空間受限的情況
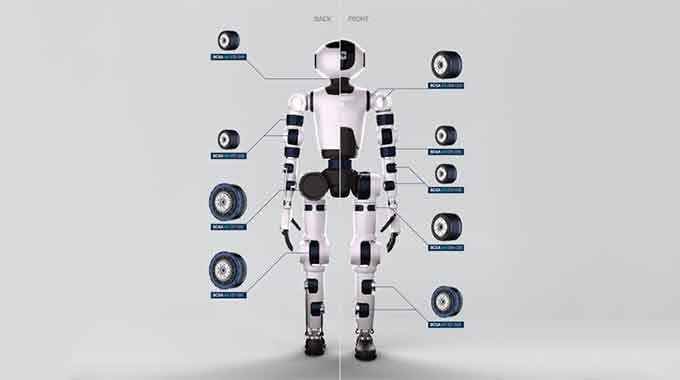
4.4 擺線驅動-高階數控挑戰
如果您的加工能力很強,自行加工的擺線減速器可以實現零背隙和非常高的扭矩密度:
關鍵參數:
- 擺線齒輪齒廓精度: 輪廓誤差≤0.02mm
- 偏心率: e = 1–3mm(小型機器人使用較小的數值)
- 減速比: 通常為 1:11 至 1:87
- 針輪孔: 圓度≤0.01mm,位置公差≤0.015mm
這些公差在性能優良的加工中心上完全可以實現——但這需要嚴格控製刀具、主軸轉速和進給速度。使用鋒利的硬質合金立銑刀,並專門安排一次精加工來加工所有關鍵特徵。
4.5 手臂和頭部
武器:
- 手臂不承受身體重量-使用 碳纖維管+鋁合金端接頭 為了最大限度地減少質量
- CNC加工端部配件:馬達安裝法蘭+軸承座+螺紋孔
- 機 整合式電纜佈線通道 透過連接臂-防止電纜被接頭夾住
頭:
- 安裝深度相機(Intel RealSense)、超音波感測器或 RGB 攝影機
- 設計感測器位置時應確保視線清晰-在正常操作姿勢下,肩部和軀幹不得遮擋視野。
- 頸部線纜佈線:預留足夠的長度,以適應±90°的完整旋轉範圍-長度不足會導致線纜在運作數小時內斷裂。
4.6 最終在組裝前先對所有零件進行試裝
每個部件在永久固定之前都必須進行試裝和驗證。
組裝前檢查清單:
- 所有關節均可在其最大活動範圍內自由活動,無任何機械幹擾。
- 所有電纜均能到達其末端,且在任何位置均無過度張力
- 軸承安裝到位,無傾斜,旋轉時無噪音
- 所有螺紋緊固件都使用中等強度的螺紋鎖固劑(樂泰243)—如果沒有它,振動會導致所有緊固件鬆動。
電子集成
5.1 接線前先畫圖
在連接任何部件之前,請繪製完整的電路原理圖,內容包括:
- 所有電源路徑:電池 → 電池管理系統 (BMS) → 直流-直流轉換器 → 負載
- 所有訊號路徑:控制器 → 馬達驅動器 → 電機
- 所有感測器介面
線規選擇:
| 電流範圍 | 推薦規格 | 應用類型 |
|---|---|---|
| <1A | 28 AWG | 訊號線、感測器 |
| 1-3A | 24 AWG | 單一伺服連接 |
| 3-8A | 20 AWG | 單軸馬達驅動 |
| > 8安 | 16–18 美國線規 | 主配電母線 |
5.2 電源架構
最重要的原則:將邏輯電源與馬達電源完全分離。
LiPo Battery Pack (24V main bus)
├── DC-DC Buck → 5V / 3A → MCU, sensors (independently regulated)
├── DC-DC Buck → 12V → cooling fans, auxiliary loads
└── Direct → Motor driver boards (high-current motor path)

Single-point ground tie between logic and power grounds at the source為什麼要分開它們?馬達啟動時會產生很大的電流尖峰,導致共用電源線上出現瞬時電壓下降——這會重置微控制器,並在運動過程中損壞感測器讀數。
電容濾波:在伺服電源軌上並聯 1000–4700μF 電解電容器,以吸收電流瞬變。
5.3 感測器放置
| 傳感器 | 安裝位置 | 功能 |
|---|---|---|
| IMU(6軸/9軸) | 牢固地固定在軀幹上 | 傾斜檢測-平衡控制的核心 |
| 足底壓力感測器 | 內腳踏板 | 重量分佈測量 |
| 深度相機 | 校長 | 導航與避障 |
| 編碼器 | 每個關節 | 精確位置回饋 |
| 電流傳感器 | 馬達驅動器輸入 | 過載檢測和馬達保護 |
控制系統架構
6.1 分層控制-專業方法
High-level decision layer  (Raspberry Pi 5 / NVIDIA Jetson Orin)
  ↓  Gait planning, behavior trees, computer vision
Mid-level coordination layer  (STM32 / ESP32)
  ↓  Trajectory interpolation, inverse kinematics solving
Low-level execution layer  (Motor drivers / Dynamixel bus)
  ↓  Current loop → velocity loop → position loop
每一層都有明確的職責,互不干涉。這就是所有嚴肅的機器人系統的基本架構——也是專業機器人易於維護的原因。
6.2 程式設計-循序漸進
步驟 1:單關節驗證
CPP
#include <Servo.h>
Servo hipJoint;
void setup() {
  hipJoint.attach(9);
}
void loop() {
  hipJoint.write(45);
  delay(1000);
  hipJoint.write(90);
  delay(1000);
}
步驟 2:基於姿態的運動系統
CPP
struct Pose {
  int angles[20];  // Angles for all 20 joints
};

void moveToPose(Pose target, int duration_ms) {
  // Incrementally step each joint toward target
  // over duration_ms milliseconds
}
步驟 3:靜態步態行走邏輯
① Shift center of mass over left leg (left leg becomes support)
② Lift right leg (right foot clears ground)
③ Swing right leg forward and plant foot
④ Shift center of mass over right leg
⑤ Lift left leg — repeat cycle
步驟 4:IMU 回授平衡校正
CPP
float pitch = imu.getPitch();
if (abs(pitch) > TILT_THRESHOLD) {
  int correction = (int)(pitch * Kp);
  ankleServo.write(ankleServo.read() + correction);
}
測試和迭代
7.1 測試順序-切勿跳過任何步驟
Static stand (power OFF) → Static stand (power ON) → Single joint motion
→ Compound poses → Weight shifting → Single foot lift → One step → Continuous walking斷電靜態支架測試:如果機器人在馬達關閉時倒下,表示有機械重心問題。軟體無法解決此問題,必須先從機械方面解決。
7.2 視訊分析
- 記錄每一次測試過程,無例外
- 以 0.25 倍速觀看-準確找出失衡的起始點。
- 比較成功與失敗的嘗試-兩者之間的差異通常只是質心偏移幾毫米或時間誤差幾毫秒。
7.3 好的迭代是什麼樣的
一次只解決一個問題,重新測試,驗證修復是否有效,然後再處理下一個問題。這聽起來顯而易見,但幾乎沒人這麼做。人們的本能反應是想一次解決所有問題——但這導致我們根本無法知道哪個修復真正奏效。有條不紊地進行單變量測試,才能帶來可衡量的、累積性的進步。
常見問題與解決方案
| 症狀 | 根本原因 | 固定 |
|---|---|---|
| 馬達過熱 | 扭力不足/機械卡滯 | 升級馬達/檢查關節活動度 |
| 機器人總是向一側傾斜 | 質心偏離中心線 | 重新定位電池/增加配重 |
| 伺服抖動和不穩定性 | 負載下的電壓驟降 | 增加線徑/加裝濾波電容 |
| 關節間隙(鬆動) | 傳輸播放 | 改用諧波/擺線驅動/預緊軸承 |
| 控制器在移動過程中重置 | 共用電源上的馬達噪聲 | 邏輯電路和馬達電源完全分離 |
| 接頭處斷線 | 接頭處電纜鬆弛度不足 | 重新設計佈線通道,增加保護導管 |
擴展路線圖
基座機器人穩定後:
Voice control       →  Speech recognition (XMOS / Google Coral) + command parsing
Computer vision     →  Object detection (YOLOv8 on Jetson) + manipulation targeting
Wireless telemetry  →  WiFi / Bluetooth + real-time data dashboard
Advanced motion     →  Full IK solver + real-time trajectory planning
ML gait learning    →  Reinforcement learning (MuJoCo sim → real hardware transfer)
摘要-您的CNC優勢
身為從CNC工具機操作員轉型進入人形機器人領域的從業人員,你擁有大多數機器人製造者所不具備的三大優勢:
1. 關節精準度遠超3D列印→ 軸承配合精準,運動順暢,使用壽命長
2. 您可以自行製造減速器→ 自行處理的擺線或行星齒輪箱,成本僅為市售產品的幾分之一。
3. 材料選擇自由度高→ 6061 鋁合金的強度是 PLA 的 5-10 倍,並且在負載和加熱條件下尺寸穩定性好。
先從一條腿開始。讓它動起來。驗證運動學、關節公差和扭力裕度—然後再製造第二條腿。這是打造一個能正常運作的機器人的最快途徑,也是在問題擴散到整個系統之前最快發現問題的方法。