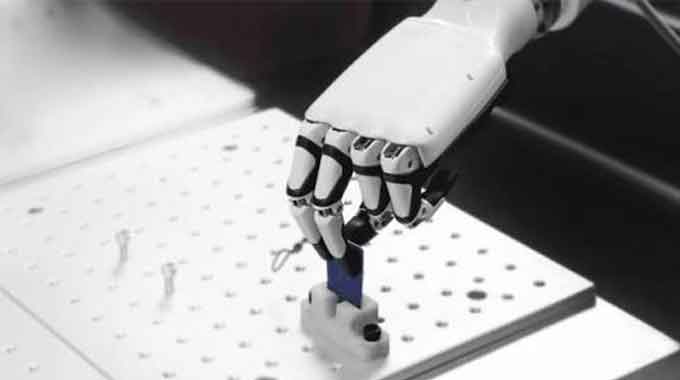
如今走進任何一個機器人實驗室,你都會看到同樣的悖論:人形機器人可以奔跑、跳躍和後空翻,但卻很難拿起一支筆。
腿部問題基本上已經解決。波士頓動力公司花了二十年時間攻克雙足行走技術。優尼特里公司以不到20,000萬美元的價格將這項技術推向市場。如今,四足和雙足行走功能已成為現成的商品。
但它的雙手卻並非如此。而這種差距——即機器人能夠走進房間和機器人到達房間後能夠真正做一些有用的事情之間的差距——正是本世紀工程學面臨的決定性挑戰。
想想人手在一個早晨要做什麼:扣襯衫羈扣、打雞蛋、敲鍵盤、開車門、握住咖啡杯而不把它捏碎。每個動作都需要不同的接觸幾何形狀、不同的受力曲線,以及數十條肌腱和27塊骨骼之間不同的協調配合。手每平方公分的神經末梢數量幾乎比身體其他部位都多。無論從哪個角度來看,它都是迄今為止機械結構最複雜的末端執行器。
用金屬和電機複製這種機械手確實非常困難——不是那種「工程挑戰」的難度,而是那種「尚未解決的研究難題」的難度。世界上最靈巧的機械手造價在50,000萬到150,000萬美元之間,但仍無法匹敵十歲孩子的操作能力。
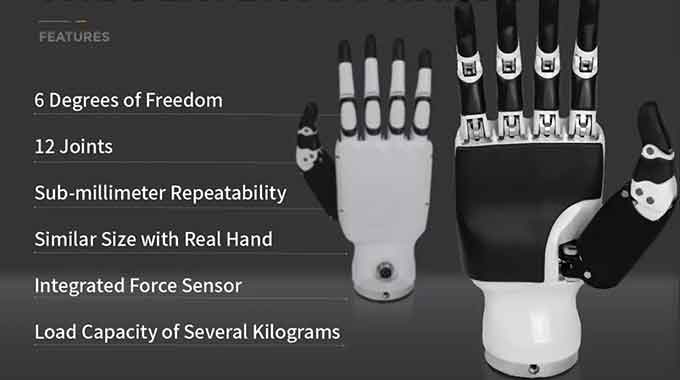
但過去三年發生了以下變化:差距正在迅速縮小。 Unitree 的 Dex3-1 售價不到 3,000 美元。 Inspire Robots 出售的 12 自由度機械手已被研究人員實際使用。特斯拉的 Optimus 機械手已經在工廠展示中完成了穿針引線的操作。硬體變得越來越普及。相關的工程知識也得到了記錄和完善。
本指南正是您需要時所缺少的文檔。它涵蓋了從基本原理(例如,為什麼機械手難以製造,不同的驅動方式各有什麼優缺點)到決定機械手是作為演示樣品還是實用工具的設計決策的所有內容。本系列的第二篇文章詳細介紹了CNC加工流程。本文涵蓋了您在進行第一次切割之前需要了解的一切。
為什麼機器人手的製造難度獨具特色
具體了解手部僵硬的原因,可以防止你解決錯誤的問題。
1.1 — 根本矛盾:靈巧性與包裝
機械手上的每一個關節都需要某種驅動力。在人類手中,這些驅動力來自前臂的肌肉,它們透過貫穿手腕的長肌腱與指骨相連。前臂本質上就是一個遠端執行器群組——這是解決空間佈局問題的巧妙進化方案。
在機器人手中,我們也面臨同樣的限制:手指本身幾乎沒有空間容納馬達。人類手指的寬度通常為 15-20 毫米。一個能夠提供 1 公斤·厘米扭矩的伺服電機,其最小尺寸約為 12 毫米——這還不包括齒輪箱、編碼器和安裝硬體。
這個單一限制幾乎可以解釋所有已製造的機械手的所有設計決策:
- 執行器安裝在哪裡? 手指、手掌、前臂還是遙控器?
- 電力是如何傳輸的? 直接軸傳動、拉索傳動、齒輪傳動、液壓傳動、氣壓傳動?
- 你願意犧牲什麼? 力量、速度、定位精度、反向驅動能力還是簡易性?
沒有一種設計能夠面面俱到,在各方面都勝出。每一種設計都是在押注哪些功能最為重要。
1.2 — 自由度與可控性
人手擁有21到27個自由度,數量取決於計數方式。但人類神經系統並非獨立控制每一個自由度,而是運用習得的協同運動:即與常見抓握類型相對應的協調關節運動模式。研究表明,大約80%的日常操作任務只需5到7種協同運動模式即可完成。
這一洞見推動了整個欠驅動手設計領域的發展:
| DOF哲學 | 途徑 | 權衡 |
|---|---|---|
| 完全驅動 | 每個關節一個電機 | 最大限度的控制;極為複雜 |
| 欠驅動 | 馬達數量少於自由度;關節機械耦合 | 被動適應物體形狀;精確度較低 |
| 協同效應驅動 | 馬達驅動的是主要部件,而不是關節。 | 擅長完成常見任務;不擅長特殊抓握動作。 |
| 固定配置 | 手指僵硬,無法進行手部操作 | 簡單結實;無需靈巧 |
目前大多數實用的機器人手都採用欠驅動或協同驅動的方法——不是因為完全驅動是不可能的,而是因為 21 個獨立驅動關節的控制複雜度超過了實時系統能夠可靠管理的範圍。
1.3 — 感測問題
人手不僅能移動,還能感知。本體感覺告訴你手指的位置。皮膚機械感受器告訴你觸摸的是什麼,力道如何,以及是否會滑脫。溫度感受器告訴你是否發熱。痛覺感受器在你傷害組織之前就阻止你繼續操作。
如果沒有同等的感測功能,機器人手就如同盲人一般。它無法:
- 知道物體何時會從手中滑落
- 調整夾持力度,小心輕放易碎物品,避免壓碎它們。
- 感受一下螺絲是擰緊了還是滑絲了。
- 偵測接觸幾何形狀以指導手部操作
目前大多數機器人手的觸覺感知能力較差甚至沒有觸覺感知功能。這並非硬體缺陷——觸覺感測器早已存在。問題在於整合:如何在不佔用執行器肌腱所需佈線空間的情況下,將50多個感測器通道從手部傳輸到手腕,這的確是一個棘手的封裝難題。
自由度:架構設計
2.1 — 手指景深分解
在選擇驅動方式之前,請先明確定義您的機械手需要執行哪些操作。自由度就像架構骨架——之後再更改它,就意味著要重新設計整個系統。
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — DOF 等級:每個等級可獲得的內容
| 自由度數 | 你可以做什麼 | 你不能做什麼 | 包機成本結構範例 |
|---|---|---|---|
| 4–6 個自由度 | 強力抓握、捏握、圓柱形抓握 | 手部操作、關鍵捏合、工具使用 | Robotiq 2F-85 夾爪 |
| 8–12 個自由度 | 大多數日常抓握,基本工具使用 | 複雜的手持式重新定向 | Unitree Dex3-1,Inspire RH56 |
| 13–16 個自由度 | 完全掌握分類法,簡單的手內操作 | 精細的指尖任務 | 影子手 C6,Wonik Allegro |
| 17–21 個自由度 | 接近人類的操作能力 | 沒什麼——但控制的複雜性非常大。 | DLR Hand II,巴雷特手部研究 |
針對首次搭建的機器人,建議目標自由度為 12-15 個。這涵蓋了人形機器人所需的大部分操作任務,同時確保控制的複雜性可控,機械結構的緊湊性也易於實現。
驅動方式:核心設計決策
這個決定將決定你整手牌的走向。沒有放諸四海皆準的答案——每種方法都有其獨特的優勢,使其成為特定情況下的最佳選擇。
3.1 — 方法 A:肌腱驅動(纜繩驅動)
馬達位於遠端位置——手掌、前臂,甚至機器人的軀幹。纜繩(肌腱)透過滑輪和導管將力量傳遞到手指關節。
運作方式:
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
詳細特徵:
| 屬性 | 評分 | 筆記 |
|---|---|---|
| 手指包裝 | ★★★★★ | 手指裡沒有馬達-纖細輕巧的手指 |
| 力傳遞效率 | ★★★☆☆ | 管道摩擦損失:15%–35%,取決於路徑 |
| 反向驅動能力 | ★★★★☆ | 電纜可以拉伸;接頭可以向後推 |
| 耐久度 | ★★★☆☆ | 電纜磨損,導管老化;維修項目 |
| 複雜 | ★★☆☆☆ | 佈線、張緊和摩擦補償都很難。 |
| 剛性 | ★★★☆☆ | 肌腱順應性限制了位置精度 |
CNC加工的影響:
- 滑輪槽:半徑必須與鋼索直徑精確匹配(±0.05mm)-半徑錯誤會導致鋼索磨損和跳脫
- 導管入口/出口角度:急彎會顯著增加摩擦力-設計最小彎曲半徑≥15°
- 主導軸鼓:溝槽間距必須精確以確保繞線一致性;表面粗糙度 Ra ≤ 0.4 µm
最適合:注重視覺效果和手指纖細度的類人手模型。 Shadow Hand、Unitree Dex3-1 以及大多數研究用手都採用了這種方法。
3.2 — 方法 B:直接驅動(指內馬達)
每個手指節段內都直接嵌入了一個馬達(通常是微型無刷或無芯直流馬達),並透過小型齒輪箱或連桿連接到關節。
運作方式:
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
詳細特徵:
| 屬性 | 評分 | 筆記 |
|---|---|---|
| 控制簡易性 | ★★★★★ | 無肌腱走行;每個關節完全獨立 |
| 定位精度 | ★★★★★ | 無電纜拉伸;直接機械連接 |
| 包裝 | ★★☆☆☆ | 手指粗大;難以達到人類比例 |
| 強制輸出 | ★★★☆☆ | 受限於手指能容納的物品。 |
| 反向驅動能力 | ★★☆☆☆ | 變速箱產生反射慣性 |
| 保養 | ★★★★★ | 簡單—馬達易於檢修和更換 |
CNC加工的影響:
- 馬達殼體:孔徑跳動≤0.01mm,確保馬達可靠安裝
- 變速箱殼體:行星架軸承安裝在 H7/p6 位置-對齒輪嚙合品質至關重要
- 指狀連接件幾何形狀:複雜的三維輪廓;建議採用五軸加工以實現一次裝夾精度。
最適合:注重操控簡易性而非美觀的研發和原型設計應用。 Wonik Allegro Hand 和許多學術平台都採用了這種方法。
3.3 — 方法 C:氣動驅動
壓縮空氣驅動柔性致動器(氣動人工肌肉或風箱)來移動手指關節。
詳細特徵:
| 屬性 | 評分 | 筆記 |
|---|---|---|
| 力密度 | ★★★★★ | 優異的力重比 |
| 合規性 | ★★★★★ | 天然柔軟;對人體安全 |
| 位置控制 | ★★☆☆☆ | 難以達到精確的關節角度 |
| 速度 | ★★★★☆ | 閥門反應迅速時,動作迅速。 |
| 基礎建設 | ★☆☆☆☆ | 需要壓縮機、閥門和管路-不便攜。 |
| CNC相關性 | 低 | 殼體和歧管可以進行機械加工 |
最適合:軟體機器人研究、醫療復健設備、安全的人機接觸應用。不適用於通用型人形機器手。
3.4 — 方法 D:形狀記憶合金 (SMA) / 其他特殊材料
形狀記憶合金(SMA)絲受熱收縮,可作為線性致動器。雖然在小型化方面很有前景,但其頻寬限制嚴重(循環時間長)且功耗高。現階段不建議實際應用。
3.5 — 決策矩陣
| 優先 | 最佳方法 |
|---|---|
| 纖細、比例正常的手指 | 肌腱驅動 |
| 控制簡單,調試方便 | 直接驅動 |
| 最大力輸出 | 肌腱驅動(遠端高扭力馬達) |
| 安全的人際互動 | 氣動或肌腱式柔性元件 |
| CNC加工挑戰/精度 | 直驅式(馬達外殼公差要求很高) |
| 生產可靠性 | 直驅式(易損件較少) |
商業參考設計:最佳手部設計是什麼樣子的
在從零開始設計之前,先研究一下目前最佳平台是如何做的,以及背後的原因。這裡的每一個設計都是一系列經過精心論證的工程權衡。
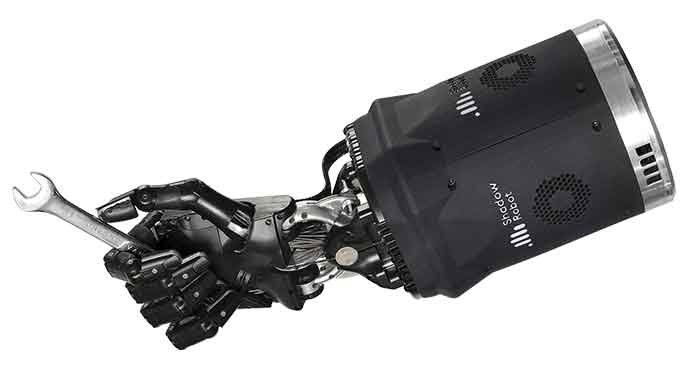
4.1 — 暗影靈巧之手 C6
科學研究領域的黃金標準,衡量其他一切研究成果的基準。
| 規格 | 價值 |
|---|---|
| DOF | 24(20個已啟動) |
| 執行機構 | 肌腱驅動;40塊氣動麥基本肌肉 |
| 重量 | 約4公斤(含前臂驅動器組件) |
| 傳感 | 所有關節均配備位置編碼器;可選配觸覺陣列 |
| 價格 | 約 150,000 美元 |
關鍵設計理念:採用拮抗肌對-每個關節對應屈肌和伸肌腱-實現雙向主動控制。這與人類手指的運作方式類似。其結果是實現了卓越的柔順性和力控制,但也使驅動器數量和複雜性翻倍。
CNC工藝重點:影子手的指節由精密加工的鋁材製成,而非3D列印。肌腱的走線路徑是精密加工的溝槽,過渡平滑,半徑匹配。每一毫米的走線幾何形狀都經過精心設計。
4.2 — Unitree Dex3-1
近兩年來最重要的商業發展。親民的價格改變了一切。
| 規格 | 價值 |
|---|---|
| DOF | 每隻手7個(大拇指:3個活動自由度;每個手指:2個活動自由度) |
| 執行機構 | 肌腱驅動;掌心無刷電機 |
| 重量 | 約580克 |
| 最大指尖力 | ~30 牛 |
| 價格 | 約 3,000 美元 |
關鍵設計理念: Unitree 刻意降低了自由度,以換取可靠性和價格優勢。拇指擁有 3 個自由度(足以滿足大多數抓握需求);手指則採用欠驅動設計。最終,設計能夠以 Shadow Hand 3% 的成本完成 70% 的實際操作任務。
CNC加工要點: Dex3-1的結構部件採用鑄造和機械加工鋁材,軸承介面和肌腱走線出口處的公差要求非常嚴格。掌托外殼是一個複雜的多功能部件-集電纜導引裝置、馬達安裝座和結構框架於一體。
4.3 — Wonik Allegro Hand
最受歡迎的直驅研究平台。開源控制堆疊。
| 規格 | 價值 |
|---|---|
| DOF | 16(每根手指 4 個 × 4 根手指) |
| 執行機構 | 直驅;每個關節配備一個無刷伺服電機 |
| 重量 | 〜1.1公斤 |
| 每個關節的扭矩 | 手指關節處約0.7 N·m |
| 價格 | 約 15,000 美元 |
關鍵設計理念:每個關節均可完全獨立控制,使其成為機器學習研究的首選平台-每個關節都能清楚地對應到一個控制變數。雖然手指以人類標準來看略顯笨重,但其控制架構卻是所有商用假手中最簡潔的。
CNC 加工課程: Allegro 的手指關節由鋁材加工而成,並有伺服馬達安裝孔。馬達孔的公差決定了關節的運作是否順暢,還是會出現卡滯。這其實是一個偽裝成機器人問題的精密加工問題。
4.4 — Inspire-Robots RH56BFX
中國最成熟的商用靈巧手。廣泛應用於嚴肅的研究和工業試點計畫。
| 規格 | 價值 |
|---|---|
| DOF | 12(每隻手6個;拇指2個,每個手指2個) |
| 執行機構 | 肌腱驅動;掌殼內無刷電機 |
| 重量 | 約480克 |
| 指尖力 | 約 10 牛頓捏合 |
| 價格 | 約 8,000 美元 |
關鍵設計理念:針對工業抓取可靠性而非科學研究靈巧性進行了最佳化。簡化的自由度意味著更少的佈線、更少的故障模式和更快的控制迴路。它能夠以高可靠性處理製造過程中至關重要的抓取動作——強力抓取、捏取和圓柱形抓取。
傳感器集成
5.1 — 感測器類型及其作用
| 傳感器類型 | 地點 | 措施 | 延遲要求 |
|---|---|---|---|
| 關節位置編碼器 | 每個關節 | 角落位置 | <1毫秒 |
| 指尖力/扭矩 | 指尖 | 接觸力的大小和方向 | <5毫秒 |
| 觸覺陣列 | 指腹、手掌 | 分佈式接觸壓力圖 | <10毫秒 |
| 肌腱張力感測器 | 肌腱路徑 | 纜繩張力(用於力控制) | <2毫秒 |
| IMU | 棕櫚 | 手部方向和加速度 | <5毫秒 |
| 相機 | 指甲外部或指甲 | 操作的視覺回饋 | <30毫秒 |
5.2 — 關節位置感知
對於肌腱驅動的手部機械裝置來說,關節層面的位置感知比看起來困難得多。馬達編碼器只能告訴你纏繞了多少鋼索,而無法告訴你關節的角度。肌腱路徑的順應性和間隙會導致這兩個數值在負荷下出現偏差。
解決方案(按優先順序排列):
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — 觸覺感測 — 最難的感測問題
觸覺感測的根本問題不在於感測器本身,而是整合:
- BioTac感測器(SynTouch)性能卓越,但每個售價高達2,000美元,而且非常脆弱。
- 氣壓感知器陣列(指墊中多個 BMP388 感知器)價格低廉,但解析度低。
- 電阻式FSR陣列結構簡單,但具有非線性特性且對溫度敏感。
- 電容式觸覺陣列兼具解析度和穩健性,是目前最佳的選擇。
CNC加工的挑戰:觸覺感測器的整合需要在指尖表面精確加工出凹槽——凹槽太淺,感測器會凸出並損壞;凹槽太深,則會導致接觸不良。典型公差:深度±0.05mm,位置±0.1mm。
5.4 — 建議的感測器堆疊 — 實際構建
對於初次使用的功能性設備而言,這套極簡的感光元件套件能夠滿足最關鍵的回饋需求:
| 傳感器 | 數量 | 目的 | 預算 |
|---|---|---|---|
| AS5048A 磁編碼器 | 每台馬達 1 個 | 馬達位置 | 每個$ 3 |
| FSR 400 力電阻 | 5(每個指尖一個) | 接觸檢測 | 每個$ 5 |
| BNO085 9軸慣性測量單元 | 1(在手掌中) | 手部方向 | $15 |
| INA219 電流感測器 | 每台馬達 1 個 | 透過電流進行扭矩估算 | 每個$ 2 |
一個配備 6 個馬達、12 個自由度的機械手,其感測器總成本約為80 至 120 美元。這可以實現接觸檢測、扭矩估計和方向控制——足以實現基本的抓取控制。
控制系統架構
6.1 — 三個循環
機械手控制同時在三個時間尺度上運作:
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
內環運轉速度必須夠快,以確保機械系統不會「感受到」離散化。對於大多數機器人手關節,1 kHz 的位置控制就足夠了;而對力敏感的任務可能需要 5–10 kHz 的電流控制迴路。
6.2 — 掌握規劃 — 分類問題
並非所有抓握方式都相同。研究人員將人類手部的抓握方式進行分類──其中,庫特科斯基抓握分類法應用最為廣泛:
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
每種抓握方式都對應一個特定的關節角度配置—即「抓握姿勢」。對於一個 12 自由度的手,您可以預先定義 8 到 12 種姿勢,涵蓋現實世界中絕大多數的操作:
CPP
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — 力度控制 — 使手部感覺
僅僅控製手指的位置會導致僵硬、危險的抓握。而控制力度——即控製手指按壓的力度,而不僅僅是手指的位置——才是使手部能夠安全抓握易碎物品並防止滑脫的關鍵。
阻抗控制是靈巧操作的首選方法:
CPP
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
這樣就製造出一種在遇到阻力時會略微壓縮而不是強行通過的手——這對於處理雞蛋、電子產品或人手至關重要。
測試與驗證方案
7.1 — 測試序列
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — 重要指標
| 公制 | 測量方式 | 目標 |
|---|---|---|
| 關節位置精確度 | 指令角度與測量角度 | < 1° RMS |
| 指尖力道的準確性 | 指令式與稱重式 | 誤差小於 5%。 |
| 掌握成功率 | 每種物體類型進行 20 次試驗 | > 90% |
| 週期時間(開啟→關閉) | 定時器觸發 | <500毫秒 |
| 力重複性 | 20 個相同的抓取指令 | 變異小於 3% |
| 肌腱疲勞壽命 | 首次失效循環次數 | > 100,000 次循環 |
7.3 — 滑倒測試 — 最重要的單一測試
拿起一個光滑的圓柱形物體-例如金屬杯或玻璃瓶。施加接近滑動閾值的抓握力。然後緩慢減少抓握力,直到物體滑落。記錄滑落時的力道。重複20次。
一隻手如果力量控制得好,應該要表現出:
- 各次試驗中滑脫閾值保持一致(變化小於10%)
- 無突然下降-接觸中斷平穩、可預測。
- 偵測到滑移後,200毫秒內即可恢復。
手部力量控制能力差會導致試驗間差異大、動作突然下降、行為不一致。這些症狀可能是感覺回饋不良、肌腱順應性過高而缺乏補償,或是運動頻寬不足所致。
常見問題與解決方案
| 症狀 | 根本原因 | 解決方案 |
|---|---|---|
| 手指關節在中段活動受限 | 肌腱走行角度導致側向負荷 | 重新設計導管出口幾何形狀;增加中間佈線點 |
| 肌腱容易磨損 | 滑輪槽半徑與鋼索直徑不匹配 | 機械加工滑輪,使其與電纜半徑精確匹配,並留有 0.1 毫米的間隙 |
| 指尖壓力隨時間推移而變化 | 肌腱在持續負荷下發生蠕變 | 使用低蠕變 Dyneema SK75 編織線;在韌體中添加張力補償 |
| 手中物品毫無預警地掉落 | 無防滑偵測或反應緩慢 | 在指尖添加 FSR 感測器;將滑脫偵測延遲降低至 10 毫秒以下 |
| 持續抓握過程中馬達過熱 | 高電流可實現靜態保持扭矩 | 增加扭力保持:在建立抓取後降低電流 |
| 定位精度隨溫度升高而降低。 | 馬達KV值隨繞組溫度變化 | 實現溫度補償位置模型 |
| 手指互相碰撞 | 無關節間隙碰撞檢查 | 在運動規劃器中加入碰撞避免功能;定義禁止的關節空間區域 |
| 對小物件的捏握能力較差 | 指尖幾何形狀不適合精確接觸 | 專用於精密接觸的指尖嵌件,帶有凹形墊面 |
發展路線圖
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
總結——為什麼這是值得研究的問題
機器人手問題有兩個特點,使其成為熟練的CNC工具機操作員的理想選擇:
機械精度差距真實存在且影響深遠。大多數業餘機器人手失敗的原因在於零件精度不足——肌腱走線路徑邊緣鋒利,滑輪槽與鋼索直徑不匹配,軸承配合粗糙。這些並非軟體問題,而是加工問題。擁有真正的CNC工具機並掌握正確使用方法的製造者,可以製造出比任何3D列印機製造的都更優秀的機械手。
知識缺口大於硬體缺口。優質的零件正變得越來越普及,但目前缺乏的是如何將它們整合到實際系統中的清晰、深入的文件。本系列文章的第二篇——涵蓋所有主要手動零件的數控加工工作流程——正是提供了這樣一份文件。