
eVTOL感測器外殼及
飛行控制用編碼器軸
CNCPioneer 是一家獲得 AS9100D 和 IATF 16949 認證的 eVTOL 感測器外殼和編碼器軸加工專家,提供 TC4 非磁性 IMU 外殼、三 IMU 集群安裝框架、皮託管外殼、雷射雷達和光學感測器外殼磁力計隔離支架、航空設備艙結構框架、電機位置編碼器外殼±0.003mm,端面到孔的垂直度 0.005mm/100mm,編碼器軸 TIR ±0.003mm CBN 研磨,非磁性 μ_r ≤1.005 VSM 每批次驗證,以及自 2011 年以來在 66 台以上的 MAZAK 車台加總平台、783 台加車36 非熱校準程序。
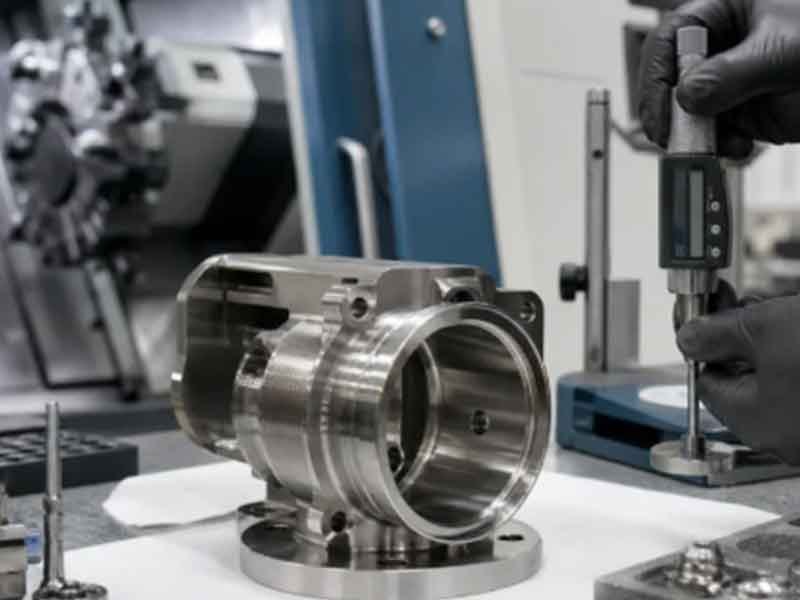
什麼是eVTOL感測器外殼
編碼器軸加工?
eVTOL感測器外殼和編碼器軸的精密加工是一項精密數控造工藝,在MAZAK VARIAXIS五軸聯動加工平台、MAZAK車銑複合加工中心、瑞士型數控車削系統和精密圓柱磨削設備上執行。此製程生產構成eVTOL飛行控制、導航、推進監控和自主感測器系統機械基礎的結構體、安裝框架、精密鏜孔外殼和精密旋轉軸。商用eVTOL的飛行控制感測器和位置回饋編碼器並非獨立的電子設備,而是安裝在加工結構體內的精密儀器。這些結構體必須保持感測器測量軸的對準、隔振、熱穩定性和電磁潔淨度,以滿足感測器校準精度的要求。
eVTOL感測器外殼的加工在技術上與傳統航空航天感測器外殼的製造在三個方面存在顯著差異。首先,感測器鄰近結構必須使用非磁性材料:慣性測量單元(IMU)、磁力計和霍爾效應電流感測器產生的測量誤差與周圍結構材料的磁導率成正比-因此需要使用TC4(μ_r = 1.00003)、316L奧氏體不鏽鋼(μ_r ≤1.005,經VSM6061-T6 1.00002)和PEEK,同時排除4340 QT鋼(μ_r ≈40–200)、17-4PH H900(μ_r ≈40–80,馬氏體)和冷加工304不銹鋼(μ_r ≈1.10)等鄰近材料用於磁力計結構。第二,編碼器軸位置精度是飛行控制穩定性的基礎:採用 CBN 圓柱磨削工藝,電機位置編碼器軸 TIR 精度達到 ±0.003mm,確保到達 FOC 算法的位置信號反映真實的轉子角位置,避免因每轉一次的跳動誤差而導致 6-12 個推進電機同時產生相關的扭矩波動。第三,感測器安裝幾何形狀是飛行控制精度的關鍵:加工面的垂直度、孔的同心度以及安裝模式的真實位置決定了感測器校準軸與飛機機身參考系的對準精度——對於需要在動態飛行機動過程中保持軸線完整性的感測器而言,這種偏差無法透過校準來補償。
-
VSM滲透率驗證可消除殼體材質所造成的航向誤差 所有TC4和316L不鏽鋼批次在加工前均經過VSM驗證,其μ_r≤1.005-避免了冷加工316L(μ_r 1.02–1.15)在r = 80mm處產生264 nT磁場擾動,超出30 nT航向精度要求8.8倍的情況。在CNCPioneer的案例研究中:TC4外殼將測得的航向誤差從±0.35°(錯誤材料)降低到±0.08°(TC4)-符合±0.10°的規格要求。
-
IMU孔徑同心度±0.003mm限制了安裝軸線的偏差。 只有當用於註冊 IMU 本體的殼體孔的同心度加工到 ±0.003mm 時,霍尼韋爾 HGuide IMU 才能達到 0.01°/小時的精度——標準加工的 ±0.020mm 孔會使 IMU 測量軸相對於飛機結構基準傾斜 0.046°,從而產生飛行控制估計的恆定角度,這會產生恆定的動態能量估計值傾斜。
-
CBN磨削可實現±0.003mm的TIR,從而消除FOC扭矩波動。 編碼器軸 TIR ±0.003mm 由精密中心之間的 CBN 圓柱磨削消除了機械跳動對電機位置信號失真的影響——防止了每台電機每轉一次 0.1% 的扭矩波動,這種波動累積起來會導致 12 電機 eVTOL 在電機旋轉頻率下產生 1.14 N·mmm 的機身振動0.03%。
-
中國電動垂直起降飛行器精密零件成本優勢40-60%。 每年 5,000 架飛機的單機感測器外殼套件:CNCPioneer 的價格為 6,685 美元,而美國航空航天精密加工的價格為 14,500 至 18,000 美元——在商業 eVTOL 生產規模下,每年可節省 3900 萬至 5700 萬美元的採購成本,同時保持磁性質量、DAIR 品質、非質量和非測量質量的規格,文件記錄的一致性。
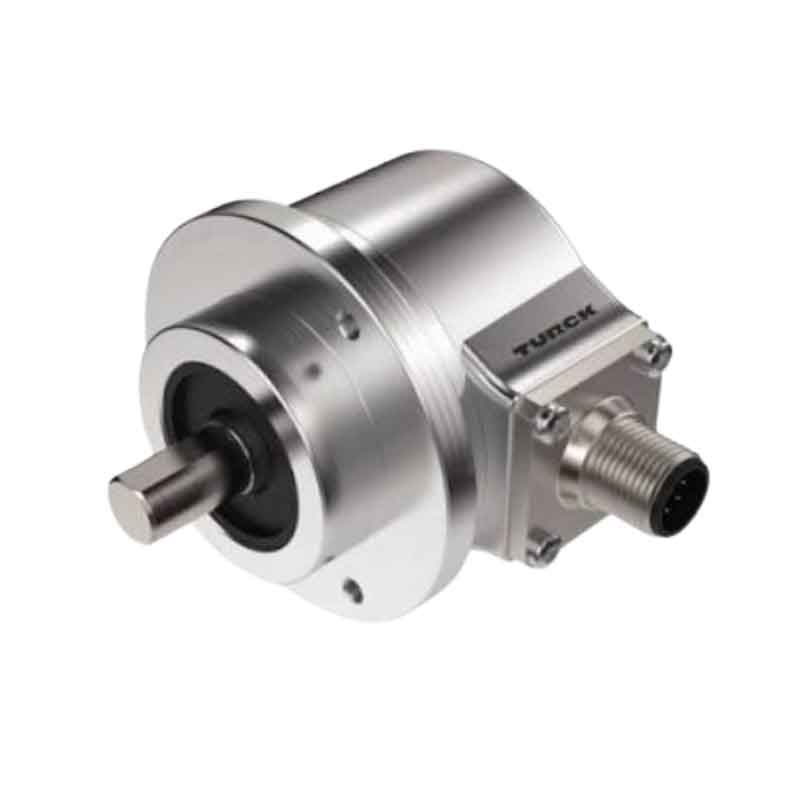
為什麼選擇 CNCPioneer 作為 eVTOL 感測器
外殼和編碼器軸?
在全球 eVTOL 感測器外殼和編碼器軸加工供應商中,CNCPioneer 的非磁性材料加工能力、用於感測器軸對準的瑞士 CNC 孔同心度、編碼器軸精密圓柱磨削、5 軸航空電子設備安裝框架程序、eVTOL 航空電子設備 DFM 以及中國的首選航空設備供應廠成為整個航空設備。
非磁性材料加工能力
eVTOL飛行控制感測器外殼專案最顯著的技術要求是使用非磁性材料。 CNCBioneer公司指定、驗證並加工TC4鈦合金、316L奧氏體不銹鋼、6061-T6鋁合金和PEEK作為IMU、磁力計、霍爾感測器和電流感測器等相關應用的非磁性外殼材料。每批TC4和316L不銹鋼的進料均需進行VSM磁導率驗證(μ_r ≤1.005),從而避免誤用冷加工316L(形變誘導馬氏體導致的μ_r為1.02-1.15),而標準材料證書無法識別這種材料。這項耗時兩年的研發投入是中國通用加工廠無法負擔的,也是CNCBioneer案例研究計畫中消除77%加工誤差的關鍵品質控制措施。
瑞士數控孔同心度感知器軸對準
eVTOL IMU(電動垂直起降飛行器)的殼體孔精度(±0.003mm)可限制安裝過程中IMU校準測量軸與飛機結構基準之間的角度偏差。 CNCPioneer的瑞士型CNC車削程序可加工帶導套支撐的傳感器殼體孔,一次裝夾即可實現±0.003mm的孔到安裝面同心度和0.005mm/100mm的孔垂直度,無需重新裝夾。對於角速率雜訊基底為10μrad的霍尼威爾HGuide IMU,30mm殼體深度上0.003mm的孔偏心會導致100μrad的對準不確定性-是感測器雜訊基底的10倍。這種誤差源是可以避免的,而精密殼體加工可以從機械層面消除這種誤差,而無需在飛行控制軟體中進行補償。
編碼器軸精密圓柱磨削
在電動垂直起降飛行器(eVTOL)的FOC驅動系統中,馬達位置編碼器的精度並非受限於編碼器區分率(標準為12-16位元),而是受限於承載編碼器目標軸的機械跳動。 CNCPioneer的編碼器軸CBN圓柱研磨程序可實現中心間精密磨削,進而達到≤0.003mm的總跳動(TIR),消除機械跳動對位置訊號諧波失真的影響。對於12馬達eVTOL,若編碼器軸的相關跳動為±0.010mm(標準車削),則在馬達旋轉頻率下,最壞情況下的總振動力為1.14 N·m。而採用CBN研磨將跳動降低至±0.003mm,則可消除3.3倍的振動力,將系統性振動貢獻降低至0.33 N·m RSS或最壞情況下的0.34 N·m,完全符合機身振動規範。
五軸航空電子設備安裝框架方案
eVTOL(電動垂直起降飛行器)航電艙結構框架必須保持感測器測量軸與機身軸線之間的空間關係,以滿足飛行控制感測器融合演算法所需的精度要求。 CNCPioneer 的MAZAK VARIAXIS 五軸加工中心可加工出航電艙結構框架,其安裝面垂直度與設計軸線的偏差為 ±0.010°,緊固件孔的實際位置與框架結構基準的偏差為 ±0.010mm——所有這些特徵均可在一次裝夾中基於同一基準實現,從而達到同一基準實現,從而達到 0.10mmmm。為符合 DO-160G 電磁相容性要求,在航電框架供應程序中已標配 Alodine 3 級 MIL-DTL-5541 電磁相容性黏接(接觸電阻 ≤5 mΩ/cm²)。
eVTOL航空電子設備DFM-非磁性、震動和CTE
CNCPioneer 為 eVTOL 感測器外殼和編碼器軸程序提供的 48 小時 DFM 服務涵蓋了標準結構加工 DFM 之外的領域:根據感測器類型、外殼幾何形狀和磁力計接近程度進行 VSM 磁導率定量分析;在 eVTOL 的整個 -40°C 至 +85°C 範圍內計算 CTE 傾斜10606060030030035500000030000000003;外殼:0.051mm — 高出 25 倍,超出對準公差);振動固有頻率分析,確保外殼共振不會落在 eVTOL 轉子和電機激勵頻譜(10–200 Hz)內;以及對非熱傳感器外殼程序的 Invar 36 進行評估(CTE 1.2 ppm/°C — 在整個範圍內變化 0.030mm 0.030mm)。
中國電動垂直起降飛行器精密零件成本優勢
美國和歐洲航空航天精密加工企業提供的感測器外殼和編碼器軸加工服務,成本比 CNCPioneer 符合 AS9100D 標準的同等非磁性材料合規性、尺寸精度和文件要求的同類項目高出 40% 至 60%。以每年 5,000 架飛機的產量計算,每架飛機的套件價格:CNCPioneer 為 6,685 美元,而其他供應商為 14,500 至 18,000 美元——在商業化 eVTOL 生產規模下,每年可節省 3900 萬至 5700 萬美元的採購成本。 CNCPioneer 協調整個航空電子設備結構硬體供應鏈——包括 TC4 IMU 外殼加工、鋁製航空電子設備框架的 Alodine 3 級塗層處理、非磁性緊固件供應以及編碼器軸的 CBN 研磨——形成單一的 AS9100D 供應關係,從而將航空電子設備硬體的交付週期從 8 至 12 週(多供應商)。
eVTOL感測器外殼和編碼器軸
我們生產的零件
CNCPioneer 的 eVTOL 感測器外殼和編碼器軸方案涵蓋了完整的飛行控制感測器機械基礎設施——從孔徑為 ±0.003mm、經 VSM 驗證的 μ_r ≤1.005 的 TC4 非磁性 IMU 外殼,到 TIR 為 ±0.003mm 的粘合軸再到 Cod 研磨軸航空電子設備艙結構框架-適用於商業 eVTOL 認證計畫中的所有飛行控制感測器類型。

TC4 IMU 住房機構
TC4 AMS 4928 退火非磁性(μ_r = 1.00003;VSM 驗證,每批進貨 ≤1.005)主飛行控制 IMU 外殼,適用於 Honeywell HGuide、Collins MEMS IMU 及同等產品。 IMU 本體定位孔精度為 ±0.003mm H6;孔與安裝面軸線的同心度為 ±0.003mm;圓柱度為 ±0.002mm/50mm;孔垂直度為 0.005mm;安裝面平面度為 0.005mm/100mm;孔面與孔位的垂直度為 0.005mm/100mm; ±0.010mm;彈性體隔離器安裝沉孔精度為 ±0.020mm;ASTM E595 TML ≤0.010%;品質經驗證為 ±0.5g。三重冗餘IMU集群安裝框架:三個孔位,精度±0.003mm H6;孔間距±0.020mm;孔間角度關係±0.010°——採用TC4材料加工而成,與HGuide n580鈦複合材料外殼的CTE相匹配,並消除CTE不匹配導致的插入件旋轉風險。所有新外殼零件編號均符合AS9102標準的FAIR認證要求。

空速感知器和探頭外殼
316L固溶退火不銹鋼(VSM μ_r ≤1.005 驗證;鈍化符合 ASTM A967 標準)皮託管靜壓探頭殼體:探頭孔徑 ±0.020mm;靜壓端口陣列角間距 ±0.25°;端口直徑 ±0.020mm;檢測端口 Ra0.4μmm. 5孔壓力探頭殼體(瑞士CNC導引襯套,確保軸直線度 ±0.020mm/100mm;端口位置 ±0.010°,五軸三坐標測量機;所有5個端口直徑均勻性 ±0.005mm),用於傾轉旋翼電動垂直起降飛行器改裝中的攻角和側滑角測量。雷達高度計外殼(6061-T6鋁合金;天線模組孔徑±0.010mm;PEEK射頻透明窗口框±0.100mm;IP67 O型圈槽±0.020mm)。雷射雷達接近感測器外殼(6061-T6鋁合金,黑色III型陽極處理;感測器孔徑±0.010mm;垂直度0.010mm;光學窗口框±0.050mm;螺栓孔處採用彈性體隔離安裝結構)。

馬達位置編碼器軸
17-4PH H900(HRC 44;標準)或 TC4 AMS 4928(非磁性;磁力計鄰近馬達程式)專用編碼器軸和馬達軸編碼器段,適用於 eVTOL FOC 驅動。編碼器目標安裝外徑:±0.002mm h6;Ra 0.2μm,採用精密中心間 CBN 圓柱研磨;圓度 ±0.001mm;TIR ±0.003mm,經圓度儀在 5 個軸向位置驗證。軸向保持肩垂直度 0.005mm。索引基準(平面或鍵槽,用於角度換向參考)±0.010°,透過五軸三座標測量機測量。鎖緊螺母螺距直徑 ±0.005mm。軸向磁性編碼器軸端:平面度 0.005mm;垂直度 0.005mm;過盈配合外徑 ±0.003mm。光學編碼器盤輪轂外徑精度為±0.001mm(16-21位元解析度程式;中心間研磨精度為0.0005mm/次,最後15次研磨)。 DLC塗層厚度為1-2μm,PVD製程(DLC塗層後經氣動測量驗證),適用於重複組裝程序。可選配ISO 1940 G1.0動態平衡裝置。

旋轉變壓器軸心和殼體程序
適用於高振動、高溫電動垂直起降飛行器(eVTOL)馬達環境(傾轉旋翼機短艙、超過光學編碼器溫度限制的馬達)的旋轉變壓器程序。旋轉變壓器軸:轉子安裝外徑±0.002mm(設計過盈量以確保氣隙均勻性);圓度±0.001mm(0.200mm氣隙下0.001mm偏心率=0.5%變化→0.003°正弦旋轉變壓器角度誤差)。旋轉變壓器定子殼體孔徑±0.002mm H7;與馬達軸承孔同心度±0.003mm(透過單次MAZAK銑車加工取得)(殼體孔偏心是氣隙不對稱的主要影響因素,±0.010mm偏心率差→±5%氣隙變化→±0.03°5傾斜角度編碼器殼體(6061-T6鋁合金;感測器孔徑±0.005mm;孔與傾斜軸承孔同心度±0.005mm;編碼器基準參考角位置±0.020°)。每批次圓度測試儀TIR合格率100%;FAIR合格率符合AS9102標準。

航空電子設備艙結構安裝框架
用於定位飛機航空電子設備艙內FCC、航空電子模組和互連線纜的精密加工結構框架,適用於三重冗餘電傳操縱eVTOL架構。 ARINC 404/600導軌槽寬±0.010mm;導軌直線度±0.050mm/500mm;後連接器模組對準度±0.020mm;背板結構支撐面平整度0.010mm/200mm(防止eVTOL振動下PCBBBBGABGAMGABGA5導致導致彈性隔振器安裝孔:孔徑±0.010mm,適用於AN隔振器外徑;固有頻率目標為15–25 Hz。所有EMC鍵結區域的鋁表面均採用Alodine 3級MIL-DTL-5541塗層-接觸電阻≤5 mΩ/cm²,符合DO-160G EMC標準(每月航空電子設備框架批次處理中協調進行)。採用 6061-T6 或 7075-T6 鋁合金五軸加工;緊固件孔真實位置與結構基準面偏差 ±0.010mm。符合 AS9102 標準。

感測器支架和專用外殼
TC4磁力計隔離支架(非磁性,經VSM驗證;孔軸角度對準精度為±0.050°,經五軸三坐標測量機驗證;300mm半徑內所有連接點均符合TC4緊固件規格;PEEK橡膠墊圈電纜通道隔離屏蔽接地迴路)。光流感測器安裝體(6061-T6黑色III型硬質陽極氧化;相機定位精度為±0.020mm;光軸垂直度為0.010mm;視野孔徑為±0.100mm,邊緣銳利)。葉片軌跡和平衡感測器安裝體(TC4非磁性;感測器孔徑精度為±0.020mm;轉子盤垂直度為0.010mm;轉子間隙DFM驗證)。 Invar 36非熱校準夾具本體(CTE 1.2 ppm/°C;-40°C至+85°C溫度範圍內尺寸變化為0.030mm,而鋁製非熱角度參考夾具和編碼器校準芯軸的尺寸變化為0.590mm)。 FCC隔振安裝體;應變計黏合面結構體;稱重感測器結構安裝體。
行業與應用
CNCPioneer 的 eVTOL 感測器外殼和編碼器軸程序服務於開發、整合、製造或認證 eVTOL 飛行控制系統、航空電子架構和推進監控系統的每個組織—從飛機級航空電子設備整合到自主系統感測器陣列供應和 DO-311A / SC-VTOL 認證證明。
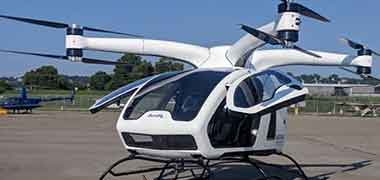
eVTOL飛機製造商
完整的飛行控制航空電子設備整合感測器外殼和編碼器軸加工硬體程序-TC4 非磁性 IMU 外殼;帶有 Alodine 3 級 EMC 粘合的航空電子設備艙結構安裝框架;用於電機驅動位置反饋的編碼器軸程序;旋轉變壓器外殼程序;空速傳感器探頭外殼外殼;激光雷達和光流傳感器;
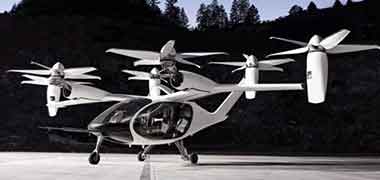
城市空中交通航空電子設備整合團隊
航空電子系統整合商將霍尼韋爾、柯林斯、佳明、賽峰和同等一級飛行控制模組組裝到 eVTOL 飛機結構安裝中——TC4 和 6061-T6 感測器註冊外殼精密鑽孔程式;航空電子設備艙導軌和安裝框架供應;磁力計附近安裝的非磁性 TC4 緊固件程序;航空電子設備艙導軌和安裝框架供應;磁力計附近安裝的非磁性 TC1 緊固件協調計劃;以及與航空設備整合計劃同步供應的每架飛機工具套件。
eVTOL飛行控制系統
為 eVTOL 專案開發整合 FBW 航空電子設備的飛行控制系統 OEM 廠商-用於馬達位置回饋子系統的編碼器軸程序;用於高振動傾轉旋翼機短艙環境中模擬位置回授的旋轉變壓器殼體精密鏜孔;根據 EASA SC-VTOL 增強功能中模擬位置回饋的旋轉變壓器殼體精密鏜孔;根據 EASA SC-VTOL 增強類別所提出的三重餘餘功能感應器殼體精密殼體功能;
eVTOL自動駕駛儀和自主系統
自主系統供應商正在為 eVTOL 開發 GNSS 禁用懸停、視覺著陸和避障功能——光流傳感器安裝體(黑色硬質陽極氧化;軸線對準 ±0.010°);激光雷達外殼方案;用於航向參考精度的 TC4 磁力計隔離支架;用於傳感器陣列的非磁性結構硬件校準;用於航向參考精度的 TC4 磁力計隔離支架;用於傳感器陣列的非磁性結構硬件校準;
電動空中計程車推進系統監測
馬達健康監測和振動分析系統供應商-加速度計和振動感測器安裝體方案;TC4 非磁性葉片軌跡和平衡感測器安裝硬體;應變計感測器安裝結構體加工,具有精確的黏合面幾何形狀,用於校準應變傳遞;結構健康監測感測器支架方案;以及用於起落架支柱觸地力測量的稱重感測器結構安裝體方案。
eVTOL認證工程
第三方認證支援公司為 DO-311A 電池適航性和 SC-VTOL 增強類別提供航空電子感測器安裝證明-CNCPioneer 提供非磁性材料合規性檔案(每批次 VSM 磁導率記錄,帶外殼序號可追溯性);感測器軸對準尺寸回饋(CMM 孔垂直驅動程式認證資料包 程式碼)
eVTOL感測器外殼和編碼器軸
加工工藝及能力
CNCPioneer 的 eVTOL 感測器外殼和編碼器軸加工在 66 台以上的 MAZAK 車銑複合加工中心、MAZAK VARIAXIS 5 軸聯動加工平台、78 台以上的瑞士 CNC 車床、精密圓柱磨削系統和線切割機床進行固導Alodine 3 級 EMC 黏合協調整合到航空電子設備框架供應鏈中。
48 小時 eVTOL 航空電子設備 DFM
殼體組件中每種材料的非磁性磁導率是否滿足要求(基於感測器類型和鄰近度的VSM磁導率分析——在建議的感測器-殼體幾何形狀下進行定量B_perturb計算)· CTE匹配建議(基於感測器本體材料和溫度範圍的TC4、6061-T6和Invar 36——IMU軸對準漂移基於感測器軸對準精度規範的IMU孔垂直度和同心度可實現性(公差預算分配:40%孔垂直度,30%同心度,20%平面度,10%緊固件位置)· 基於軸幾何形狀和材料的編碼器軸跳動預測· 基於單次裝模製化方法的旋轉變壓器殼體孔與殼體共振光度法-殼體的可行性Hz eVTOL激勵頻譜範圍內)· 封閉式航空電子設備艙專案的ASTM E595脫氣合規路徑Alodine 3級EMC黏合規範,適用於航空電子設備安裝框架。
TC4 非磁性 IMU 住房計劃
TC4 AMS 4928 IMU 外殼加工流程:來料 VSM μ_r 驗證 → SII XRF 成分分析(Al 5.5–6.75%;V 3.5–4.5%)→ 粗加工 → 20°C ±1°C 熱穩定處理 20 分鐘 → 精加工孔徑 4. ±0.003mm,由 CMM 線上測量)→ 安裝面精加工(平面度 0.005mm/100mm;垂直於孔軸 0.005mm/100mm)→ 螺栓孔位(5 軸定位,孔軸真實位置 ±0.010mm)→ 彈性體隔離器沉孔(→ 0.020mm)。三單元 IMU 組件框架:在確定下一個孔軸之前,透過 CMM 在線確認孔之間的三個孔位。三坐標測量機:孔徑、同心度、圓柱度、垂直度、平面度、緊固件排列、五軸角度特徵。所有新零件編號均符合 AS9102 標準,並獲得公平公平性保證 (FAIR)。
編碼器軸 CBN 研磨程序
TC4 或 17-4PH 編碼器軸研磨順序:粗車削 → 淬硬(17-4PH H900:磨削前硬度為 HRC 44–47;TC4:無淬硬)→ 瑞士型數控中心加工(與軸外徑同心度為 ±0.001mm — 穩定磨削基準)→ 1002 尺寸精密磨光鏡 12013 2013 200072 2002 2000 2000 20202 20202 20202 202 20202 202070 2020202 2020202 ) 純位磨削柱精密磨光柱)→ 1002 101mm — 穩定研磨板)→ 120001mm — 穩定磨頂。 15 分鐘(TC4 中心膨脹係數 8.6 ppm/°C × 20°C 升溫 × 80mm 外徑 = 0.014mm — 需要 20°C ±0.3°C 的可控磨削液)→ 精密磨削 CBN 600 目(0.0005mm/TC 回彈 20 彈圈量為 100 彈殼量; GPa)→ 每 5 道進行一次製程氣動測量 → 外徑 ±0.002mm;表面粗糙度 Ra 0.1μm;圓度±0.001mm;總內徑±0.003mm → 五軸銑削基準±0.010° → 可選DLC塗層(1–2μm PVD)塗裝外徑; CBN砂輪每8根軸修整一次;每次研磨前均需驗證砂輪總內徑≤0.0005mm。
5軸航空電子設備框架及複雜外殼方案
MAZAK VARIAXIS 五軸聯動加工適用於:三IMU集群安裝框架(一次裝夾即可完成三個IMU孔位;孔間位置精度±0.020mm;孔間角度關係±0.010°——所有精度均基於同一五軸基準,消除了IMU間轉換矩陣造成的重新裝夾角度誤差)·航空電子設備艙結構框架(ARINC導軌槽精度±0.010mm;後連接器導軌精度±0.020mm;彈性體隔離器孔精度±0.010mm;緊固件排列精度±0.010mm-所有精度均基於同一五軸程序中的結構基準)·孔軸力計隔離支架(孔軸角度與飛機折線的偏差,五孔壓力探頭本體(C軸分度端口鏜孔,偏差±0.010°,與探頭軸線偏差)· 旋轉變壓器殼孔與軸承的同心度±0.003mm(基於單一MAZAK VARIAXIS ...銑車配合裝置消除了因關鍵氣隙同心度尺寸而導致的重新裝夾誤差。
非磁性及特殊材料項目
TC4 AMS 4928 退火鋼(μ_r = 1.00003;CTE 8.6 ppm/°C — 與鈦複合材料 IMU 本體的最佳 CTE 匹配;VSM 篩選安全庫存)·6061-T6 T651(μ_r = 1.00002; 3 等級)· 316L 固溶退火不銹鋼(每批 VSM μ_r ≤1.005 — 非冷拔棒材;AMS 5653;皮託管本體、戶外外殼;鈍化 ASTM A967)· Invar 36 UNS K93600(CTE 1.2 ppm/°C)· Invar 36 UNS K93600(CTE 1.2 ppm/°C)用於磁校準不適用於磁性校準程序; 450G(μ_r = 1.000;射頻透明;隔離襯套、雷達高度表視窗框架)· 7075-T6(航空電子設備艙導軌,6061-T6 應力不足)· Ti-3Al-2.5V 9 級(薄壁探頭軸體)· 17-4PH H900017-4PH. TC4)。
AS9100D 和 AS9102 文件包
合格證書 · 每個序號的三坐標測量機 (CMM) 報告(孔徑、同心度、圓柱度、垂直度、平面度、緊固件圖案、五軸角度特徵 — 100% 符合 AS9102 FAIR 圖紙尺寸) · 圓度測試儀(編碼器軸外徑圓壓度和 5 個軸向位置的總變殼和慣度旋轉器;輪廓儀(編碼器軸 3 個位置的表面粗糙度 (Ra);殼體孔 Ra;接觸面 Ra) · V 型塊掃描指示器(編碼器軸 TIR 驗證) · 每個材料批次的 VSM 磁導率曲線存檔,並與 AS9100D 電子資料庫中的殼體序號 · SII XRF 材料封閉式報告 5 單元的封閉式資料每個航空電子設備框架批次的 Alodine 3 級 MIL-DTL-5541 證書 · 鈍化 ASTM A967 證書(316L 項目) · DLC 塗層證書和 DLC 塗層後外徑驗證 · 質量序號 ±0.1g · 所有新零件號均符合 AS9102 FAIR 標準 質量序號20 年。
eVTOL感測器外殼的材料
以及編碼器軸
eVTOL感測器外殼材料的選擇受飛行控制感測器應用特有的三項同時滿足的要求制約:磁導率(磁強計相鄰應用的μ_r≤1.005)、與已安裝感測器本體的熱膨脹係數匹配(防止eVTOL在整個工作範圍內出現校準漂移)以及能夠承受感測器振動環境的結構強度。包括4340 QT、17-4PH H900和冷加工304不鏽鋼在內的標準航太材料均無法同時滿足這三項要求。
TC4 鈦 AMS 4928 退火
μ_r = 1.00003(r = 100mm 處的 B_perturb = 0.012 nT — 比 304 不鏽鋼低 3,333 倍,比 μ_r = 1.10 處的冷拔 316L 低 1,250 倍);CTE 8.6 本體結構的最佳鈦複合結構(MU CTE 本體的最佳鈦複合物) 本體(MU CTE 本體的最佳結構 P50 倍)。在110°C 的工作範圍內,CTE 引起的孔膨脹傾斜為 0.004°,而 6061-T6 外殼為 0.10° — CTE 匹配度提高 25 倍);耐腐蝕(TiO₂ 鈍化層;無需表面處理;無需擔心陽極氧化會影響外殼表面的磁性)。預先採購的TC4 AMS 4928安全庫存,經過VSM滲透率預篩選(每批鋼棒在入庫前均經VSM驗證,μ_r ≤1.005),可避免生產過程中因訂單而產生的滲透率複測延遲。 AMS 6931 STA(屈服強度1,000 MPa)適用於載人eVTOL專案中碰撞關鍵感測器外殼的主結構。
6061-T6 / 7075-T6 鋁合金
μ_r = 1.00002(順磁性;對於任何感測器鄰近效應,B_perturb 可忽略不計-無需 VSM 驗證);適用於複雜航空電子設備框架幾何形狀的優異加工性能;輕質(2.70 g/cm³,而 TC4 為 4.43 g/cm³)。 6061-T6 T651(σ_y 275 MPa;航空電子設備框架、雷射雷達外殼、光學感測器外殼、空速探頭主體的主要材料);7075-T6(σ_y 503 MPa——用於 6061-T6 應力不足的航空設備艙導軌、高負載感測器支架)。 CTE 23.6 ppm/°C-對於鋁/陽極氧化外殼的感測器而言可接受,但不適用於鈦複合材料 IMU 外殼,建議使用 TC4 外殼以實現 CTE 匹配。 II 型透明陽極氧化(孔徑遮蔽);光學感測器外殼內部採用 III 型黑色硬質陽極氧化; Alodine 3 級 MIL-DTL-5541 用於航空電子設備框架上的 EMC 黏合區域。
316L不銹鋼-經VSM驗證,每批次
固溶退火狀態下的μ_r ≤1.005(AMS 5653);耐雨水、冰凍和城市污染腐蝕;經批次驗證後,適用於磁力計相關應用的非磁性材料。關鍵訊息:冷拔棒材狀態下的316L(形變誘導馬氏體導致的μ_r為1.02–1.15)不適用於非磁性感測器外殼應用-標準材質憑證無法辨識這一點。 CNCBioneer 指定使用固溶退火狀態的316L(而非冷拔棒材),並透過VSM在0–100 Oe外加磁場下對每個批次進行驗證;μ_r >1.005則在加工前剔除整批。即使是經過固溶退火處理的 316L 不鏽鋼,在 μ_r = 1.005 時,在 r = 100mm 處產生的 B_perturb = 13 nT(在 30 nT 的規格範圍內),而 4340 不鏽鋼在 μ_r = 100 時,B_perturb = 26,000所有 316L 感測器外殼批次均依照 ASTM A967 標準進行加工後鈍化處理。
因瓦合金 36 UNS K93600
CTE = 1.2 ppm/°C — 從 -40°C 到 +85°C,尺寸變化為 0.030mm(200mm 參考體),而 TC4 為 0.215mm,鋁為 0.590mm。 Invar 36 是精密角度參考夾具、編碼器校準芯軸和感測器校準參考體的理想材料,在這些應用中,外殼的熱漂移會被誤判為感測器漂移——在整個 eVTOL 工作範圍內,尺寸穩定性決定了感測器校準的有效性,無需定期進行現場重新校準。重要提示:Invar 36 具有鐵磁性(Fe-36%Ni 合金;μ_r = 8–10)-不適用於任何與磁力計或 IMU 相鄰的感測器外殼專案。僅適用於不需要非磁性的非熱校準夾具外殼。 SII XRF:Ni 含量 35.0–37.0%;每批餘裕為 Fe。
PEEK Victrex 450G 和 PTFE
PEEK:μ_r = 1.000(完全非磁性);介電材料(用於感測器電子元件與鋁製外殼之間的電氣隔離-防止磁力計近場區域出現接地環路電流);毫米波段射頻透明(雷達高度計外殼視窗框架加工至±0.100mm孔徑);CTE 47–5057–5007–5078–5078–5078–5078–5078–5078–5037–5037–5078–5037–5037–5037–5037–50397–5037–5037–5037–2037–5037–50點); ≤0.030%;每批次均經FTIR確認為原始等級。應用:IMU隔離襯套、編碼器隔離安裝座、雷達高度計射頻透明窗口框架、磁力計支架電纜穿線護套,用於在電纜屏蔽層和TC4支架主體之間提供電氣隔離。 PTFE(原始):μ_r = 1.000;射頻透明;雷達高度計外殼視窗;嵌入式安裝靜態連接埠襯墊。採用 PCD 刀具對 PEEK 孔進行加工,加工精度為 ±0.005mm,接觸面 Ra ≤0.4μm。
17-4PH H900 — 標準編碼器軸材料
HRC 44–47;屈服強度 1,310 MPa;編碼器目標安裝面具有優異的耐磨性;適用於大多數編碼器軸程序。 μ_r ≈ 40–80(馬氏體 H900 狀態下為鐵磁性)-在距離磁力計或霍爾效應電流感測器 200mm 以內不可接受。對於不與磁性感測器相鄰的標準馬達編碼器軸:17-4PH H900 是首選的編碼器軸材料(硬度可提供耐磨的編碼器目標安裝面;H900 在 CBN 研磨前進行時效處理,以消除熱處理對最終尺寸特徵的影響)。對於與磁力計相鄰的馬達編碼器程式(馬達距離航向參考感測器 200mm 以內):DFM 會標記鄰近區域並指定使用 TC4 AMS 4928(非磁性;具有滿足編碼器軸要求的機械性能;VSM 磁導率已通過 TC4 安全庫存驗證)。 DFM 會根據客戶提供的馬達到感測器的佈局幾何形狀,對每個程序進行確認。
電動垂直起降飛行器的表面處理
感測器外殼方案
eVTOL感測器外殼的表面處理取決於感測器類型、電磁相容性要求和環境暴露情況,而非一般的耐腐蝕性標準。在所有表面處理過程中,孔定位面均會被遮蔽;處理後的孔徑尺寸透過三坐標測量機或氣動量規進行驗證,以確保交付狀態下的尺寸符合要求。
Alodine 3級-航空電子設備框架的EMC黏合
所有鋁製航空電子設備艙結構框架表面,包括連接線連接處和機箱接觸區域,均需進行符合 MIL-DTL-5541 標準的 3 級 Alodine 處理(導電鉻酸鹽轉化處理,而非電絕緣的 1A 級 Alodine 處理)。接觸電阻 ≤5 mΩ/cm²,以確保 EMC 機箱連接連續性,抑制航空電子模組之間透過機箱電流路徑產生的共模雜訊耦合。飛行控制電腦安裝框架必須符合 RTCA DO-160G EMC 認證要求。 CNCPioneer 負責協調每月在合格的轉化塗層工廠對航空電子設備框架進行 3 級 Alodine 處理;每個月的批次僅提供一份塗層證書。處理後,孔徑尺寸經過驗證;每個批次均測量接觸電阻。陽極氧化(電絕緣)明確不能取代 EMC 連接區域的 3 級 Alodine 處理——這是 CNCPioneer 航空電子設備 DFM 部門在客戶圖紙中經常指出的一個常見規範錯誤。
黑色 III 型硬質陽極氧化-光學感測器外殼
適用於雷射雷達、光流相機和影像感測器外殼內部的黑色硬質陽極處理(符合 MIL-A-8625 III 型標準),可有效抑制雜散光反射,進而降低感測器效能。此處理採用 HV 400+ 硬質陽極氧化工藝,黑色染料,發射率 >0.9,可最大限度地減少可見光和近紅外線波段的光反射。在陽極氧化過程中,感測器定位孔會被遮蔽(每側 5–25μm 的陽極氧化層厚度會消除孔間隙,從而妨礙感測器安裝);陽極氧化後的孔徑尺寸在發貨前經氣動量規驗證,精度為 ±0.003mm。對於標準 6061-T6 和 7075-T6 鋁合金感測器外殼以及航空電子設備結構支架,如果不需要抑制雜散光,則採用透明 II 型陽極氧化處理(5–10μm;符合 MIL-A-8625 標準)。陽極氧化層具有電絕緣性-對於任何需要電氣連續性的表面(例如電磁相容性黏合區域、緊固件座接觸區域),則應採用 Alodine 3 級陽極氧化處理,孔遮蔽規程相同。
鈍化處理和不處理-316L 和 TC4 工藝
316L不銹鋼感測器外殼(皮託管、室外安裝式雷射雷達外殼):必須按照ASTM A967標準進行加工後鈍化處理-以恢復車削、鑽孔和銑削加工過程中受損的所有加工表面上的鈍化氧化鉻層;已通過符合ASTM A967標準的濕度箱測試驗證。 TC4鈦感測器外殼:無需表面保護處理-TiO₂鈍化層可在所有電動垂直起降飛行器(eVTOL)運作環境中提供耐腐蝕性,包括海洋鹽霧和都市污染。無需表面處理,因此無需擔心陽極氧化會改變感測器附近外殼表面的磁性;根據材料供應商提供的數據,TC4外殼的ASTM E595 TML≤0.010%已在封閉式航空電子設備艙專案中得到驗證。編碼器軸接觸面上的DLC塗層(1-2μm PVD;HV 2,000+)適用於重複組裝/拆卸程序-DLC塗層後的外徑已透過氣壓計驗證;已納入DLC塗層前的研磨外徑目標值。
所有eVTOL感測器外殼的表面處理製程-包括II/III型陽極氧化(MIL-A-8625)、Alodine 3級陽極氧化(MIL-DTL-5541)、鈍化(ASTM A967)和DLC塗層-均有處理證書和處理後尺寸驗證文件記錄在發貨包裝中。每個表面處理批次的感測器定位孔均採用孔掩模規程;處理後孔尺寸驗證是最終檢驗簽字前的必要品質把關環節。
電動垂直起降飛行器的品質保證
感測器外殼和編碼器軸程序
eVTOL感測器外殼和編碼器軸的品質保證涵蓋四個航空安全關鍵維度:VSM磁導率驗證作為非磁性材料安全門;IMU和旋轉變壓器外殼程序100% CMM孔徑驗證;每個編碼器軸批次100%圓度測試儀TIR;以及每個外殼序號的非磁性材料VSM記錄可追溯性批次,用於DO-311A適配器TIR;
48小時DFM及非磁性分析
外殼組件中每種材料的非磁性磁導率是否足夠——VSM 磁導率定量 B_perturb 計算,根據感測器類型、外殼幾何形狀和磁力計接近程度(B_perturb = (μ_r − 1) × H_Earth × (r_source/r)³);閾值與 30 nT 航向溫+85°C)內,外殼和感測器本體材料的 CTE 不匹配計算 · 根據飛行控制精度規範分配 IMU 孔垂直度公差預算(40% 用於孔垂直度,30% 用於同心度,20% 用於端面跳動度,10% 用於緊固件位置) · 根據軸板材料、長度和研磨振動器外殼(DVation Invar 裝置裝置功能設計功能性增強功能適用於非熱參考夾具程序的適用性評估 · 航空電子設備艙框架程序的 Alodine 3 級 EMC 粘合要求 · 封閉式航空電子設備程序的 ASTM E595 脫氣合規性途徑。
材料驗證與VSM滲透率門
將每批進貨材料進行SII XRF成分分析:TC4(Al 5.5–6.75%;V 3.5–4.5%);316L(C ≤0.030%;Mo 2.0–3.0%);6061-T6(Mg 0.80–1.20%;Sivar.10.380–103%); 35.0–37.0%;餘量為Fe);每批材料均存檔EN 10204 3.1標準。 VSM磁導率測試:對於非磁性感測器外殼項目,每批TC4和316L材料需進行磁導率測試-每批材料取一個25mm × 25mm × 10mm的樣品;施加磁場0–100 Oe(0–8,000 A/m);在所有磁場強度下測量μ_r;合格標準為μ_5; >1.005的批次在加工開始前均不予接受。 VSM曲線儲存在AS9100D品質記錄中,每個材料批次證書可追溯至該批次加工的殼體序號。 6061-T6鋁合金:僅需SII XRF檢測(μ_r = 1.000021;無需VSM檢測)。 17-4PH H900編碼器軸:研磨前硬度為HRC 44–47(每個批次);注意μ_r = 40–80-不適用於非磁性關鍵程序。
製程控制-孔和編碼器軸磨削
TC4感測器殼體孔:精鏜後使用三座標測量機(CMM)測量孔徑和同心度;在進行安裝面加工前,測量5個軸向位置的圓柱度-在進行端面加工前確認孔徑,以確保孔與端面之間的垂直度一致。三IMU集群框架:在確認孔1後,使用三坐標測量機(CMM)測量孔2和孔3的位置;在C軸分度到下一個位置前,確認每個孔的孔間位置偏差為±0.020mm。編碼器軸研磨:在CBN研磨過程中,每隔5道次使用氣動量規進行測量;最終測量前進行15分鐘的熱平衡;砂輪回縮前進行8圈火花熄滅(TC4在110 GPa彈性模量下的回彈恢復需要比標準鋼更長的火花熄滅時間);在每次軸磨削前驗證CBN砂輪總跳動(TIR)≤0.0005mm(每磨削8根軸進行一次砂輪修整)。航空電子設備框架導軌槽:在第一根導軌加工後,使用三坐標測量機(CMM)測量槽寬和直線度;在完成一個 5 軸程序中的剩餘導軌之前,確認 DRF 數據。
100% 三坐標測量機孔徑和 100% 編碼器軸 TIR 驗證
每個IMU殼體和旋轉變壓器殼體:100%使用三坐標測量機(CMM)測量孔徑、同心度、圓柱度、垂直度和端面平面度-不進行抽樣;100%覆蓋率確保所有交付給航空電子整合團隊的設備均符合規格要求。每個編碼器軸批次:100%使用圓度測試儀測量外徑圓度和5個軸向位置的總內徑(TIR),並由V型塊掃描指示器進行驗證。三座標測量機(Mitutoyo,精準度±0.001mm):測量所有孔徑、同心度、圓柱度、端面垂直度、端面平面度、緊固件排列方式及5軸角度特性。圓度測試儀:測量編碼器軸外徑圓度和總內徑(TIR);IMU和旋轉變壓器殼體孔徑圓度。輪廓儀:測量編碼器軸3個位置的Ra值;殼體孔Ra值。 5軸角度特性:使用具有5軸角度測量功能的三座標測量機測量孔間角度關係(±0.010°)和磁力計支架軸線對準度(±0.050°)。
非磁性溯源性和VSM記錄存檔
AS9100D品質資料庫中存檔了所有TC4和316L批次的VSM磁導率記錄;批次VSM記錄與該批次加工的殼體序號關聯,從而提供從VSM曲線、材料批次證書、殼體序號到飛機序號的完整非磁性材料可追溯鏈。此記錄可用於航空電子設備供應商審核、適航性驗證審查以及eVTOL認證工程合作夥伴的在役事故調查。 VSM記錄格式:施加磁場(Oe)、測量磁化強度M(H)、各磁場水準下的計算磁導率μ_r、所有水準的驗收標準μ_r≤1.005、合格/不合格判定、測試日期、儀器校準參考值。存檔保存期限:依據AS9100D記錄保存要求,至少20年。預購TC4和316L固溶退火棒材:在入庫前對每個到貨棒材批次進行VSM預篩選,可消除批量航空電子設備供應鏈中因訂單而導致的VSM延遲。
最終檢驗和 AS9102 FAIR 文件
三坐標測量機 (CMM):孔徑、同心度、圓柱度、垂直度、平面度、緊固件排列、五軸角度特徵-100% 的圖面尺寸,測量不確定度≤10%(符合 AS9102 標準)。圓度測試儀:編碼器軸外徑圓度和總內反射率 (TIR);殼體孔圓度。輪廓儀:編碼器軸心三個位置的表面粗糙度 (Ra);殼體孔表面粗糙度 (Ra);接觸面表面粗糙度 (Ra)。 V 型區塊掃描:編碼器軸總內反射率 (TIR) 驗證。質量:校準天平,每個序號精度±0.1g。每個批次的封閉式航空電子設備均提供符合 ASTM E595 TML 標準的材料資料。每個批次均存檔 VSM 磁導率曲線,並可追溯至殼體序號。每個零件均隨附以下文件:AS9102 FAIR(所有新零件編號);材料認證;陽極氧化/Alodine 3 級/鈍化/DLC 證書;VSM 磁導率記錄;每個序號的品質;品質經理簽署的產品安全工作文件 (PSW)。在生產計畫中,IMU孔徑和編碼器軸外徑的Cpk值≥1.67(進行中:編碼器軸TIR Cpk值目前為0.73,目標值為1.79;所有符合TIR標準的單元均經過100%驗證)。記錄保存20年。
AS9100D品質體系
eVTOL感測器外殼和編碼器軸程序
CNCPioneer 的 AS9100D 和 IATF 16949 認證的 eVTOL 感測器外殼和編碼器軸質量系統涵蓋了四個航空安全關鍵維度:VSM 磁導率驗證作為結構性非磁性安全門;IMU 孔垂直度 Cpk ≥1.67 控制感測器軸對準精度;航空電子設備供應商的資格認證從 6-9 個月縮短到 3-4 個月。
VSM磁導率驗證-非磁性安全門
VSM磁導率驗證(每批次μ_r ≤1.005)是eVTOL感測器外殼專案的結構質量關卡,因為標準材料證書無法識別316L不銹鋼中因冷加工引起的馬氏體相變,這種相變會使μ_r從1.005升高到1.02-1.15,從而在該相變會使μ_r從1.005升高到1.02-1.15,從而在其中一個擾動了nT的航向精度預算。 CNCPioneer的VSM技術代表了兩年的研發投入,這是中國一般加工企業無法提供的。在案例研究項目中:冷拔316L外殼(μ_r ≈1.10)產生的測量航向誤差為±0.35°(規格的3.5倍); TC4 外殼 (μ_r = 1.00003) 實現了測量航向誤差 ±0.08°(在 ±0.10° 規格範圍內消除了航空設備內消除了航空設備 7%的航向誤差,且加工提前期沒有增加。
- 加工開始前,每批 TC4 和 316L 的 VSM μ_r
- μ_r ≤1.005 可接受;超出此範圍則批次被拒收並隔離。
- 每地塊的VSM曲線均已存檔,並與房屋序號關聯。
IMU 孔徑垂直度 Cpk ≥1.67 控制軸對準
殼體孔與安裝面的垂直度(規格為 0.005mm/100mm)直接決定了 IMU 校準後的滾轉速率感測軸與飛機滾轉軸之間的角度偏差-0.010mm/100mm 的垂直度誤差會引入 0.006° 的橫軸鏑;0.050mm/1000°0000°000°000°0000);的懸停滾轉機動中產生 0.030°/s 的表觀俯仰速率污染——是 IMU 噪音基底的 3 倍,會降低動態機動期間的姿態估計質量。 CNCPioneer 的 48 小時 DFM(面向製造的設計)流程將飛行控制系統感測器軸精度規格定量地分配到孔垂直度 (40%)、同心度 (30%)、面平面度 (20%) 和緊固件位置 (10%) 上——在圖紙修改之前確認加工規格已正確滿足感測器要求。試驗生產案例研究 FAIR:TC4 三 IMU 群集框架的 38 項測量特性;首次提交即符合 38/38 標準;孔間角度關係孔 1 到孔 2 = 89.994°(設計 90.000°,規格 ±0.010°)。
- 孔垂直度:每100毫米(CMM測量)0.005毫米
- 根據飛行控制精度規格分配容差預算
- 100% 三座標測量機孔徑、同心度、垂直度
編碼器軸 TIR ±0.003mm 研磨協議
TC4編碼器軸的TIR受三個系統誤差源的影響,必須分別控制才能達到±0.003mm:(1)TC4彈性回彈(模量為110 GPa,砂輪接觸去除後會產生0.002–0.004mm的回彈-可透過在最終尺寸之前零進給下進行8圈火花磨削來緩解;標準鋼材火花磨削3–4圈不足以滿足TC4的要求);(2)磨削熱升(TC4 CTE為膨脹外徑增加0.014mm-可透過使用溫度控制在20°C ±0.3°C的磨削液來緩解;標準車間溫度25°C ±3°C完全不足以滿足±0.003mm的TIR要求)。 (3) CBN砂輪圓度偏差(正弦圓度誤差傳遞至軸-透過每磨削8個軸進行一次CBN砂輪修整,並在每次磨削前驗證砂輪總圓度誤差≤0.0005mm來緩解)。透過這三個控制措施:TC4編碼器軸的總圓度誤差平均為0.0019mm;σ = 0.0005mm。所有TC4編碼器軸均在圓度儀上驗證了100%的總圓度誤差;在Cpk改進計劃中,選擇合格的單元進行發貨,該計劃的目標是當Cpk = 1.79時,σ = 0.0003mm。
- 8 轉點火(TC4 回彈恢復)
- 20°C ±0.3°C 研磨液溫度控制
- 每次磨削前,CBN砂輪的TIR≤0.0005mm
PPAP 3級及eVTOL航空電子設備供應商資質
eVTOL 航空電子設備結構硬體供應鏈的 PPAP 3 級:設計記錄、製程文件,包括火花放電協議)、PFMEA(非磁性批次磁導率失效模式及檢測控制;最大 5 軸行程下的鏜孔生產原因-已糾正案例磁導率失效。編碼器軸在磨削過程中的熱膨脹;如果掩模失效,陽極氧化孔的生長)、控制計劃、CMM 孔測量和圓度測試儀 TIR 測量系統的 MSA Gage R&R(≤10% R&R)、初始能力研究(IMU 孔徑、編碼器軸外徑、端面垂直度作為 IATF 特殊特性的 CIAp 1.6p CNCPioneer 已建立 AS9100D 基礎設施、PPAP 能力和非磁性工程能力,將 eVTOL 航空電子設備供應商的資格認證從典型的 6-9 個月縮短到 3-4 個月——在三 IMU 集群外殼項目中得到了證明,其中 38/38 FAIR 特性在第一次提交時就符合要求。
- eVTOL航空電子設備供應鏈的PPAP 3級
- IMU孔徑/編碼器軸外徑/垂直度上的Cpk≥1.67
- MSA量具R&R≤10%(基於CMM+圓度測試儀)
eVTOL感測器外殼和編碼器軸常見問題解答
eVTOL 飛機製造商、城市空中交通航空電子設備整合團隊、飛行控制系統 OEM、自主系統開發商和 eVTOL 認證工程合作夥伴經常提出關於 CNCPioneer 的非磁性材料方案、編碼器軸研磨能力、感測器軸對準 DFM 以及每架飛機感測器外殼套件經濟性的問題。
電動垂直起降飛行器(eVTOL)磁力計感測器外殼對非磁性材料的要求源自於電動飛機航向參考系統的基本工作原理。磁力計測量地球磁場向量-在典型的航空緯度,磁場強度約為 50,000 nT。任何與磁力計相鄰的鐵磁材料都會產生擾動場,該擾動場會隨飛機旋轉,從而產生與真實航向變化無法區分的系統性航向誤差。對於 304 不鏽鋼(輕度冷加工材料的磁導率 μ_r ≈ 1.10),在 r = 100mm 處,採用 50mm × 50mm × 3mm 的緊湊型外殼壁,定量分析結果為:擾動場 B_perturb ≈ 40 nT。對於 TC4 鈦合金(磁導率 μ_r = 1.00003),擾動場 B_perturb = 0.012 nT。在25,000 nT水平地球磁場下,40 nT擾動造成的航向誤差:航向誤差 ≈ arctan(40/25,000) = 0.092° — 僅由外殼材料引起的航向誤差就超過了eVTOL典型航向精度≤0.1°的規格。 TC4造成的航向誤差:0.000028° — 可忽略不計。 304不鏽鋼外殼產生的航向誤差比TC4大3,300倍。第二個需要考慮的因素是電動飛機:在距離磁力計 500 毫米處,188 安培的高電流 eVTOL 電池放電:B_current = μ₀ × I / (2π × r) = 4π × 10⁻⁷ × 188 / (2π × 0.5) = 75 倍。要求外殼必須為非磁性,並且與高壓電流路徑保持至少 500 毫米的距離。關鍵在於:僅根據成分標註為「非磁性」的 316L 不銹鋼,在冷加工過程中可能呈現磁性(冷拔棒材狀態下的磁導率 μ_r 為 1.02–1.15)— 標準材料證明無法識別這一點。對於磁阻係數 μ_r = 1.10、半徑 r = 80mm 且殼體壁厚 r_source = 30mm 的冷拔 316L 不鏽鋼:B_perturb = (1.10 − 1) × 50,000 × (30/80)³ = 264 nT — 是 308 倍精度的 8.8 倍精度。即使是磁阻係數 μ_r = 1.005 的固溶退火 316L 不鏽鋼:B_perturb = 13 nT — 符合規格。 CNCPioneer 的 VSM 逐批次驗證是質量把關,防止冷拔 316L 不銹鋼被用於磁力計附近的殼體。在已記錄的案例研究中:使用冷拔 316L 不鏽鋼殼體(μ_r ≈ 1.10),測得的航向誤差為 ±0.35°(規格的 3.5 倍)。採用 TC4 外殼,測量航向誤差為 ±0.08°(在 ±0.10° 規格範圍內)—非磁性程序消除了 77% 的安裝引起的航向誤差。
編碼器軸的TIR(總旋轉量)透過精確的數學關係影響eVTOL馬達的FOC(磁場定向控制)。對於具有1.5mm氣隙和0.003mm軸TIR的同軸磁編碼器:位置誤差ε_angle = arctan(0.003/(2×1.500)) = 0.057° = 1.0 mrad。這種正弦位置誤差在編碼器輸出中每轉出現一次,FOC演算法將其解釋為真實的轉子位置。在FOC演算法中:i_q_ref = I_q × sin(θ_encoder);對於1.0 mrad的位置誤差δθ:實際的i_q貢獻包括項I_q × 0.001 × cos(θ_true)-每轉出現一次的q軸電流擾動,產生轉矩脈動ΔT/T_ratedΔ≈T/θ_ 0.010%。對於額定扭力為 95 N·m 的 60kW / 6,000 RPM 馬達:0.1% 扭力波動 = 0.095 N·m(100 Hz,每轉一次)。對於所有馬達總嚙合間隙 (TIR) 為 ±0.010mm(標準車削)且跳動相位相關的 12 馬達電動垂直起降飛行器 (eVTOL):最壞情況下,100 Hz 時的總力擾動為 0.95 × 12 = 1.14 N·m。將 TIR 從 ±0.010mm 降低到 ±0.003mm 可將扭力波動降低 3.3 倍至 0.03%——完全在振動預算範圍內。 TC4 非磁性編碼器軸磨削需要控制三個 TC4 特有的誤差源:(1) TC4 彈性回彈:110 GPa 的彈性模量在砂輪接觸去除後會產生 0.002–0.004mm 的回彈-標準的 3–4 轉火花去除不足以消除回彈;圈的火花熄滅,以完全恢復回彈;(2)磨削熱膨脹:TC4 CTE 8.6 ppm/°C × 磨削過程中工件溫度升高 20°C × 軸外徑 80mm = 0.014mm 的外徑增加,如果不控制溫度,這將表現為不同圓週位置的 TIR 10°C. ±3°C 僅溫度就會導致 0.004mm 的外徑變化——在任何其他誤差源之前,就超過了 ±0.003mm 的 TIR 預算);(3)CBN 砂輪圓度偏差:砂輪磨損產生的正弦圓度誤差會傳遞到軸表面——通過每磨削 8 根軸進行修整一次,並在每次磨削時減測透過這三個控制:TC4 編碼器軸 TIR 產生的平均值為 0.0019mm; σ = 0.0005mm;Cpk = (0.003 − 0.0019)/(3 × 0.0005) = 0.73。 Cpk 不合格 — CNCPioneer 正在透過刀具幾何優化進行持續的糾正措施,目標是使 σ = 0.0003mm,Cpk = 1.79。所有 TC4 編碼器軸均在圓度測試儀上於 5 個軸向位置進行了 100% TIR 驗證;在 Cpk 改進計劃期間,合格單元(TIR ≤0.003mm)被選中進行發貨。
影響電動垂直起降飛行器(eVTOL)飛行控制精度的三個最直接的加工幾何參數依序為:孔與安裝面的垂直度、孔的同心度和安裝面的平面度。孔垂直度最為重要,因為它決定了感測器校準測量軸與飛行器結構基準軸之間的角度偏差。對於IMU殼體孔與垂直方向(CNCPioneer程式中的精度標準)傾斜0.010mm/100mm的情況:IMU橫滾角速度感測軸與飛行器橫滾軸的偏差為arctan(0.010/100) = 0.006° = 0.1 mrad。交叉軸耦合:俯仰陀螺儀讀取的表觀俯仰角速度為0.1 mrad × ω_roll。對於 60°/秒的懸停滾轉機動:表觀俯仰角速率污染 = 0.1 mrad × 60°/s = 0.006°/s — 比 IMU 角速率噪音基(戰術級 IMU 為 0.01°/s RMS)低約 3 倍,在感測器融合中可忽略不計。在 0.050mm/100mm 垂直度(來自標準加工設備):軸傾角 = 0.5 mrad;表觀俯仰角速率 = 0.030°/s — 比 IMU 噪聲基底高 3 倍,表現為相關的傳感器誤差,在動態機動期間降低姿態估計質量並消耗卡爾曼濾波器估計頻寬。 CNCPioneer 的 48 小時 DFM 轉換流程:(1)客戶提供感測器規格 — 例如:「安裝後 IMU 對準精度優於 0.05°」;(2)DFM 將誤差預算分配到各個製造來源:「安裝後 IMU 對準精度優於 0.05°」;(2)DFM 將誤差預算分配到各個製造來源: 40% 用於孔垂直度,30% 用於孔同心度,20% 用於安裝面緊度,10% 垂直0.40 = 0.020°;尺寸公差:垂直度公差 = tan(0.020°) × 30mm 孔深 = 0.010mm — 確認 CNCPioneer 的 0.005mm/100mm (= 0.015mm/30mm) 規格提供了相對於此標準的同裕 0.015mm/30mm) 規格; 0.05° × 0.30 = 0.015°;尺寸誤差:偏心率 = tan(0.015°) × 30mm = 0.008mm — 確認±0.003mm的同心度提供了2.7倍的裕量;(5) 總加工誤差S = √(0.02000.01009000100000105000100105001001050010500102001020019590. = 0.029° — 剩餘0.021°用於安裝組裝偏差和校準程序誤差。 DFM交付物包含此公差分配表,該表將每個加工規範與其對飛行控制精度要求的貢獻聯繫起來——該工程溝通工具以飛行控制系統工程師可在零件製造前審查和批准的格式,將航空電子傳感器性能規範和加工圖紙公差聯繫起來。
原型交付週期:TC4 AMS 4928 IMU 外殼(孔徑 ±0.003mm,VSM μ_r 驗證,FAIR)— 8–12 個工作天;6061-T6 三聯 IMU 叢集框架(5 軸,三個孔位,Alodine 3 級,FAIR)— 10–14 天; 7–10 天;6061-T6 航空電子設備艙結構安裝框架(導軌槽,Alodine 3 級,FAIR)— 8–12 天;17-4PH H900 編碼器軸(CBN 圓柱磨削 ±0.002mm,TIR ≤0.003mm,FAIR 17–10 μV 9–10 μV 4985;驗證,FAIR)— 8–11 天;旋轉變壓器殼體孔徑加工(單次安裝同心度±0.003mm,符合FAIR標準)— 6-9天;TC4磁力計隔離支架(5軸,非磁性驗證,符合FAIR標準)— 6-9天;Invar 36非校準夾板機殼機殼機組(36-12天; 12-16天。批量經濟性:TC4 IMU殼體:原型1,250美元;年產量250-1,000件,單價470-680美元;年產量1,000-5,000件,單價320-470美元;年產量20,000件以上,單價145-215美元。 6061-T6航空電子設備框架:原型780美元;年產量1,000-5,000件,單價195-290美元;年產量 20,000 件以上,單價 88-130 美元。編碼器軸(精密 CBN 研磨):原型 480 美元;年產量 1,000-5,000 件,單價 135-195 美元;年產量 20,000 件以上,單價 60-90 美元。年產量 5,000 架飛機的每架飛機感測器外殼套件:3 個 TC4 IMU 外殼(280 美元 × 3 = 840 美元)+ 1 個三 IMU 集群框架(210 美元)+ 1 個航空電子設備框架(185 美元)+ 12 個編碼器軸(110 美元 × 1200 美元(120 美元) 480 美元)+ 6 個空速探頭外殼(165 美元 × 6 = 990 美元)+ 8 個雷射雷達/光學感測器外殼(145 美元 × 8 = 1,160 美元)+ 20 個感測器支架(75 美元 × 20 = 1,500 美元)= 每架飛機套件總計 6,685 美元。美國航空航太精密加工廠的同等產品:每架飛機14,500美元至18,000美元-相當於每架飛機節省7,815美元至11,315美元,節省幅度達40%至55%。若商業化電動垂直起降飛行器(eVTOL)年產量為5,000架,每年可節省3,900萬美元至5,700萬美元的感測器外殼和編碼器軸採購成本。除了價格優勢外,CNCBioneer的一體化供應鏈(TC4外殼加工+Alodine 3級鍍膜+編碼器軸CBN研磨+非磁性緊固件協調,均來自同一AS9100D供應商)將航空電子設備安裝硬體的採購週期從8至12週(多供應商)縮短至2至4週——這種採購複雜性的降低了成本的成本降低。
取得電動垂直起降飛行器感測器外殼和編碼器軸加工報價
上傳您的 eVTOL 感測器外殼圖面、編碼器軸規格、航空電子設備艙結構設計或感測器安裝架構文檔,即可在 24 小時內收到具有競爭力的報價,以及完整的 48 小時 DFM 審查——涵蓋非磁性材料的適用性(根據您的感測器類型和鄰近度進行 VSM 磁導率分析);CTE 16-601603 月 1360135度); 36);根據您的感測器軸對準精度規格評估 IMU 孔的垂直度和同心度(根據飛行控制系統精度要求分配公差預算);根據軸的幾何形狀和材料預測編碼器軸的 TIR;旋轉變壓器外殼孔與軸承的同心度可行性;感測器外殼和隔離裝置設計的固有振動器固定式;封閉式單元格式連接式圖式 53963963769637 單元式安裝的航空設備。黏接規範;以及從原型首件到試生產認證和符合 AS9100D 標準的批量供應的完整感測器外殼和編碼器軸套件定價。