
人形機器人腿部組件製造商
CNCPioneer 是一家精密人形機器人腿部組件專家,也是一家獲得認證的中國人形機器人腿部組件製造商,提供髖關節叉結構體、膝關節樞軸支架、踝關節差速器殼體和足底框架,結構接口角度精度為 ±0.02°,疲勞優化圓角半徑順應性為 ±0.05mm,質量驗證為 ±0.5g。自 2011 年以來,我們擁有 66 台以上的 MAZAK 車銑複合加工中心和 VARIAXIS 五軸加工中心、78 台以上的瑞士 CNC 車床以及專用線切割機床,為全球人形機器人 OEM 和腿式機器人開發商提供服務。
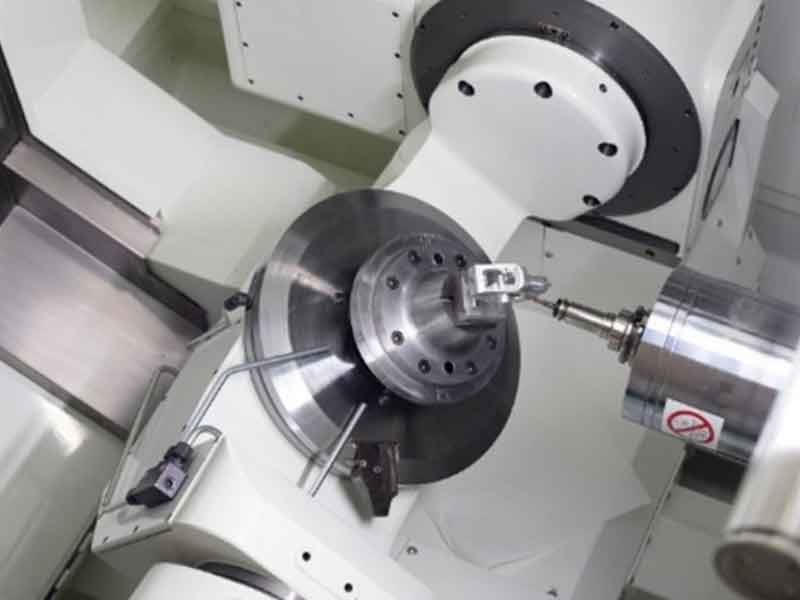
什麼是類人生物
機器人腿部組件?
人形機器人腿部組件是由精密加工的結構、運動、抗疲勞和感測硬體組成的集合體,共同構成人形機器人的下肢——該系統涵蓋髖部、大腿、膝蓋、小腿、腳踝和腳部,透過步態週期的動態負載實現站立、行走、跑步和擾動恢復。
腿部部件的運作條件與手臂或軀幹部件截然不同。當一個60公斤重的人形機器人以1.5公尺/秒的速度行走時,在10-20毫秒內,足跟著地時產生的峰值地面反作用力可達體重的1.3-1.8倍;每天行走8小時,一年累計超過1000萬次步態循環,接近疲勞(而非屈服)成為每天行走8小時,一年累計超過1000萬次步態循環,接近疲勞(而非屈服)成為壽命限制失效模式的閾值。因此,應力集中處的圓角半徑、擺動動力學的質量分佈以及左右運動學對稱性是主要的質量規範,而非次要的圖紙說明。
-
疲勞工程作為一門品質管理學科 透過光學比較儀對每個髖關節叉、膝關節支架和踝關節外殼的負荷路徑圓角半徑進行驗證,精度為±0.05毫米——0.5毫米的圓角尺寸不足可能會將現場使用壽命從4年縮短到2年。
-
抗衝擊結構幾何形狀 對脛骨管壁、踝關節凸起幾何形狀和膝關節支架橫斷面進行最壞情況足跟衝擊負荷(1.8×體重)的靜態屈服和10⁷次循環疲勞裕度分析。
-
髖膝踝關節作為一個運動系統 從髖部執行器介面經膝蓋和腳踝到腳部接觸計算運動學公差堆疊-驗證各個零件的公差組合起來可以達到全身控制器實際可以校準的腿部精度。
-
左右腿對稱是標準做法 雙側對 CMM 驗證運動學差異(≤0.005mm 中心距)和質量差異(≤0.5g)的精確平衡-防止不對稱腿造成的步態路徑偏差。

為什麼選擇 CNCPioneer 作為您的人形機器人
機器人腿部組件製造商?
腿部組件承受完整的步態週期-從腳跟著地衝擊、單腳支撐、蹬伸到擺動-每年循環次數超過10萬次。 CNCPioneer的步態載重方法旨在找出哪些腿部硬體能夠達到設計使用壽命,哪些硬體雖然通過了首件檢驗,但在實際使用中兩年內就會失效。
疲勞工程作為一門品質管理學科
透過光學比較儀對每個髖關節叉、膝關節樞軸支架、脛骨部件和踝關節外殼的載荷路徑圓角半徑進行驗證,精度為±0.05mm——因為0.1mm的圓角尺寸過小會導致應力集中增加15-25%,疲勞壽命從10⁷次循環縮短。
抗衝擊結構幾何形狀
對脛骨壁、踝關節凸起和膝關節支架橫截面進行 10-100 倍準靜態加載速率下的足跟衝擊應力波分析——同時驗證了1.8 倍體重下的靜態屈服和 10⁷ 次循環下的疲勞裕度。
髖、膝、踝關節作為協調系統
運動學公差堆疊是從髖關節驅動器介面經膝蓋和腳踝到腳部接觸點計算出來的——該參數控制全身平衡穩定性裕度,而不是單獨引用各個部件的公差。
左右腿對稱是標準做法
雙邊對 CMM 驗證運動學介面對稱性(±0.010mm),並進行品質差精密平衡(≤0.5g),隨附用於控制器初始化的對稱性記錄。
多流程單一供應商能力
5軸複合幾何結構用於髖關節和踝關節外殼;車銑複合精度用於膝關節支架和結構管;瑞士數控用於樞軸銷;線切割電火花加工用於硬化花鍵-在IATF 16949/AS9100D體系下的一個合格關係。
中國製造商成本優勢40-60%。
CNCPioneer 的成本結構與美國、歐洲和日本的腿部組件供應商相比,在同等疲勞文件和品質匹配規範下,成本降低了 40-60% ——BOM 經濟性使人形機器人專案能夠以符合實際使用壽命要求的硬體達到商業價格點。
人形機器人腿部組件
我們生產
CNCPioneer 的髖關節、膝關節、踝關節零件加工涵蓋了完整的腿部生物力學鏈——從髖關節接口到足部接觸——並將貫穿始終的疲勞工程學科應用於每個結構部件。

大腿結構部件
結構管(端面垂直度±0.02°,壁厚2.5-5.0mm)、殼體面板和髖/膝過渡支架-跨距280-420mm,將髖部產生的扭矩和地面反作用力傳遞到膝部,同時佈置電纜和感測器線路。

膝關節組件
執行器外殼(350-900克,抗衝擊等級5毫米壁厚)、樞軸支架(致動器到脛骨中心距離±0.005毫米,疲勞圓角±0.05毫米)和四桿連桿耦合器/曲柄組-腿部單軸扭矩最大且最易疲勞的部分。

足部組件
鞋底框架帶有 F/T 感測器安裝平台(平面度 0.010 毫米)、鞋跟衝擊結構、鞋頭機構組件和足部感測器整合硬體——所有腿部驅動器力匯聚成對平衡至關重要的地面反作用力數據的地面介面。
行業與應用
CNCPioneer 的人形機器人腿部組件供應給全球的人形機器人 OEM 廠商、具身人工智慧硬體開發商、腿式機器人和四足機器人開發商、外骨骼製造商、義肢機構開發商和研究機構。
人形機器人OEM製造商
提供完整的客製化腿部組件——所有髖關節、膝關節、踝關節部件、結構件、踝關節外殼和足底框架——作為單一製造商關係,並提供步態負荷 DFM、疲勞圓角驗證和雙側對稱匹配。
具身人工智慧硬體
為風險投資支持的雙足行走項目快速迭代髖膝踝關節部件-22-30 天內完成雙側腿部組件套件,當天即可進行結構修改的 DFM,並提供支持步態測試里程碑的試點數量。
腿式機器人和四足機器人
四足和雙足平台的髖叉結構體、膝關節樞軸支架和腿部結構管-衝擊等級幾何和疲勞驗證圓角,以滿足這些程序所需的高循環運動負荷。
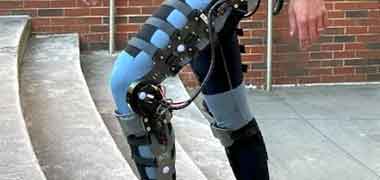
外骨骼
適用於下肢外骨骼臨床評估項目的貼合人體的大腿和小腿外殼、F/T 感測器足部平台以及無需模具投資的試點設備數量。
義肢機制
用於動力義肢腿部機構的 Ti-6Al-4V 和 7075-T6 髖膝踝關節零件-生物相容性材料、疲勞等級結構幾何形狀和符合 ISO 13485 標準的文件。
研究機構
為大學和國家實驗室的人形機器人運動研究提供包含完整疲勞幾何形狀和品質文件的單機器人雙腿組件套件。
人形機器人腿部組件
流程與能力
CNCPioneer 的腿部組件流程從步態負荷規範到 PPAP 合格的批量生產,包括 24 小時 DFM 審查、原型雙側套件交付(18-30 天)、疲勞和運動學驗證以及生產認證。
步態負荷DFM評估(24小時)
足跟著地衝擊和單腳站立時的結構充分性 · 每個應力集中處的疲勞壽命計算 · 從髖部到足部的運動學公差疊加 · 每個組件的質量與目標值以及材料建議。
雙側腿部套件原型(18-30天)
膝關節樞軸支架 5-7 天;髖關節組件和踝關節差動組件(5 軸)9-14 天;完整的單腳套件 18-25 天;完整的雙側套件(帶對稱性驗證)22-30 天。
疲勞與運動學驗證
對每個疲勞關鍵部件進行光學比較儀圓角半徑驗證;對所有運動學界面位置和孔角度關係進行三豐三坐標測量機驗證;對雙邊對的中心距和質量差進行驗證。
生產與統計控制
PPAP 3 級認證,髖關節叉孔同軸性、膝關節支架中心距和 F/T 感測器平面度的 Cpk ≥1.67 · 1,000 件以上產量時,單件成本降低高達 72% · 每月 2-3 週全面發布。
腿部組件材料
7075-T6(65% 的項目)· 6061-T6 · AZ91D 鎂合金 · Ti-6Al-4V · 17-4PH H900 · 42CrMo4 · GCr15 軸承鋼 · PEEK — 全部提供完整的工廠證書和 SIIRF 軸承鋼 · PEEK — 全部提供完整的工廠證書和 SIIRF 軸承鋼 · PEEK — 全部提供完整的工廠證書和 SIIRF 軸承鋼 · PEEK — 全部提供完整的工廠證書和 SIIRF 軸承鋼 · PEEK — 全部提供完整的工廠證書和 SIIRF 軸承鋼成分。
IATF 16949 / AS9100D 文檔
每個組件的 CoC、CMM 報告、圓角半徑驗證記錄、雙邊對稱差值記錄、質量平衡記錄、材料認證、批量項目的 PPAP 3 級、國防項目的 AS9102 FAIR。
人形機器人材料
機器人腿部組件
腿部組件材料的選擇主要取決於步態週期應力振幅下的疲勞極限,而不僅僅是屈服強度——屈服強度決定了組件能否承受10⁷次加載循環,還是會在兩年內失效。 7075-T6鋁合金足以滿足大多數標準項目的需求;當髖關節外展力矩超過250牛頓米時,則必須使用鈦合金。
7075-T6
2.80 g/cm³ · 572 MPa 抗拉強度 · σ_endurance ≈160 MPa · 標準髖關節叉、膝關節支架和脛骨管-約佔人形機器人腿部組件項目的 65%,在標準扭矩等級下,10⁷ 次循環的疲勞安全係數為 1.33 倍
6061-T6
2.70 g/cm³ · 310 MPa 抗拉強度 · σ_endurance ≈96 MPa · 位於主載荷路徑之外的蓋板、感測器支架和低應力支架,在這些部件中,可加工性和成本比疲勞裕度要求更為重要
AZ91D
密度:1.81 g/cm³ · 抗拉強度:230 MPa · 耐久性:σ_endurance ≈70 MPa · 適用於脛骨遠端護殼、足部護板和輕型大腿護套,在這些部位,最小擺動慣性比最大載荷路徑疲勞程度更為重要。
Ti-6Al-4V
4.43 g/cm³ · 950 MPa 抗拉強度 · 耐久強度 σ_endurance ≈500 MPa (3.1× 7075-T6) · 適用於額定髖關節外展力矩超過 250 Nm 的項目中,用於高負荷髖關節叉、踝關節座和足跟衝擊力矩超過 250 Nm 的項目中,用於高負荷髖關節叉、踝關節座和足跟衝擊力矩超過 250 Nm 的項目中,用於高負荷髖關節叉、踝關節座和足跟衝擊力矩
17-4PH H900
7.75 g/cm³ · 1,310 MPa 抗拉強度 · σ_endurance ≈620 MPa · 輸出軸、髖關節法蘭和高應力銷座等小尺寸接口,在這些接口處,最大剛度重量比起決定性能
42CrMo4
7.85 g/cm³ · 1,000 MPa 抗拉強度 · 耐久性 σ_endurance ≈450 MPa · 膝關節驅動器軸嵌件和腿部最高單軸扭矩接口處的高扭矩結構嵌件
GCr15
7.80 克/立方公分 · HRC 62–65 · 樞軸銷座和膝關節軸承面承受數百萬次步態週期內的持續滾動接觸負荷
窺視
1.32 g/cm³ · 100 MPa 抗拉強度 · 電纜導引支架和隔離墊片位於支架內,其中電氣隔離和低摩擦電纜接觸比結構承載要求更為重要。
表面處理
髖關節、膝關節、踝關節部位
腿部部件表面處理的選擇不僅取決於腐蝕或外觀,還取決於載荷路徑表面的疲勞影響——一些處理方法會主動改變圓角關鍵位置的疲勞安全係數,如果不與底層幾何形狀協調,則可能產生更好的或更差的效果。
III 型硬質陽極氧化-MIL-A-8625
鋁合金腿部結構件的標準製程-HV 400+ 可保護樞軸孔表面免受擦傷。此製程引入的殘餘壓應力(-150 至 -250 MPa)能夠提高陽極氧化表面的疲勞壽命,但陽極氧化裂紋會在應力集中超過母材疲勞極限時萌生-這也是為什麼圓角處理前需要進行預處理的原因之一。
化學鍍鎳 — MIL-C-26074
AZ91D鎂合金脛骨護甲、大腿護甲和腳部護板必須進行防腐蝕處理。鍍層餘裕已包含在加工特性尺寸中;鍍層後尺寸與目標尺寸的偏差在±0.003毫米以內。
鈍化——ASTM A967
17-4PH H900 輸出法蘭和不銹鋼髖膝踝關節零件嵌件的強制性要求-恢復鈍化氧化鉻層,以實現最大的耐腐蝕性,而無需尺寸補償。
粉末塗層
為商業人形機器人專案中的小腿和大腿外殼面板提供外觀顏色和防腐蝕保護——根據 OEM 規格在不同生產批次中進行顏色匹配。
噴丸強化
在髖關節叉臂根部、膝關節支架孔肩部和踝關節殼體凸台根部引入壓縮殘餘應力(Almen A 0.15–0.25mm)——使噴丸表面的 σ_endurance 增加 15–30%,將 1.33 倍的疲勞安全係數轉換為 1.55–1.73 倍,而僅靠幾何形狀不足。
類鑽碳(DLC)塗層-1–3微米
膝關節和踝關節樞軸銷跑步表面的超低摩擦係數(μ 0.05–0.15)-在步態週期負荷下,樞軸銷的使用壽命可延長至 10⁷+ 次關節循環。
所有髖關節、膝關節和踝關節零件的表面處理流程——包括硬質陽極氧化、化學鍍鎳、鈍化、粉末塗層、噴丸強化和類鑽石碳塗層(DLC)——均根據零件的幾何形狀進行尺寸和疲勞衝擊處理。每項製程的出貨文件包中均包含處理認證,包括噴丸強化批次的阿爾門條帶記錄。
IATF 16949 / AS9100D 品質體系
用於人形機器人腿部組件
即使腿部部件通過了首件尺寸檢驗,但如果其受力路徑圓角根部圓角尺寸過小,仍可能在兩年內發生現場失效。 CNCBioneer 的質量體係以步態週期載荷為基礎,而不僅僅是靜態尺寸一致性。
步態負荷DFM綜述
在進行任何加工之前,需審查足跟著地衝擊和單腳站立時的結構充分性、所有應力集中位置的疲勞壽命以及從髖部到足部的運動學公差累積。
疲勞幾何驗證
所有疲勞關鍵部件上的載重路徑圓角半徑均透過光學比較儀或三坐標測量機掃描進行驗證,包括髖關節叉根部圓角、膝關節支架孔肩部圓角和踝關節殼體凸台根部圓角。不符合規格的圓角會在表面處理前被判定為不合格。
物料來料檢驗
每批產品均進行SII XRF成分驗證-7075-T6、AZ91D、Ti-6Al-4V、17-4PH H900。17-4PH產品進行硬度驗證。提供從材料證書到機器人序號的完整批次追溯資訊。
雙側對稱性驗證
左右組件對採用三坐標測量機測量運動尺寸差異,採用精密平衡測量質量差異,並作為匹配的雙邊組件對進行配對,差值記錄在發貨文件中。
最終檢驗
三豐三座標測量機(±0.001mm):運動學介面、孔徑、角度關係、F/T感測器平面度。光學比較儀:圓角半徑。超音波壁面測繪:短管和薄壁殼體。精密天平:品質和雙側差動。
文档
每個組件的 CoC、CMM 報告、圓角半徑驗證記錄、雙邊對稱差值記錄、質量平衡記錄、材料認證、批量項目的 PPAP 3 級、國防項目的 AS9102 FAIR。
IATF 16949 / AS9100D 品質體系
信息
CNCPioneer 的 IATF 16949 和 AS9100D 認證的人形機器人腿部組件工廠證實,其獨立審核符合人形機器人 OEM 和腿式機器人開發商所要求的品質框架。
疲勞幾何文檔
對於疲勞關鍵部件的每個載荷路徑圓角,每個組件批次都存檔了圓角半徑驗證記錄——這是證明每個交付的組件都達到了設計疲勞安全係數的尺寸證據,而不僅僅是首件檢驗時測量的那個組件。
- 100% 圓角驗證,疲勞關鍵零件
- 光學比較器記錄
- 按組件批次存檔
雙側對稱性驗證
左右腿部組件對經 CMM 驗證,運動學尺寸差異和品質差異均經過精密平衡——作為匹配的套裝發貨,並附有記錄的對稱性記錄,用於全身控制器初始化。
- 中心距差≤0.005mm
- 品質差≤0.5g
- 每對的差異記錄
材料可追溯性 & Cpk ≥ 1.67
從軋製證書爐號到成品零件出貨,全程可追溯原料。大量生產項目需符合PPAP 3級認證要求,髖關節叉孔同軸度、膝關節支架中心距及F/T感知器平面度的Cpk值≥1.67。
- 每筆訂單均需進行XRF合金驗證
- 關鍵特徵的 Cpk ≥ 1.67
- PPAP 3級(適用於大批量專案)
PPAP 3級及批量供應鏈資質
機器人執行器 OEM 供應鏈的 PPAP 3 級認證:設計記錄、製程流程(包括單次設定順序文件)、PFMEA(涵蓋刀具磨損直徑漂移、重新夾持消除、薄壁變形失效模式)。
- 機器人執行器OEM供貨的PPAP 3級
- 軸頸直徑/孔徑/同心度的 Cpk ≥ 1.67
- MSA Gage R&R 雷射千分尺 + 氣動千分尺
人形機器人腿部組件常見問題解答
來自人形機器人 OEM 廠商、腿式機器人開發商和研究機構的常見問題,涉及 CNCPioneer 的步態加載工程、疲勞圓角驗證和雙側對稱性程序。
步態週期分為四個不同的階段,每個階段著重於不同的組成部分。足跟著地(佔週期的0-2%)是瞬時負荷最高的階段-在短短10-20毫秒內,垂直地面反作用力峰值可達體重的1.3-1.8倍,該力通過踝關節、小腿和膝關節傳遞至髖關節,同時踝關節還會產生40-80牛頓米的屈力矩。單腳支撐期(佔週期的10-50%)是持續時間最長的階段-髖關節承受0.8-1.0倍體重的持續負荷,髖關節叉部產生100-250牛頓米的外展力矩,這是腿部最大的持續力矩。蹬伸期(佔週期的50-65%)產生80-200牛頓米的踝關節蹠屈力矩,這是步態週期中最大的單關節力矩。擺盪期(佔週期的65-100%)雖然沒有地面反作用力,但由於腿部速度的快速反轉,會產生慣性髖關節和膝關節力矩,每個週期發生兩次。 CNCPioneer 的 DFM 審查會在加工前針對每個零件的幾何形狀運行所有四個階段。
圓角半徑是影響疲勞壽命最重要的幾何參數,但它常被當作圖面註解而非主要檢驗指標。在髖關節叉臂肩部台階高度為 8mm、外展力矩為 200 Nm 的情況下,R1.0mm 的圓角會在 7075-T6 鋁合金中產生應力集中係數 Kt≈3.7 和交變應力 ≈185 MPa——高於 ≈160 MPa 的疲勞極限,10 次將圓角半徑增加到 R3.0mm 後,Kt 降至 ≈2.3,應力降至 ≈115 MPa——低於疲勞極限,在此負荷下疲勞壽命幾乎無限。加工尺寸小 10mm 的圓角(R2.0mm 對比 R3.0mm 設計)雖然可以透過簡單的目視檢查,但疲勞壽命會降至約 2×1.0⁷ 次——對於 5 年的目標壽命而言,這幾乎是臨界值。 CNCPioneer 使用光學比較儀對每個疲勞關鍵圓角進行 ±0.05mm 的驗證,因此設計的安全係數與實際交付的產品一致。
三種可測量的影響。橫向行走偏差:左右腿膝關節支架中心距0.010毫米的不對稱會導致有效脛骨長度不同,因此即使關節軌跡相同,每一步雙腳的前移位置也會不同——1,000步累積下來,橫向路徑偏差約為10毫米,需要透過校正來降低3-5%的行走效率。雙側扭矩不對稱:左右脛骨管10克的質量差異會使雙腿擺動頻率偏移約0.15%,從而迫使髖關節扭矩不對稱以保持步態同步。雙側站姿順應性不對稱:雙腳的F/T感測器平台平整度差異會導致即使實際接觸相同,測得的地面反作用力也不同,因此平衡控制器對對稱站姿的反應不對稱-表現為身體橫向搖擺。 CNCPioneer 的雙邊程序可將匹配對之間的中心距差保持在 ≤0.005mm,質量差保持在 ≤0.5g,F/T 平面度差保持在 ≤0.003mm。
四種常見故障模式。髖關節叉臂根部圓角處的疲勞裂紋,可能是由於圓角加工精度低於規格,或加工精度正確但尺寸小於原始步態負荷分析結果所致-可透過DFM規定的最小半徑加上±0.05mm的光學比較儀驗證來預防,噴丸處理可作為可選升級方案。脛骨管在膝關節端因足跟著地而發生屈曲,可能是由於壁厚小於設計值或主要載荷區域內存在內部應力集中-可透過DFM規定的最小壁厚、過程超音波驗證以及設計規則(禁止在膝關節和踝關節端面30mm範圍內加工特徵)來預防。踝關節座凸台在足跟著地載荷入口點處發生斷裂-可透過凸台根部的圓角規格和驗證、最小5mm壁厚以及針對高負載應用的Ti-6Al-4V升級方案來預防。足底框架在前足彎曲區因反覆蹬地負荷而發生疲勞裂紋-可透過圓角規格、Ra 0.8μm表面光潔度以及過渡處的最小壁厚驗證來預防。 CNCPioneer 的標準 DFM 審查中已涵蓋了所有四個問題,這些問題並非在現場部署後才發現。
對於大多數標準人形機器人腿部程式而言,7075-T6鋁合金(σ_endurance ≈160 MPa)足以滿足商業步行速度下的需求-其設計的髖關節叉形結構可將彎曲應力控制在120 MPa以下,在10⁷次循環下具有1.33倍的安全係數。一旦額定髖關節外展力矩超過約250 Nm,則必須使用鈦合金Ti-6Al-4V(σ_endurance ≈500 MPa,高出3.1倍),因為這會使7075-T6鋁合金的叉臂應力超過130 MPa,並降低疲勞裕度。 AZ91D鎂合金以犧牲疲勞裕度(σ_endurance ≈70 MPa)為代價,換取了最低的密度,適用於脛骨遠端殼體和足部面板,因為在這些部位,擺動慣性比載荷路徑裕度更為重要。 17-4PH H900 和 42CrMo4 適用於小尺寸、高應力接口,例如輸出法蘭和執行器軸嵌件,在這些應用中,緊湊截面下的剛度重量比是關鍵因素。 CNCPioneer 的 DFM 評估會針對每個組件進行疲勞計算,而不是像傳統方法那樣,整個支架都採用同一種材料。
原型:膝關節樞軸支架 5-7 個工作天;髖關節 3 自由度集群殼體(5 軸)10-14 天;踝關節 2 自由度差分殼體(5 軸複合孔)9-14 天;帶 F/T 感測器平台的足底框架 5-7 天;完整的單腳套件 18-25 天套件 18-25 天;試生產(25-100 套雙腿套件)每批次耗時 5-7 週,包括對稱性配對;PPAP 3 級認證從試生產數據完成起需 6-8 週。大量生產按月分批發貨,每批 2-3 週——年產能為 5 萬套以上的雙腿套件(適用於 5 軸髖/踝關節項目)和 20 萬套以上的雙腿套件(適用於膝關節支架和脛骨管項目)。以代表性規模計算,美國原型定價為 145 美元的膝關節樞軸支架,在 CNCPioneer 原型中售價為 85 美元,而年雙側產量 5,000 台的售價為 32-38 美元——一條腿有 50-80 個不同的零件編號,與美國國內採購相比,每套雙側支架可節省約2,5000 美元。