
Fabricante de componentes para piernas de robots humanoides
CNCPioneer es un especialista en componentes de precisión para piernas de robots humanoides y un fabricante certificado de componentes para piernas de robots humanoides en China. Suministra cuerpos estructurales para horquillas de cadera, soportes para pivotes de rodilla, carcasas diferenciales para tobillos y marcos para suelas de pies con una precisión angular de interfaz estructural de ±0.02°, un cumplimiento del radio de filete optimizado para la fatiga de ±0.05 mm y una verificación de masa de ±0.5 g. Cuenta con más de 66 centros de torneado-fresado MAZAK y centros VARIAXIS de 5 ejes, más de 78 tornos CNC suizos y máquinas de electroerosión por hilo dedicadas para fabricantes de equipos originales de robots humanoides y desarrolladores de robots con patas en todo el mundo desde 2011.
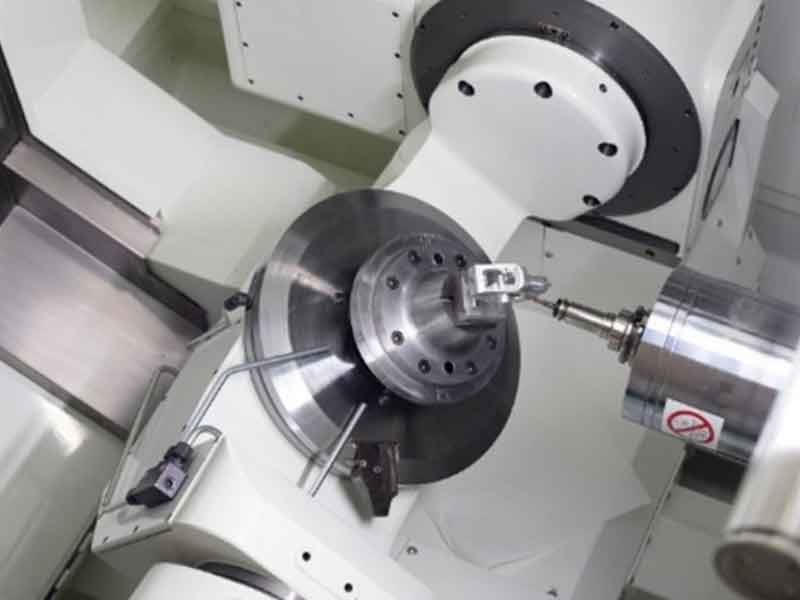
¿Qué son los humanoides?
¿Componentes de la pierna del robot?
Los componentes de la pierna del robot humanoide son el conjunto de hardware estructural, cinemático, resistente a la fatiga y de detección, mecanizados con precisión, que en conjunto constituyen la extremidad inferior del robot humanoide: el sistema que abarca la cadera, el muslo, la rodilla, la espinilla, el tobillo y el pie, y que permite ponerse de pie, caminar, correr y recuperarse de las perturbaciones mediante la carga dinámica del ciclo de la marcha.
Los componentes de las piernas operan en condiciones cualitativamente distintas a las de los brazos o el torso. Un humanoide de 60 kg que camina a 1.5 m/s experimenta fuerzas máximas de reacción al suelo por impacto del talón de 1.3 a 1.8 veces su peso corporal durante 10 a 20 ms; caminar 8 horas al día acumula más de 10 millones de ciclos de marcha al año, acercándose al umbral donde la fatiga —y no la deformación— se convierte en el modo de fallo que limita la vida útil. Por lo tanto, los radios de curvatura en las concentraciones de tensión, la distribución de masa para la dinámica de balanceo y la simetría cinemática izquierda/derecha son especificaciones de calidad primarias, no notas de dibujo secundarias.
-
La ingeniería de fatiga como disciplina de calidad. Los radios de los filetes de la trayectoria de carga se verificaron con una precisión de ±0.05 mm mediante un comparador óptico en cada horquilla de cadera, soporte de rodilla y carcasa de tobillo; un filete de 0.5 mm de tamaño inferior al estándar puede reducir la vida útil en el campo de 4 años a 2.
-
Geometría estructural tolerante a los impactos Se analizó la carga de impacto del talón en el peor de los casos (1.8 veces el peso corporal) contra la pared del tubo de la espinilla, la geometría del soporte del tobillo y la sección transversal del soporte de la rodilla, tanto para el límite elástico estático como para el margen de fatiga de 10⁷ ciclos.
-
Las partes de la cadera, la rodilla y el tobillo como un sistema cinemático La pila de tolerancias cinemáticas se calcula desde la interfaz del actuador de la cadera, pasando por la rodilla y el tobillo, hasta el contacto con el pie, verificando que las tolerancias de las piezas individuales se combinen para lograr la precisión a nivel de pierna que el controlador de cuerpo completo puede calibrar.
-
Simetría entre pierna izquierda y derecha como práctica estándar Pares bilaterales verificados mediante CMM para la diferencia cinemática (distancia entre centros ≤0.005 mm) y equilibrados con precisión para la diferencia de masa (≤0.5 g), lo que evita la desviación de la trayectoria de la marcha que producen las piernas asimétricas.

¿Por qué elegir CNCPioneer como tu humanoide?
¿Fabricante de componentes para piernas de robot?
Los componentes de las piernas soportan el ciclo completo de la marcha —impacto del talón, apoyo monopodal, impulso y balanceo— a lo largo de más de 10 millones de ciclos al año. El enfoque de carga de la marcha de CNCPioneer aborda la diferencia entre los componentes de las piernas que cumplen su vida útil prevista y aquellos que, tras superar la inspección inicial, fallan en condiciones reales de uso en un plazo de dos años.
La ingeniería de fatiga como disciplina de calidad
Los radios de los filetes de la trayectoria de carga se verificaron con una precisión de ±0.05 mm mediante un comparador óptico en cada horquilla de cadera, soporte de pivote de rodilla, miembro de la tibia y carcasa del tobillo, ya que un filete 0.1 mm menor de tamaño aumenta la concentración de tensión entre un 15 % y un 25 %, reduciendo la vida útil por fatiga de 10⁷ a 6 × 10⁶ ciclos.
Geometría estructural tolerante a los impactos
Ondas de tensión de impacto del talón a tasas de carga cuasiestáticas de 10 a 100 veces analizadas contra la pared de la tibia, el saliente del tobillo y la sección transversal del soporte de la rodilla, verificando la fluencia estática bajo 1.8 veces el peso corporal y el margen de fatiga a 10⁷ ciclos simultáneamente.
Las partes de la cadera, la rodilla y el tobillo como un sistema coordinado
La pila de tolerancias cinemáticas se calcula desde la interfaz del actuador de la cadera, pasando por la rodilla y el tobillo, hasta el contacto con el pie; este es el parámetro que rige el margen de estabilidad del equilibrio de todo el cuerpo, no las partes con tolerancias individuales citadas de forma aislada.
Simetría entre piernas izquierda y derecha como práctica estándar
Pares bilaterales verificados mediante CMM para la simetría de la interfaz cinemática ( ±0.010 mm ) y equilibrados con precisión para la diferencia de masa ( ≤0.5 g ), se envían con registros de simetría documentados para la inicialización del controlador.
Capacidad de multiproceso con un solo proveedor
Geometría compuesta de 5 ejes para alojamientos de cadera y tobillo; precisión de torneado y fresado para soportes de rodilla y tubos estructurales; CNC suizo para pasadores de pivote; electroerosión por hilo para estrías endurecidas: una relación cualificada bajo un sistema IATF 16949/AS9100D.
Ventaja de costes del fabricante chino del 40-60%.
La estructura de costes de CNCPioneer ofrece una reducción del 40-60% en comparación con los proveedores de componentes para piernas de EE. UU., Europa y Japón, con una documentación de fatiga y una disciplina de coincidencia de masa equivalentes; la economía de la lista de materiales permite que los programas humanoides alcancen precios comerciales con hardware que cumple con los requisitos reales de vida útil.
Componentes de la pierna de un robot humanoide
Fabricamos
El mecanizado de piezas de cadera, rodilla y tobillo de CNCPioneer abarca la cadena biomecánica completa de la pierna, desde la interfaz de la cadera hasta el contacto con el pie, aplicando una disciplina de ingeniería de fatiga transversal a cada componente estructural.

Componentes estructurales del muslo
Tubos estructurales (perpendicularidad de la cara final ±0.02°, espesor de pared de 2.5 a 5.0 mm), paneles de la carcasa y soportes de transición de cadera/rodilla, con una extensión de 280 a 420 mm, que transmiten el par generado por la cadera y la fuerza de reacción del suelo a la rodilla, al tiempo que canalizan el cableado de los sensores.

Componentes de la articulación de la rodilla
Carcasas de actuadores (350–900 g, pared de 5 mm resistente a impactos), soportes de pivote (distancia entre el centro del actuador y la espinilla ±0.005 mm, filete de fatiga ±0.05 mm) y conjuntos de acoplamiento/manivela de articulación de cuatro barras: la articulación de par de un solo eje más alta y la parte de la pierna que más sufre fatiga.

Componentes del pie
Estructuras de la suela con plataformas de montaje para sensores F/T (planitud de 0.010 mm), estructuras de impacto del talón, componentes del mecanismo de la puntera y hardware de integración del sensor del pie: la interfaz con el suelo donde todas las fuerzas de los actuadores de las piernas convergen en datos de reacción del suelo críticos para el equilibrio.
Industrias y aplicaciones
Los componentes para piernas de robots humanoides de CNCPioneer abastecen a fabricantes de equipos originales de robots humanoides, desarrolladores de hardware de IA integrada, desarrolladores de robots con patas y cuadrúpedos, fabricantes de exoesqueletos, desarrolladores de mecanismos protésicos e instituciones de investigación en todo el mundo.
Fabricantes de equipos originales de robots humanoides
Suministro integral de componentes personalizados para piernas: todas las piezas de cadera, rodilla y tobillo, elementos estructurales, carcasas de tobillo y armazones de la planta del pie, como parte de una relación de fabricante único con DFM de carga de marcha, verificación de filete de fatiga y coincidencia de simetría bilateral.
Hardware de IA incorporado
Iteración rápida de componentes de cadera, rodilla y tobillo para programas de locomoción bípeda financiados por capital de riesgo: kits completos de componentes bilaterales para las piernas en 22 a 30 días, diseño para la fabricación (DFM) el mismo día para revisiones estructurales y cantidades piloto que respaldan los hitos de las pruebas de marcha.
Robot con patas y cuadrúpedo
Estructuras de horquilla de cadera, soportes de pivote de rodilla y tubos estructurales de pierna para plataformas cuadrúpedas y bípedas: geometría con clasificación de impacto y filetes verificados contra la fatiga para las cargas de locomoción de alto ciclo que exigen estos programas.
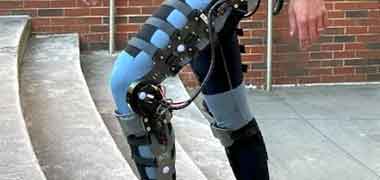
Exoesqueleto
Carcasas para muslos y espinillas que se adaptan al cuerpo, plataformas para pies con sensores F/T y cantidades piloto de dispositivos sin inversión en herramientas para programas de evaluación clínica de exoesqueletos para extremidades inferiores.
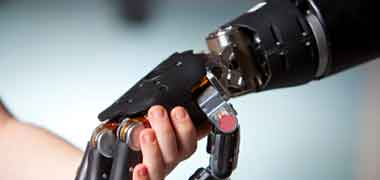
Mecanismo de prótesis
Componentes de Ti-6Al-4V y 7075-T6 para prótesis de pierna motorizadas, que incluyen componentes de cadera, rodilla y tobillo, fabricados en materiales biocompatibles, geometría estructural resistente a la fatiga y documentación compatible con la norma ISO 13485.
Instituciones de investigación
Kits de componentes bilaterales para piernas de un solo robot, con documentación completa sobre geometría de fatiga y masa, para la investigación de la locomoción humanoide en universidades y laboratorios nacionales.
Componente de pierna de robot humanoide
Procesos y capacidades
El proceso de componentes para piernas de CNCPioneer abarca desde la especificación de carga de marcha hasta la producción en volumen con certificación PPAP: revisión DFM en 24 horas, entrega de prototipos de kits bilaterales (18-30 días), verificación de fatiga y cinemática, y calificación de producción.
Revisión de la marcha con carga (24 horas)
Adecuación estructural bajo impacto de talón y apoyo monopodal · Cálculo de la vida útil por fatiga en cada concentración de tensión · Apilamiento de tolerancia cinemática desde la cadera hasta el pie · Masa vs. objetivo por componente con recomendación de material.
Kit prototipo para prótesis bilateral de pierna (18-30 días)
Soportes de pivote de rodilla: 5-7 días; carcasas de grupo de cadera y carcasas diferenciales de tobillo (5 ejes): 9-14 días; kit completo de una sola pierna: 18-25 días; par bilateral completo con verificación de simetría: 22-30 días.
Fatiga y verificación cinemática
Verificación del radio de filete del comparador óptico en cada componente crítico para la fatiga · CMM Mitutoyo en todas las posiciones de la interfaz cinemática y relaciones angulares del orificio · Pares bilaterales verificados para la distancia entre centros y la diferencia de masa.
Producción y control estadístico
Calificación PPAP Nivel 3 con Cpk ≥1.67 en coaxialidad del orificio de la horquilla de cadera, distancia del centro del soporte de rodilla y planitud del sensor F/T · Reducción de hasta un 72 % por unidad en un volumen de más de 1,000 unidades · Liberaciones generales mensuales de 2 a 3 semanas.
Materiales para componentes de piernas
7075-T6 (65% de los programas) · 6061-T6 · magnesio AZ91D · Ti-6Al-4V · 17-4PH H900 · 42CrMo4 · acero para rodamientos GCr15 · PEEK: todos se obtienen con certificados completos de fábrica y verificación de composición SII XRF.
Documentación IATF 16949 / AS9100D
Certificado de conformidad por componente, informes de CMM, registros de verificación del radio de redondeo, registros diferenciales de simetría bilateral, registros de balance de masa, certificaciones de materiales, PPAP Nivel 3 para programas de volumen, FAIR según AS9102 para programas de defensa.
Materiales para humanoides
Componentes de la pierna del robot
La selección del material para los componentes de la pierna se rige principalmente por el límite de resistencia a la fatiga bajo las amplitudes de tensión del ciclo de la marcha, y no solo por el límite elástico, propiedad que determina si un componente resiste 10⁷ ciclos de carga o falla en el campo en un plazo de dos años. El 7075-T6 es adecuado para la mayoría de los programas estándar; el titanio se vuelve necesario por encima de un momento de abducción de cadera de 250 Nm.
7075-T6
2.80 g/cm³ · 572 MPa UTS · σ_endurance ≈160 MPa · Horquillas de cadera, soportes de rodilla y tubos de espinilla estándar: aproximadamente el 65 % de los programas de componentes de piernas humanoides, lo que proporciona un factor de seguridad de fatiga de 1.33× a 10⁷ ciclos para clases de torsión estándar.
6061-T6
2.70 g/cm³ · 310 MPa UTS · σ_endurance ≈96 MPa · Cubiertas, soportes de sensores y soportes de baja tensión fuera de la trayectoria de carga principal donde la maquinabilidad y el costo superan los requisitos de margen de fatiga.
El AZ91D
1.81 g/cm³ · 230 MPa UTS · σ_endurance ≈70 MPa · Carcasas distales de la espinilla, paneles del pie y cubiertas ligeras del muslo donde la inercia mínima de balanceo importa más que el margen máximo de fatiga de la trayectoria de carga
Ti-6Al-4V
4.43 g/cm³ · 950 MPa UTS · σ_endurance ≈500 MPa (3.1× 7075-T6) · Horquillas de cadera de alta carga, carcasas de tobillo y estructuras de impacto del talón en programas donde el momento de abducción de cadera nominal supera los 250 Nm
17-4PH H900
7.75 g/cm³ · 1,310 MPa UTS · σ_endurance ≈620 MPa · Ejes de salida, bridas de cadera y asientos de pasadores de alta tensión en las interfaces de huella pequeña donde rige la rigidez máxima en relación al peso.
42CrMo4
7.85 g/cm³ · 1,000 MPa UTS · σ_endurance ≈450 MPa · Insertos en el eje del actuador de la rodilla e insertos estructurales de alto par en las interfaces de par de un solo eje más altas de la pierna
GCr15
7.80 g/cm³ · HRC 62–65 · Asientos de pivote y superficies de apoyo de la rodilla sometidos a carga de contacto rodante sostenida durante millones de ciclos de marcha
OJEADA
1.32 g/cm³ · 100 MPa UTS · Soportes de guía de cables y espaciadores de aislamiento dentro de la pata donde el aislamiento eléctrico y el contacto de cable de baja fricción superan los requisitos de carga estructural.
Tratamientos de superficie para
Partes de la cadera, la rodilla y el tobillo
La selección del tratamiento superficial de los componentes de la pata se rige tanto por el impacto de la fatiga en las superficies de la trayectoria de carga como por la corrosión o la estética; varios tratamientos modifican activamente el factor de seguridad contra la fatiga en las zonas críticas del filete, para bien o para mal si no se coordinan con la geometría subyacente.
Anodizado duro tipo III — MIL-A-8625
Estándar para componentes estructurales de patas de aluminio: HV 400+ protege las superficies de los orificios de pivote contra el desgaste. Introduce una tensión residual de compresión (de -150 a -250 MPa) que puede mejorar la vida útil a la fatiga en superficies anodizadas, pero las grietas en el anodizado se inician con concentraciones de tensión superiores al límite de resistencia del material base; otra razón por la que la flexibilidad del filete precede al tratamiento.
Níquel químico — MIL-C-26074
Protección anticorrosión obligatoria para las espinilleras, cubiertas de muslo y paneles de pie de magnesio AZ91D. El margen de recubrimiento está incorporado en las dimensiones de las características mecanizadas; las dimensiones posteriores al recubrimiento se encuentran dentro de ±0.003 mm del valor objetivo.
Pasivación — ASTM A967
Obligatorio para bridas de salida 17-4PH H900 e insertos de piezas de acero inoxidable para cadera, rodilla y tobillo: restaura la capa pasiva de óxido de cromo para una máxima resistencia a la corrosión sin tolerancia dimensional.
La capa del polvo
Protección estética contra la corrosión y el color para los paneles de la carcasa de la espinilla y el muslo en programas de robots humanoides comerciales: el color se ajusta según las especificaciones del fabricante original en todos los lotes de producción.
Peening de disparo
La inducción de tensiones residuales de compresión (Almen A 0.15–0.25 mm) en las raíces de los brazos de la horquilla de cadera, los hombros del orificio del soporte de la rodilla y las raíces de los salientes de la carcasa del tobillo, aumenta σ_endurance entre un 15 y un 30 % en la superficie granallada, convirtiendo un factor de seguridad de fatiga de 1.33× a 1.55–1.73× cuando la geometría y el acabado por sí solos no dejan un margen adecuado.
Recubrimiento DLC — 1–3 μm
Superficies de contacto con el pivote de la rodilla y el tobillo con fricción ultrabaja (μ 0.05–0.15), lo que prolonga la vida útil del pivote a más de 10⁷ ciclos de articulación con cargas propias del ciclo de la marcha.
Todos los tratamientos superficiales para las piezas de cadera, rodilla y tobillo (anodizado duro, níquel químico, pasivación, recubrimiento en polvo, granallado y DLC) se aplican teniendo en cuenta el impacto dimensional y de fatiga, coordinado con la geometría subyacente. Las certificaciones de tratamiento, incluidos los registros de Almen para los lotes granallados, se incluyen en la documentación de envío de cada programa.
Sistema de calidad IATF 16949 / AS9100D
para componentes de piernas de robots humanoides
Un componente de pierna que supera la inspección dimensional inicial, pero que presenta un redondeo insuficiente en la raíz del mismo, puede fallar en condiciones de uso en un plazo de dos años. El sistema de calidad de CNCPioneer se basa en la carga durante el ciclo de marcha, no solo en la conformidad dimensional estática.
Revisión del modelo DFM de carga de marcha
Adecuación estructural ante impactos de talón y apoyo monopodal, vida útil a la fatiga en todos los puntos de concentración de tensión y tolerancia cinemática acumulada desde la cadera hasta el pie: estas evaluaciones se realizan antes de cualquier proceso de mecanizado.
Verificación de la geometría de fatiga
Todos los radios de los filetes de las trayectorias de carga en componentes críticos para la fatiga se verifican mediante un comparador óptico o un escaneo con máquina de medición por coordenadas (CMM): filetes de la raíz de la horquilla de cadera, hombros del orificio del soporte de la rodilla, raíces de los salientes de la carcasa del tobillo. Un filete fuera de especificación conlleva el rechazo del componente antes del tratamiento superficial.
Inspección de materiales entrantes
Verificación de la composición mediante SII XRF en cada lote: 7075-T6, AZ91D, Ti-6Al-4V, 17-4PH H900. Verificación de la dureza en los programas 17-4PH. Trazabilidad completa del lote desde el certificado del material hasta el número de serie del robot.
Verificación de simetría bilateral
Los pares de componentes izquierdo y derecho se miden con una máquina de medición por coordenadas (CMM) para determinar la diferencia de dimensiones cinemáticas, se equilibran con precisión para determinar la diferencia de masas y se emparejan como conjuntos bilaterales coincidentes con registros diferenciales en la documentación de envío.
Inspección final
Máquina de medición por coordenadas Mitutoyo (±0.001 mm): interfaces cinemáticas, diámetros de orificios, relaciones angulares, planitud del sensor F/T. Comparador óptico: radios de redondeo. Mapeo ultrasónico de paredes: tubos de refuerzo y carcasas de pared delgada. Balanza de precisión: masa y diferencial bilateral.
Documentación
Certificado de conformidad por componente, informes de CMM, registros de verificación del radio de redondeo, registros diferenciales de simetría bilateral, registros de balance de masa, certificaciones de materiales, PPAP Nivel 3 para programas de volumen, FAIR según AS9102 para programas de defensa.
Sistema de calidad IATF 16949 / AS9100D
Detalles
La fábrica de componentes para piernas de robots humanoides de CNCPioneer, certificada según las normas IATF 16949 y AS9100D, confirma el cumplimiento de las auditorías independientes con el marco de calidad exigido tanto por los fabricantes de equipos originales de robots humanoides como por los desarrolladores de robots con patas.
Documentación sobre la geometría de la fatiga
Registros de verificación del radio de redondeo archivados por lote de componente para cada redondeo de la trayectoria de carga en piezas críticas para la fatiga: la evidencia dimensional de que el factor de seguridad de fatiga diseñado se logra en cada componente entregado, no solo en el medido en la primera muestra.
- Verificación del 100% del filete, piezas críticas para la fatiga
- Registros de comparadores ópticos
- Archivado por lote de componente
Verificación de simetría bilateral
Los pares de componentes de las piernas izquierda y derecha, verificados mediante CMM para comprobar la diferencia de dimensiones cinemáticas y equilibrados con precisión para la diferencia de masas, se envían como conjuntos emparejados con registros de simetría documentados para la inicialización del controlador de cuerpo completo.
- Diferencia de distancia entre centros ≤0.005 mm
- Diferencia de masa ≤0.5 g
- Registros diferenciales por par
Trazabilidad de materiales y Cpk ≥ 1.67
Trazabilidad completa del material desde el número de lote del certificado de fábrica hasta el envío del componente terminado. Calificación PPAP Nivel 3 con Cpk ≥1.67 en la coaxialidad del orificio de la horquilla de cadera, la distancia entre centros del soporte de rodilla y la planitud del sensor F/T para programas de volumen.
- Verificación de aleación mediante XRF en cada pedido.
- Cpk ≥ 1.67 en características clave
- PPAP Nivel 3 para programas de gran volumen
Calificación PPAP Nivel 3 y Cadena de Suministro por Volumen
Calificación PPAP Nivel 3 para cadenas de suministro de fabricantes de equipos originales de actuadores robóticos: registros de diseño, flujo de proceso (incluida la documentación de la secuencia de configuración única), PFMEA (que abarca la deriva del diámetro por desgaste de la herramienta, la eliminación del reenganche y los modos de falla por distorsión de pared delgada).
- PPAP Nivel 3 para suministro OEM de actuadores de robots
- Cpk ≥ 1.67 en diámetro del muñón / orificio / concentricidad
- MSA Gage R&R en micrófono láser + manómetro neumático
Preguntas frecuentes sobre los componentes de las piernas de robots humanoides
Preguntas frecuentes de fabricantes de robots humanoides, desarrolladores de robots con patas e instituciones de investigación sobre la ingeniería de carga de la marcha, la verificación de filetes de fatiga y el programa de simetría bilateral de CNCPioneer.
Cuatro fases distintas, cada una de las cuales enfatiza componentes diferentes. El contacto del talón (0–2% del ciclo) es el evento de carga instantánea más alto: fuerza de reacción vertical máxima del suelo de 1.3–1.8 veces el peso corporal en solo 10–20 ms, transmitida a través del tobillo, la tibia y la rodilla hasta la cadera, más un momento de dorsiflexión de 40–80 Nm en el tobillo. El apoyo monopodal (10–50%) es la fase más larga: la articulación de la cadera soporta 0.8–1.0 veces el peso corporal sostenido, con un momento de abducción de 100–250 Nm a través de la horquilla de la cadera, el momento continuo más alto en la pierna. El impulso (50–65%) genera un torque de flexión plantar del tobillo de 80–200 Nm, el torque monoarticular más alto en el ciclo de la marcha. La fase de balanceo (65–100%) no lleva reacción del suelo, pero impone torques inerciales en la cadera y la rodilla debido a la rápida inversión de la velocidad de la pierna, dos veces por ciclo. La revisión DFM de CNCPioneer analiza las cuatro fases comparándolas con la geometría de cada componente antes del mecanizado.
El radio de filete es el parámetro geométrico con mayor influencia en la vida útil a la fatiga, pero es el parámetro que con mayor frecuencia se deja como una nota en el plano en lugar de una característica de inspección primaria. En un paso de hombro de horquilla de cadera de 8 mm bajo un momento de abducción de 200 Nm, un filete R1.0mm produce una concentración de tensión Kt≈3.7 y una tensión alterna ≈185 MPa en 7075-T6, por encima del límite de resistencia ≈160 MPa, lo que significa una falla por fatiga por debajo de 10⁷ ciclos (aproximadamente 3×10⁶). Aumentar a R3.0mm reduce Kt a ≈2.3 y la tensión a ≈115 MPa, por debajo del límite de resistencia, lo que efectivamente proporciona una vida útil a la fatiga ilimitada bajo esta carga. Un filete mecanizado con una tolerancia de 1.0 mm menor (R2.0 mm frente a un diseño de R3.0 mm) aún supera una inspección visual sencilla, pero reduce la vida útil a la fatiga a aproximadamente 2 × 10⁷ ciclos, lo que resulta insuficiente para un objetivo de 5 años. CNCPioneer verifica cada filete crítico para la fatiga con una precisión de ±0.05 mm mediante un comparador óptico, de modo que el factor de seguridad diseñado es el que se envía realmente.
Tres efectos medibles. Desviación lateral de la marcha: una asimetría de 0.010 mm en la distancia entre el centro del soporte de la rodilla entre las piernas izquierda y derecha produce diferentes longitudes efectivas de la espinilla, por lo que las trayectorias articulares idénticas colocan los dos pies en diferentes posiciones hacia adelante en cada paso; más de 1,000 pasos que se acumulan en aproximadamente 10 mm de desviación de la trayectoria lateral, lo que cuesta entre un 3 y un 5 % de eficiencia de la marcha en corrección. Asimetría de torque bilateral: una diferencia de masa de 10 g entre los tubos de la espinilla izquierda y derecha cambia la frecuencia del péndulo de oscilación de las dos piernas en aproximadamente un 0.15 %, lo que fuerza torques de cadera asimétricos para una sincronización de pasos simétrica. Asimetría de cumplimiento de la postura bilateral: la diferencia de planitud de la plataforma del sensor F/T entre los pies produce diferentes fuerzas de reacción del suelo medidas para un contacto real idéntico, por lo que el controlador de equilibrio responde asimétricamente a una postura simétrica, lo que se manifiesta como un balanceo lateral del cuerpo. El programa bilateral de CNCPioneer mantiene la diferencia de distancia entre centros en ≤0.005 mm, la diferencia de masa en ≤0.5 g y la diferencia de planitud F/T en ≤0.003 mm entre pares coincidentes.
Cuatro modos recurrentes. Agrietamiento por fatiga del brazo de la horquilla de la cadera en el filete de la raíz, debido a un filete mecanizado por debajo de las especificaciones, o mecanizado correctamente pero de tamaño insuficiente por el análisis de carga de marcha original, prevenido por el radio mínimo especificado por DFM más la verificación del comparador óptico de ±0.05 mm, con granallado como mejora opcional. Pandeo del tubo de la espinilla en el extremo de la rodilla bajo el impacto del talón, debido a una pared más delgada de lo diseñado o una concentración de tensión interna en la zona de carga primaria, prevenido por la especificación DFM de pared mínima, verificación ultrasónica en proceso y una regla de diseño contra características mecanizadas dentro de 30 mm de las caras de los extremos de la rodilla y el tobillo. Fractura del saliente de la carcasa del tobillo en el punto de entrada de carga del impacto del talón, prevenido por la especificación del filete y verificación en la raíz del saliente, pared mínima de 5 mm y una ruta de actualización Ti-6Al-4V para programas de carga útil más alta. La fisuración por fatiga de la estructura de la suela en la zona de flexión del antepié bajo cargas de empuje repetidas se previene mediante la especificación del filete, un acabado superficial Ra de 0.8 μm y la verificación de pared mínima en la transición. Estos cuatro aspectos se abordan en la revisión DFM estándar de CNCPioneer y no se detectaron después de la implementación en campo.
El aluminio 7075-T6 (σ_endurance ≈160 MPa) es adecuado para la mayoría de los programas estándar de piernas humanoides a velocidades de marcha comerciales; la geometría de la horquilla de la cadera diseñada mantiene la tensión de flexión por debajo de 120 MPa, un factor de seguridad de 1.33× a 10⁷ ciclos. El titanio Ti-6Al-4V (σ_endurance ≈500 MPa, 3.1× más alto) se vuelve necesario una vez que el momento de abducción de la cadera nominal supera aproximadamente los 250 Nm, ya que eso empuja la tensión del brazo de la horquilla 7075-T6 por encima de 130 MPa y erosiona el margen de fatiga por debajo del objetivo. El magnesio AZ91D intercambia el margen de fatiga (σ_endurance ≈70 MPa) por la densidad más baja disponible, apropiada para carcasas distales de la tibia y paneles del pie donde la inercia de balanceo importa más que el margen de trayectoria de carga. Los aceros 17-4PH H900 y 42CrMo4 son ideales para interfaces de alta tensión y dimensiones reducidas, como bridas de salida e insertos de ejes de actuadores, donde la rigidez y el peso en una sección transversal compacta son factores clave. El análisis DFM de CNCPioneer realiza el cálculo de fatiga por componente, en lugar de utilizar un solo material para toda la pieza.
Prototipo: soporte de pivote de rodilla 5–7 días hábiles; carcasa de clúster de cadera de 3 GDL (5 ejes) 10–14 días; carcasa diferencial de tobillo de 2 GDL (orificio compuesto de 5 ejes) 9–14 días; marco de suela de pie con plataforma de sensor F/T 5–7 días; kit completo de una sola pierna 18–25 días; kit bilateral completo con verificación de simetría 22–30 días. La producción piloto (25–100 conjuntos bilaterales) se ejecuta de 5 a 7 semanas por lote, incluido el emparejamiento de simetría; la calificación PPAP Nivel 3 toma de 6 a 8 semanas desde la completitud de los datos piloto. La producción en volumen se envía en liberaciones mensuales generales de 2 a 3 semanas; la capacidad anual alcanza más de 50 000 conjuntos bilaterales para programas de cadera/tobillo de 5 ejes y más de 200 000 para programas de soporte de rodilla y tubo de espinilla. A escala representativa, un soporte de pivote de rodilla que cuesta 145 dólares en EE. UU. según los precios de los prototipos, cuesta 85 dólares en el prototipo de CNCPioneer y entre 32 y 38 dólares con un volumen bilateral anual de 5,000 unidades; considerando los 50 a 80 números de pieza únicos de una pierna, esto supone un ahorro de entre 2,000 y 4,500 dólares por juego bilateral en comparación con el abastecimiento nacional en EE. UU.
Solicite un presupuesto para componentes de piernas de robots humanoides.
Suba los planos de los componentes de la pierna de su robot humanoide, los modelos de ensamblaje o la lista de materiales de la pierna y reciba una revisión gratuita del diseño para la fabricación (DFM) de la carga de la marcha y un presupuesto competitivo en 24 horas, que abarcará la adecuación estructural al impacto del talón, la vida útil a la fatiga en ubicaciones críticas del filete, la acumulación de tolerancias cinemáticas desde la cadera hasta el pie, la especificación de simetría bilateral y el precio completo desde el prototipo hasta la producción en volumen.