今日、どのロボット工学研究所に足を踏み入れても、同じ矛盾を目にするだろう。走ったり、跳んだり、宙返りしたりできる人型ロボットなのに、ペンを拾うことさえままならないのだ。
脚部に関しては、ほぼ解決済みの問題と言えるでしょう。ボストン・ダイナミクスは20年かけて二足歩行の実現に取り組み、ユニツリーはその機能を2万ドル以下で一般市場に投入しました。四足歩行と二足歩行は、今や店頭で購入できる商品となっています。
手はそうではない。そして、部屋に入って歩けるロボットと、実際に部屋に入った後に何か役に立つことができるロボットとの間のギャップこそが、この10年間における決定的な工学的課題なのだ。
人間の手が午前中に行う動作を考えてみてください。シャツのボタンを留める、卵を割る、キーボードを打つ、車のドアを開ける、コーヒーカップを潰さずに握る。それぞれの動作には、異なる接触形状、異なる力分布、数十本の腱と27個の骨の間の異なる協調動作が必要です。手は、体の他のどの部分よりも1平方センチメートルあたりの神経終末の数が多いのです。あらゆる基準から見て、手はこれまで生み出された中で最も機械的に複雑なエンドエフェクターの進化形と言えるでしょう。
それを金属とモーターで再現するのは本当に難しい。「技術的な課題」というレベルではなく、「未解決の研究課題」と言えるほど難しいのだ。世界で最も器用なロボットハンドは5万ドルから15万ドルもするが、それでも10歳の子どもの操作能力には及ばない。
しかし、ここ3年で変わったのは、その差が急速に縮まっていることだ。Unitree社のDex3-1は3,000ドル以下で出荷されている。Inspire Robots社は、研究者が実際に使用する12自由度ロボットハンドを販売している。Tesla社のOptimusハンドは、すでに工場でのデモで針に糸を通している。ハードウェアは入手しやすくなり、エンジニアリングの知識も文書化されつつある。
このガイドは、あなたが必要としていた時に存在しなかった資料です。手の扱いが難しい理由や、さまざまな駆動方式のトレードオフといった基本原理から、あなたの手がデモンストレーション用になるか、実用的なツールになるかを決定する設計上の判断まで、すべてを網羅しています。このシリーズの第2回記事では、CNC加工のワークフローを詳細に解説しています。この記事では、最初の切削加工を行う前に知っておくべきすべてのことを網羅しています。
ロボットハンドが特に難しい理由
手が扱いにくい原因を具体的に理解することで、間違った問題に取り組んでしまうことを防ぐことができます。
1.1 — 根本的な緊張関係:器用さ vs. パッケージング
ロボットハンドに関節を追加する場合、それぞれの関節は何らかの動力源によって動かされる必要があります。人間の手の場合、その動力源は前腕にある筋肉で、手首を通る長い腱によって指の骨と繋がっています。前腕は本質的に遠隔アクチュエータ群であり、パッケージングの問題に対する見事な進化上の解決策と言えるでしょう。
ロボットハンドの場合も同様の制約があります。指自体にはモーターを配置するスペースがほとんどないのです。一般的な人間の指の幅は15~20mmです。1kg・cmのトルクを発揮できるサーボモーターは、最小寸法が約12mmです。しかもこれは、ギアボックス、エンコーダー、取り付け金具などを追加する前の寸法です。
このたった一つの制約が、これまで作られたほぼすべてのロボットハンドの設計上の決定を説明する。
- アクチュエータはどこに設置されていますか? 指、手のひら、前腕、それともリモコン?
- 電力はどのように伝送されるのか? 直結軸、腱、歯車列、油圧、空圧?
- あなたは何を犠牲にするのですか? 力、速度、位置精度、バックドライバビリティ、それともシンプルさ?
全ての面で優れたデザインは存在しない。どの機能を最も重視するかは、状況によって異なる。
1.2 — 自由度と制御可能性
人間の手は、数え方にもよりますが、21~27の自由度を持っています。しかし、人間の神経系はそれぞれの自由度を独立して制御するのではなく、学習されたシナジー、つまり一般的な把持動作に対応する協調的な関節運動パターンを利用しています。研究によると、日常的な操作作業の約80%は、わずか5~7種類のシナジー運動パターンで達成できることが示されています。
この洞察が、アンダーアクチュエートハンド設計という分野全体を牽引している。
| DOF哲学 | アプローチ | トレード・オフ |
|---|---|---|
| 完全作動式 | 関節ごとにモーター1個 | 最大限の制御;途方もない複雑さ |
| アンダーアクチュエート | モーターの数が自由度より少ない。ジョイントは機械的に結合されている。 | 物体の形状への受動的な適応。精度は低い。 |
| 相乗効果重視 | モーターは関節ではなく、主要部品を駆動する。 | 一般的な作業には効率的だが、特殊な掴み方には不向き |
| 固定構成 | 指が硬直し、手の中での操作ができない | シンプルで丈夫。器用さは不要。 |
今日の実用的なロボットハンドのほとんどは、完全なアクチュエーションが不可能だからではなく、21個の独立して駆動される関節の制御の複雑さが、リアルタイムシステムが確実に管理できる範囲を超えているため、アンダーアクチュエート方式またはシナジー駆動方式を採用している。
1.3 — センシングの問題
人間の手はただ動くだけでなく、感覚も持ち合わせています。固有受容感覚は指の位置を感知し、皮膚の機械受容器は触れているもの、その硬さ、滑り具合を感知します。温覚受容器は熱さを感知し、痛覚受容器は組織を損傷する前に動きを止めます。
同等のセンシング機能がなければ、ロボットハンドは盲目状態で動作し、以下のことができません。
- 物が手から滑り落ちそうになっていることを知る
- 壊れやすい物を押しつぶさないように、グリップ力を調整してください。
- ネジが締まっているか、それともネジ山が潰れているかを触って確かめてください。
- 接触形状を検出して、手の操作をガイドする
現在主流のロボットハンドは、触覚感知機能が不十分、あるいは全くない。これはハードウェアの問題ではなく、タッチセンサー自体は存在する。問題は統合性にある。アクチュエーターの腱に必要なケーブル配線スペースを消費することなく、50チャンネル以上のセンサーをハンドから手首まで伝送することは、非常に難しいパッケージング上の課題なのだ。
自由度:アーキテクチャの設計
2.1 — 指の被写界深度分析
駆動方式を選択する前に、手が何をする必要があるのかを正確に定義してください。自由度(DOF)は構造的な骨組みであり、後から変更するとすべてを再設計する必要が生じます。
Thumb:          4 DOF  →  CMC flexion / CMC abduction / MCP flexion / IP flexion
                          (the thumb makes or breaks grasp versatility)

Index finger:   4 DOF  →  MCP flexion / MCP abduction / PIP flexion / DIP flexion

Middle finger:  3 DOF  →  MCP flexion / PIP flexion / DIP flexion
                          (often DIP coupled to PIP with fixed ratio)

Ring finger:    3 DOF  →  same as middle

Little finger:  3 DOF  →  same as middle + optional MCP abduction

Wrist:          2 DOF  →  flexion-extension / radial-ulnar deviation
              + 1 DOF  →  optional pronation-supination (if not in forearm)

──────────────────────────────────────────────────────────
Full human-equivalent:  ~21 DOF hand + 2 DOF wrist = 23 DOF total
Practical research hand: 12–16 DOF
Practical industrial hand: 6–12 DOF
Minimum viable grasping: 4–6 DOF
──────────────────────────────────────────────────────────
2.2 — DOFティア:各レベルで得られるもの
| 被写界深度カウント | あなたは何ができるか | できないこと | 例 |
|---|---|---|---|
| 4~6自由度 | パワーグリップ、ピンチグリップ、円筒グリップ | 手内操作、キーピンチ、ツール使用 | Robotiq 2F-85グリッパー |
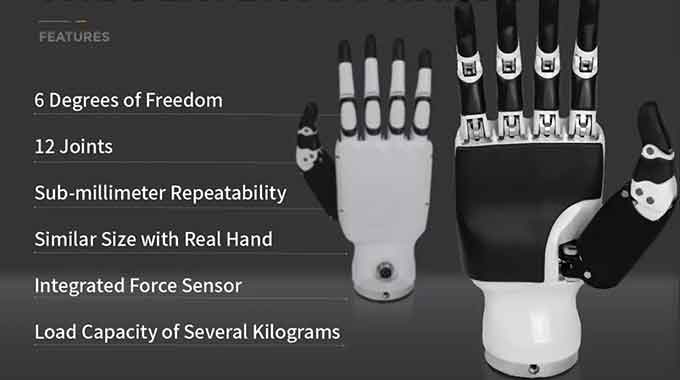
| 8~12自由度 | ほとんどの日常的な握り方、基本的な道具の使い方 | 複雑な手の動きの再方向付け | ユニツリー Dex3-1、インスパイア RH56 |
| 13~16自由度 | 完全な分類体系、簡単な手の操作 | 指先を使った細かい作業 | シャドウ・ハンドC6、ウォニック・アレグロ |
| 17~21自由度 | 人間に近い操作能力 | 何もないが、制御の複雑さは膨大だ | DLRハンドII、バレットハンド研究 |
初回製作時の実践的な推奨事項:自由度(DOF)は12~15を目指しましょう。これにより、ヒューマノイドロボットの有用性を高めるための操作作業の大部分をカバーしつつ、制御の複雑さを管理可能な範囲に抑え、機械的なパッケージングも実現可能になります。
作動方式:設計における重要な決定事項
これは、あなたの手札全体の特性を決定づける重要な決断です。普遍的に正しい答えはありません。それぞれの方法には特有の強みがあり、特定の用途において最適な選択肢となります。
3.1 — 方法A:腱駆動式(ケーブル作動式)
モーターは手のひら、前腕、あるいはロボットの胴体など、離れた場所に配置されている。ケーブル(腱)が滑車や導管を通して指の関節に力を伝達する。
使い方:
Remote Motor + Gearbox
    ↓
Steel cable or Dyneema braid tendon
    ↓
Routed through PTFE-lined conduit channels
    ↓
Finger pulley → joint rotation
詳細な特徴:
| 属性 | 評価 | Notes |
|---|---|---|
| 指のパッケージ | ★★★★★ | 指にモーターは搭載されていません。細くて軽量な指です。 |
| 力伝達効率 | ★★★☆☆ | 導管内の摩擦損失:経路に応じて15~35% |
| バックドライバビリティ | ★★★★☆ | ケーブルは伸びる。ジョイントは押し戻すことができる。 |
| 耐久性 | ★★★☆☆ | ケーブルはほつれ、導管は摩耗する。メンテナンス項目 |
| 複雑 | ★★☆☆☆ | ルーティング、張力調整、摩擦補正は難しい |
| 剛性 | ★★★☆☆ | 腱のコンプライアンスが位置精度を制限する |
CNC加工の影響:
- プーリー溝:半径はケーブル径と正確に一致する必要があります(±0.05mm)。半径が間違っていると、ケーブルの摩耗や脱落の原因となります。
- 配管の入口/出口角度:急な曲がりは摩擦を劇的に増加させるため、設計上の最小曲げ半径は15°以上とする。
- キャプスタンドラム:一貫した巻き取りのためには溝ピッチが正確でなければならない。表面粗さRa≦0.4µm
最適な用途:見た目や指の細さが重要な、人型ハンド。Shadow Hand、Unitree Dex3-1、およびほとんどの研究用ハンドはこのアプローチを採用しています。
3.2 — 方法B:ダイレクトドライブ(指にモーターを内蔵)
モーター(通常はマイクロブラシレスまたはコアレスDCモーター)が各指節に直接埋め込まれており、小型のギアボックスまたはリンク機構を介して関節に接続されている。
使い方:
Micro motor (ø8–16mm BLDC or coreless DC)
    ↓
Micro planetary gearbox (ratio: 50:1 – 150:1)
    ↓
Direct output to joint rotation
詳細な特徴:
| 属性 | 評価 | Notes |
|---|---|---|
| コントロールのシンプルさ | ★★★★★ | 腱の経路は不要。各関節は完全に独立している。 |
| 位置精度 | ★★★★★ | ケーブルの伸縮なし。直接的な機械的接続。 |
| パッケージング | ★★☆☆☆ | 指が太い。人間の体型に合わせるのは難しい。 |
| 力の出力 | ★★★☆☆ | 指に収まるサイズに制限される |
| バックドライバビリティ | ★★☆☆☆ | ギアボックスは反射慣性を生み出す |
| メンテナンス | ★★★★★ | シンプルです。モーターはアクセスしやすく、交換可能です。 |
CNC加工の影響:
- モーターハウジング:モーターを確実に固定するために、内径振れは0.01mm以下であること。
- ギアボックスハウジング:プラネットキャリアベアリングはH7/p6に嵌合する — ギアのかみ合い品質にとって重要
- フィンガーリンク形状:複雑な3Dプロファイル。ワンセットアップ精度を実現するには5軸加工を推奨。
最適な用途:操作の簡便性が美観よりも重要な研究やプロトタイピング。Wonik Allegro Handや多くの学術プラットフォームがこのアプローチを採用しています。
3.3 — 方法C:空気圧作動
圧縮空気によって柔軟なアクチュエータ(空気圧式人工筋肉またはベローズ)が駆動され、指の関節が動く。
詳細な特徴:
| 属性 | 評価 | Notes |
|---|---|---|
| 力密度 | ★★★★★ | 優れた重量比 |
| コンプライアンス | ★★★★★ | 自然な柔らかさで、人体に触れても安全です。 |
| 位置制御 | ★★☆☆☆ | 正確な関節角度を実現するのが難しい |
| 速度 | ★★★★☆ | バルブの応答性が高い場合、素早い作動が可能 |
| インフラ | ★☆☆☆☆ | コンプレッサー、バルブ、チューブが必要で、持ち運びはできません。 |
| CNCの関連性 | ロー | ハウジングとマニホールドは機械加工できます |
最適な用途:ソフトロボティクス研究、医療リハビリテーション機器、安全な人体接触アプリケーション。汎用的なヒューマノイドハンドには適していません。
3.4 — 方法D:形状記憶合金(SMA)/その他の特殊材料
SMAワイヤは加熱すると収縮し、リニアアクチュエータとして機能します。小型化には興味深い特性ですが、帯域幅の制限(サイクルタイムが遅い)と消費電力の高さが大きな課題です。現段階では実用化には推奨されません。
3.5 — 意思決定マトリックス
| 優先 | 最善のアプローチ |
|---|---|
| 細く、人間の体型に合った指 | 腱駆動 |
| シンプルな操作、簡単なデバッグ | ダイレクトドライブ |
| 最大出力 | 腱駆動式(遠隔操作式高トルクモーター) |
| 安全な人間同士の交流 | 空気圧式または腱式で、柔軟な要素を備えている |
| CNC加工の課題/精度 | ダイレクトドライブ(モーターハウジングの公差が非常に厳しい) |
| 生産信頼性 | ダイレクトドライブ(摩耗部品が少ない) |
商用リファレンスデザイン:最高の手とはどのようなものか
ゼロから設計する前に、現在最も優れたプラットフォームがどのようなことを実現し、なぜそうしたのかを研究しましょう。ここに掲載されている設計はすべて、文書化されたエンジニアリング上のトレードオフの集合体です。
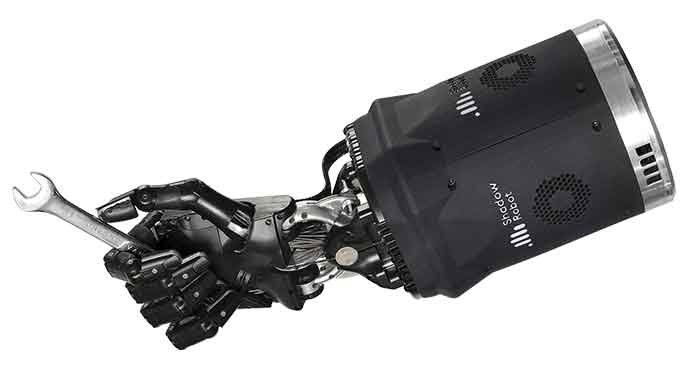
4.1 — シャドウ・デクスタラス・ハンド C6
研究における最高水準。他のすべての研究の基準となるもの。
| 製品仕様 | 値 |
|---|---|
| DOF | 24(作動20) |
| 作動 | 腱駆動式;40個の空気圧式マッキベン人工筋肉 |
| 重量 | 約4kg(前腕アクチュエータパックを含む) |
| センシング | すべての関節に位置エンコーダを装備。オプションで触覚アレイも使用可能。 |
| 価格 | 約150,000ドル |
設計上の重要なポイント:各関節に屈筋腱と伸筋腱という拮抗筋ペアを用いることで、両方向への能動的な制御を実現している。これは人間の指の動き方と同じである。その結果、優れた柔軟性と力制御性を実現できるが、アクチュエータの数と複雑さは倍増する。
CNC加工の教訓:シャドウハンドの指の部分は、3Dプリントではなく、精密機械加工されたアルミニウムでできています。腱の経路は、滑らかで半径が一致する移行部を持つ機械加工された溝です。経路の形状は、1ミリ単位で意図的に設計されています。
4.2 — ユニツリー Dex3-1
過去2年間で最も重要な商業的発展。手頃な価格設定がすべてを変える。
| 製品仕様 | 値 |
|---|---|
| DOF | 片手あたり7軸(親指:3軸、各指:2軸) |
| 作動 | 腱駆動式。手のひらにブラシレスモーターを搭載。 |
| 重量 | 〜580 g |
| 指先の最大力 | 約30N |
| 価格 | 約3,000ドル |
設計上の重要なポイント: Unitreeは、信頼性と価格を優先し、自由度(DOF)を意図的に大幅に削減するという決断を下しました。親指は3自由度(ほとんどの把持動作には十分)を持ち、指はアンダーアクチュエートされています。その結果、Shadow Handの3%のコストで、現実世界の操作タスクの70%に対応できるようになりました。
CNC加工の教訓: Dex3-1は、構造部品に鋳造および機械加工されたアルミニウムを使用しており、ベアリング接合部と腱の配線出口には厳しい公差が求められます。手のひらハウジングは、ケーブルガイド、モーターマウント、構造フレームが一体となった複雑な多機能部品です。
4.3 — ウォニック・アレグロ・ハンド
最も人気のあるダイレクトドライブ研究プラットフォーム。オープンソースの制御スタック。
| 製品仕様 | 値 |
|---|---|
| DOF | 16個(指1本あたり4個×4本の指) |
| 作動 | ダイレクトドライブ方式。関節ごとにブラシレスサーボモーター1個を搭載。 |
| 重量 | 〜1.1 kg |
| 関節ごとのトルク | 指関節部では約0.7 N・mのトルクがかかる。 |
| 価格 | 約15,000ドル |
設計上の重要なポイント:各関節を完全に独立して制御できるため、機械学習研究に最適なプラットフォームとなる。各関節は制御変数に明確に対応付けられる。指は人間の基準からするとやや太いが、制御アーキテクチャは市販のロボットハンドの中で最も洗練されている。
CNC加工の教訓: Allegroの指関節部分は、サーボモーター用の穴が開けられたアルミニウム製です。モーター穴の公差によって、関節がスムーズに動くか、引っかかるかが決まります。これは、ロボット工学の問題を装った精密機械加工の問題です。
4.4 — Inspire-Robots RH56BFX
中国で最も成熟した商用向け精密ハンド。本格的な研究開発や産業パイロットプロジェクトで使用されています。
| 製品仕様 | 値 |
|---|---|
| DOF | 12(片手につき6個、親指:2個、各指:2個) |
| 作動 | 腱駆動式、ヤシの葉型ハウジングにブラシレスモーターを搭載 |
| 重量 | 〜480 g |
| 指先の力 | 約10Nのピンチ |
| 価格 | 約8,000ドル |
設計上の重要なポイント:研究における器用さよりも、産業用途における把持の信頼性を最適化。自由度(DOF)数を簡素化することで、配線するケーブルの数を減らし、故障モードを抑制し、制御ループを高速化します。製造現場で重要な把持動作(パワー把持、ピンチ把持、円筒把持)を高い信頼性で実現します。
センサーの統合
5.1 — センサーの種類とその役割
| センサータイプ | 所在地 | 措置 | レイテンシー要件 |
|---|---|---|---|
| 関節位置エンコーダ | 各関節 | 角度位置 | 1ミリ秒未満 |
| 指先の力/トルク | 指先の腹 | 接触力の大きさと方向 | 5ミリ秒未満 |
| 触覚アレイ | 指の腹、手のひら | 分布接触圧力マップ | 10ミリ秒未満 |
| 腱張力センサー | 腱の経路 | ケーブル張力(力制御用) | 2ミリ秒未満 |
| IMU | パーム | 手の向きと加速度 | 5ミリ秒未満 |
| カメラ | 外側または爪の中 | 操作のための視覚的フィードバック | 30ミリ秒未満 |
5.2 — 関節位置センシング
腱駆動式のハンドの場合、関節レベルの位置検出は見た目以上に難しい。モーターエンコーダーはケーブルの巻き取り量を示すだけで、関節の角度を示すわけではない。腱の経路におけるコンプライアンスとバックラッシュにより、負荷がかかるとこれらの数値は乖離してしまう。
解決策(優先順位順):
Option A: Encoder at the joint (not the motor)
  → Hall effect sensor or optical encoder on joint shaft
  → Best accuracy; hardest to package in small spaces
  → CNC: requires precision bore for sensor and magnet mounting

Option B: Tendon displacement + compliance model
  → Motor encoder + empirical cable stretch correction
  → Requires careful calibration; drifts over time
  → No additional sensors in finger

Option C: Vision-based hand pose estimation
  → External camera + model fitting
  → Works without any joint sensors
  → Latency too high for reactive force control
5.3 — 触覚センシング — 最も難しいセンシング問題
触覚センシングにおける根本的な問題はセンサーそのものではなく、統合にある。
- BioTacセンサー(SynTouch)は非常に優れた性能を発揮するが、1個2,000ドルもする上に壊れやすい。
- 気圧センサーアレイ(指先に複数のBMP388を搭載)は安価だが解像度が低い。
- 抵抗型FSRアレイは単純だが、非線形であり、温度に敏感である。
- 静電容量式触覚アレイは、解像度と堅牢性の最適な組み合わせを提供します。
CNC加工における課題:触覚センサーの組み込みには、指先の表面に精密に加工されたポケットが必要です。浅すぎるとセンサーが突き出て損傷し、深すぎると接触不良が発生します。標準的な許容誤差は、深さで±0.05mm、位置で±0.1mmです。
5.4 — 推奨センサー構成 — 実践的な構築
初めて機能する手を作る場合、この最小限のセンサー群は最も重要なフィードバックニーズを満たします。
| センサー | 数量 | 目的 | 予算 |
|---|---|---|---|
| AS5048A磁気エンコーダ | モーター1個につき1個 | モーター位置 | $ 3各 |
| FSR 400 強制抵抗器 | 5個(指先1本につき1個) | 接触検知 | $ 5各 |
| BNO085 9軸IMU | 1(手のひらサイズ) | 手の向き | $15 |
| INA219電流センサー | モーター1個につき1個 | 電流によるトルク推定 | $ 2各 |
6つのモーターを備えた12自由度ハンドのセンサーの総コストは、およそ80~120ドルです。これにより、接触検出、トルク推定、および姿勢制御が可能になり、基本的な把持制御を実現するのに十分です。
制御システムアーキテクチャ
6.1 — 3つのループ
ロボットハンド制御は、3つの時間スケールで同時に動作します。
Outer loop  (10–50 Hz)   — Task planning
  "Grasp the cup"
  "Open jar lid"
  "Thread a needle"

Middle loop  (100–500 Hz) — Grasp control
  Pose trajectory generation
  Grasp force regulation
  Slip detection and response

Inner loop   (1–10 kHz)  — Joint servo
  Current control (torque)
  Velocity control
  Position control
内側のループは、機械システムが離散化を「感じない」ほど高速に動作する必要があります。ほとんどのロボットハンド関節では、1kHzの位置制御で十分ですが、力覚を感知するタスクでは、5~10kHzの電流制御ループが必要になる場合があります。
6.2 — 計画の把握 — 分類の問題
すべての把持動作が同じというわけではない。研究者たちは人間の手の把持動作を分類体系に分類しており、その中でもカットコフスキー把持分類が最も広く用いられている。
Power grasps (whole-hand contact)
├── Cylindrical grasp   →  bottle, pipe, handle
├── Spherical grasp     →  ball, orange, knob
├── Hook grasp          →  carrying a bag
└── Lateral grasp       →  key, card

Precision grasps (fingertip contact)
├── Tip pinch           →  needle, pin
├── Palmar pinch        →  pen, pencil
├── Lateral pinch       →  key turn
└── Tripod grasp        →  cup lid, jar cap
それぞれの把持動作は、特定の関節角度構成、つまり「把持姿勢」に対応します。12自由度ハンドの場合、現実世界の操作の大部分をカバーする8~12個の姿勢を事前に定義できます。
cpp
struct GraspPose {
  float jointAngles[12];
  float graspForce;
  const char* name;
};

GraspPose library[] = {
  { {0, 80, 80, 0, 80, 80, 0, 80, 80, 45, 30, 60}, 5.0, "power_cylindrical" },
  { {0, 40, 50, 0, 40, 50, 0, 40, 50, 60, 40, 70}, 2.0, "precision_pinch" },
  { {0, 90, 90, 0, 90, 90, 0, 90, 90, 90, 60, 80}, 8.0, "power_spherical" },
  // ... more poses
};
6.3 — 力のコントロール — 手の感覚を掴む
位置制御だけでは、硬く危険な握り方になってしまう。指の位置だけでなく、指の押す強さを制御する力制御こそが、壊れやすい物を安全に持ち運ぶための手、そして滑りを素早く吸収できる手を作る鍵となる。
インピーダンス制御は、器用な操作を行う上で好ましいアプローチである。
cpp
// Impedance control: treat each joint as a spring-damper
// instead of a pure position servo

float torque = Kp * (q_desired - q_actual)    // spring
             + Kd * (dq_desired - dq_actual)  // damper
             + Ki * integral_error;           // steady-state

// When force exceeds threshold, back off
if (fingertipForce > FORCE_LIMIT) {
  q_desired -= COMPLIANCE_FACTOR * (fingertipForce - FORCE_LIMIT);
}
これにより、抵抗に遭遇した際に無理やり押し込むのではなく、わずかに圧縮されるハンドが実現する。これは、卵、電子機器、あるいは人間の手を扱う際に非常に重要である。
テストおよび検証プロトコル
7.1 — テストシーケンス
Individual joint range-of-motion check (no load)
→ Joint force output calibration (compare current → torque model)
→ Single-finger grasp attempt (cylindrical object)
→ Full-hand power grasp sequence
→ Precision pinch (small object, <10mm)
→ Sustained force test (hold at target force for 60 seconds)
→ Slip detection and recovery test
→ Fatigue cycle test (1000 open/close cycles)
7.2 — 重要な指標
| メトリック | 測定方法 | ターゲット |
|---|---|---|
| 関節位置精度 | 指令角度と測定角度の比較 | 1° RMS未満 |
| 指先力の精度 | コマンド対ロードセル | 誤差5%未満 |
| 掴み成功率 | オブジェクトタイプごとに20回の試行 | > 90% |
| サイクルタイム(開→閉) | タイマートリガー | 500ミリ秒未満 |
| 力の再現性 | 20個の同一の把持コマンド | 3%未満の変動 |
| 腱疲労寿命 | 最初の故障までのサイクル数 | > 100,000サイクル |
7.3 — 滑りテスト — 最も重要な単一テスト
滑らかな円筒形の物体(金属製のカップ、ガラス瓶など)を手に取ります。滑り落ちる寸前の力で握るように指示します。次に、物体が滑り落ちるまで、指示する力を徐々に弱めます。滑り落ちた時の力を記録します。これを20回繰り返します。
力のコントロールが優れた手は、以下の特徴を示すはずです。
- 試行全体を通して滑り閾値が一定(変動率10%未満)
- 急激な低下はなく、スムーズで予測可能な接触不良が発生する。
- スリップが検出されてから200ミリ秒以内に回復する
力制御が不十分な手は、試行ごとのばらつきが大きく、急激な力の低下や動作の不安定さが見られます。これらは、センサーからのフィードバック不良、代償作用のない腱の柔軟性、または運動帯域幅の不足のいずれかの症状です。
一般的な問題と解決策
| 症状 | 根本的な原因 | 解決策 |
|---|---|---|
| 指関節は中程度の可動域で拘束される | 腱の経路角度が側方荷重を引き起こす | 導管出口の形状を再設計し、中間ルーティングポイントを追加する。 |
| 腱はすぐにほつれる | プーリー溝の半径とケーブル径の不一致 | ケーブル半径に0.1mmのクリアランスを加えた正確なサイズのプーリーを製作する。 |
| 指先の力は時間とともに変化する | 持続的な負荷下での腱のクリープ | 低クリープ性のダイニーマSK75編組糸を使用し、ファームウェアに張力補正機能を追加する。 |
| 手に持っていた物が予告なく落下する | 滑り検知機能なし、または応答が遅い | 指先にFSRセンサーを追加し、滑り検出の遅延を10ms未満に短縮する。 |
| 持続的な把持中にモーターが過熱する | 静的保持トルクのための高電流 | トルク保持機能を追加する:把持が確立された後に電流を減らす |
| 位置精度は温度の上昇とともに低下する | モーターのKV値は巻線温度によって変化する | 温度補償型位置モデルを実装する |
| 指同士がぶつかる | 関節空間の衝突チェックなし | モーションプランナーに衝突回避機能を追加し、禁止関節空間領域を定義する。 |
| 小さな物をつまむ力が弱い | 精密な接触には指先の形状が不適切 | 機械専用の精密接触型指先インサート(凹面パッド付き) |
開発ロードマップ
Minimum viable grasping hand  (4–6 DOF, underactuated)
  → Proves mechanical concept; tests cable routing and basic control
  → Timeline: 2–3 months

Functional research hand  (12–15 DOF, tendon-driven)
  → Full grasp taxonomy; basic slip detection; force control
  → Timeline: 4–6 months from validated MVP

Integrated system  (hand + wrist + forearm actuator pack)
  → Self-contained unit that mounts to humanoid arm
  → Timeline: 6–9 months

Dexterous manipulation  (in-hand reorientation, tool use)
  → Requires tactile sensing + learning-based control
  → Timeline: 12–18 months; partially open research problem
要約 — なぜこれが取り組むべき適切な問題なのか
ロボットハンドの問題には、熟練したCNC加工技術者が取り組むのに理想的な2つの特性があります。
機械的な精度の差は、紛れもなく現実のものであり、決定的な問題です。趣味で作られたロボットハンドのほとんどは、部品の精度が不十分なために失敗します。腱の経路に鋭利なエッジがあったり、プーリーの溝がケーブルの直径と合っていなかったり、ベアリングの嵌合が緩かったりするのです。これらはソフトウェアの問題ではなく、機械加工の問題です。本格的なCNCマシンにアクセスでき、それを適切に使いこなす知識を持つ製作者であれば、3Dプリンターで作れるものよりもはるかに優れたハンドを製作できるのです。
知識のギャップはハードウェアのギャップよりも大きい。優れた部品はますます入手しやすくなっている。不足しているのは、それらを実際のシステムに統合する方法を明確かつ詳細に解説したドキュメントだ。このシリーズの第2回記事(主要な手部品すべてにおけるCNC製造ワークフローを網羅)は、まさにそのドキュメントとなる。